
Wer sich mit humanoider Robotik beschäftigt, weiß bereits, wo der eigentliche Engpass der Branche liegt. Es ist nicht die KI, das Gehen oder das Gleichgewicht – diese Probleme werden gelöst. Der Engpass ist die Hand.
Eine hochentwickelte Roboterhand muss in ein Gehäuse von menschlicher Größe passen, 15 bis 25 Freiheitsgrade bewegen können, Kontaktkräfte bis in den Bereich von Bruchteilen eines Newtons erfassen und Millionen von Greifzyklen überstehen. Jedes Gramm zählt. Jeder Millimeter zählt. Und jedes der rund 80 bis 150 präzisionsgefertigten Teile im Inneren einer modernen Roboterhand muss exakt den Spezifikationen entsprechen, bevor die Hand sich bewegen kann.
At RichconnWir verbringen viel Zeit damit, die Toleranzgrenzen dieser Teile einzuhalten – Riemenscheibenbohrungen werden auf H5 gehalten, Phalanx-Drehpunkte sind innerhalb von ±0.005 mm konzentrisch, PEEK-Fingerglieder werden ohne Delamination bearbeitet, Handflächenschalen werden in einer einzigen 5-Achs-Aufspannung gefertigt. Dieser Leitfaden bietet einen Einblick in die Perspektive des Herstellers und zeigt, was tatsächlich in eine feinmotorische Hand einfließt: die Teile, die Materialien, die Toleranzen und die Fertigungsmethoden, die darüber entscheiden, ob die fertige Hand funktioniert oder im Regal verstaubt.
Ob Sie eine neue humanoide Plattform entwerfen, Komponenten für einen Forschungsprototypen beschaffen oder zum ersten Mal einen Bearbeitungslieferanten evaluieren – in den folgenden Abschnitten erfahren Sie alles, was Sie wissen müssen.
Die Landschaft der geschickten Hand im Jahr 2026: Warum diese Komponente die humanoide Robotik definiert
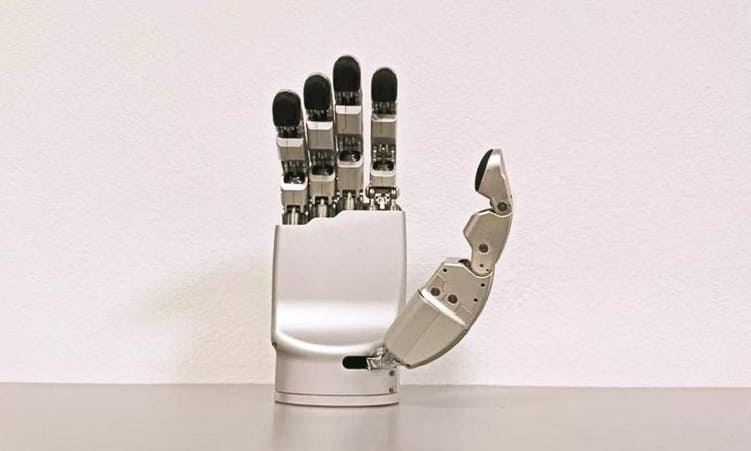
Bevor wir uns mit einzelnen Teilen befassen, ist es hilfreich zu sehen, welchen Stellenwert die geschickten Hände im größeren Bild des Humanoiden haben – und warum sie zu der Komponente geworden sind, mit der die meisten Humanoid-Programme stillschweigend zu kämpfen haben.
Warum geschickte Hände zum Flaschenhals für humanoide Roboter wurden
Man kann einen humanoiden Roboter bauen, der mit herkömmlichen Greifern laufen, das Gleichgewicht halten und einfache Objekte handhaben kann. Was mit einem herkömmlichen Greifer nicht möglich ist, ist Wäsche falten, ein Ei aufheben, eine Schraube einfädeln oder jemandem ein Glas Wasser reichen. Jede Liste mit Aufgaben, die ein universell einsetzbarer humanoider Roboter erfüllen soll, stößt irgendwann auf die Notwendigkeit einer menschenähnlichen Geschicklichkeit – und genau dann wird die Hand zum größten Problem der Plattform.
Branchenzahlen bestätigen dies. Laut einem Bericht von Western Securities aus dem Mai 2026 machen die feinmotorischen Hände 14 % der Gesamtkomponenten des Tesla Optimus aus, wobei allein die Hohlkammermotoren im Inneren der Hand etwa 48 % der Kosten ausmachen. Gängige chinesische Roboterhände kosten derzeit zwischen 50,000 und 100,000 Yen pro Stück – vergleichbar mit dem Preis eines kompletten Industrieroboterarms vor zehn Jahren. Um diesen Preis auf die für den Masseneinsatz humanoider Roboter erforderlichen 5,000 bis 30,000 Yen zu senken, ist im Wesentlichen ein Problem der Lieferkette und der Fertigung.
Hier kommt die CNC-Bearbeitung ins Spiel. Gießen und Schmieden erreichen diese Präzision nicht. 3D-Druck kann das optimale Verhältnis von Festigkeit zu Masse in der Serienfertigung nicht bieten. CNC ist das einzige Verfahren, das sich vom Prototyp bis zur Serienproduktion skalieren lässt und dabei die Toleranzen einhält, die eine geschickte Hand tatsächlich benötigt.
Referenzarchitekturen: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
Der Markt für Präzisionswerkzeuge für die Hand besteht nicht aus einer einzigen Architektur, sondern aus mehreren, die jeweils unterschiedliche Auswirkungen auf die Fertigung haben. Ein kurzer Überblick über die Referenzdesigns, auf die immer wieder verwiesen wird:
- Geschickte Hand des Schattens — 20 angetriebene Freiheitsgrade an 24 Gelenken, seilzugbetätigt mit Unterarm-Aktuatorpaket. Der Branchenmaßstab seit Mitte der 2010er Jahre.
- Tesla Optimus Gen 3 — 22 Freiheitsgrade pro Hand, 25 Aktuatoren im Unterarm, Sehnen- und Spindelantrieb als Hybridantrieb. Der Maßstab für die aktuelle Generation humanoider Programme.
- Inspire Robotics geschickte Hand — 6 bis 12 Freiheitsgrade je nach Modell, integriertes lineares Servoantriebsdesign, 0.2 mm Positioniergenauigkeit. Eine ausgereifte chinesische Plattform.
- ILDA Hand (Nature Communications, 2021) — 15 Freiheitsgrade über 20 Gelenke, gelenkgetrieben, 1.1 kg Gesamtmasse. Ein akademisches Beispiel dafür, wie weit gelenkgetriebene Architekturen ausgereizt werden können.
- DexLink Hand — 16 Freiheitsgrade, gelenkgetrieben, kompakt und kostengünstig. Ein modernes akademisches Design, das den kostenbewussten Marktbereich repräsentiert.
Jede dieser Varianten stellt eine andere Herangehensweise dar, wie die Kraft von den Motoren zu den Fingerspitzen geleitet werden kann – und jede erfordert eine andere Mischung aus bearbeiteten Teilen.
Drei Antriebsarchitekturen und ihre Bedeutung für die Fertigung
Betrachtet man die einzelnen Handgriffe aus einer übergeordneten Perspektive, lassen sich drei dominante Antriebsarchitekturen erkennen. Diese Unterscheidung ist wichtig, denn die Wahl der Architektur bestimmt, welche Teile in Ihrer Stückliste dominieren – und somit, welche Bearbeitungsmöglichkeiten Sie von Ihrem Fertigungspartner benötigen.
Direktantriebshände integrieren die Motoren direkt in die Finger- und Handflächenbaugruppen. Die Anzahl der mechanischen Teile ist relativ gering, jedoch muss jedes Bauteil eine Motoraufnahme mit hoher Rundlaufgenauigkeit und Ebenheit der Encoder-Montage aufweisen. Bearbeitungsprioritäten: Präzisionsaufnahmen, Ebenheit des Encoder-Sitzes, Kabelführung.
Sehnengetriebene Hände – wie beim Shadow Hand und Tesla Optimus Gen 3 – bewegen Aktuatoren zum Unterarm und übertragen die Kraft über Sehnen, die über Rollen geführt werden. Die mechanischen Teile im Inneren der Hand sind leichter und kleiner, aber deutlich zahlreicher. Pro Hand müssen Dutzende von Rollen, Seilscheiben, Sehnenführungen und Führungsrohren gefertigt werden. Prioritäten bei der Bearbeitung: höchste Präzision bei den Rollenbohrungen, reibungsarme Kabelkanaloberflächen und wiederholgenaue Nutprofile.
Gestängegetriebene Hände – ILDA, DexLink, SyLink – nutzen starre mechanische Gestänge zur Bewegungsübertragung von in der Hand oder Handfläche integrierten Motoren. Die Teileanzahl ist geringer als bei seilzuggetriebenen Konstruktionen, jedoch erfordert jedes Gestänge enge Toleranzen bei den Stiftbohrungen, um die kinematische Genauigkeit zu gewährleisten. Bearbeitungsprioritäten: präzise Drehzapfenbohrungen, aufeinander abgestimmte Gestängelängen, Passstift-Schnittstellen.
Die meisten humanoiden Hände der aktuellen Generation, einschließlich derer von Tesla, basieren auf Hybridarchitekturen – sie kombinieren Seilzugantrieb mit Gewindespindeln oder Planetenrollengewindetrieben für hochbelastbare Gelenke. Die Konsequenz für die Fertigung liegt auf der Hand: Ein Partner, der an modernen, feinmotorischen Händen arbeitet, muss die Bauteile aller drei Architekturen handhaben können.
Skelett- und Strukturkomponenten
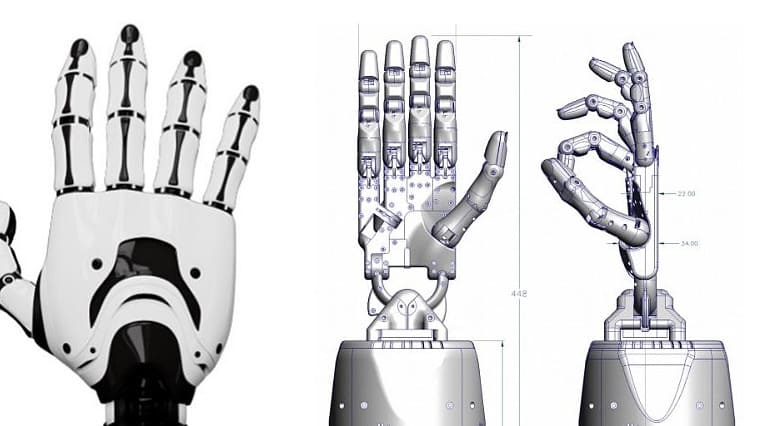
Die Skelettstrukturen einer geschickten Hand tragen alle Belastungen, denen die Hand jemals ausgesetzt ist – Greifkräfte, Stoßbelastungen und die internen Vorspannungen von Sehnen und Aktuatoren. Sie bestimmen auch die Gesamtabmessungen und die Masse der Hand, die sich direkt auf die Massenbilanz von Handgelenk und Unterarm auswirken.
Fingerglieder: Distale, mittlere und proximale Fingerglieder
Menschliche Finger besitzen drei Phalangen – die proximale (handflächennahe), die mittlere und die distale (Fingerspitze). Die meisten anthropomorphen Roboterfinger bilden diese Struktur nach, sodass jede Hand etwa zwölf Phalangenabschnitte aufweist (vier Finger × drei Phalangen), zuzüglich zwei Phalangen für den Daumen.
Jede Phalanx ist eine kleine, strukturelle Hülle – typischerweise 15 bis 30 mm lang und 8 bis 15 mm breit –, die an beiden Enden Drehlager aufnehmen, die Führung für Sehnen oder Gelenke ermöglichen, taktile Sensoren auf der Handflächenseite tragen und über präzisionsgefertigte Drehgelenke mit benachbarten Phalangen verbunden sein muss. Die Wandstärke reduziert sich bei den kleinsten distalen Phalangen auf 0.8–1.2 mm.
Bei der Bearbeitung eines Fingerglieds sind folgende Punkte wichtig: Konzentrizität der Drehzapfenbohrungen (typischerweise ±0.005 mm zwischen den beiden Gelenkbohrungen), links-rechts-symmetrische Anordnung beider Finger und eine so glatte Oberfläche, dass durch Sehnen- oder Gelenkbewegungen kein Verschleißabrieb im Gelenk entsteht.
Handflächenrahmen und Karpalbasisstrukturen
Die Handfläche bildet das strukturelle Rückgrat der Hand. Sie trägt die Befestigungspunkte für alle fünf Fingeransätze, beherbergt alle in der Handfläche befindlichen Aktuatoren (in Direktantriebs- oder Gestängearchitekturen), führt Sehnen vom Handgelenk zu den Fingern und stellt die mechanische Verbindung zum Handgelenk und Unterarm her.
Die Handflächenrahmen werden typischerweise aus Aluminiumblöcken gefräst – entweder aus 6061-T6 für kostengünstige Ausführungen oder aus 7075-T6, wo die strukturelle Steifigkeit im Vordergrund steht. Bei sehnengetriebenen Händen dient die Handfläche gleichzeitig als primärer Sehnenkanal, was bedeutet, dass Dutzende kleiner interner Kanäle und Rollenaufnahmen in die von außen wie eine glatte, organische Hülle wirkende Oberfläche eingearbeitet werden müssen.
Dies ist eines der stärksten Argumente für die 5-Achs-CNC-Bearbeitung in der Fertigung von Handinstrumenten. Eine gut gestaltete Handflächenschale kann aus einem einzigen Aluminiumrohling in ein oder zwei Aufspannungen mit 5-Achs-Bearbeitung oder in sechs oder mehr Aufspannungen mit 3-Achs-Bearbeitung gefertigt werden. Die Anzahl der Aufspannungen beeinflusst direkt Kosten, Lieferzeit und Maßgenauigkeit zwischen den Produktionsläufen.
Daumenbasis und CMC-Gelenkgehäuse
Der Daumen ist der mechanisch komplexeste Teil der Hand. Sein Basisgelenk – das Karpometakarpalgelenk (CMC-Gelenk) – ist beim Menschen ein Sattelgelenk, das zwei unabhängige Rotationsfreiheitsgrade ermöglicht und somit die Positionierung der Daumenspitze in einem großen Raum erlaubt. Dies in mechanischer Form nachzubilden, ist äußerst schwierig.
Die meisten Handprothesen nutzen das CMC-Gelenk mit zwei sich schneidenden Drehachsen. Das bedeutet, dass das Daumenbasisgehäuse zwei Sätze orthogonaler Lagersitze auf engstem Raum aufnehmen muss. Die Bearbeitung stellt eine große Herausforderung dar: Zwei H6-Lagerbohrungen, deren Achsen sich auf wenige Hundertstel Millimeter genau schneiden müssen, an einem einzigen Werkstück, das selten größer als 25 × 30 × 40 mm ist.
Die Bearbeitung des Daumenansatzes betrachten wir als Spezialgebiet innerhalb der feinmotorischen Handarbeit. Es handelt sich dabei typischerweise um das Einzelteil mit der höchsten Toleranz in der Hand.
Handgelenkadapter und Hand-Unterarm-Schnittstelle
An der Stelle, wo die Hand auf den Unterarm trifft, benötigt man einen mechanischen Adapter, der die strukturelle Last trägt, die Verkabelung von den Aktuatoren zu den Encodern und taktilen Sensoren führt und – bei seilzugbetätigten Konstruktionen – die Sehnenführungsrohre leitet, die die Kraft von den Unterarmaktuatoren in die Hand übertragen.
Handgelenkadapter werden üblicherweise aus 7075-T6-Aluminium oder, bei Plattformen mit höherer Nutzlast, aus Ti-6Al-4V-Titan gefertigt. Die wichtigsten Merkmale sind das Schraubenmuster für die Verbindung mit dem Unterarm (Positionstoleranz typischerweise ±0.02 mm), die Geometrie der Kabel- und Sehnenführung sowie – wenn sich die Hand unabhängig im Handgelenk dreht – die Lagersitze für das Handgelenklager selbst.
Antriebsübertragungskomponenten
Beim Bau einer modernen, seilzugbetriebenen Fingerfertigkeitshand befindet sich der Großteil der gefertigten Teile in diesem Bereich. Jeder Seilzug benötigt Umlenkrollen zur Richtungsänderung, Führungen zur Steuerung des Seilverlaufs und – zunehmend – Präzisionsspindeln, um die Drehbewegung des Aktuators in eine lineare Seilzugbewegung umzuwandeln.
Rollen und Seilscheiben: Das Herzstück der Seilzugübertragung
Ein einzelner, sehnengetriebener Finger durchläuft typischerweise sechs bis zwölf Rollen auf seinem Weg vom Unterarmaktuator zur Fingerspitze. Multipliziert man dies mit über 20 Freiheitsgraden, ergibt sich eine Anzahl von 120 bis 250 Rollen pro Hand – oft mehr als bei jeder anderen Kategorie von bearbeiteten Teilen.
Rollen für feinmotorische Hände sind klein (typischerweise 4 bis 10 mm Außendurchmesser) und müssen unter Sehnenspannung reibungslos laufen, ohne die Sehne selbst zu verschleißen. Das Profil der Nut ist dabei von entscheidender Bedeutung. Eine zu scharfe Nut schneidet in die Sehne ein. Eine zu flache Nut lässt die Sehne bei Vibrationen herausspringen. Idealerweise wird ein halbkreisförmiges Nutprofil angestrebt, dessen Durchmesser innerhalb von 0.05 mm an den Sehnendurchmesser angepasst ist, mit einer Oberflächenrauheit (Ra) von mindestens 0.4 μm.
Die Bohrungen von Riemenscheiben weisen in den meisten Handwerken die engsten Toleranzen auf. Eine Toleranz von H5 (±3 μm bei kleinen Durchmessern) ist üblich, da ein Taumeln der Riemenscheibe direkt zu Abweichungen im Sehnenverlauf und letztendlich zum Ausfall führt.
Kabelführungsrohre und Sehnenführungen
Wo Umlenkrollen keine durchgehende Unterstützung bieten können – beispielsweise bei langen, geraden Verläufen durch die Handfläche oder Übergängen über Gelenke – kommen Führungshülsen und -buchsen zum Einsatz. Dabei handelt es sich um kleine zylindrische Bauteile, typischerweise aus PEEK oder Acetal, mit polierten Innenbohrungen, die ein reibungsloses Gleiten der Sehnen ermöglichen.
Die größte Herausforderung bei der Bearbeitung ist die Oberflächengüte der Bohrung. Eine Sehne, die millionenfach gegen eine raue Bohrung läuft, verschleißt sowohl sich selbst als auch das Rohr. Die angestrebte Oberflächenrauheit der Innenbohrung beträgt Ra 0.2 μm oder besser. Dies erfordert typischerweise einen Schlichtgang mit einem diamantbeschichteten Werkzeug oder eine Nachbearbeitung durch Polieren.
Auch die Biegeradien der Führungsrohre spielen eine Rolle. Jede Biegung, die enger als etwa das Achtfache des Seildurchmessers ist, erhöht die Reibung erheblich und verkürzt die Lebensdauer des Seils. Dies ist einer der Punkte, die wir im Rahmen von Designprüfungen häufig ansprechen.
Miniatur-Planetenrollengewindespindelmuttern und -gehäuse
Der Tesla Optimus Gen 3 popularisierte den Einsatz von Miniatur-Planetenrollengewindetrieben in humanoiden Aktuatoren. Die Architektur wandelt die Drehbewegung des Motors in eine präzise lineare Seilzugbewegung um, mit einer deutlich höheren Kraftdichte als bei Kugelgewindetrieben und einem besseren Wirkungsgrad als bei Harmonic Drives in kleinen Baugrößen.
Die Spindel- und Rollenelemente selbst stammen von spezialisierten Herstellern – die Bearbeitung von Gewindeprofilen mit dieser Präzision ist eine eigene Disziplin. Die Gehäuse, Mutternanschlüsse und Montageadapter für Planetenrollengewindetriebe hingegen sind genau die Art von hochpräzisen bearbeiteten Teilen, mit denen wir regelmäßig arbeiten. Gehäusebohrungen für Planetenrollengewindetriebmuttern erfordern typischerweise eine Toleranz von H6 mit einer Zylindrizität von unter 3 μm, und die Rechtwinkligkeit der Montageschulter beeinflusst die Spindelvorspannung und die Standzeit.
Schneckengetriebe, Kegelräder und Getriebegehäuse
Neben Rollengewindetrieben sind Schneckengetriebe in Konstruktionen für feinmotorische Hände weit verbreitet – insbesondere bei kompakten, selbsthemmenden Gelenken, bei denen der Finger seine Position ohne kontinuierliches Motordrehmoment halten soll. Kegelräder kommen bei rechtwinkligen Kraftübertragungspunkten zum Einsatz, vor allem in Daumenballen und Handgelenken.
Wir fertigen die Zahnräder nicht selbst – das übernehmen in der Regel spezialisierte Zahnradhersteller mittels Wälzfräsen oder Formfräsen. Wir bearbeiten jedoch die Zahnradrohlinge, die zur Verzahnung weitergeleitet werden, sowie die Gehäuse, in denen die fertigen Zahnräder Platz finden. Die Rundlaufgenauigkeit der Bohrungen und die Rechtwinkligkeit der Schulter an den Gehäusen beeinflussen direkt die Eingriffsmuster der Zahnräder, was wiederum Auswirkungen auf Geräusche, Zahnflankenspiel und Lebensdauer hat.
Kupplungen und Motor-Getriebe-Adapter
Zwischen Motorwellen und Getriebekomponenten – Schrauben, Zahnrädern, Seiltrommeln – werden Kupplungen und Adapter benötigt. Bei feinmotorischen Handantrieben handelt es sich dabei üblicherweise um miniaturisierte starre oder federnde Kupplungen aus Edelstahl oder Titan.
Die entscheidenden Merkmale sind der Klemmmechanismus (typischerweise ein Schlitzkragen mit einer M2- oder M2.5-Klemmschraube), die Konzentrizität zwischen der Motorbohrung und der Getriebebohrung (typischerweise ±0.005 mm) und – bei Faltenbalgkupplungen – die Nachgiebigkeit des Faltenbalgs, der kleine Fehlausrichtungen ausgleicht und gleichzeitig das Drehmoment starr überträgt.
Sensor- und Elektronikmontagekomponenten
Moderne, hochentwickelte Hände sind mit Sensoren ausgestattet. Jede Fingerspitze verfügt über ein Tastsystem. Jedes Gelenk besitzt einen Positionsgeber. Die Kabel müssen von all diesen Komponenten zu den zentralen Steuergeräten geführt werden, ohne die Isolierung zu beschädigen. Die gefrästen Teile, die diese Sensor- und Elektronikschicht tragen, sind klein, aber zahlreich.
Montagesubstrate für taktile Sensoren
Taktile Sensoren für die Fingerkuppen – kapazitive Arrays, optische GelSight-Sensoren, MEMS-Druckgitter – benötigen starre Montagesubstrate, die sie präzise zum darunterliegenden Fingerglied ausrichten. Das Substrat bietet mechanische Stabilität, definiert die Geometrie der nachgiebigen Kontaktfläche und dient häufig der elektromagnetischen Abschirmung.
Diese Substrate fertigen wir üblicherweise aus Aluminium oder PEEK. Die kritischen Merkmale sind die Ebenheit der Oberfläche (die die Sensorkalibrierung beeinflusst), die umlaufende Dichtungsnut (die das Eindringen von Verunreinigungen in den Sensorraum verhindert) und die Geometrie des Kabelausgangs (die den flexiblen Stecker des Sensors nicht belasten darf).
Encoderhalterungen und Präzisionsmontageflansche
Jedes betätigte Gelenk ist mit mindestens einem Positionsgeber ausgestattet. In modernen Systemen handelt es sich dabei typischerweise um einen magnetischen Absolutwertgeber mit einem Chip auf der Leiterplatte und einem kleinen Magneten an der rotierenden Welle. Der Luftspalt zwischen Magnet und Chip muss innerhalb enger Grenzen – typischerweise 0.5 bis 1.5 mm – liegen, damit der Geber zuverlässige Messwerte liefert.
Die Toleranz des Luftspalts bestimmt die Bearbeitungsspezifikation für die Encoderhalterung. Die Ebenheit der Montagefläche der Halterung, die Positionstoleranz der Magnetbefestigungsbohrung und die Rechtwinkligkeit der Baugruppe entscheiden gemeinsam darüber, ob der Encoder Messwerte erfasst oder Fehler ausgibt. Wir halten diese Merkmale bei Encoderhalterungen routinemäßig auf ±0.02 mm genau ein.
Interne Kabelkanäle und Kabelmanagement-Funktionen
Eine geschickte Hand trägt Dutzende dünner Kabel – Strom- und Signalleitungen für Encoder, Treiber und taktile Sensoren. Diese Kabel müssen durch die innere Struktur der Hand verlaufen, ohne einzuklemmen, zu verschleißen oder die mechanische Bewegung zu behindern.
Die Konstruktion von Kabelkanälen ist ein Bereich, in dem die Vorteile der 5-Achs-Bearbeitung deutlich zum Tragen kommen. Glatte, gekrümmte Innenkanäle – mit großzügigen Radien an Ein- und Austrittspunkten – lassen sich auf 5-Achs-Maschinen wesentlich einfacher bearbeiten als auf 3-Achs-Maschinen, die mehrere Aufspannungen erfordern und eine gestufte Innengeometrie erzeugen. Kabeldurchführungskanäle haben typischerweise einen Durchmesser von 1.5 bis 3 mm und Ein- und Austrittsradien von mindestens dem Zweifachen des Kanaldurchmessers.
Überlegungen zur elektromagnetischen Abschirmung bei gefrästen Gehäusen
Hochstrom-Motortreiber und Niederspannungs-Sensorschaltungen, die in einem kleinen Gehäuse untergebracht sind, stellen eine erhebliche Herausforderung für die elektromagnetische Interferenz dar. Gefräste Aluminiumgehäuse können als effektive EMI-Abschirmung dienen – jedoch nur, wenn die Bearbeitung einen sauberen elektrischen Kontakt zwischen den Kontaktflächen ermöglicht.
Die praktische Konsequenz ist, dass Gehäuseverbindungen, bei denen die elektromagnetische Abschirmung wichtig ist, an den Kontaktflächen nicht hartanodisiert werden sollten, da die Anodisierung vom Typ III eine elektrisch isolierende Schicht erzeugt. Entweder werden diese Flächen während der Anodisierung abgedeckt oder es wird eine leitfähige Alternative wie eine transparente Chromatierung der Kontaktflansche verwendet.
Materialauswahl für Komponenten für die Feinmotorik
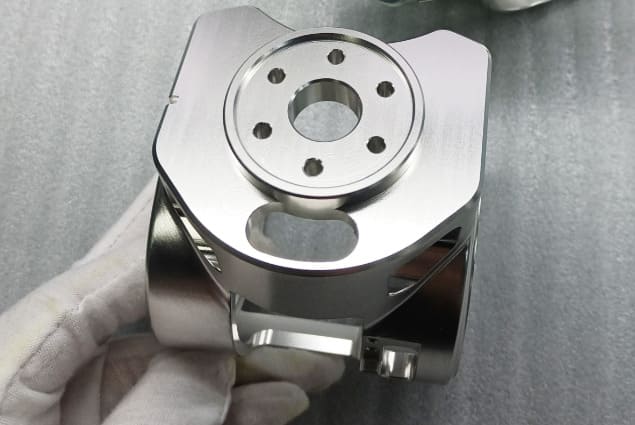
Die Materialwahl beeinflusst jede andere Entscheidung im Bereich der handwerklichen Fertigung. Sie legt das optimale Verhältnis von Festigkeit zu Masse fest, bestimmt, welche Oberflächenbehandlungen möglich sind, und entscheidet oft darüber, ob ein bestimmtes Merkmal überhaupt in der erforderlichen Größenordnung bearbeitet werden kann.
Aluminiumlegierungen: 6061-T6 vs. 7075-T6 für Skelettrahmen
Aluminium dominiert den Aufbau des Skeletts feinmotorischer Hände. Seine Kombination aus geringer Dichte (2.7 g/cm³), hervorragender Bearbeitbarkeit und Kompatibilität mit Hartanodisierung macht es zur Standardwahl für Handflächenrahmen, Fingerglieder und strukturelle Halterungen.
6061-T6 ist ein kostengünstiger und vielseitiger Werkstoff. Er lässt sich sauber bearbeiten, ist temperaturbeständig und eignet sich gut für die Harteloxierung. Verwenden Sie ihn für Handflächenschalen, Abdeckplatten und unkritische Strukturelemente.
7075-T6 kommt zum Einsatz, wenn es auf das Verhältnis von Festigkeit zu Masse ankommt – beispielsweise bei Daumenbasen, hochbelasteten Fingerkuppenhalterungen, Handgelenkadaptern und überall dort, wo die minimale Wandstärke an ihre Grenzen stößt. Seine Streckgrenze ist fast doppelt so hoch wie die von 6061, allerdings auf Kosten höherer Rohmaterialkosten und geringerer Korrosionsbeständigkeit.
Ein geübter Handwerker verwendet typischerweise eine Mischung aus Aluminiumlegierungen – 6061 für die meisten Teile und 7075 für den kleinen Anteil an Bauteilen, bei denen die Gewichtsersparnis tatsächlich relevant ist. Auf unserer Seite zur CNC-Bearbeitung von Aluminium finden Sie detaillierte Informationen zu beiden Legierungen, falls Sie mehr über die Materialspezifikationen erfahren möchten.
Titan Ti-6Al-4V für gewichtskritische und medizinische Anwendungen
Ti-6Al-4V – Titan der Güteklasse 5 – vereint die Vorteile präziser Handarbeit mit den Anforderungen der Luft- und Raumfahrtmetallurgie. Seine Dichte (4.43 g/cm³, etwa 60 % von Stahl) in Kombination mit hoher Festigkeit und hervorragender Korrosionsbeständigkeit macht es wertvoll für gewichtskritische Strukturelemente und für medizinische Robotikanwendungen, bei denen Biokompatibilität und Sterilisationsfähigkeit entscheidend sind.
Praktische Anwendungen in geschickten Händen: Handgelenkadapter auf humanoiden Plattformen, wo jedes Gramm in den Extremitäten sich über die gesamte kinematische Kette verstärkt; Daumenbasen auf Hochleistungs-Forschungshänden; Endeffektorkomponenten für chirurgische Roboter; und alle Teile, die Autoklav-Sterilisationszyklen ausgesetzt sind.
Der Fertigungsnachteil ist real. Die CNC-Bearbeitung von Titan erreicht nur einen Bruchteil der Schnittgeschwindigkeit von Aluminium, die Werkzeugstandzeit ist kürzer und das Wärmemanagement erfordert eine Flutkühlung mit präziser Spanabfuhr. Rechnen Sie mit etwa dem Drei- bis Vierfachen der Bearbeitungskosten pro Teil im Vergleich zu Aluminium mit gleicher Geometrie. Der Aufpreis lohnt sich nur dann, wenn die Masseneinsparungen die Kosten tatsächlich rechtfertigen.
PEEK und PEEK-CF: Warum Tesla Optimus auf Hochleistungspolymere setzt
PEEK – Polyetheretherketon – hat sich zum charakteristischen Material der Ära humanoider Hände entwickelt. Teslas Optimus Gen 2-Programm reduzierte das Gewicht der Vorgängergeneration um etwa 10 kg, hauptsächlich durch den Wechsel von Metallkomponenten zu PEEK und kohlenstofffaserverstärktem PEEK (PEEK-CF).
Die Eigenschaften, die PEEK für die Feinmotorikkonstruktion attraktiv machen:
- Dichte etwa 1.32 g/cm³ — weniger als die Hälfte von Aluminium, weniger als ein Drittel von Stahl
- Zugfestigkeit von ca. 100 MPa (ungefüllt) bis 240 MPa (mit 30 % Kohlenstofffaserfüllung) — im Hinblick auf das Verhältnis von Festigkeit zu Masse konkurrenzfähig mit Aluminium
- Dauerbetriebstemperatur über 250 °C — bei weitem keine Einschränkung in der Hand
- Chemische Beständigkeit und Biokompatibilität — ermöglicht medizinische Robotikanwendungen
- Selbstschmierende Eigenschaften — verringert den Bedarf an separaten Buchsen in einigen Gelenkkonstruktionen
Die Bearbeitung von PEEK unterscheidet sich von der Bearbeitung von Metallen. Die Vorschübe sind höher, die Schnittgeschwindigkeiten moderat, und die Werkzeuggeometrie legt den Fokus auf sauberes Abscheren statt auf Spanabfuhr. Das Wärmemanagement verlagert sich von der Werkzeugverschleißbetrachtung hin zur Materialverformung – PEEK kann weich werden und verkleben, wenn die Schnittparameter nicht stimmen. Bei PEEK-CF beschleunigen die abrasiven Kohlenstofffasern den Werkzeugverschleiß deutlich, und diamantbeschichtete Werkzeuge sind oft erforderlich, um eine gleichmäßige Oberflächengüte zu erzielen.
Wir bearbeiten regelmäßig sowohl unverstärktes PEEK als auch PEEK-CF für Feinmotorik-Komponenten. Wenn Sie eine Hand konstruieren, die Teslas Materialstrategie aufgreift, finden Sie auf unserer Seite zu den PEEK-CNC- Bearbeitungsmöglichkeiten detaillierte Informationen zu den spezifischen Sorten und Verfahren.
Edelstahl 17-4 PH für Wellen, Bolzen und Riemenscheibenlager
Wo Aluminium und Polymere nicht ausreichend fest sind – beispielsweise bei hochbelasteten Drehzapfen, Passstiften in tragenden Verbindungen oder kleinen Wellen in Aktuatoren – kommt der ausscheidungshärtende Edelstahl 17-4 PH zum Einsatz. Im Zustand H900 bietet er eine Streckgrenze von über 1170 MPa und zeichnet sich durch gute Korrosionsbeständigkeit und Formstabilität nach Wärmebehandlung aus.
Wir bearbeiten 17-4 PH im lösungsgeglühten Zustand und härten es nach der Hauptbearbeitung aus. Der Verzug während der Aushärtung ist bei symmetrischen Teilen, wie den meisten Bolzen und Wellen, minimal.
Berylliumkupfer und technische Keramik für spezielle Schnittstellen
Im Bereich der Feinmechanik findet man gelegentlich Berylliumkupfer (hervorragend geeignet für kleine Federn und nichtmagnetische Leiterkontakte) und technische Keramik (für hochverschleißfeste Gleitflächen oder elektrische Isolatoren). Diese Spezialwerkstoffe erfordern besondere Handhabungsanforderungen, finden sich aber in den Materiallisten für Hochleistungs-Forschungshände und spezielle industrielle Anwendungen wieder.
Drei Fertigungsherausforderungen, die nur mit geschickten Händen möglich sind
Die Bearbeitung von Bauteilen, die von Hand präzise gefertigt werden, ist nicht einfach nur „Bearbeitung mit kleinen Robotern“. Drei besondere Herausforderungen prägen die Herangehensweise an die Fertigung, die sich von anderen Präzisionsarbeiten unterscheidet.
Miniaturisierung: Bearbeitungselemente unter 1 mm
Die kleinsten Details an einer geschickten Hand – Rollennuten, Kabeldurchführungslöcher, Befestigungsschrauben für taktile Sensoren – liegen üblicherweise unter 1 mm. Rollennuten mit einer Breite von 0.5 mm, Gewindebohrungen M1.0 und Kabelkanäle mit einem Durchmesser von 0.6 mm sind üblich.
Mikrofräsen in diesem Maßstab erfordert hochpräzise Spindeln mit Drehzahlen von 40,000 bis 80,000 U/min, spezielle Mikrowerkzeuge (typischerweise Hartmetall mit Diamantbeschichtung für Polymere oder Nichteisenmetalle) und eine präzise Temperaturregelung sowohl des Werkstücks als auch der Werkzeugmaschine. Eine Umgebungstemperaturstabilität von ±1 °C während der Bearbeitung ist Standard für hochpräzise Mikrobearbeitung. Die Werkzeugdurchbiegung unter Schnittkraft stellt eine dominierende Fehlerquelle dar, was konservative Schnittparameter und eine sorgfältige Werkzeugwegstrategie erforderlich macht.
Komplexe organische Geometrie der Handflächen und Daumenballen
Die Handfläche einer modernen, geschickten Hand ähnelt weniger einem maschinell gefertigten Teil und mehr einer biologischen Struktur – gekrümmte Oberflächen, geformte Vertiefungen, Kabelkanäle, Befestigungspunkte in komplexen Winkeln. Die Daumenansätze weisen dieselbe Komplexität im Miniaturformat auf.
Für die effiziente Bearbeitung dieser Formen ist eine 5-Achs-Bearbeitung erforderlich. Eine Handflächenschale, für die bei einer 3-Achs-Bearbeitung fünf oder sechs Aufspannungen nötig wären, kann mit einer 5-Achs-Bearbeitung typischerweise in ein oder zwei Aufspannungen fertiggestellt werden. Dabei wird eine höhere Maßgenauigkeit erzielt, da Ausrichtungsfehler zwischen den Aufspannungen vermieden werden.
Eine weitere Folge komplexer Geometrien ist die Spanntechnik. Standard-Schraubstöcke und -Spannsysteme eignen sich nicht für die zuverlässige Fixierung unregelmäßiger Handflächenschalen. Daher fertigen wir häufig maßgeschneiderte Spannvorrichtungen mit weichen Backen für die Serienproduktion von Handflächenschalen und Daumenbasen – eine zunächst geringe Investition in Werkzeuge, die sich jedoch über die gesamte Produktionscharge hinweg auszahlt.
Präzision im großen Maßstab: Vom Prototyp bis zur Serienproduktion
Eine prototypische, geschickte Hand ist eine Sache. Hundert Hände eine andere. Tausend Hände pro Monat – die Menge, die neue humanoide Entwicklungsprogramme mittlerweile fordern – stellen ein grundlegend anderes Fertigungsproblem dar.
Das Halten von H5-Riemenscheibenbohrungen an einem Prototyp ist durch sorgfältiges manuelles Anpassen und Prüfen möglich. Das Halten von H5-Riemenscheibenbohrungen an 250 Riemenscheiben pro Hand über 1,000 Hände pro Monat erfordert statistische Prozesskontrolle, automatisierte In-Prozess-Messung und – oft – Konfigurationen von Palettenwechslern, die es einer Maschine ermöglichen, über längere Zyklen unbeaufsichtigt zu laufen. Es handelt sich um eine andere Fertigungsdisziplin, und die Wahl eines Lieferanten, der mit Ihrem Programm skalieren kann, ist eine Entscheidung, die frühzeitig getroffen werden sollte.
CNC-Prozesse nach Bauteiltyp
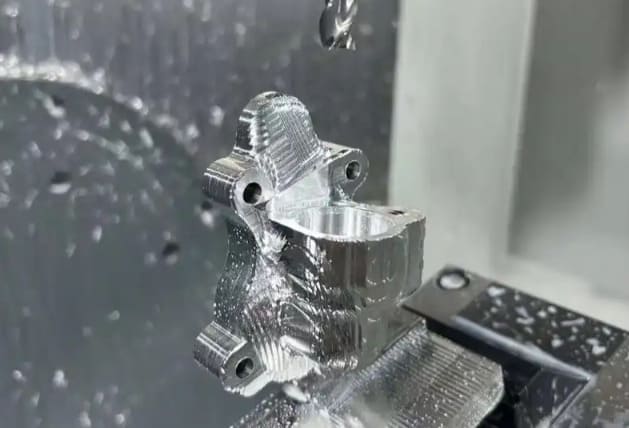
Nicht jedes Handteil erfordert das gleiche Verfahren. Die Auswahl des richtigen Verfahrens für das jeweilige Teil entscheidet über Kosten, Qualität und Lieferzeit.
5-Achs-Bearbeitung für Handflächenschalen und Daumenbasen
Handflächenschalen, Daumenbasen, Handgelenkadapter und alle Teile mit komplexen Winkeln oder organisch gekrümmten Oberflächen gehören auf 5-Achs-Maschinen. Allein die reduzierte Rüstzeit amortisiert in der Regel den höheren Stundensatz der Maschine – eine 5-Achs-Handflächenschale, die in einer Aufspannung für 80 $/Stunde fertiggestellt wird, ist unter Berücksichtigung von Ausrichtungsfehlern und Ausschuss meist insgesamt günstiger als eine 3-Achs-Schale, die fünf Aufspannungen für 50 $/Stunde benötigt.
Neben den Kostenvorteilen ermöglicht die 5-Achs-Bearbeitung Designern die Nutzung von Geometrien, die mit 3-Achs-Bearbeitung wirtschaftlich nicht realisierbar sind – beispielsweise Hinterschnitte für Befestigungspunkte, abgewinkelte Kabelkanäle und konturierte Sehnentaschen. Diese geometrische Freiheit führt häufig zu einem leichteren, stabileren und besser integrierten Handdesign.
Mikrofräsen für Fingerknochen und Fingergelenkdetails
Phalangen und ihre inneren Gelenkstrukturen werden im Mikrofräsbereich bearbeitet. Werkzeugdurchmesser von 0.3 mm bis 2 mm, Spindeldrehzahlen bis zu 80,000 U/min und Schnittkräfte, die so gering sind, dass die Werkzeugdurchbiegung die dominierende Präzisionsgrenze darstellt.
Die entscheidenden Techniken: Gleichlauffräsen, um eine gleichmäßige Spanbelastung zu gewährleisten, trochoidale Werkzeugwege für Nuten, um einen vollständigen Werkzeugeingriff zu vermeiden, und eine präzise Temperaturkontrolle über den gesamten Werkzeugweg, da die Wärmeausdehnung in diesen Größenordnungen die Teile schnell außerhalb der Toleranz bringt.
Die richtige Spannvorrichtung ist bei der Mikrobearbeitung oft genauso wichtig wie der Bearbeitungsprozess selbst. Vakuumspannfutter, speziell angefertigte weiche Spannbacken oder spezielle Mikrospannvorrichtungen ermöglichen das Halten kleiner Teile ohne deren Verformung.
Schweizer Bearbeitung von Riemenscheibenbolzen, Wellen und Gewindeelementen
Kleine, hochpräzise zylindrische Teile gehören auf Langdrehmaschinen . Riemenscheibenbolzen, Passstifte, Betätigungswellen, Kupplungselemente, Gewindestangen – sie alle kommen von Langdrehmaschinen sauberer, konzentrischer und pro Stück günstiger als durch konventionelles Drehen mit anschließenden Nachbearbeitungen.
Typische Schweizer Fertigungsmöglichkeiten für feinmotorische Handarbeiten: Längen-Durchmesser-Verhältnisse bis zu 20:1 ohne nennenswerte Durchbiegung, Durchmessertoleranzen innerhalb von ±2.5 μm, Oberflächenrauheit Ra 0.4 μm im gedrehten Zustand. Gewindeschneiden, Kreuzbearbeitung und Rändeln erfolgen in derselben Aufspannung, was die Stückkosten über die gesamte Produktionsserie hinweg deutlich senkt.
Bei einer Charge von 500 Riemenscheibenbolzen fertigt das Langdrehverfahren ein komplettes Teil pro Zyklus ohne Nachbearbeitung. Die Wirtschaftlichkeit ist überzeugend, sobald die Stückzahl steigt.
Drahterodieren für Riemenscheibennuten, Keilwellen und scharfe Innenmerkmale
Manche Merkmale lassen sich mit rotierenden Werkzeugen einfach nicht herstellen. Scharfe Innenkanten in Spannschienenführungen, präzise Verzahnungen an Kupplungswellen und komplexe Riemenscheibennutprofile fallen allesamt in den Bereich des Drahterodierens.
Das Drahterodieren ermöglicht Oberflächenrauheiten bis zu Ra 0.4 μm mit Maßtoleranzen innerhalb von ±5 μm. Es ist zwar langsamer und teurer als das Fräsen pro Bauteil, aber oft das einzig praktikable Verfahren für bestimmte Geometrien – und in manchen Fällen das einzige Verfahren, mit dem sich ein Merkmal in gehärtetem Material ohne anschließende Wärmebehandlung herstellen lässt.
Überlegungen zur Nachbearbeitung: Entgraten, Reinigen und Oberflächenvorbereitung
Die Bearbeitung ist nur der erste Schritt. Feinmotorische Handkomponenten erfordern in der Regel ein sorgfältiges Entgraten – insbesondere an internen Kabelkanälen, wo jede erhabene Kante die Isolierung mit der Zeit beschädigen kann. Durch Ultraschallreinigung werden Bearbeitungsflüssigkeit und Mikropartikel vor der Montage entfernt. Die Oberflächenvorbereitung für die Klebeverbindung (immer häufiger bei Handflächenschalen aus Verbundwerkstoffen) erfordert spezielle Chemikalien und eine präzise Prozesskontrolle.
Keiner dieser Schritte ist optional. Eine perfekt gefertigte Riemenscheibe mit einem kleinen Grat in der Nut wird innerhalb weniger Wochen Sehnen durchbeißen.
Toleranzen, GD&T und Qualitätskontrolle
Allgemeine Toleranzangaben helfen niemandem. Das sind die tatsächlichen Toleranzen, die wir bei der Fertigung von Bauteilen, die Feinmotorik erfordern, einhalten.
Toleranzvorgaben nach Komponententyp
Die folgende Tabelle gibt typische Zieltoleranzen für die gängigsten handbearbeiteten Merkmale an. Die Toleranzen können je nach Gelenkkonstruktion und Getriebewahl in einzelnen Programmen enger oder weiter ausfallen.
| Komponente/Funktion | Typische Toleranz | Typische Oberflächenbeschaffenheit |
|---|---|---|
| Riemenscheibenbohrung (für Miniaturlager) | H5 (±3 μm) | Ra 0.4 μm |
| Riemenscheibennutprofil | ± 0.05 mm | Ra 0.4 μm |
| Phalange-Drehbohrung | H6 (±5 μm) | Ra 0.8 μm |
| Äußeres Profil der Palmenschale | ± 0.05 mm | Ra 1.6 μm |
| Palmenschalen-Sehnenkanalbohrung | ± 0.02 mm | Ra 0.2 μm |
| Konzentrizität der Bohrung im Daumen-CMC-Gelenk | ± 0.01 mm | Ra 0.4 μm |
| Ebenheit der Encoderhalterung | ± 0.02 mm | Ra 0.8 μm |
| Position der Schraubenmuster des Handgelenkadapters | ± 0.02 mm | Ra 1.6 μm |
| Miniatur-Dübelstift-Durchmesser | h5 (±3 μm) | Ra 0.2 μm |
| Gewindemerkmale (M1.0-M2.5) | 6H intern / 6g extern | - |
GD&T-Strategie für montagekritische Stapelaufbauten
Eine geschickte Hand weist Montagetoleranzen auf, die bei naiver Berechnung erschreckend wären. Der Weg vom Handgelenk über die Handfläche, das Grundgelenk, die drei Fingerglieder bis zur Fingerspitze führt über 15 bis 20 bemaßte Elemente. Selbst wenn jedes Element eine Toleranz von ±0.05 mm aufweist, übersteigt die naive Berechnung ±1 mm – genug, um die kinematische Genauigkeit vollständig zu beeinträchtigen.
Die Lösung ist funktionales GD&T. Jedes Teil erhält ein Bezugssystem, das auf den Passflächen mit benachbarten Teilen basiert. Positionstoleranzen beziehen sich auf dieses Bezugssystem und werden nicht über Größentoleranzen summiert. Profiltoleranzen steuern kritische Passflächen, ohne dass für jedes Merkmal Einzelmaße erforderlich sind.
Bei korrekter Ausführung kann eine Hand mit individuellen Toleranzen von ±0.05 mm an der Fingerspitze mit einer Genauigkeit von ±0.1 mm montiert werden. Bei fehlerhafter Ausführung führen dieselben Toleranzen zu unbrauchbaren Händen.
Prüfprotokolle: Koordinatenmessgerät, optische Messung und Oberflächenprofilometrie
Wir untersuchen feinmotorische Handteile mithilfe mehrstufiger Protokolle:
- Erstmusterprüfung mittels Koordinatenmessmaschine überprüft alle GD&T-Angaben am ersten Teil einer Produktionsserie und erstellt einen vollständigen Abweichungsbericht mit Bezug auf die Konstruktionsbezugspunkte.
- In-Prozess-Messung — Bohrungslehren, Stiftlehren, Höhenlehren — Überprüfung der kritischen Abmessungen jedes Teils während der Produktion
- Optische Messung bei berührungslosen Merkmalen (Außenprofile, Nutformen, dünne Wände), bei denen CMM-Taster unpraktisch sind
- Oberflächenprofilometrie an kritischen Lagerbohrungen, Sehnenkanälen und Riemenscheibennuten zur Überprüfung der Ra-Zielwerte und der vollständigen Oberflächentexturparameter
- 100% Inspektion bei Riemenscheibenbohrungen, Daumen-CMC-Bohrungen und allen Bauteilen, bei denen ein Ausfall im Feld katastrophale Folgen hätte
Jede Charge wird mit Materialzertifizierungen ausgeliefert, die bis zur Chargennummer rückverfolgbar sind, Konformitätsbescheinigungen und Maßprüfberichten für kritische Merkmale.
Leitfaden für fertigungsgerechtes Design (DFM) für Konstrukteure, die mit den Händen arbeiten
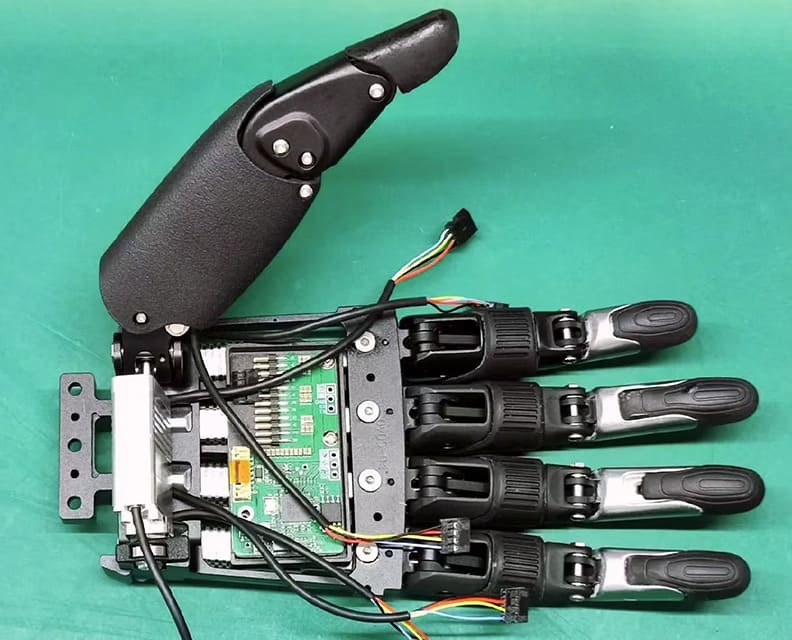
Der wertvollste Beitrag eines Fertigungspartners ist nicht das Angebot selbst, sondern die Designprüfung, die der Angebotserstellung vorausgeht. Dieser Abschnitt fasst die wichtigsten Punkte des Design for Manufacturing (DFM) zusammen, die wir bei Konstruktionen für feinmotorische Arbeiten am häufigsten ansprechen.
Mindestwandstärke nach Material und Merkmalsart
Die Mindestwandstärken variieren erheblich je nach Material und je nachdem, ob es sich bei der Wand um ein steifigkeitskritisches Bauteil oder eine kosmetische Verkleidung handelt:
- 6061-T6 Aluminium: Mindestens 0.8 mm für tragende Wände, 0.5 mm für kurze, dekorative Verkleidungen mit Versteifungsrippen
- 7075-T6 Aluminium: Mindestens 0.6 mm für tragende Wände, 0.4 mm für kurze, kosmetische Verkleidungen.
- Ti-6Al-4V Titan: Mindestens 0.5 mm für tragende Wände
- SPÄHEN: Mindestens 1.0 mm für tragende Wände, 0.6 mm für kosmetische Abdeckungen (das Polymer erweicht bei der Bearbeitung an dünneren Stellen).
- PEEK-CF: Mindestens 0.8 mm, jedoch sind die Auswirkungen der Faserorientierung in der Nähe dünner Wände zu beachten.
Unterhalb dieser Grenzwerte kommt es während der Bearbeitung zu Verformungen des Werkstücks, zu Rattermarken auf der fertigen Oberfläche oder zu Rückfederungen, die das Endergebnis außerhalb der Toleranz bringen.
Geometrie der Riemenscheibennut für effiziente Bearbeitung
Riemenscheibennutenprofile sehen in der Zeichnung einfach aus, verbergen aber die Fertigungskomplexität. Einige DFM-Punkte, die Kosten sparen:
- Wählen Sie ein halbkreisförmiges Nutprofil, das dem Nenndurchmesser der Sehne entspricht – keine scharfe V-Nut.
- Eine Profiltoleranz von 0.05–0.1 mm sollte akzeptiert werden, anstatt ±0.02 mm anzustreben; die Sehne gleicht den Unterschied aus.
- Die Rillentiefe sollte 30–45 % des Sehnendurchmessers betragen – tiefere Rillen führen zu Sehnenverklemmungen, flachere Rillen lassen Sehnen springen.
- Um eine Abnutzung der Sehne beim Ein- und Austritt zu verhindern, sollten die Eintrittskanten beidseitig der Nut abgeschrägt sein.
Kabelführungs-Biegeradius und Geometrie des Führungsrohrs
Die Führung von Sehnen und Kabeln entscheidet darüber, ob Ihre Hand nach 10,000 oder nach 10,000,000 Zyklen noch funktioniert:
- Minimaler Sehnenbiegeradius: 8× Sehnendurchmesser (engere Radien verkürzen die Lebensdauer der Sehne drastisch)
- Biegeradius für die Kabelführung: Mindestens 5 × Kabelaußendurchmesser
- Oberflächengüte der Führungsrohr-Innenbohrung: Ra 0.2 μm oder besser
- Ein- und Austrittsfasen der Führungsrohre: mindestens 45° × 0.3 mm
- Vermeiden Sie abrupte Übergänge zwischen Führungsrohren und Freilaufabschnitten – sorgen Sie für einen kurzen, trompetenförmigen Übergang.
Auswahl von Miniaturbefestigungselementen: Gewinde M1.0 bis M2.5
Für die handwerkliche Montage werden Dutzende von Miniaturbefestigungselementen benötigt. Einige wichtige Punkte:
- Bevorzugen Sie nach Möglichkeit M1.6, M2.0 und M2.5 gegenüber M1.0 und M1.2 – die kleineren Gewinde beschädigen sich leicht und sind deutlich schwieriger zu prüfen.
- Verwenden Sie Innensechskantschrauben für strukturelle Verbindungen; Schlitz- oder Kreuzschlitzschrauben dieser Größen beschädigen beim Zusammenbau das Gewinde.
- Gewindeeinsätze (spiralig oder eingepresst) in Polymer- und Aluminiumteilen, die wiederholter Demontage unterliegen, spezifizieren.
- Die Drehmomentvorgaben sind entscheidend: Ein zu hohes Drehmoment bei einer M1.6-Schraube ist leicht zu vermeiden und kann zu Beschädigungen führen.
Teilekonsolidierung zur Reduzierung der Montagetoleranzen
Jede Verbindung in einer Baugruppe erhöht die Toleranz der Gesamtbaugruppe. Eine der wertvollsten DFM-Maßnahmen ist die Kombination mehrerer bearbeiteter Teile zu einem einzigen, komplexeren bearbeiteten Teil.
Eine Handflächenbaugruppe, die aus fünf separat gefertigten Teilen plus Befestigungselementen besteht, weist eine höhere Toleranzstreuung, längere Montagezeiten und mehr Fehlerquellen auf als dieselbe Handfläche, die als einteilige, 5-achsig gefräste Schale ausgeführt ist. Die einteilige Version ist zwar pro Einheit teurer als jedes der fünf Teile, aber günstiger als deren Summe und ergibt eine leistungsfähigere Baugruppe.
Wann Sie Ihren Fertigungspartner einbeziehen sollten: Zeitpunkt der Designprüfung
Je früher, desto besser. Die Berücksichtigung von Fertigungsinformationen während der CAD-Konstruktion spart regelmäßig 20–40 % der Produktionskosten durch Bauteilkonsolidierung, Vereinfachung von Merkmalen und Materialsubstitution. Dieselbe Berücksichtigung nach Abschluss der Konstruktionsphase spart in der Regel weniger als 10 % und erfordert oft Konstruktionsänderungen, die sich auf benachbarte Bauteile auswirken.
Wir bevorzugen es, Designprüfungen dann durchzuführen, wenn die kinematische Architektur feststeht, die detaillierte Bauteilgeometrie aber noch flexibel ist. Genau dann bietet die Fertigungsperspektive den größten Mehrwert.
Realität in Bezug auf Volumen, Kosten und Lieferzeit
Ehrliche Informationen darüber, was ein Programm tatsächlich kostet und wie lange es tatsächlich dauert.
Prototypenmengen: Was zu erwarten ist (1-10 Hände)
Die Prototypenfertigung eines kompletten, voll beweglichen Handsets – inklusive aller gefrästen Komponenten für eine Hand – dauert in unserer Werkstatt üblicherweise 4–8 Wochen. Die Kosten variieren je nach Komplexität des Designs erheblich, aber eine 20-DOF-Hand mit Seilzugantrieb produziert in der Regel gefräste Teile im Wert von 8,000–25,000 US-Dollar pro Hand in Prototypenmengen.
Die Kostenverteilung ist ungleichmäßig. Handflächenschalen, Daumenbasen und Handgelenkadapter sind pro Stück teuer, aber in geringer Stückzahl vorhanden. Riemenscheiben und Stifte sind pro Stück günstig, aber zahlreich. Motorgehäuse und Planetenrollengewindemuttern liegen preislich im Mittelfeld.
Kleinserienfertigung: 50–500 Hände pro Charge
Bei 50–500 Bearbeitungseinheiten pro Charge sinken die Kosten pro Einheit deutlich – typischerweise 40–60 % unter den Prototypenkosten. Die Einsparungen ergeben sich aus der höheren Chargeneffizienz: Rüstkosten verteilen sich auf mehr Teile, die Anfertigung von Sondervorrichtungen lohnt sich, und die Stichprobenprüfung ersetzt die vollständige Koordinatenmessmaschinenprüfung (KMM) bei den meisten Merkmalen.
Die Lieferzeit für 50-500 handgefertigte Chargen beträgt in der Regel 8-14 Wochen, abhängig vom Umfang der Designverfeinerung zwischen Prototyp und Produktionsbeginn.
Skalierung zur Massenproduktion: Mehr als 1,000 Hände pro Monat
Die Massenproduktion verändert das Fertigungsmodell grundlegend. Spezielle Bearbeitungszellen mit Palettenwechslern, statistischer Prozesskontrolle, automatisierter In-Prozess-Messtechnik und festgelegten Prüfprotokollen werden zum Standard. Die Bearbeitungskosten pro Hand sinken bei über 1,000 Bearbeitungen pro Monat typischerweise um weitere 20–30 % gegenüber der Kleinserienfertigung.
Der Aufbau einer Lieferbeziehung für die Serienproduktion braucht Zeit. Rechnen Sie mit 3–6 Monaten von der Festlegung des ersten Designs bis zur ersten Auslieferung der Serienprodukte.
Hauptkostentreiber: Anzahl der Merkmale, Toleranz, Material und Volumen
Wenn Sie die Herstellungskosten einer geschickten Hand senken möchten, sind dies die Hebel in der Reihenfolge ihrer Wirkung:
- Volumen — 500-mal mehr Hände bedeuten nicht 500-mal geringere Kosten pro Hand, aber eine 5- bis 8-fache Reduzierung ist realistisch.
- Funktionskonsolidierung — Die Kombination von Teilen senkt die Kosten oft stärker als jede Optimierung einzelner Teile.
- Toleranzrelaxation — Durch das Weglassen nicht kritischer Merkmale von H6 auf H8 oder von ±0.02 mm auf ±0.05 mm wird die Bearbeitungszeit deutlich reduziert.
- Materialsubstitution — Wechsel von 7075 zu 6061, wo die Festigkeit dies zulässt, oder von Ti-6Al-4V zu 7075, wo die Masse dies zulässt.
- Prozesswahl — die richtige Vorgehensweise für jeden Teilbereich ist besser, als alles durch einen einzigen Prozess zu zwingen.
Auswahl eines CNC-Partners für die Fertigung von Präzisionsarbeiten
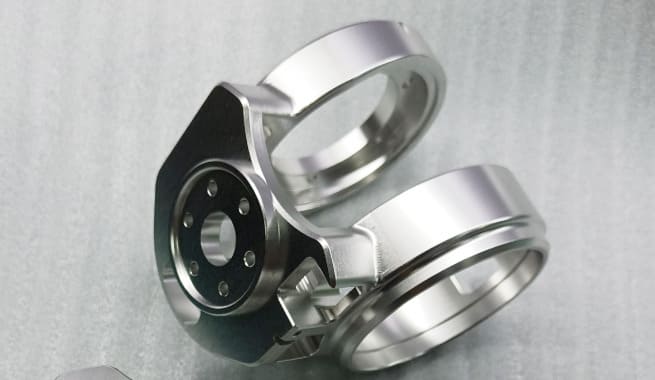
Die Wahl des Fertigungspartners ist bei der Herstellung von Handteilen von größerer Bedeutung als bei den meisten anderen Präzisionsarbeiten. Die Teile sind klein, zahlreich, weisen enge Toleranzen auf und sind für ein System, in dem jede Komponente einwandfrei funktionieren muss, von entscheidender Bedeutung.
Leistungs-Checkliste zur Bewertung von Bearbeitungslieferanten
Die für die handwerkliche Fertigung entscheidenden Fähigkeiten:
- 5-Achsen-CNC-Bearbeitung mit einer Positioniergenauigkeit von ±0.005 mm, vorzugsweise mit Palettenwechslerkonfigurationen zur Produktionsskalierung
- Mikrofräsfähigkeit einschließlich Werkzeugen mit 0.3–2 mm Durchmesser, Ultrapräzisionsspindeln mit Drehzahlen über 40,000 U/min und thermisch kontrollierten Bearbeitungsumgebungen
- Schweizer Drehen für Riemenscheibenbolzen, Wellen und Gewindeelemente
- Drahterodieren für Keilwellen, scharfe Innenkanten und Bearbeitungen an gehärteten Werkstoffen
- Volle Materialfähigkeit über Aluminiumlegierungen, Titan, PEEK, PEEK-CF und gehärtete Edelstähle hinweg
- Oberflächenbehandlung im eigenen Haus oder bei einem vertrauenswürdigen Partner — Hartanodisieren, chemisches Glätten, Trockenfilmschmierung
- CMM-Prüfung mit Submikron-Fähigkeit und Oberflächenprofilometrie für die Arbeit mit Sehnenkanälen
- Dokumentierte Rückverfolgbarkeit mit Materialzertifizierungen und Maßprüfberichten
- Technische Unterstützung während der Designprüfung statt reiner Zitatbeziehungen
RichconnDer Ansatz von [Name des Unternehmens] zu Komponenten für die Feinmotorik
At RichconnWir betrachten die Fertigung von Präzisionsteilen aus Handarbeit als Partnerschaft und nicht als reine Auftragsfertigung. Unsere Kompetenzen umfassen das gesamte Spektrum der präzisen Handbearbeitung von Bauteilen – von Handflächenschalen und Daumenbasen auf 5-Achs-Maschinen über Fingerknochen und Gelenkdetails auf Mikrofräsplattformen bis hin zu Riemenscheibenbolzen und Wellen auf Schweizer Drehmaschinen sowie Präzisionsverzahnungen und scharfen Konturen beim Drahterodieren.
Die Materialauswahl umfasst die Legierungen und Polymere, die in Programmen für feinmotorische Eingriffe tatsächlich zum Einsatz kommen: Aluminium 6061-T6 und 7075-T6, Titan Ti-6Al-4V, Edelstahl 17-4 PH, PEEK und PEEK-CF. Zu den Oberflächenbehandlungsoptionen gehören Hartanodisierung Typ III, chemisches Glätten komplexer Geometrien und spezielle Trockenschmierstoffe für Sehnenkontaktflächen.
Unsere Prüfmöglichkeiten umfassen die CMM-Verifizierung von GD&T-definierten Merkmalen, die Oberflächenprofilometrie an kritischen Lager- und Seilkanaloberflächen sowie die vollständige Rückverfolgbarkeitsdokumentation für jede Charge.
Wenn Sie unseren vorherigen Leitfaden zu Robotergelenkkomponenten gelesen haben , werden Sie feststellen, dass hier dieselbe Vorgehensweise im kleineren Maßstab angewendet wird. Die Teile sind zwar anders, aber die Fertigungsphilosophie ist dieselbe.
So starten Sie: Designprüfung, Geheimhaltungsvereinbarung und Angebotsverfahren
Der typische Ablauf der Kundenbindung:
- Erstkontakt - durch Konsolidierung, richconn.com/Kontakt mit einer kurzen Beschreibung Ihres Programms
- Gegenseitige NDA zum Schutz Ihres Designs und Ihrer Roadmap
- Designprüfung — in der Regel 1-2 Sitzungen pro Komponente, in denen DFM-Feedback, Materialempfehlungen und die Auswahl des Verfahrens behandelt werden
- Zitat Abdeckung von Prototypenmengen mit klarer Preisgestaltung und Lieferzeit
- Prototypenfertigung gefolgt von Iterationszyklen, während Ihr Design reift.
- Produktionsplanung — Kapazitätsverpflichtung, Investitionen in Werkzeuge und Prozessqualifizierung für die Volumenskalierung
Programme, die frühzeitig in dieser Phase – vor dem endgültigen Designabschluss – einsteigen, erreichen die Produktion durchweg schneller und mit geringeren Kosten pro Arbeitsschritt als Programme, die fertige CAD-Pakete zur Angebotserstellung übergeben.
Fazit
Die Geschicklichkeit der Hände entscheidet derzeit über Erfolg oder Misserfolg humanoider Robotik. Die KI ist nahezu ausgereift. Die zweibeinige Fortbewegung ist gelöst. Doch die Hand – mit ihren 80 bis 150 präzisionsgefertigten Komponenten, den erforderlichen Mikrotoleranzen und der Notwendigkeit, Millionen von Greifzyklen zu überstehen – bleibt die entscheidende Komponente, die darüber entscheidet, ob eine humanoide Plattform in die Produktion geht oder im Demonstrationsstadium verbleibt.
Wenn Sie sich eine Sache aus diesem Leitfaden merken, dann diese: Die Wahl des richtigen Fertigungspartners ist wichtiger als jede einzelne Designentscheidung. Der richtige Partner erkennt DFM-Probleme, bevor sie zu teuren Nacharbeiten führen. Der richtige Partner skaliert mit Ihrem Programm vom Prototyp bis zur Serienproduktion, ohne dass Sie mitten im Projekt den Lieferanten wechseln müssen. Der richtige Partner behandelt Ihre Feinmechanik-Komponenten als die Präzisionsprodukte, die sie sind, und nicht als gewöhnliche Kleinteile.



