
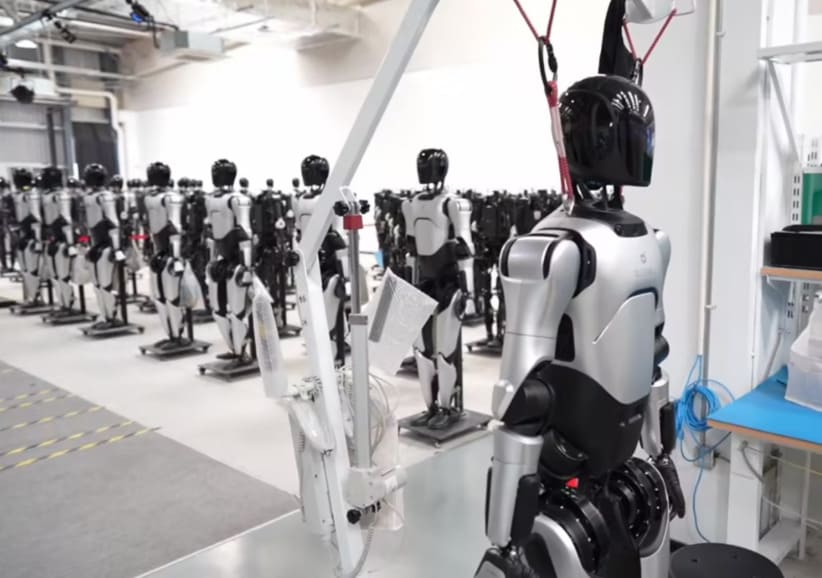
Für viele Gehäusearbeiten an humanoiden Robotern ist die CNC-Bearbeitung das falsche Verfahren. Figure AI hat dies bei der Vorstellung von Figure 03 öffentlich bestätigt: Der Roboter ist mit weichen Textilien anstatt mit harten, gefrästen Teilen umhüllt, und das BotQ-Fertigungsprogramm des Unternehmens verlagerte sich bewusst in Richtung Spritzguss, Druckguss, Metallspritzguss und Stanzen. Teile, die früher über eine Woche lang eine CNC-Maschine in Anspruch nahmen, werden nun innerhalb von Sekunden aus Stahlwerkzeugen gefertigt.
Das ist der ehrliche Ausgangspunkt. Und genau deshalb gibt es diesen Leitfaden.
Denn die Schlussfolgerung ist ebenso wahr: Jede humanoide Plattform hat Gehäusebereiche, bei denen CNC-Bearbeitung nicht nur sinnvoll, sondern unersetzlich ist – und zu wissen, welche Bereiche welche sind, ist für Ihr Projekt wertvoller als die Leistungsliste jedes Anbieters. Dieser Leitfaden erläutert die vier verschiedenen Bedeutungen von „Robotergehäuse“, die sechs konkurrierenden Herstellungsverfahren, die Stückzahlen, ab denen sich die Wirtschaftlichkeit ändert, und die technischen Anforderungen – dünne Wände, Oberflächenbeschaffenheit, Sensoraussparungen, Abdichtung, Sicherheit –, die über die Funktionsfähigkeit eines Gehäuses entscheiden.
Wenn Sie nach Gehäusen für ein humanoides Programm suchen, ist das Ziel hier, dass Sie nach dem Lesen dieses Artikels in der Lage sind, die Maschine oder Form selbst, Stück für Stück, mit entsprechenden Zahlen aufzurufen.
Vier Arten von „Robot Shells“ (und warum die Unterscheidung alles entscheidet)
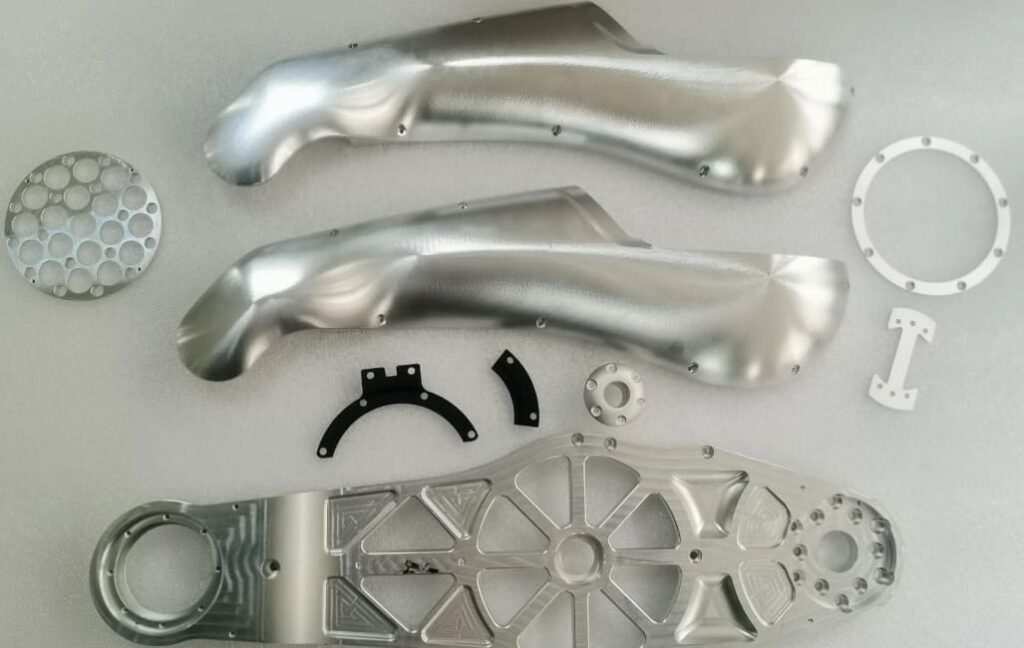
Fragt man fünf Ingenieure nach Robotergehäusen, erhält man fünf unterschiedliche Bilder. Der eine denkt an das Aluminiumgehäuse, das die Lager des Hüftaktuators trägt. Der andere stellt sich die geformte Oberschenkelplatte vor, die dem Roboter seine Silhouette verleiht. Der dritte denkt an den Kopf mit seinen Kamerafenstern und Mikrofonanschlüssen.
Es handelt sich hierbei um grundverschiedene Bauteile mit unterschiedlichen Anforderungen, und deren Vermischung ist die häufigste Ursache für Fehlentscheidungen in der Fertigung humanoider Roboter. Daher zunächst zur Klassifizierung.
Aktuator- und Gelenkgehäuse: Strukturelle Gehäuse unter Last
Dies sind die Gehäuse, die Motoren, Getriebe und Lager in jedem beweglichen Gelenk aufnehmen. Sie sind im strengsten Sinne strukturell – sie fixieren die Lagerausrichtung, übertragen das Gelenkdrehmoment auf die Gliedmaßenstruktur und dienen als Kühlkörper für den Motor und die Ansteuerelektronik.
Die Anforderungen sind eindeutig: Lagerbohrungen nach H6 oder besser, Planheit des Montageflansches innerhalb von 0.02 mm, Dichtungsnutgeometrie, die einen O-Ring mit gleichmäßiger Kompression hält, und ausreichende Wärmeleitfähigkeit, um die Motorwärme in die umgebende Struktur abzuleiten. Äußerlichkeiten sind irrelevant – diese Teile liegen unter allen anderen Komponenten.
Wir haben diese Komponenten in unserem Leitfaden zu Robotergelenkkomponenten ausführlich behandelt . Für diesen Artikel ist lediglich relevant, dass sie unabhängig vom Volumen eindeutig in die Kategorie der Zerspanungsteile gehören, aus Gründen, auf die wir noch eingehen werden.
Strukturelle Chassis und Rahmenschalen: Das tragende Skelett
Eine Ebene oberhalb der Gelenke befinden sich die Schalen, aus denen Rumpf, Becken und Gliedmaßen des Roboters bestehen. Diese tragen die Lasten zwischen den Gelenken, beherbergen Batterien und Recheneinheiten und bestimmen die Gesamtsteifigkeit der Roboterstruktur.
Sie sind oft groß – die längste Ausdehnung einer humanoiden Torsoschale kann 400 bis 600 mm betragen – und typischerweise dünnwandig mit integrierten Rippen. Die Anforderungen konzentrieren sich auf das Verhältnis von Steifigkeit zu Masse, die Formstabilität und präzise Montageflächen für Gelenke und Subsysteme. Einige sind sichtbar; viele befinden sich unter Außenverkleidungen.
Äußere Karosserieteile: Die Teile, die man sieht und berührt
Dies sind die kosmetischen Hüllen – Oberschenkelabdeckungen, Brustplatten, Schulterkappen, Unterarmverkleidungen. Sie tragen kaum oder gar keine strukturelle Last. Ihre Aufgabe ist es, den Roboter einzuschließen, zu schützen und seine visuelle Identität zu definieren.
Diese Kategorie stellt eine Anforderung an alle anderen Gehäusetypen: Sie muss optisch überzeugen. Oberflächengleichmäßigkeit, Farbkonsistenz über verschiedene Chargen hinweg, Spaltgenauigkeit und Haptik sind entscheidend – und all dies lässt sich in einer herkömmlichen technischen Zeichnung nicht darstellen. Diese Kategorie wird mit steigenden Produktionsmengen voraussichtlich auch stärker von der maschinellen Bearbeitung abgerückt sein.
Sensorgehäuse und Headshells: Präzision dort, wo es auf die Wahrnehmung ankommt
Headsets, LiDAR-Abdeckungen, Kamerablenden und Mikrofonarrays bilden eine eigene Kategorie. Sie sind gleichzeitig kosmetisch und präzisionskritisch.
Eine um 0.3 mm verschobene Kameraöffnung verschiebt die optische Achse der Kamera relativ zum kinematischen Koordinatensystem des Roboters. Dies erfordert entweder eine Neukalibrierung oder beeinträchtigt die Genauigkeit der Wahrnehmung dauerhaft. Die Toleranzen für die Sensorausschnitte an Roboterkopfgehäusen liegen typischerweise zwischen ±0.1 und ±0.2 mm – eine Größenordnung enger als für eine kosmetische Abdeckung erforderlich und jenseits dessen, was die meisten kostengünstigen Formgebungsverfahren zuverlässig gewährleisten können.
Kurzübersicht: Welcher Shell-Typ ist welchem Prozess zugeordnet?
| Shell-Typ | Strukturell? | Kosmetik? | Präzisionskritisch? | Typisches Best-Practice-Verfahren |
|---|---|---|---|---|
| Aktuator-/Gelenkgehäuse | Ja | Nein | Ja | CNC-Fertigung in allen Serien; Druckguss + Bearbeitung in sehr hohen Serien |
| Strukturelles Chassis / Rahmen | Ja | Manchmal | Moderat | CNC-Fertigung bis ca. 500 Stück, anschließend Druckguss + Nachbearbeitung |
| Außenkarosserieteil | Nein | Ja | Nein | CNC-Bearbeitung bis ca. 200 Stück, anschließend Thermoformen oder Spritzgießen |
| Sensor / Headshell | Teilweise | Ja | Ja | CNC-Fertigung deutlich über 1,000 Einheiten, oder Formteil + CNC-Nachbearbeitung |
Behalten Sie diese Tabelle im Hinterkopf, während Sie den Rest des Artikels lesen. Fast jede der folgenden Empfehlungen bezieht sich im Grunde auf eine dieser vier Zeilen.
Was sich 2026 änderte: Die Industrie stellte auf werkzeugbasierte Prozesse um.
Die Diskussion um die Hülle des humanoiden Roboters hat sich in den letzten zwei Jahren erheblich verändert, und jede Beschaffungsstrategie, die auf Annahmen für das Jahr 2023 basiert, ist mittlerweile überholt.
Abbildung 03 und die Abkehr von hartbearbeiteten Außenflächen
Als Figure AI im Oktober 2025 den Figure 03 vorstellte, war die Designvorgabe eindeutig: Der Roboter musste in häuslicher Umgebung sicher sein. Das Unternehmen entschied sich daher, den Roboter mit weichen Textilien und Schaumstoff unterschiedlicher Dichte zu umhüllen, anstatt harte, maschinell gefertigte Teile freizulegen. Die weichen Materialien sind waschbar und werkzeuglos abnehmbar.
Die beigefügten Spezifikationen bestätigen dies: 1,676 mm hoch, 60 kg schwer, also rund 9 % leichter als Abbildung 02. Die Gewichtsreduzierung resultiert im Wesentlichen aus dem Verzicht auf gefräste Metalloberflächen. Alle Verbindungsflächen wurden so gestaltet, dass Quetschstellen vermieden werden.
Figure ist kein Einzelfall. 1X Technologies liefert seinen Heimroboter NEO in einem gestrickten Nylon-Anzug aus. Der Trend in der Branche für humanoide Roboter, die sich an Endverbraucher richten, ist eindeutig: weiche, nachgiebige, textilbezogene Außenhüllen, die eher zugänglich als industriell wirken.
BotQ: Was sagt der Produktionsübergang bei Figuren tatsächlich aus?
Die aufschlussreichsten Erkenntnisse lieferte Figures BotQ-Fertigungsprogramm. Um die Produktionsmengen zu erreichen, setzte das Unternehmen auf werkzeugbasierte Verfahren – Spritzgießen, Druckgießen, Metallspritzgießen und Stanzen. Die eigene Darstellung war unmissverständlich: Teile, deren Herstellung zuvor über eine Woche auf einer CNC-Maschine dauerte, konnten mithilfe komplexer Stahlformen in weniger als zwanzig Sekunden gefertigt werden. Die Investitionskosten für diese Werkzeuge waren hoch, amortisierten sich aber bei den prognostizierten Stückzahlen schnell.
Für ein Bearbeitungsunternehmen mag es verlockend sein, darüber zu diskutieren. Wir werden es nicht tun, denn die Wirtschaftlichkeit ist einfach gegeben. Sobald ein Gehäusedesign feststeht und die jährlichen Stückzahlen in die Tausende gehen, ist die Fertigung mit Hartwerkzeugen hinsichtlich der Stückkosten so deutlich günstiger, dass keine Bearbeitungsoptimierung dies aufholen kann.
Was die BotQ-Geschichte verschweigt – und was verloren geht, wenn sie als „Humanoide brauchen keine CNC-Bearbeitung“ zitiert wird – ist, dass jede dieser Formen anhand gefräster Prototypen validiert wurde, dass Druckguss- und Formteile weiterhin eine Nachbearbeitung der Präzisionsmerkmale erfordern und dass der gesamte Übergang ein endgültiges Design voraussetzt. Programme, die diesen Punkt noch nicht erreicht haben, unterliegen völlig anderen wirtschaftlichen Bedingungen.
Weiche Güter, Textilien und konforme Bezüge: Eine neue Kategorie von Schutzhüllen
Der Aufstieg von Textil- und Schaumstoff-Außenhüllen schafft eine völlig neue Kategorie von Hüllen, die es im humanoiden Design vor fünf Jahren noch nicht gab – und das hat auch Auswirkungen auf die darunter liegenden harten Teile.
Wenn die äußerste Schicht aus Stoff besteht, verliert die darunterliegende starre Hülle ihre rein kosmetische Funktion. Sie benötigt keine Oberflächenqualität der Klasse A, keine Farbabstimmung und keine besonders angenehme Haptik mehr. Was sie jedoch benötigt, ist eine glatte, reißfeste Auflagefläche für den weichen Bezug, sichere und wiederholbare Befestigungspunkte für abnehmbare Textilien sowie großzügig abgerundete Kanten, damit der Stoff an den Kontaktstellen nicht durchscheuert.
Das bedeutet eine deutliche Reduzierung des kosmetischen Aufwands – was die Entscheidung zwischen Maschine und Form verändert, in der Regel zugunsten der spanenden Bearbeitung bei mittleren Produktionsvolumina, da der teure Teil der Bearbeitung einer kosmetischen Hülle die Endbearbeitung und nicht das Schneiden ist.
Was dies für Ihre Beschaffungsstrategie bedeutet
Drei praktische Erkenntnisse:
- Gehen Sie nicht davon aus, dass Ihre Außenfläche eine hochwertige, maschinell bearbeitete Oberfläche benötigt. Wenn eine weiche Schutzhülle darüber kommt, bezahlen Sie für Kosmetik, die niemand sehen wird.
- Gehen Sie nicht davon aus, dass die Werkzeugwahl die Lösung ist, nur weil Figure diesen Weg gegangen ist. Die Zahlen erreichen ein Niveau, das die meisten Programme erst in Jahren erreichen werden.
- Teilen Sie Ihre Shell-BOM in die vier oben genannten Kategorien auf. Bevor Sie ein einzelnes Angebot anfordern, sollten Sie bedenken, dass unterschiedliche Produktreihen unterschiedliche Bearbeitungsprozesse erfordern. Ein Lieferant, der alle Reihen als Einheit anbietet, wird Ihnen in den meisten Fällen die falsche Antwort geben.
Die Prozesslandschaft: Sechs Wege zur Herstellung einer Roboterhülle
Hier ist das ehrliche Feld der konkurrierenden Verfahren – einschließlich der vier, die wir nicht durchführen. Man kann keine gute Entscheidung für eine Maschine oder Form treffen, ohne zu verstehen, wogegen man sich entscheidet.
CNC-Bearbeitung aus dem Rohling
Material wird von einem massiven Block aus Aluminium, Magnesium, Titan oder Kunststoff abgetragen, bis nur noch die Hülle übrig ist. Außer Spannvorrichtungen werden keine weiteren Werkzeuge benötigt.
Vorteile: Keine Werkzeugkosten. Designänderungen erfordern lediglich Umprogrammierungszeit. Erreichbare Toleranzen von ±0.02 mm oder besser für jedes Merkmal. Voller Erhalt der Materialeigenschaften – eine bearbeitete 6061-T6-Hülle besitzt die Festigkeit von 6061-T6, anders als ein Gussteil. Struktur- und Präzisionsmerkmale sind im Prozess selbstverständlich und erfordern keine Nachbearbeitung.
Schwächen: Die Stückkosten bleiben mit steigender Produktionsmenge im Wesentlichen konstant. Eine große, dünnwandige Rumpfschale kann eine 5-Achs-Maschine vier bis acht Stunden lang beanspruchen. Der Materialverlust ist beträchtlich – eine Schale kann aus einem 20 kg schweren Rohling entstehen und am Ende nur noch 1.5 kg wiegen.
Realistisches Zeitfenster: Von Prototypen bis hin zur Kleinserienfertigung, plus Präzision und strukturelle Merkmale bei jeder Produktionsmenge.
Druckguss
Geschmolzenes Aluminium oder Magnesium wird unter hohem Druck in eine gehärtete Stahlform eingespritzt.
Stärken: Sehr niedrige Stückkosten bei hohen Stückzahlen. Hervorragend geeignet für komplexe, dünnwandige Geometrien. Schnelle Zykluszeiten im Sekundenbereich.
Schwächen: Die Werkzeugkosten sind hoch, und die Lieferzeiten betragen mehrere Monate. Konstruktionsänderungen erfordern neue Werkzeuge. Die Eigenschaften von Gusswerkstoffen sind geringer als die von Schmiedewerkstoffen. Die Maßtoleranzen sind größer als bei der spanenden Bearbeitung, und in dicken Bereichen kann Porosität auftreten. Kritische Merkmale erfordern fast immer eine Nachbearbeitung.
Realistisches Zeitfenster: Jährlich Tausende von Rohbauten mit einem festen Entwurf.
Spritzguss
Geschmolzenes Thermoplast wird in eine Stahlform eingespritzt. Dies ist das gängigste Verfahren zur Herstellung von Gehäusen für Konsumgüter.
Vorteile: Niedrigste Stückkosten aller Verfahren bei Serienfertigung. Exzellente Oberflächengüte direkt nach dem Werkzeugeinsatz. Klammern, Rippen, Ansätze und Kabelkanäle lassen sich direkt einspritzen, wodurch die Anzahl der Montageteile reduziert wird.
Schwächen: Die Werkzeugkosten belaufen sich üblicherweise auf Zehntausende bis Hunderttausende Dollar, die Lieferzeiten liegen typischerweise zwischen zwei und drei Monaten. Konstruktionsänderungen sind kostspielig. Kunststoffgehäuse sind nicht tragend – sie benötigen dahinterliegende Metallverstärkungen. Verzug und Einfallstellen erfordern eine sorgfältige Konstruktion.
Realistisches Fenster: Kosmetische Außenverkleidungen an Tausenden von Einheiten jährlich.
Thermoformen und Vakuumformen
Eine erhitzte Kunststofffolie wird mittels Vakuum über eine Form gezogen.
Vorteile: Die Werkzeugkosten sind deutlich geringer als beim Spritzguss. Hervorragend geeignet für große, flache, schalenförmige Geometrien – genau die Form vieler Robotergehäuse. Gute Oberflächenqualität ohne Schichtlinien. Die Werkzeuglieferzeiten liegen in Wochen statt Monaten.
Schwächen: Beschränkt auf relativ einfache Geometrien mit ausreichendem Formschrägenwinkel. Die Wandstärke variiert innerhalb des Bauteils. Präzisionsmerkmale erfordern Nachbearbeitung. Nicht geeignet für Strukturbauteile.
Realistisches Fenster: Kosmetische Paneele im Bereich von Hunderten bis Tausenden – der ideale Punkt zwischen maschineller Bearbeitung und Spritzguss.
Vakuumgießen mit Urethan
Aus einem Urmodell wird eine Silikonform hergestellt, in die dann unter Vakuum Urethanharz gegossen wird.
Stärken: Sehr geringe Werkzeugkosten. Schnelle Bearbeitungszeiten. Gute Oberflächenwiedergabe. Kann eine breite Palette von Produktionskunststoffen simulieren.
Schwächen: Die Stückkosten sinken nicht mit steigender Produktionsmenge – sie liegen in der Regel unabhängig von der Menge zwischen 100 und 300 US-Dollar pro Stück. Silikonformen verschleißen nach etwa 20 bis 50 Ziehvorgängen. Die Materialeigenschaften sind denen von spritzgegossenen Thermoplasten unterlegen.
Realistisches Fenster: Zehn bis hundert kosmetische Teile, bei denen die Optik wichtiger ist als die Materialleistung. Das Urmodell wird üblicherweise CNC-gefräst.
Additive Fertigung: MJF, SLS und FDM
Die Teile werden Schicht für Schicht aus Pulver oder Filament aufgebaut.
Stärken: Keine Werkzeuge erforderlich. Geometrische Freiheit, die kein anderes Verfahren bietet. Schnell bei sehr kleinen Stückzahlen.
Schwächen: Die Oberflächenbeschaffenheit weist Schichtstrukturen auf, die durch den Lack hindurchscheinen. Anisotrope Materialeigenschaften. Die Stückkosten verbessern sich mit steigender Stückzahl kaum. Die Maßgenauigkeit ist im Allgemeinen geringer als bei der maschinellen Bearbeitung.
Realistisches Zeitfenster: Ein bis zehn Einheiten, interne Halterungen und Befestigungen. Ab etwa zehn kosmetischen Teilen erzielt das Thermoformen oder die maschinelle Bearbeitung in der Regel ein besseres Ergebnis pro Dollar.
Vergleich der Prozesse im direkten Vergleich
| Prozess | Werkzeugkosten | Kostentrend pro Teil | Werkzeugvorlaufzeit | Erreichbare Toleranz | Oberflächenqualität: | Strukturell? |
|---|---|---|---|---|---|---|
| CNC-Bearbeitung | Keine Präsentation | Flache Schaltflächen | Keine Präsentation | ± 0.02 mm | Hervorragend im Finish | Ja |
| Druckguss | Hoch | Fällt steil ab | Monate | ± 0.1-0.3 mm | Gut, muss noch fertiggestellt werden | Moderat |
| Spritzgießen | Hoch | Fällt steil ab | 2-3 Monate | ± 0.1-0.2 mm | Ausgezeichnetes Werkzeug | Nein |
| Thermoformen | Niedrig-moderat | Sinkt mäßig | Wochen | ± 0.5 mm | Gut | Nein |
| Vakuumgießen | Niedrig | Flache Schaltflächen | Tage | ± 0.3 mm | Gut | Nein |
| Additiv (MJF/SLS) | Keine Präsentation | Nahezu flach | Keine Präsentation | ± 0.3 mm | Schichtlinien sichtbar | Nein |
Das Muster in dieser Tabelle ist der Kern der Argumentation. Zwei Verfahren weisen flache Stückkostenkurven auf und benötigen keine Werkzeuge – die spanende Bearbeitung und das Vakuumgießen. Alle anderen Verfahren setzen auf höhere Vorabinvestitionen, um Stückkosten zu sparen. Ihre Produktionsmenge entscheidet darüber, auf welcher Seite dieser Abwägung Sie stehen.
Die Entscheidung bezüglich des Volumens: Wo CNC punktet und wo es verliert
Dies ist der Abschnitt, den die meisten Lieferanten nicht schreiben werden. Hier sind die tatsächlichen Schwellenwerte.
1-50 Einheiten: CNC ist fast immer korrekt
Bei diesem Produktionsvolumen ist eine Amortisation der Werkzeugkosten aussichtslos. Eine Spritzgussform für 50.000 Dollar, die auf 50 Teile verteilt wird, verursacht zusätzliche Kosten von 1.000 Dollar pro Teil, bevor überhaupt etwas produziert wurde.
Die maschinelle Bearbeitung bietet Ihnen in dieser Phase etwas Wertvolleres als die Stückkosten: Designflexibilität . Prototypenprogramme ändern sich ständig. Ein bearbeitetes Gehäuse kann eine Designänderung innerhalb eines Tages durch Umprogrammierung aufnehmen. Ein werkzeugbearbeitetes Gehäuse kann dies überhaupt nicht.
Der einzige legitime Konkurrent in diesem Bereich ist die additive Fertigung für Teile, bei denen Präzision tatsächlich keine Rolle spielt – interne Halterungen, Prototypenplatten, ergonomische Studienmodelle.
50–500 Einheiten: Die Grauzone, in der die Analyse zählt
Hier wird es interessant, und hier befinden sich derzeit die meisten humanoiden Entwicklungsprogramme.
Bei kosmetischen Außenpaneelen wird das Thermoformen ab einer Stückzahl von ein bis zweihundert Stück wettbewerbsfähig. Die Werkzeugkosten sind niedrig genug, um sich zu amortisieren, die Lieferzeiten betragen Wochen statt Monate, und es entsteht eine zusammenhängende Oberfläche, die sich gut lackieren lässt.
Bei Strukturschalen und Präzisionsgehäusen ist die spanende Bearbeitung in der Regel über den gesamten Bereich hinweg die beste Wahl. Druckgusswerkzeuge amortisieren sich nicht so schnell, und die Eigenschaften des Gussmaterials erfüllen oft ohnehin nicht die strukturellen Anforderungen.
Die entscheidenden Fragen:
- Ist das Design finalisiert oder wird es sich in den nächsten sechs Monaten ändern?
- Trägt das Bauteil eine strukturelle Last?
- Besitzt es Merkmale mit einer Genauigkeit von weniger als ±0.2 mm?
- Wird ein Softcover darübergelegt?
Bei zwei oder mehr „Ja“-Antworten auf die letzten drei Fragen oder einem „Nein“ auf die erste Frage ist die maschinelle Bearbeitung wahrscheinlich immer noch die richtige Antwort.
500–5,000 Einheiten: Brückenwerkzeuge und Hybridstrategien
Bei diesem Produktionsvolumen ist die reine Bearbeitung von Verkleidungsteilen wirtschaftlich nicht mehr sinnvoll, aber die komplette Fertigung von Hartwerkzeugen ist immer noch ein großer Aufwand für eine Konstruktion, die möglicherweise noch nicht endgültig ist.
Brückenwerkzeuge schließen die Lücke – Aluminium-Spritzgussformen statt gehärtetem Stahl, Thermoformwerkzeuge statt Spritzguss oder hybride Guss- und Bearbeitungsverfahren. Brückenwerkzeuge sind deutlich günstiger als Serienwerkzeuge und schneller verfügbar, allerdings mit dem Nachteil einer kürzeren Werkzeugstandzeit.
Die hier bewährte Hybridstrategie: Die Grundgeometrie wird gegossen oder geformt, die Präzisionsdetails werden anschließend maschinell bearbeitet. Eine im Druckgussverfahren hergestellte Torsoschale mit CNC-gefrästen Gelenkbefestigungsflächen und Sensorausschnitten vereint die Wirtschaftlichkeit des Gussverfahrens hinsichtlich der Masse mit der Präzision der Bearbeitung an den entscheidenden Stellen.
Mehr als 5,000 Einheiten: Hartwerkzeug-Territorium
Bei einer Stückzahl von rund fünftausend Einheiten pro Jahr mit einem festen Design setzt sich die Fertigung mit starren Werkzeugen bei kosmetischen und nichttragenden Gehäusen deutlich durch. Genau für diesen Bereich wurde das BotQ-Programm von Figure entwickelt, und ihre Argumentation ist nach wie vor gültig.
Die Rolle der Zerspanung verschwindet nicht – sie verlagert sich. Bei diesem Produktionsvolumen fertigt die Zerspanung die Urmodelle, die Vorrichtungen, die Nachbearbeitungen an Gussteilen und die Präzisionsgehäuse, die mit Werkzeugen nicht gefertigt werden können.
Die Ausnahmen: Wo CNC bei jedem Produktionsvolumen die Nase vorn hat.
Manche Teile verlassen die Bearbeitung unabhängig von der Stückzahl nie:
- Lagersitze und alle Bauteile, die eine Festigkeit von H6 oder enger erfordern
- Dichtflächen, bei denen die Nutgeometrie die IP-Schutzart bestimmt
- Optische und Sensorschnittstellen mit Positionsanforderungen unter 0.2 mm
- Strukturelemente, bei denen die Eigenschaften des Gussmaterials nicht ausreichen
- Alle Bereiche, in denen das Design noch nicht endgültig festgelegt ist.
Wo CNC-Bearbeitung unersetzlich ist
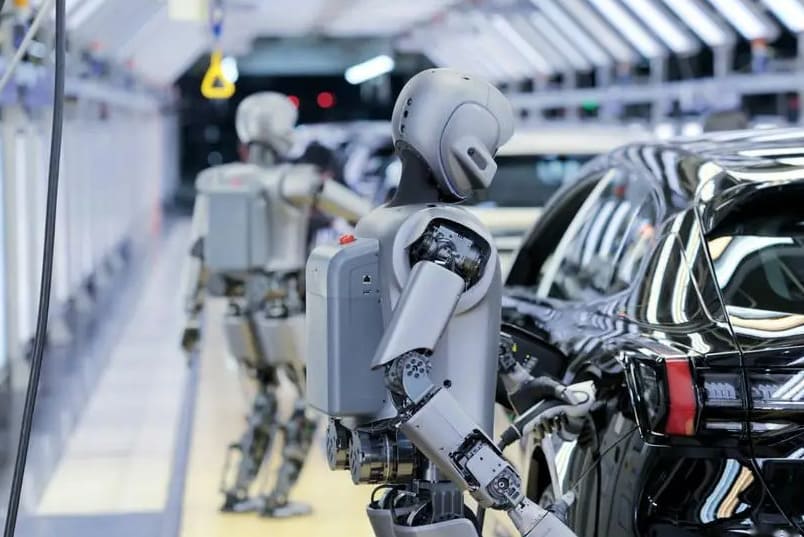
Nachdem wir offen dargelegt haben, wo die maschinelle Bearbeitung an ihre Grenzen stößt, kommen wir nun zu den Bereichen, in denen sie ihre Stärken ausspielt – und diese Kategorien stellen den Großteil der maschinell bearbeiteten Inhalte auf einer ausgereiften humanoiden Plattform dar.
Tragwerksschalen, die Lasten aufnehmen
Gussaluminium weist eine geringere Streckgrenze auf als gewalztes Aluminium derselben Legierung, und Gussteile können Poren enthalten, die unter zyklischer Belastung zu Ermüdungsrissen führen können. Die Strukturhüllen eines humanoiden Roboters sind während ihrer Nutzungsdauer Millionen von Lastzyklen ausgesetzt.
Bei Schalenkonstruktionen, bei denen ein Strukturversagen ein Sicherheitsrisiko darstellt – beispielsweise Beckenstrukturen, Lastpfade des Rumpfes oder Befestigungspunkte für Gliedmaßen –, bietet gefrästes Rohmaterial die vollen mechanischen Eigenschaften des spezifizierten Härtegrades ohne Porositätsrisiko. Das ist keine Option, sondern bei vielen Plattformen eine zwingende Voraussetzung.
Präzisionssensorfenster und optische Schnittstellen
Wahrnehmungssysteme sind auf ein kinematisches Bezugssystem kalibriert. Bewegt sich die Kamera relativ zu diesem Bezugssystem, ist die Kalibrierung fehlerhaft.
Toleranzen der Sensorausschnittposition von ±0.1 bis ±0.2 mm sind bei humanoiden Kopfschalen üblich und müssen für die gesamte Produktionscharge, nicht nur für das erste Exemplar, eingehalten werden. Die spanende Bearbeitung ermöglicht dies von Natur aus. Thermoformen und Spritzgießen erfordern in der Regel einen zusätzlichen Bearbeitungsschritt – was bedeutet, dass Sie ohnehin die Bearbeitungskosten sowie die Werkzeugkosten tragen müssen.
Lagersitze, Dichtungsnuten und funktionelle Merkmale
Jedes Gehäuse, das ein Lager trägt, gegen das Eindringen von Fremdkörpern abdichtet oder eine präzise Passfläche bietet, weist Eigenschaften auf, die sich durch Formgebungsverfahren nicht realisieren lassen. Dichtungsnuten benötigen eine gleichmäßige Tiefe und Breite, um eine gleichmäßige Kompression zu gewährleisten – ungleichmäßige Dichtungskompression ist die Hauptursache für das Nichterreichen der IP-Schutzart im praktischen Einsatz. Lagerbohrungen erfordern eine Toleranz von H6 und eine kontrollierte Oberflächengüte.
Bei Druckgussgehäusen werden diese Merkmale nach dem Gießen bearbeitet. Die Bearbeitung entfällt dadurch nicht; sie wird lediglich teurer, da nun ein Gussteil mit seinen eigenen Maßabweichungen eingespannt wird.
Urmodelle und Brückenwerkzeuge für gegossene und geformte Schalen
Für das Vakuumgießen wird ein Urmodell benötigt, das fast immer CNC-gefräst wird, da es maßgenau und oberflächenperfekt sein muss. Werkzeuge für das Thermoformen werden ebenfalls maschinell gefertigt. Spritzgussformen werden gefräst und zusätzlich per EDM bearbeitet.
Jeder in diesem Artikel beschriebene Werkzeugprozess basiert auf der Bearbeitung an vorgelagerter Stelle. Wenn ein Programm „von CNC wegkommt“, verlagert sich die Bearbeitung in der Regel von der Teilefertigung hin zur Herstellung der Produktionsmittel.
Nachbearbeitung von Guss- und Formteilen
Die letzte und größte Kategorie. Gussgehäuse müssen plangefräst, ihre Lagerbohrungen gebohrt, ihre Gewinde geschnitten und ihre Sensorausschnitte positioniert werden. Formgehäuse erfordern Beschnitt, präzise Bohrungsplatzierung und Schnittstellenbearbeitung.
Bei einem ausgereiften humanoiden Programm, das mit gegossenen Strukturschalen arbeitet, beträgt die Nachbearbeitung typischerweise zwanzig bis vierzig Prozent der gesamten Bearbeitungskosten – und sie setzt sich auf unbestimmte Zeit fort, da jedes Gussteil sie benötigt.
Materialien für humanoide Roboterhüllen
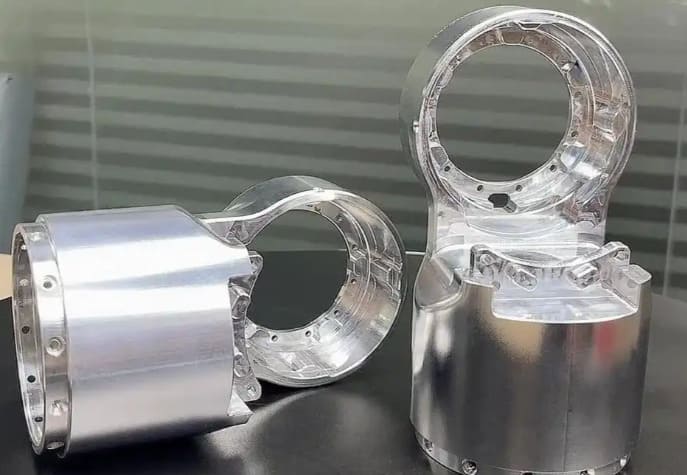
Die Materialwahl für ein Robotergehäuse ist eine dreifache Aushandlung zwischen Masse, Steifigkeit und Oberflächenqualität – wobei die Herstellbarkeit die Einschränkung darstellt, die darüber entscheidet, ob die gewählte Kombination realisierbar ist.
6061-T6: Die kosmetische und allgemeine Standardeinstellung
6061-T6 ist aus gutem Grund der Standardwerkstoff. Er lässt sich sauber bearbeiten, ist formstabil, als Blech und Blockmaterial leicht erhältlich und – entscheidend für Außengehäuse – lässt sich hervorragend und gleichmäßig anodisieren.
Eine Streckgrenze von ca. 276 MPa ist für die meisten nichttragenden und leichttragenden Schalen ausreichend. Die Dichte beträgt 2.7 g/cm³. Es ist die kostengünstigste Aluminiumoption.
Bei kosmetischen Verkleidungen und Gehäusen, bei denen die Optik eine Rolle spielt, ist 6061 in der Regel die richtige Wahl, selbst wenn eine stärkere Legierung strukturell geeignet wäre, da die Oberflächenqualität gleichmäßiger ist.
7075-T6: Strukturelle Schalen und der Kompromiss beim Anodisieren
7075-T6 verdoppelt die Streckgrenze von 6061 – auf etwa 503 MPa – bei gleicher Dichte. Bei strukturellen Chassis-Karosserien, bei denen die Wandstärke minimiert werden soll, führt dieser Festigkeitsunterschied direkt zu einer Gewichtsersparnis.
Es gibt einen Haken, der vielen Designteams in die Hände fällt, und der hier klar formuliert werden muss: 7075 lässt sich nicht wie 6061 eloxieren. Sein Zinkgehalt führt bei klarer Eloxierung zu einem gelblichen Schimmer und bei gefärbten Oberflächen zu einer weniger gleichmäßigen Farbe. Für eine tragende Struktur, die unter einer Abdeckung verborgen ist, spielt dies keine Rolle. Bei einer sichtbaren Verkleidung kann es jedoch bedeuten, dass die einzelnen Teile nicht zueinander passen.
Unsere praktische Regel: 7075 für die Struktur, 6061 für alles, was der Kunde sieht, und mischen Sie niemals die beiden Legierungen innerhalb einer einzelnen sichtbaren Baugruppe, wenn es auf Farbübereinstimmung ankommt.
Magnesium AZ31 und AZ91: 30 % leichter, bei gleichzeitig hohen Anforderungen an die Handhabung.
Magnesium ist das leichteste verfügbare Konstruktionsmetall – mit einer Dichte von 1.74 bis 1.81 g/cm³, je nach Legierung, etwa 30 Prozent leichter als Aluminium. Bei einer humanoiden Plattform, wo sich die Masse der Gliedmaßen durch das Drehmoment jedes Gelenks verstärkt, ist diese Gewichtsreduzierung von unschätzbarem Wert.
Gängige Knetlegierungen für bearbeitete Gehäuse sind AZ31 (gute Umformbarkeit und Schweißbarkeit, mittlere Festigkeit) und AZ91 (höhere Festigkeit, häufiger in Gussform). Magnesium dämpft Vibrationen zudem besser als Aluminium und lässt sich bei vergleichbaren Abtragsraten mit geringeren Schnittkräften schnell bearbeiten.
Der Grund, warum nicht mehr Anbieter diese Technologie anbieten, liegt in der Sicherheit. Magnesiumspäne sind brennbar, und feiner Magnesiumstaub stellt eine erhebliche Brand- und Explosionsgefahr dar. Die sichere Bearbeitung von Magnesium erfordert die Auswahl geeigneter Kühlmittel – wasserbasierte Kühlmittel reagieren mit Magnesium unter Freisetzung von Wasserstoff –, eine spezielle Späneentsorgung und -auffangvorrichtung, eine Löschanlage der Klasse D an der Maschine sowie eine Bedienerschulung, die in den meisten Lohnfertigungsbetrieben nicht vorhanden ist.
Richconn Maschinen zur Herstellung von Magnesium-Robotergehäusekomponenten. Wenn Sie Magnesium für ein Gehäuseprogramm in Betracht ziehen, sollten Sie jedem Lieferanten folgende Fragen stellen: Welches Kühlmittel wird verwendet? Wie werden die Späne gehandhabt und gelagert? Und wird Magnesium in einer gemeinsamen Zelle mit Stahl oder Aluminium verarbeitet? Die Antworten geben Ihnen schnell Aufschluss darüber, ob die Leistungsfähigkeit tatsächlich gegeben ist.
Titan Ti-6Al-4V: Wo Masse und Festigkeit gleichermaßen wichtig sind
Ti-6Al-4V hat eine Dichte von 4.43 g/cm³ und eine Streckgrenze von rund 880 MPa – es ist schwerer als Aluminium, bietet aber ein wesentlich besseres Verhältnis von Festigkeit zu Masse und eine ausgezeichnete Dauerfestigkeit.
Bei humanoiden Robotern kommt Titan gezielt zum Einsatz: für hochbelastete Strukturhalterungen innerhalb der Hülle, für Montageflächen, die Stoßbelastungen ausgesetzt sind, und für medizinische oder Laborroboter, bei denen Sterilisationsverträglichkeit wichtig ist. Komplett aus Titan gefertigte Hüllen sind selten, da die deutlich höheren Bearbeitungskosten – typischerweise drei- bis viermal so hoch wie bei Aluminium für eine vergleichbare Geometrie – bei einer großen Oberfläche schwer zu rechtfertigen sind.
Die CNC-Bearbeitung von Titan stellt besondere Anforderungen an Schnittgeschwindigkeit, Kühlmittelzufuhr und Spankontrolle, die vor der endgültigen Festlegung eines Designs besprochen werden sollten.
Technische Kunststoffe: ABS, PC, PEEK und bearbeitete Polymerschalen
Die Bearbeitung von Kunststoffgehäusen ist ungewöhnlich, aber gelegentlich angebracht – typischerweise dann, wenn man eine kleine Anzahl von Teilen aus dem exakt gleichen Produktionsharz benötigt, um Passform, Aussehen oder optische Leistung zu überprüfen, bevor man sich für die Werkzeugherstellung entscheidet.
- ABS — nimmt Grundierung und Lack gut auf, lässt sich sauber bearbeiten, die Standardwahl für lackierte kosmetische Prototypen.
- Polycarbonate — unverzichtbar für transparente Fenster und Sensorabdeckungen; Maschinen und Poliermittel für nahezu optische Klarheit
- PEEK — hohe Festigkeit und Temperaturbeständigkeit, eingesetzt dort, wo eine Polymerhülle strukturelle oder sterilisierbare Eigenschaften aufweisen muss
- Acetal (POM) — formstabil und gut zu bearbeiten, aber Lack haftet schlecht; für lackierte kosmetische Teile vermeiden.
Ein Konstruktionstipp, der viel Ärger erspart: Wenn Ihr Seriengehäuse im Spritzgussverfahren aus ABS gefertigt wird, sollten Sie Ihren Prototyp ebenfalls aus ABS und nicht aus Acryl oder Acetal herstellen. So sind Lackier- und Oberflächeneigenschaften identisch, und Sie erkennen optische Mängel bereits vor der Werkzeugfertigung.
Materialauswahlmatrix nach Schalentyp
| Shell-Typ | Erste Wahl | Alternative | Vermeiden |
|---|---|---|---|
| Aktuator-/Gelenkgehäuse | 6061-T6 | 7075-T6, Magnesium | Kunststoffe |
| Strukturelles Fahrgestell | 7075-T6 | Magnesium AZ31, 6061-T6 | Gusslegierungen in geringen Mengen |
| Außenverkleidung (sichtbar) | 6061-T6 | ABS, PC | 7075 (Farbabweichung) |
| Außenverkleidung (unter der weichen Abdeckung) | 6061-T6, Magnesium | ABS | Titan (unnötige Kosten) |
| Kopf / Sensorgehäuse | 6061-T6 | PC für Windows | Acetal (Farbhaftung) |
| Gewichtskritische Gliedmaßenschale | Magnesium AZ31 | 7075-T6 | Stahl |
Dünnwandbearbeitung: Die zentrale technische Herausforderung
Wenn es ein technisches Problem gibt, das die Bearbeitung von Robotergehäusen kennzeichnet, dann ist es dieses. Fast jedes Gehäuse einer humanoiden Plattform ist eine große, dünnwandige, gekrümmte Struktur – genau die Geometrie, die am anfälligsten für Verformungen ist.
Warum Robotergehäuse von Natur aus verformungsanfällig sind
Eine Wand gilt im Allgemeinen als dünn, wenn sie unter etwa 2 mm liegt. Bei Robotergehäusen werden routinemäßig Wandstärken von 1.5 bis 2.5 mm über Flächen von mehreren hundert Millimetern spezifiziert, was per Definition fast jedes Gehäuse in die Kategorie „schwierig“ einordnet.
Drei Mechanismen verursachen das Problem. Erstens: Durchbiegung durch die Schnittkraft – eine dünne Wand verhält sich wie ein Kragarm, biegt sich vom Werkzeug weg und federt nach dessen Durchgang zurück, wodurch die Wandstärke oben größer ist als unten. Zweitens : Thermische Verformung – dünne Querschnitte besitzen eine geringe thermische Masse, sodass lokale Erwärmung zu lokaler Ausdehnung führt, die durch den hohen Wärmeausdehnungskoeffizienten von Aluminium verstärkt wird. Drittens: Abbau von Eigenspannungen – die beim Walzen oder Strangpressen im Rohling gespeicherten Spannungen lösen sich beim Materialabtrag und der Bewegung des Werkstücks.
Der dritte Mechanismus ist derjenige, der die Leute überrascht, denn das Teil misst an der Maschine korrekt und verzieht sich dann über Nacht.
Wir haben dieses Problem bereits ausführlicher in unserem Leitfaden zur Vermeidung von Verformungen dünnwandiger Bauteile behandelt , der die allgemeinen Prinzipien erläutert. Im Folgenden wird die spezifische Anwendung dieser Prinzipien auf Robotergehäuse beschrieben.
Restspannungs- und Vorbearbeitungsspannungsabbau
Bei allen Bearbeitungen, bei denen mehr als etwa siebzig Prozent des Ausgangsmaterials abgetragen werden – was auf die meisten zutrifft –, empfehlen wir ein Spannungsarmglühen vor der Endbearbeitung.
Die praktische Vorgehensweise: Das Werkstück wird zunächst grob bearbeitet, wobei an allen Oberflächen 1.5 bis 2 mm Aufmaß verbleiben. Anschließend erfolgt eine thermische Spannungsarmglühung, eine Stabilisierungsphase und die Feinbearbeitung. Bei großen Torsoschalen macht diese Vorgehensweise oft den Unterschied zwischen Werkstücken mit einer Profiltoleranz von ±0.1 mm und solchen mit einer Toleranz von ±0.5 mm aus.
Auch hier spielt die Materialwahl eine wichtige Rolle. Spannungsarm geglühte Bleche verhalten sich bei großen Gehäusen deutlich berechenbarer als Strangpressprofile, und es lohnt sich, die Materialwahl vorzugeben, anstatt sie dem Ermessen des Lieferanten zu überlassen.
Spannstrategie: Vakuumspannfutter, weiche Spannbacken und Opferauflage
Die Spannkraft selbst ist eine Quelle von Verformungen. Eine dünne Schale, die fest in einen herkömmlichen Schraubstock eingespannt wird, lässt sich zwar präzise bearbeiten, verformt sich aber nach dem Lösen wieder außerhalb der Toleranz.
Die Strategien, die bei Robotergehäusen funktionieren:
- Vakuumbefestigung bei Teilen mit einer flachen oder nahezu flachen Oberfläche, Verteilung der Haltekraft über die gesamte Kontaktfläche
- Benutzerdefinierte weiche Backen präzise auf die Kontur des Bauteils abgestimmt – eine geringe Werkzeuginvestition, die sich bei einer Charge sofort amortisiert.
- Opferrippen Die dünnen Bereiche bleiben im Design erhalten und werden in einem letzten Arbeitsgang entfernt, wodurch sie trotz der aggressiven Schnitte stabil bleiben.
- Niedrigschmelzendes Stützwachs oder gießbare Stütze für komplexe, gekrümmte Schalen ohne geeignete Einspanngeometrie
- Sequenzielle Freigabe — Bearbeitung und Freigabe der Bereiche schrittweise, anstatt die gesamte Klemmung auf einmal zu entfernen
Bei großen, gebogenen Schalen ist eine individuelle Vorrichtung unerlässlich. Planen Sie diese Kosten in die Erststückkosten ein.
Werkzeugweg- und Schnittparameterstrategie für dünne Wände
Das allgemeine Prinzip besteht darin, die Schnittkraft gering und konstant zu halten, anstatt langsam zu schneiden.
- Trochoidale Aufrauung Durch den radialen Eingriff von fünf bis zehn Prozent des Werkzeugdurchmessers bleiben die Kräfte vorhersehbar und die volle Werkzeuglänge kann genutzt werden.
- Symmetrischer Materialabtrag — abwechselnd die Seiten bearbeiten, anstatt eine Seite vollständig fertigzustellen, bevor man mit der anderen beginnt, was den Spannungsabbau ausgleicht
- Mehrere leichte Finish-Durchgänge anstatt eines einzelnen schweren Durchgangs, wobei der letzte Durchgang 0.1 bis 0.2 mm lang ist.
- Gleichlauffräsen durchgehende Bearbeitung für gleichmäßige Spanbelastung und bessere Oberflächengüte
- Scharfe Werkzeuge — ein verschlissenes Werkzeug erhöht den Schnittdruck dramatisch, was bei dünnen Wänden direkt zu einer Durchbiegung führt.
- Gleichmäßige thermische Umgebungidealerweise innerhalb von ±1°C während der Endbearbeitung von Präzisionshülsen
Erreichbare Wandstärke je nach Material
| Material | Komfortables Minimum | Mit sorgfältiger Vorgehensweise erreichbar | Notizen |
|---|---|---|---|
| 6061-T6 Aluminium | 1.5mm | 0.8mm | Am besten vorhersagbar; die beste allgemeine Wahl |
| 7075-T6 Aluminium | 1.2mm | 0.7mm | Höhere Steifigkeit ist hilfreich; mehr Restspannung |
| Magnesium AZ31 | 1.5mm | 1.0mm | Geringe Schnittkraft ist hilfreich; Handhabungsbeschränkungen sind zu beachten |
| Ti-6Al-4V | 1.0mm | 0.6mm | Hohe Steifigkeit, aber Wärmemanagement ist entscheidend |
| ABS / PC | 2.0mm | 1.5mm | Die thermische Erweichung ist die Grenze, nicht die Kraft. |
| PEEK | 1.5mm | 1.0mm | Maschinen funktionieren gut, aber der Stressabbau ist unvorhersehbar. |
Diese Zahlen basieren auf der Annahme einer angemessenen Rippenunterstützung und eines angemessenen Seitenverhältnisses. Eine ungestützte 0.8 mm dicke Wand mit einer Spannweite von 300 mm stellt eine andere Herausforderung dar als eine mit einer Spannweite von 50 mm – wenn Ihr Entwurf sowohl die Dicke als auch die Spannweite an ihre Grenzen bringt, sollten Sie ihn frühzeitig einer Entwurfsprüfung unterziehen.
Kosmetische Anforderungen: Was unterscheidet Außenhüllen?
Die Beurteilung der internen Bauteile erfolgt anhand einer Zeichnung. Die Beurteilung der Außenhülle erfolgt nach Augenmaß – und die sich daraus ergebenden Anforderungen sind in den meisten technischen Zeichnungen überhaupt nicht zu finden.
Werkzeugwegmarkierungen und der Weg zu einer gleichmäßigen Oberfläche
Eine bearbeitete Aluminiumoberfläche weist sichtbare Werkzeugspuren auf. Standardbearbeitungen erzeugen typischerweise eine Rauheit von etwa Ra 3.2 μm, und selbst ein feiner Schlichtgang hinterlässt ein gerichtetes Muster, das das Auge im Streiflicht sofort erkennt.
Bei kosmetischen Gehäusen ist die Nachbearbeitung ebenso wichtig wie die eigentliche Bearbeitung. Typischerweise wird zunächst ein Feinschliff mit gleichmäßiger Zustellung und ohne Verweilspuren durchgeführt, gefolgt vom Kugelstrahlen zur Oberflächenhomogenisierung und anschließend dem Anodisieren oder Lackieren.
Die Anforderungen an die maschinelle Bearbeitung liegen eher in der Gleichmäßigkeit als in der absoluten Glätte – eine Oberfläche mit einer einheitlichen Rauheit (Ra) von 1.6 μm erzielt beim Strahlen ein besseres Ergebnis als eine, deren Rauheit (Ra) zwischen 0.8 und 3.2 μm schwankt, da das Strahlen die Abweichungen sichtbar macht, anstatt sie zu verbergen. Werkzeugwegübergänge, Zustellungsänderungen und Werkzeugwechsel in der Oberflächenmitte werden nach der Endbearbeitung deutlich.
Kugelstrahlen: Strahlmittel, Druck und Chargenkonsistenz
Durch das Kugelstrahlen entsteht eine gleichmäßige, matte Oberfläche, die eher an ein Produkt als an ein Bauteil erinnert. Es ist kostengünstig – typischerweise nur wenige Dollar pro Teil mit einer Bearbeitungszeit von unter einem Tag – und der standardmäßige erste Schritt für fast jedes verbraucherorientierte Aluminiumgehäuse.
Die Variablen, die das Ergebnis bestimmen, sind Strahlmittelart und -größe, Strahldruck, Düsenabstand und -winkel sowie die Einwirkzeit. Die Gleichmäßigkeit innerhalb einer Charge hängt von der Kontrolle aller vier Faktoren ab. Daher liefert das Freihandstrahlen von Robotergehäusen sichtbar variable Ergebnisse, und für kosmetische Arbeiten ist das Strahlen mit Vorrichtungen oder Robotern vorzuziehen.
Richconn Wir koordinieren die Oberflächenbearbeitung mit geprüften externen Partnern, anstatt sie intern durchzuführen. Konkret bedeutet das, dass wir die Anforderungen an die Oberflächenbearbeitung festlegen und kontrollieren, die Teile durch den Bearbeitungsprozess begleiten und sie nach der Rücksendung prüfen – wir legen jedoch offen, dass das Strahlen und Eloxieren selbst in Partnerbetrieben erfolgt. Für kosmetische Gehäuseprogramme empfehlen wir, die Oberflächenstandards anhand eines physischen Referenzmusters vor Produktionsbeginn abzustimmen. Dies ist unabhängig davon sinnvoll, wer die Arbeiten ausführt.
Anodisieren: Typ II vs. Typ III und warum 7075 gelb wird
Bei der Anodisierung vom Typ II (dekorative Anodisierung) entsteht eine Beschichtung mit einer Dicke von typischerweise 5 bis 25 μm, die Farbstoffe über ein breites Farbspektrum gut aufnimmt und der Standard für Kosmetikgehäuse ist.
Die Typ-III-Anodisierung (Hartanodisierung) erzeugt eine 25 bis 75 µm dicke, deutlich härtere Beschichtung mit überlegener Verschleißfestigkeit. Allerdings ist die Farbauswahl begrenzt und die Oberfläche typischerweise dunkler und weniger gleichmäßig. Es handelt sich um eine funktionelle, nicht um eine kosmetische Beschichtung.
Die daraus resultierende Dimensionsänderung ist die gleiche Falle, die Konstrukteure bei Gehäuseverbindungen kennen: Durch die Anodisierung vergrößert sich die Oberfläche, wobei etwa die Hälfte der Beschichtungsdicke nach außen wächst und die andere Hälfte in das Substrat eindringt. Bei einer Beschichtung vom Typ III führt dies zu einer signifikanten Dimensionsänderung. Jede Präzisionsstruktur an einem Gehäuse – Sensoraussparungen, Lagerschnittstellen, Passflächen – muss entweder abgeklebt oder die Beschichtungszugabe in die Konstruktion einbezogen werden.
Und um den Punkt mit der Legierung noch einmal zu wiederholen, da er tatsächlich Produktionsprobleme verursacht: Der Zinkgehalt von 7075 führt beim Anodisieren zu ungleichmäßiger Farbe, die unter Klarlack eher gelblich wirkt. Wenn Ihre sichtbaren Gehäuse aus 7075 bestehen, sollten Sie entweder das Aussehen akzeptieren oder stattdessen eine Lackierung einplanen.
Farbkonsistenz über alle Produktionschargen hinweg
Dies ist die Anforderung, die am häufigsten zu spät erkannt wird.
Die Farbe von Anodisierungsmaterialien hängt von der Legierungszusammensetzung, der Oberflächenvorbereitung, der Badchemie, der Temperatur und der Verweilzeit ab. Teile, die in verschiedenen Chargen oder aus unterschiedlichen Materialpartien anodisiert wurden, können sichtbare Unterschiede aufweisen, selbst wenn alle Parameter nominell innerhalb der Spezifikationen liegen. Bei einem Roboter mit acht sichtbaren Flächen, die alle identisch aussehen müssen, besteht daher bei jeder Charge ein Ausschussrisiko.
Was steuert es in der Praxis?
- Legen Sie für alle farblich abgestimmten Teile eine einheitliche Legierung und Härte fest.
- Für eine Produktionscharge sollte möglichst das Ausgangsmaterial aus einer einzigen Charge stammen.
- Alle farblich aufeinander abgestimmten Teile einer Baugruppe werden im selben Anodisierungsbad anodisiert.
- Festlegung zugelassener physikalischer Referenzmuster – eine obere und eine untere Akzeptanzgrenze, kein einzelnes Ziel
- Definieren Sie die Prüfbedingungen, da Farben unter verschiedenen Lichtverhältnissen unterschiedlich wahrgenommen werden.
Trennfugen, Spaltmaße und Passungstoleranzen für die Montage
Spaltmaße sind das deutlichste Qualitätsmerkmal an einem fertigen Roboter. Ein gleichmäßiger Spalt von 1.5 mm wirkt gewollt; ein Spalt zwischen 1.0 und 2.5 mm deutet auf mangelhafte Fertigung hin, selbst wenn jedes Teil innerhalb der jeweiligen Zeichnungstoleranzen liegt.
Spaltkonsistenz ist ein Problem der Toleranzstapelung und wird wie jedes andere gelöst: Funktionale GD&T-Kennzeichnungen beziehen sich auf die Montagebezugspunkte anstatt auf akkumulierte Größentoleranzen, wobei der Spalt selbst als kontrollierte Abmessung angegeben und nicht dem Zufall überlassen wird. Bei optischen Baugruppen empfehlen wir, Spaltmaß und Bündigkeitsbedingungen explizit in der Montagezeichnung anzugeben, da dies die einzige Möglichkeit für einen Lieferanten ist, die Bearbeitung präzise durchzuführen.
Funktionale Anforderungen an die Gebäudehülle – über das Erscheinungsbild hinaus
Hinter der kosmetischen Oberfläche verbergen sich in den Robotergehäusen funktionale Anforderungen, die die eigentlichen Bearbeitungsspezifikationen bestimmen.
Toleranz der Sensorausschnittposition und Kalibrierung der Wahrnehmung
Eine humanoide Kopfschale kann zehn bis zwanzig Sensoröffnungen aufweisen – Stereokameras, Tiefensensoren, LiDAR-Fenster, Mikrofonanschlüsse und Statusanzeigen. Die Positionstoleranzen liegen typischerweise zwischen ±0.1 und ±0.2 mm und beziehen sich auf den Montagepunkt der Schale, nicht auf deren Kanten.
Die Wahl des Bezugsrahmens ist wichtiger als die Toleranzangabe. Werden Ausschnitte von einer Gehäusekante aus bemaßt, die selbst variiert, ist die Toleranz für die Montage bedeutungslos. Erst die Bezugnahme auf die Montagefläche – die Merkmale, die das Gehäuse relativ zum kinematischen Koordinatensystem des Roboters positionieren – macht die Spezifikation realisierbar und sinnvoll.
Wenn ein Sensor durch ein Fenster hindurch optische Klarheit benötigt, muss die Fensteröffnung auch eine kontrollierte Oberflächenbeschaffenheit an ihrer Dichtungsfläche und einen definierten Kantenzustand aufweisen, da ein Grat oder eine Absplitterung an der Öffnungskante Licht in den Sensor streuen kann.
IP-Schutzart: Geometrie der Dichtungsnut und Dichtflächen
Die meisten humanoiden Plattformen streben Schutzart IP54 für den Innenbereich an, während Varianten für den Außenbereich oder mit Abspritzmöglichkeit IP65 oder höher erreichen. Die Schutzart wird weniger durch das Dichtungsmaterial als vielmehr durch die Nut, in der es sitzt, bestimmt.
Die häufigste Ursache für IP-Ausfälle im praktischen Einsatz ist eine ungleichmäßige Dichtungskompression. Was bewirkt eine gleichmäßige Kompression?
- Eine Nut-und-Feder- oder Stufenverbindungsgeometrie, die einen kontrollierten Dichtungspfad erzeugt
- Nuttiefe und -breite werden über den gesamten Umfang mit gleichbleibender Toleranz eingehalten – typischerweise ±0.05 mm in der Tiefe.
- Die Oberflächengüte der Dichtungsfläche beträgt ca. Ra 1.6 μm oder besser, ohne dass Bearbeitungsspuren den Dichtungspfad kreuzen.
- Der Abstand der Befestigungselemente ist so gering, dass eine gleichmäßige Kompression zwischen den Befestigungspunkten gewährleistet ist.
- Die Eckradien in der Nut sind so großzügig bemessen, dass die Dichtung nicht überbrückt wird.
Das Form-in-Place-Dichtungsauftragsverfahren ist bei komplexen Gehäuseumfängen eine Überlegung wert, da es Konturen folgt, die mit einer Formdichtung nicht realisierbar sind. Es erfordert einen Auftragweg mit gleichmäßiger Nutgeometrie, was eine Bearbeitungsvorgabe darstellt.
EMI-Abschirmung und der Anodisierungskonflikt
Robotergehäuse dienen häufig gleichzeitig als EMV-Abschirmung, indem sie die Emissionen der Motortreiber eindämmen und die Sensorelektronik schützen. Leitfähige Dichtungen können eine erhebliche Dämpfung im relevanten Frequenzbereich erzielen – allerdings nur bei echtem elektrischem Kontakt zwischen Dichtung und Gehäuse.
Hier liegt der Konflikt, der Konstruktionen immer wieder begegnet: Anodisierung ist ein elektrischer Isolator. Ein Gehäuse, das laut Spezifikation „vollständig anodisiert“ sein soll und gleichzeitig eine elektromagnetische Abschirmung (EMI) gewährleisten muss, wird die EMV-Prüfung nicht bestehen. Dieser Fehler ist kostspielig, da er meist erst spät entdeckt wird.
Die Lösung ist einfach, sobald man weiß, wonach man suchen muss: Entweder man maskiert die Erdungs- und Dichtungskontaktflächen vor dem Anodisieren oder man verwendet stattdessen eine Chromatierungsbeschichtung (Alodine), die die Leitfähigkeit erhält und gleichzeitig Korrosionsschutz bietet. Beide Vorgehensweisen müssen von Anfang an in der Zeichnung vorgesehen sein, da eine nachträgliche Anpassung das Entlacken und Neubeschichten der Teile erfordert.
Ein weiterer wichtiger Punkt ist, dass leitfähige Dichtungen metallische Füllstoffe enthalten. Der Kontakt unterschiedlicher Metalle in Gegenwart von Feuchtigkeit beschleunigt die galvanische Korrosion. Insbesondere bei Magnesiumgehäusen ist die Wahl des Füllstoffs über die reine Abschirmleistung hinaus von Bedeutung.
Wärmemanagement durch Gehäusekonstruktion
Humanoide Roboter geben erhebliche Wärme über Aktuatoren, Antriebe und Rechenleistung ab. Die Gehäuse tragen zu diesem Wärmefluss bei, unabhängig davon, ob dies beabsichtigt war.
Gefräste Gehäuse aus Aluminium und Magnesium leiten Wärme gut, wodurch ein Gehäuse als verteilter Kühlkörper fungieren kann, sofern es optimal mit der Wärmequelle verbunden ist. Konstruktionsmerkmale, die dies unterstützen, sind: gefräste Wärmeleitpads mit kontrollierter Planheit an den Montagestellen der Komponenten, integrierte Kühlrippen an den Innenflächen und durchgehendes Material im Wärmeleitungspfad anstelle von Wärmebrücken an den Verbindungsstellen.
Demgegenüber steht, dass sich eine gut wärmeleitende Hülle auch warm anfühlt. Bei Robotern, die in der Nähe von Menschen arbeiten – was zunehmend der Fall ist – wird die Außentemperatur zu einer Sicherheitsanforderung. Dies spricht für eine thermische Trennung und einen separaten Kühlpfad anstelle der Wärmeableitung nach außen.
Merkmale zur Erhöhung der Benutzersicherheit: Abgerundete Kanten, Vermeidung von Quetschstellen und weiche Oberflächen.
Für kollaborative und häusliche humanoide Systeme gelten Anforderungen an die Kontaktsicherheit, und die Geometrie der Außenhülle ist ein wichtiger Faktor, der diese Anforderungen erfüllt.
Die für die Bearbeitung relevanten Merkmale:
- Kantenradien an allen zugänglichen Kanten, typischerweise mindestens 2 mm, mit größeren Radien an Oberflächen, die wahrscheinlich mit einer Person in Berührung kommen
- Beseitigung von Engstellen Bei Gelenkabdeckungen – Schalen, die sich relativ zueinander bewegen, benötigen eine Geometrie, die Spalten progressiv schließt, anstatt eine Scherung zu erzeugen.
- Softcover-Schnittstellen — An Stellen, an denen Textil- oder Schaumstoffbezüge angebracht werden, benötigt die darunterliegende Schale reißfeste Oberflächen, sichere Befestigungsmöglichkeiten und Kanten, die den Bezug nicht beschädigen.
- Befestigungselementvertiefung sodass kein Kopf über eine berührbare Oberfläche hinausragt.
- Entgratungsspezifikation als funktionale Anforderung und nicht als kosmetischer Nebengedanke behandelt werden.
Wenn Ihre Plattform der in Abbildung 03 dargestellten Richtung hin zu weichen Außenflächen folgt, dient die darunterliegende Schale als Substrat für diese Abdeckung – und ihre Anforderungen ändern sich entsprechend. Sie werden in der Regel weniger anspruchsvoll in Bezug auf die Optik und mehr in Bezug auf die Kantenbeschaffenheit und die Präzision der Befestigungselemente.
Design für die Fertigung: DFM-Leitfaden für Robotergehäuse
Den wertvollsten Beitrag eines Fertigungspartners leistet dieser bereits vor der Angebotserstellung. Dies sind die Punkte, die wir bei Gehäusekonstruktionen am häufigsten ansprechen.
Mindestwandstärkevorgaben nach Material und Verfahren
Entwerfen Sie den Prozess so, wie Sie ihn letztendlich verwenden werden, nicht nur so, wie Sie ihn für den Prototyp verwenden. Die Diskrepanz zwischen beiden führt zu teuren Überraschungen.
| Material | CNC-Mindestanforderungen | Mindestmaß für Druckguss | Mindestanforderungen für Spritzguss |
|---|---|---|---|
| Aluminium | 0.8-1.5 mm | 1.5-2.5 mm | - |
| Magnesium | 1.0-1.5 mm | 1.0-2.0 mm | - |
| ABS / PC | 1.5-2.0 mm | - | 1.5-3.0 mm |
Wenn Sie zunächst eine 1.0 mm dicke Aluminiumwand konstruieren, weil die spanende Bearbeitung dies zulässt, und später auf Druckguss umsteigen, müssen Sie die Konstruktion überarbeiten. Die Auslegung auf das restriktivere Verfahren von Anfang an kostet zwar etwas mehr Gewicht, spart aber einen Überarbeitungszyklus.
Entwicklung eines Gehäuses, das von der CNC-Bearbeitung auf die Werkzeugbearbeitung migriert werden kann
Dies ist das wichtigste DFM-Prinzip in diesem Artikel, und fast niemand berücksichtigt es bei der Planung.
Die meisten humanoiden Entwicklungsprogramme beginnen mit gefrästen Gehäusen und planen, später auf Werkzeugbau umzusteigen. Ein rein für die maschinelle Bearbeitung konzipiertes Gehäuse lässt sich jedoch häufig nicht ohne grundlegende Überarbeitung in Werkzeugbauteile umwandeln – was bedeutet, dass der Übergang einen kompletten Überarbeitungszyklus plus erneute Validierung erfordert, und zwar genau dann, wenn das Programm skaliert werden soll.
So sieht eine migrationsbereite Shell aus:
- Die Tiefgangwinkel wurden von Anfang an berücksichtigt., obwohl die Bearbeitung sie nicht benötigt
- Gleichmäßige WandstärkeDa Gießen und Formen Dickenschwankungen beide unerwünscht sind, während die maschinelle Bearbeitung diesbezüglich unempfindlich ist, …
- Keine Unterschnitte es sei denn, Sie sind bereit, für Nebenarbeiten im Werkzeugbereich zu bezahlen.
- Rippen anstelle von dicken Abschnitten für Steifigkeit, die für jeden Prozess geeignet ist
- Präzisionsmerkmale auf bearbeitbare Bereiche beschränktDadurch können sie als sekundäre Bearbeitungsschritte an einem Gussteil durchgeführt werden, anstatt dass das gesamte Teil bearbeitet werden muss.
- Radien statt scharfer Inneneckenwelche Werkzeuge benötigt werden und welche Bearbeitung ohnehin bevorzugt wird.
Die Kosten dieser Konstruktionsweise bestehen in einem geringfügig höheren Gewicht und einer etwas eingeschränkten geometrischen Freiheit. Der Vorteil liegt darin, dass dasselbe Design vom Prototyp bis zur Serienproduktion ohne Überarbeitung beibehalten werden kann – was bei einem humanoiden Programm typischerweise Monate in Anspruch nimmt.
Entwurfswinkel: Warum Sie sie hinzufügen sollten, bevor Sie sie brauchen
Verdient eine eigene Erwähnung, weil es der am meisten ignorierte Punkt auf der obigen Liste ist.
Die Bearbeitung erfordert keine Entformungsschräge. Eine 90°-Wand lässt sich genauso einfach bearbeiten wie eine 92°-Wand. Daher haben bearbeitete Prototypen üblicherweise keine Entformungsschräge – und die Hülle kann dann nicht ohne diese hinzugefügt werden, was alle Passungsmaße verändert.
Fügen Sie bereits in der Konstruktionsphase an allen vertikalen Flächen eine Entformungsschräge von ein bis zwei Grad hinzu. Dies verursacht keine zusätzlichen Bearbeitungskosten, ist im fertigen Produkt nicht sichtbar und erhält Ihre Werkzeugoptionen.
Teilekonsolidierung vs. Panelaufteilung
Die Bearbeitung und die Werkzeugnutzung wirken hier in entgegengesetzte Richtungen, weshalb die Entscheidung bewusst getroffen werden muss.
Die maschinelle Bearbeitung begünstigt die Konsolidierung – eine einzelne, 5-achsig bearbeitete Schale ersetzt vier miteinander verbundene Teile, wodurch Toleranzabweichungen vermieden, der Montageaufwand reduziert und die Steifigkeit erhöht werden. Da die Rüstkosten den größten Einfluss haben, ist ein komplexes Bauteil in der Regel vier einfachen vorzuziehen.
Die Werkzeugtechnik begünstigt die Aufteilung – kleinere Teile bedeuten kleinere, günstigere Formen, schnellere Arbeitszyklen und eine einfachere Werkzeuggeometrie.
Für ein Programm, das migriert werden soll, ist der sinnvollste Mittelweg, die Teile entlang werkzeugtechnisch sinnvoller Linien aufzuteilen, sie aber als zusammengehörigen Satz auf derselben Vorrichtung zu bearbeiten. So erzielt man die meisten Vorteile der Konsolidierung in der Montage und behält gleichzeitig die Werkzeugwege offen.
Verbindungs- und Einsatzstrategie für dünne Schalen
Dünnwandige Gehäuse eignen sich nicht für die zuverlässige Aufnahme von Gewinden. Eine 1.5 mm dicke Aluminiumwand ermöglicht bei einer M3-Schraube kaum mehr als einen Gewindegang, und wiederholtes Lösen führt zum Überdrehen des Gewindes.
Die Optionen, grob in der Reihenfolge ihrer Präferenz:
- Gewindeeinsätze — spiralförmig oder eingepresst, in einem bearbeiteten Ansatz mit ausreichender Wandstärke
- Lokale Chefs — Verdicken Sie die Wand lokal an den Befestigungsstellen auf 3-4 mm, anstatt die gesamte Außenwand zu verdicken.
- Durchverschraubung mit einer Trägerkonstruktion anstatt die Hülle selbst zu fädeln
- Pressmuttern oder Mutterplatten wo ein häufiger Servicezugang erwartet wird
Ein wichtiger Spezifikationspunkt, der leicht übersehen wird: Drehmomentwerte für Befestigungselemente an Schalen definieren. Dünne Schalen verformen sich bei zu hohem Drehmoment, und die Spaltgenauigkeit der Bleche leidet sofort.
Wann sollte die Fertigung in die Designdiskussion einbezogen werden?
Früher als die meisten Programme.
Durch die Optimierung der Wandstärke, die Konsolidierung von Bauteilen, die Vereinfachung von Details und den Einsatz alternativer Materialien lassen sich in der CAD-Konstruktion regelmäßig 20 bis 40 Prozent der Produktionskosten einsparen. Nach Abschluss der Konstruktionsphase sind Einsparungen von weniger als 10 Prozent in der Regel nicht mehr möglich, da sich die verbleibenden Änderungen auf benachbarte Bauteile auswirken.
Der maximale Nutzen entsteht, wenn die äußere Geometrie der Hülle und die Montageflächen feststehen, die inneren Details aber noch flexibel gestaltet werden können. Dann lassen sich Entformungswinkel, Wandstärkenstrategie und Migrationsbereitschaft noch kostenlos in die Planung einbeziehen.
Planung des Übergangs vom Prototyp zur Serienproduktion
Die vorhergehenden Abschnitte werden in eine ausführbare Sequenz zusammengefasst.
Phase 1: Designvalidierung (1-20 Einheiten)
Verfahren: CNC-Bearbeitung, mit additiver Fertigung für unkritische Innenteile.
Ziel: Passgenauigkeit, Montage, thermisches Verhalten, Sensorausrichtung und Aussehen prüfen. Mehrere Überarbeitungen sind zu erwarten.
Was Sie beachten sollten: Investieren Sie in dieser Phase nicht zu viel in die Oberflächenbearbeitung – strahlen Sie nur die Bereiche, die Sie den Stakeholdern präsentieren. Wenden Sie die migrationsfähigen Konstruktionsregeln jetzt an, da eine spätere Nachrüstung teuer ist. Bearbeiten Sie das Material, mit dem Sie produzieren möchten, so, dass sich die thermischen und strukturellen Eigenschaften übertragen lassen.
Typischer Zeitrahmen: Ein bis drei Wochen pro Iteration.
Phase 2: Pilotproduktion (20-200 Einheiten)
Verfahren: Immer noch überwiegend CNC. Vakuumgießen wird für kosmetische Paneele rentabel, wenn das Aussehen wichtiger ist als die Materialeigenschaften.
Ziel: Feldtests, Kundendemonstrationen, Validierung des Fertigungsprozesses. Das Design sollte sich stabilisieren.
Was Sie beachten sollten: Jetzt ist der richtige Zeitpunkt, in kundenspezifische Vorrichtungen zu investieren, da sich die Kosten über die gesamte Produktionscharge amortisieren. Erstellen Sie kosmetische Referenzmuster und eine Oberflächenspezifikation. Beginnen Sie die Gespräche über die Werkzeugbeschaffung, auch wenn Sie noch keine Werkzeuge benötigen – Angebote und Lieferzeiten beeinflussen die Planung von Phase 3.
Üblicher Zeitrahmen: Vier bis acht Wochen pro Charge.
Phase 3: Brückenwerkzeuge (200-2,000 Einheiten)
Verfahren: Thermoformen für kosmetische Paneele, Brückenwerkzeuge für Teile mit höherem Volumen, CNC-Bearbeitung für Struktur- und Präzisionsgehäuse.
Ziel: Reduzierung der Stückkosten ohne Investition in aufwendige Werkzeuge für ein Design, das sich möglicherweise noch ändert.
Was Sie beachten sollten: Teilen Sie die Stückliste gezielt mithilfe des Vier-Kategorien-Modells auf. Bearbeiten Sie nicht alle Teile – bearbeiten Sie nur die Teile mit dem höchsten Stückzahlvolumen und dem geringsten Änderungsrisiko. Präzise Bearbeitungsschritte sollten als sekundäre Bearbeitungsvorgänge durchgeführt werden.
Typischer Zeitablauf: Drei bis acht Wochen Vorlaufzeit für die Werkzeugerstellung, dann mehrere Wochen pro Charge.
Phase 4: Hartwerkzeugherstellung (2,000+ Einheiten)
Verfahren: Druckguss und Spritzguss für die Massenform, CNC für Nachbearbeitungen und Präzisionsgehäuse.
Ziel: Minimale Stückkosten bei hohem Produktionsvolumen.
Was wichtig ist: Die Konstruktion muss endgültig festgelegt werden. Planen Sie ein Budget für die Nachbearbeitung ein – diese Kosten fallen weiterhin an. Pflegen Sie eine Geschäftsbeziehung zu einem Bearbeitungsdienstleister für die Teile, die die Bearbeitung nie verlassen, sowie für die unvermeidlichen laufenden Änderungen.
Typischer Zeitrahmen: Zwei bis vier Monate Vorlaufzeit für die Werkzeugausstattung.
Kostenmodellierung: Erstellen Sie Ihre eigene Break-Even-Analyse
Die Berechnung ist einfach genug, um sie selbst durchzuführen, und es lohnt sich, sie pro Teil und nicht pro Programm durchzuführen:
Bearbeitungskosten gesamt = (Bearbeitungskosten pro Teil × Menge) + Vorrichtungskosten
Werkzeugkosten gesamt = Werkzeugkosten + (Werkzeugkosten pro Teil × Menge) + Kosten der Nachbearbeitung × Menge
Setzt man sie gleich, berechnet man die Menge, erhält man den Break-even-Punkt. Anschließend muss man die Faktoren berücksichtigen, die die Arithmetik nicht erfasst hat:
- Wahrscheinlichkeit für Designänderungen — Jede Überarbeitung nach der Werkzeugherstellung bedeutet neue Werkzeuge
- Zeit zum Markt — Die Vorlaufzeit für die Werkzeugherstellung kann durch Verzögerungen höhere Kosten verursachen als durch die eingesparten Stückkosten.
- Cashflow — Werkzeuge sind Vorabkapital; die Bearbeitung ist ein laufender Kostenaufwand
- Volumenvertrauen — Die Gewinnschwelle von 3,000 Einheiten ist irrelevant, wenn man möglicherweise nur 1,200 Stück baut.
Nach unserer Erfahrung weichen die arithmetische Gewinnschwelle und die richtige Entscheidung häufiger voneinander ab, als sie es tun, und in der Regel ist es das Risiko einer Designänderung, das den Unterschied ausmacht.
Häufige Übergangsfehler
- Werkzeug zu früh, bevor das Design endgültig festgelegt ist, dann die Kosten für Werkzeugänderungen zu tragen
- Werkzeug zu spät, indem man die Bearbeitung weit über den Punkt hinaus fortsetzt, an dem sie wirklich Geld kostet.
- Werkzeugausstattung anstatt die Stückliste nach Gehäusekategorie aufzuteilen
- Vergessen der Sekundärbearbeitung im Werkzeugteilekostenmodell
- Entwerfen ohne Entwurfwas eine Neugestaltung während des Übergangs erzwingt
- Lieferantenwechsel während der Übergangsphase und der Verlust des während der Prototypenerstellung gesammelten Prozesswissens
Auswahl eines Fertigungspartners für Robotergehäuse
Fähigkeits-Checkliste für Shell-Fertigungslieferanten
Was bei der Entwicklung humanoider Hüllen tatsächlich zählt:
- 5-Achs-Bearbeitung mit ausreichendem Gehäuse für große Rumpf- und Gliedmaßenpanzer
- Nachgewiesene Dünnwandfähigkeit — Fragen Sie gezielt nach ihrem Umgang mit Eigenspannungen und der Vorrichtungstechnik, nicht nur nach ihren Toleranzangaben.
- Kundenspezifisches Design und Herstellung von Vorrichtungen Eigenfertigung, da handelsübliche Spannvorrichtungen gebogene Gehäuse nicht halten können.
- Breites Materialpotenzial über Aluminiumlegierungen, Magnesium, Titan und technische Kunststoffe
- Kompetenz im Umgang mit Magnesium Wenn Leichtbau wichtig ist – fragen Sie nach Kühlmittel, Chiphandhabung und Zellsegregation.
- Gesteuerte Oberflächenbehandlung mit dokumentierten Oberflächenspezifikationen und Referenzmusterkontrolle, ob intern oder über Partner
- CMM-Inspektion mit der Fähigkeit, Toleranzen von großflächigen Bauteilprofilen zu überprüfen, nicht nur Punktabmessungen.
- DFM-Engagement während der Angebotserstellung statt nur eines Angebotsdienstes
- Ehrliche Prozessführung — Ein Lieferant, der Ihnen nie vorschlägt, ein Teil zu werkzeugen, optimiert seine Einnahmen, nicht Ihr Programm.
RichconnAnsatz von [Name] zur Herstellung von humanoiden Roboterhüllen
At RichconnWir fertigen Gehäuse für humanoide Roboter in den vier in diesem Artikel beschriebenen Kategorien – Aktuator- und Gelenkgehäuse, strukturelle Chassis-Gehäuse, Außenverkleidungen und Präzisionssensorgehäuse.
Unser Leistungsspektrum für diese Arbeiten konzentriert sich auf die 5-Achs-Bearbeitung großer, gekrümmter Gehäuse. Da die Gehäusegeometrie selten mit Standard-Spannvorrichtungen kompatibel ist, fertigen wir kundenspezifische Vorrichtungen im eigenen Haus an. Wir bearbeiten Aluminium 6061-T6 und 7075-T6, Magnesium, Titan Ti-6Al-4V sowie bearbeitbare technische Kunststoffe wie ABS, Polycarbonat und PEEK.
Zum Thema Magnesium: Wir fertigen Gehäusekomponenten für Roboter aus Magnesium und besprechen unsere Handhabungs- und Kühlverfahren gerne detailliert mit Unternehmen, die Magnesium in Betracht ziehen. Angesichts der Sicherheitsanforderungen empfehlen wir Ihnen, diese Fragen jedem Anbieter zu stellen, der Ihnen ein Angebot für Magnesiumarbeiten unterbreitet.
Bei der Oberflächenveredelung möchten wir Ihnen die Vorgehensweise transparent darlegen: Sandstrahlen, Eloxieren und Lackieren werden von geprüften externen Partnern durchgeführt, nicht intern. Wir bieten Ihnen die Kontrolle der Spezifikationen, die Verwaltung von Referenzmustern, die Teilebetreuung während des gesamten Veredelungsprozesses sowie die Endkontrolle. Bei kosmetischen Gehäuseprogrammen erarbeiten wir gemeinsam mit Ihnen freigegebene Referenzmuster, bevor die Produktion beginnt. Dieser Schritt beugt den meisten Problemen mit der Chargenkonsistenz vor, unabhängig davon, wo die Veredelung stattfindet.
Wir führen auch Nachbearbeitungen an gegossenen und geformten Gehäusen durch, was bei vielen Gehäuseprojekten im Zuge der Skalierung der Fall ist. Wenn Ihr Projekt in Richtung Werkzeugbau geht, muss dieser Übergang nicht zwangsläufig einen Wechsel des Bearbeitungslieferanten bedeuten.
So geht's los: Geheimhaltungsvereinbarung, Designprüfung und Angebotserstellung
- Erstkontakt richconn.com €XNUMX mit einer kurzen Beschreibung Ihres Programms, der Zielvolumina und des Zeitplans
- Gegenseitige NDA — Standardverfahren für vorkommerzielle Robotikarbeiten
- Designprüfung Die Themen umfassen die Kategorisierung von Stahlhüllen, Materialempfehlungen, Strategien für Dünnwandsysteme, Migrationsbereitschaft und eine ehrliche Prozessberatung, einschließlich der Empfehlung, wo wir stattdessen Werkzeuge vorschlagen würden.
- Zitat mit klarer Preisgestaltung, Lieferzeit und aufgeschlüsselten Einrichtungskosten.
- Erster Artikel mit vollständiger Prüfberichterstattung und, für kosmetische Teile, mit Oberflächenreferenzfreigabe
- Produktionsplanung mit steigenden Stückzahlen, einschließlich der Strategie für die Sekundärbearbeitung, wenn Sie auf Werkzeuge umsteigen
Fazit
Die ehrliche Antwort auf die Frage „Sollte ich die Gehäuse meiner humanoiden Roboter per CNC-Fräse fertigen?“ lautet: einige davon, in bestimmten Stückzahlen, aus bestimmten Gründen.
Bearbeiten Sie Ihre Strukturschalen, da die Eigenschaften des Gussmaterials und das Risiko von Porosität in den Lastpfaden nicht akzeptabel sind. Bearbeiten Sie Ihre Sensor- und Kopfgehäuse, da eine Aussparungsposition von ±0.15 mm anders nicht zu vernünftigen Kosten erreicht werden kann. Bearbeiten Sie alles, solange sich Ihr Design noch ändert, denn die Werkzeugausstattung für ein sich änderndes Design ist der teuerste Fehler im gesamten Prozess. Und bearbeiten Sie Ihre Urmodelle und Nachbearbeitungen fortlaufend, da jeder werkzeugbasierte Prozess irgendwo auf der Bearbeitung beruht.
Sobald das Design feststeht und die Produktionsmengen es rechtfertigen, sollten Sie die kosmetischen Paneele bearbeiten. Figures Entscheidung, diesen Schritt zu gehen, war richtig, und dieselbe Logik wird letztendlich auch für Ihr Programm gelten – nur wahrscheinlich noch nicht und wahrscheinlich nicht für jedes Bauteil.
Ein guter Fertigungspartner ist derjenige, der Ihnen sagt, was was ist. Richconn Wir würden einem Kunden lieber raten, ein Teil auszurüsten und sein Bearbeitungsgeschäft auf die Teile zu konzentrieren, die es wirklich benötigen, als alles auszurüsten und die Beziehung zu verlieren, wenn die Wirtschaftlichkeit nachlässt.



