
Si sigues de cerca el desarrollo de la robótica humanoide, ya sabes dónde reside el verdadero cuello de botella del sector. No se trata de la IA, la marcha ni el equilibrio; esos problemas se están solucionando. El cuello de botella está en la mano.
Una mano robótica diestra debe caber dentro de un espacio del tamaño de un humano, articular entre 15 y 25 grados de libertad, detectar fuerzas de contacto de fracciones de Newton y sobrevivir a millones de ciclos de agarre. Cada gramo cuenta. Cada milímetro cuenta. Y cada una de las aproximadamente 80 a 150 piezas mecanizadas con precisión que componen una mano diestra moderna debe fabricarse según las especificaciones antes de que la mano pueda moverse.
At RichconnDedicamos mucho tiempo a analizar los márgenes de tolerancia de estas piezas: orificios para poleas con una tolerancia H5, orificios para pivotes de falanges con una concentricidad de ±0.005 mm, eslabones de dedos de PEEK mecanizados sin delaminación, y carcasas de palma producidas en una única configuración de 5 ejes. Esta guía ofrece la perspectiva del fabricante sobre lo que realmente compone una mano diestra: las piezas, los materiales, las tolerancias y los métodos de fabricación que determinan si la mano terminada funciona o se queda en un estante.
Tanto si estás diseñando una nueva plataforma humanoide, buscando componentes para un prototipo de investigación o evaluando por primera vez a un proveedor de mecanizado, las secciones siguientes te explicarán todo lo que necesitas saber.
El panorama de la mano diestra en 2026: por qué este componente define la robótica humanoide.
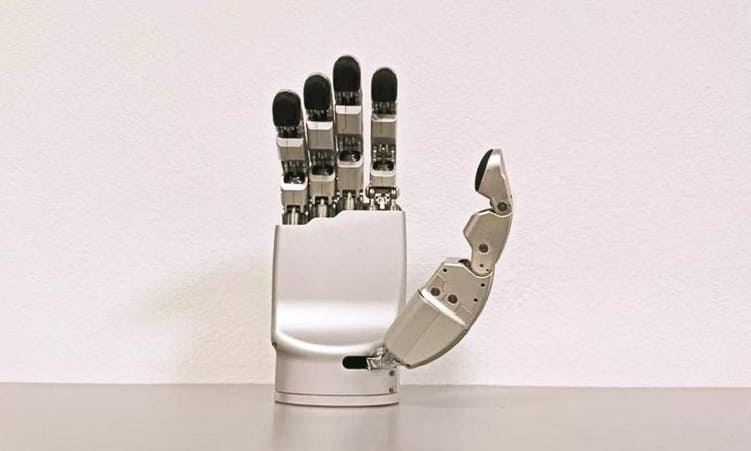
Antes de adentrarnos en las partes individuales, conviene ver qué lugar ocupan las manos diestras en el panorama más amplio de los humanoides, y por qué se han convertido en el componente con el que la mayoría de los programas humanoides están lidiando en silencio.
¿Por qué la destreza manual se convirtió en el principal obstáculo para los robots humanoides?
Puedes construir un humanoide que camine, mantenga el equilibrio y manipule objetos sencillos con pinzas convencionales. Sin embargo, con una pinza convencional no puedes doblar la ropa, coger un huevo, enroscar un tornillo ni servirle un vaso de agua a alguien. Toda tarea que se le pueda encomendar a un humanoide de uso general acaba compitiendo con la necesidad de una destreza similar a la de una mano humana, y es entonces cuando la mano se convierte en el mayor desafío de la plataforma.
Los datos del sector lo confirman. El informe de Western Securities de mayo de 2026 situaba las manos diestras en el 14 % del valor total de los componentes del Tesla Optimus, y los motores de copa hueca dentro de la mano, por sí solos, representaban aproximadamente el 48 % del coste de la misma. Las manos diestras chinas convencionales se venden actualmente entre 50 000 y 100 000 yenes por unidad, un precio comparable al de un brazo robótico industrial completo hace una década. Reducir ese precio al rango de 5,000 a 30 000 yenes que requiere el despliegue masivo de humanoides es, fundamentalmente, un problema de cadena de suministro y fabricación.
Aquí es donde el mecanizado CNC cobra protagonismo. La fundición y la forja no alcanzan la precisión necesaria. La impresión 3D no logra la relación resistencia-masa requerida para la producción. El CNC es el único proceso que permite escalar desde el prototipo hasta la producción en masa, manteniendo las tolerancias que una mano experta realmente necesita.
Arquitecturas de referencia: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
El mercado de las manos diestras no se basa en una sola arquitectura, sino en varias, cada una con diferentes implicaciones de fabricación. Un breve recorrido por los diseños de referencia que verá mencionados repetidamente:
- Mano diestra de la sombra — 20 grados de libertad accionados en 24 articulaciones, con accionamiento por tendones y paquete de actuadores en el antebrazo. El referente del sector desde mediados de la década de 2010.
- Tesla Optimus Generación 3 — 22 grados de libertad por mano, 25 actuadores trasladados al antebrazo, accionamiento híbrido mediante tendón y husillo. El referente para la actual generación de programas humanoides.
- Mano diestra de Inspire Robotics — De 6 a 12 grados de libertad según el modelo, diseño de actuador servo lineal integrado, precisión de posicionamiento de 0.2 mm. Una plataforma china comercialmente consolidada.
- ILDA Hand (Nature Communications, 2021) — 15 grados de libertad en 20 articulaciones, con mecanismo articulado, masa total de 1.1 kg. Un ejemplo académico de hasta dónde se pueden llevar las arquitecturas con mecanismo articulado.
- DexLink Mano — 16 grados de libertad, con mecanismo de enlace, compacto y asequible. Un diseño académico moderno que representa el segmento de mercado que prioriza el costo.
Cada una de estas soluciones representa diferentes propuestas sobre cómo transmitir la energía desde los motores hasta las yemas de los dedos, y cada una requiere una combinación diferente de piezas mecanizadas.
Tres arquitecturas de accionamiento y lo que significan para la fabricación
Si ampliamos la perspectiva, encontraremos tres arquitecturas de accionamiento predominantes. Esta distinción es importante, ya que la arquitectura elegida determina qué componentes predominan en la lista de materiales y, por lo tanto, qué capacidades de mecanizado se requieren del socio fabricante.
Las manos robóticas de accionamiento directo integran los motores directamente en los conjuntos de dedos y palma. Las piezas mecánicas son relativamente pocas, pero cada una debe alojar una cavidad para el motor con una concentricidad precisa y una superficie de montaje del codificador perfectamente plana. Prioridades de mecanizado: cavidades de precisión, superficie de montaje del codificador plana y enrutamiento de cables.
Las manos accionadas por tendones —como la Shadow Hand y la Tesla Optimus Gen 3— mueven los actuadores al antebrazo y transmiten la fuerza mediante tendones que se deslizan sobre poleas. Las piezas mecánicas internas son más ligeras y pequeñas, pero su número es mucho mayor. Se mecanizan docenas de poleas, roldanas, guías de tendones y tubos de enrutamiento por cada mano. Las prioridades de mecanizado son: microprecisión en los orificios de las poleas, superficies de canal de cables de baja fricción y perfiles de ranura repetibles.
Las manos articuladas —ILDA, DexLink, SyLink— utilizan articulaciones mecánicas rígidas para transmitir el movimiento desde motores ubicados en la mano o la palma. El número de piezas es menor que en los diseños accionados por tendones, pero cada articulación requiere tolerancias muy precisas en los orificios de los pasadores para mantener la exactitud cinemática. Prioridades de mecanizado: orificios de pivote precisos, longitudes de articulación coincidentes e interfaces de pasadores de centrado.
La mayoría de las manos humanoides de última generación, incluida la de Tesla, son en realidad arquitecturas híbridas: combinan la transmisión por tendones con husillos de bolas o husillos de rodillos planetarios para articulaciones de alta resistencia. La implicación en la fabricación es clara: un socio que trabaje en manos diestras modernas necesita manejar las piezas de las tres arquitecturas.
Componentes esqueléticos y estructurales
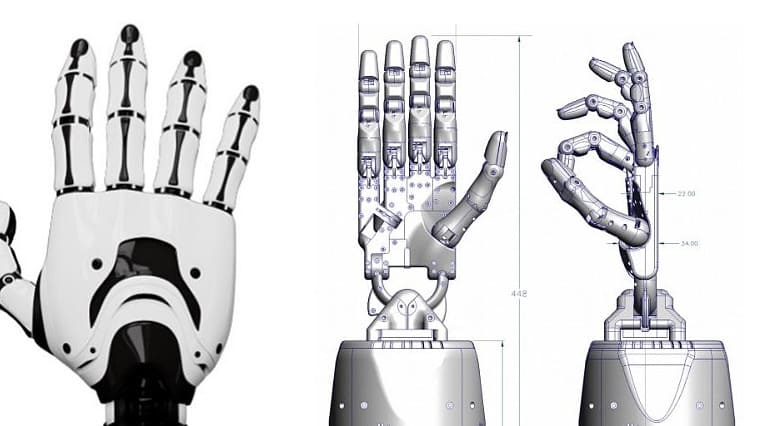
Las partes esqueléticas de una mano diestra soportan todas las cargas a las que está sometida: fuerzas de agarre, impactos y las precargas internas de tendones y actuadores. Además, definen las dimensiones y la masa totales de la mano, que influyen directamente en la masa de la muñeca y el antebrazo.
Falanges: Segmentos distales, medios y proximales de los dedos
Los dedos humanos tienen tres falanges: proximal (la más cercana a la palma), media y distal (la punta del dedo). La mayoría de los dedos robóticos antropomórficos replican esta estructura, lo que da como resultado aproximadamente 12 falanges por mano (cuatro dedos × tres falanges), más dos falanges para el pulgar.
Cada falange es una pequeña estructura laminar —generalmente de 15 a 30 mm de largo y de 8 a 15 mm de ancho— que debe albergar cojinetes pivotantes en cada extremo, proporcionar un recorrido para los tendones o articulaciones que la atraviesan, montar sensores táctiles en la cara palmar y conectarse a las falanges vecinas mediante articulaciones pivotantes mecanizadas con precisión. El grosor de la pared se reduce a 0.8-1.2 mm en las falanges distales más pequeñas.
Las prioridades de mecanizado en una falange son la concentricidad del orificio de pivote (normalmente ±0.005 mm entre los dos orificios articulares), la simetría izquierda-derecha en ambos dedos y un acabado superficial lo suficientemente liso como para que el movimiento del tendón o del mecanismo articulado no genere residuos de desgaste dentro de la articulación.
Estructuras del marco de la palma y de la base del carpo
La palma es la columna vertebral estructural de la mano. Alberga las interfaces de montaje para las bases de los cinco dedos, aloja cualquier actuador dentro de la palma (en arquitecturas de accionamiento directo o de articulación), dirige los tendones desde la muñeca hasta los dedos y proporciona la conexión mecánica con la muñeca y el antebrazo.
Los marcos de las palmas suelen mecanizarse a partir de bloques de aluminio, ya sea 6061-T6 para diseños económicos o 7075-T6 cuando la rigidez estructural es primordial. En las manos accionadas por tendones, la palma también funciona como el principal mecanismo de inserción de tendones, lo que implica mecanizar docenas de pequeños canales internos y alojamientos para poleas, creando lo que desde el exterior parece una superficie lisa y orgánica.
Este es uno de los argumentos más sólidos a favor del mecanizado CNC de 5 ejes en la producción de accesorios para manos diestras. Una carcasa de palma bien diseñada se puede mecanizar a partir de una sola pieza de aluminio en una o dos configuraciones con capacidad de 5 ejes, o en seis o más configuraciones con fresado de 3 ejes. El número de configuraciones afecta directamente al coste, al plazo de entrega y a la consistencia dimensional entre las series de producción.
Base del pulgar y alojamiento de la articulación CMC
El pulgar es la parte mecánicamente más compleja de la mano. Su articulación base —la articulación carpometacarpiana (CMC)— es una articulación en silla de montar en los humanos, lo que permite dos grados de libertad de rotación independientes que posibilitan posicionar la punta del pulgar en un amplio rango de movimiento. Replicar esto en un dispositivo mecánico es realmente difícil.
La mayoría de los diseños de manos diestras implementan la articulación CMC mediante dos ejes de rotación que se cruzan, lo que significa que la base del pulgar debe alojar dos conjuntos de asientos de cojinetes ortogonales en un espacio muy compacto. El desafío de mecanizado es considerable: dos orificios para cojinetes H6 cuyos ejes deben cruzarse con una precisión de centésimas de milímetro, en una sola pieza mecanizada que rara vez supera los 25 × 30 × 40 mm.
Consideramos el mecanizado de la base del pulgar como una especialidad dentro del trabajo manual de precisión. Suele ser la pieza que requiere mayor tolerancia en el mecanizado.
Adaptador de muñeca e interfaz mano-antebrazo
En la unión de la mano con el antebrazo, se necesita un adaptador mecánico que soporte la carga estructural, dirija el cableado desde los actuadores hasta los codificadores y sensores táctiles y, en los diseños accionados por tendones, dirija los tubos guía de los tendones que transmiten la fuerza desde los actuadores del antebrazo hasta la mano.
Los adaptadores de muñeca suelen estar mecanizados en aluminio 7075-T6 o, en plataformas de mayor capacidad de carga, en titanio Ti-6Al-4V. Las características clave son el patrón de los tornillos que se acopla al antebrazo (con una tolerancia de posición típica de ±0.02 mm), la geometría de paso del cable y el tendón, y, cuando la mano gira independientemente sobre la articulación de la muñeca, los alojamientos de los cojinetes para el propio cojinete de muñeca.
Componentes de transmisión de accionamiento
Si estás diseñando una mano robótica moderna accionada por tendones, aquí es donde se concentra la mayor parte de las piezas mecanizadas. Cada tendón necesita poleas para cambiar de dirección, guías para controlar su recorrido y, cada vez más, husillos de precisión para convertir el movimiento del actuador rotatorio en desplazamiento lineal del tendón.
Poleas y roldanas: El núcleo de la transmisión tendinosa
Un solo dedo accionado por tendones normalmente pasa por entre seis y doce poleas en su recorrido desde el actuador del antebrazo hasta la punta del dedo. Si multiplicamos esto por más de 20 grados de libertad, obtenemos entre 120 y 250 poleas por mano, a menudo más que en cualquier otra categoría de piezas mecanizadas.
Las poleas para manos diestras son pequeñas (normalmente de 4 a 10 mm de diámetro exterior) y deben funcionar con suavidad bajo la tensión del tendón sin desgastarlo. El perfil de la ranura es crucial. Una ranura demasiado afilada corta el tendón. Una ranura demasiado poco profunda permite que el tendón se salga con la vibración. El objetivo típico es un perfil de ranura semicircular que se ajuste al diámetro del tendón con una tolerancia de 0.05 mm, con una rugosidad superficial Ra de 0.4 μm o mejor.
Los orificios de las poleas suelen tener las tolerancias más ajustadas. La tolerancia H5 (±3 μm en diámetros pequeños) es común porque la oscilación de la polea se traduce directamente en variaciones en la trayectoria del tendón y, finalmente, en su fallo.
Tubos de enrutamiento de cables y guías de tendones
Cuando las poleas no pueden proporcionar un soporte continuo —en tramos largos y rectos a través de la palma de la mano o en transiciones entre articulaciones—, se utilizan tubos guía y casquillos. Se trata de pequeñas piezas cilíndricas, generalmente de PEEK o acetal, con orificios internos pulidos que permiten que los tendones se deslicen con una fricción mínima.
El principal desafío del mecanizado reside en el acabado superficial del orificio. Un tendón que se somete a millones de ciclos contra un orificio rugoso se desgasta tanto a sí mismo como al tubo. El acabado interno ideal del orificio es de Ra 0.2 μm o mejor, lo que normalmente requiere una pasada de acabado con una herramienta recubierta de diamante o una operación de pulido posterior al mecanizado.
El radio de curvatura del tubo guía también es importante. Cualquier curvatura menor a aproximadamente 8 veces el diámetro del tendón aumenta drásticamente la fricción y reduce la vida útil del tendón. Este es uno de los aspectos de DFM que planteamos con frecuencia durante las revisiones de diseño.
Tuercas y carcasas para tornillos de rodillos planetarios en miniatura
El Tesla Optimus Gen 3 popularizó el uso de husillos de rodillos planetarios en miniatura en actuadores humanoides. Su arquitectura convierte el movimiento rotatorio del motor en un movimiento lineal preciso de tensión de tendones, con una densidad de fuerza mucho mayor que la de los husillos de bolas y una eficiencia superior a la de los reductores armónicos en tamaños reducidos.
Los elementos de tornillo y rodillo provienen de fabricantes especializados; el mecanizado de perfiles de rosca con esta precisión es una disciplina especializada. Sin embargo, las carcasas, las interfaces de tuerca y los adaptadores de montaje que alojan los tornillos de rodillos planetarios son precisamente el tipo de piezas mecanizadas de alta precisión con las que trabajamos habitualmente. Los orificios de las carcasas para las tuercas de los tornillos de rodillos planetarios suelen requerir una tolerancia H6 con una cilindricidad de 3 μm, y la perpendicularidad del hombro de montaje afecta la precarga del tornillo y su vida útil.
Engranajes helicoidales, engranajes cónicos y carcasas de reductores
Además de los tornillos de rodillos, los engranajes helicoidales son comunes en los diseños de manos diestras, especialmente en articulaciones compactas autoblocantes donde se requiere que el dedo mantenga la posición sin un par motor continuo. Los engranajes cónicos aparecen en los puntos de transmisión en ángulo recto, sobre todo en las bases del pulgar y las articulaciones de la muñeca.
Nosotros no mecanizamos los dientes de los engranajes; eso lo suelen hacer fabricantes especializados mediante tallado o conformado. Sin embargo, mecanizamos las piezas en bruto que se envían para el tallado de dientes, así como las carcasas que alojan los engranajes terminados. La concentricidad del orificio y la perpendicularidad del hombro en las carcasas de los engranajes afectan directamente a los patrones de contacto de la malla, lo que repercute en el ruido, la holgura y la vida útil.
Acoplamientos y adaptadores de motor a transmisión
Entre los ejes del motor y los componentes de la transmisión (tornillos, engranajes, carretes de tendones) se necesitan acoplamientos y adaptadores. En los actuadores manuales de precisión, estos suelen ser acoplamientos rígidos o de fuelle en miniatura, mecanizados en acero inoxidable o titanio.
Las características críticas son el mecanismo de sujeción (normalmente un collar ranurado con un perno de sujeción M2 o M2.5), la concentricidad entre el orificio del motor y el orificio de la transmisión (normalmente ±0.005 mm) y, en el caso de los acoplamientos de tipo fuelle, la flexibilidad de la sección del fuelle, que absorbe pequeñas desalineaciones a la vez que transmite el par de forma rígida.
Componentes de montaje para sensores y componentes electrónicos
Las manos modernas y diestras están repletas de sensores. Cada yema de los dedos posee una matriz táctil. Cada articulación cuenta con un codificador de posición. Los cables deben tenderse desde todos estos sensores hasta los controladores centrales sin dañar el aislamiento. Las piezas mecanizadas que soportan esta capa de sensores y componentes electrónicos son pequeñas, pero numerosas.
Sustratos de montaje para sensores táctiles
Los sensores táctiles de la yema del dedo —matrices capacitivas, sensores ópticos GelSight, rejillas de presión MEMS— requieren sustratos de montaje rígidos que los mantengan alineados con precisión respecto a la falange subyacente. El sustrato proporciona soporte mecánico, define la geometría de la superficie de contacto flexible y, a menudo, incorpora blindaje contra interferencias electromagnéticas (EMI).
Normalmente, mecanizamos estos sustratos a partir de aluminio o PEEK. Las características críticas son la planitud de la superficie superior (que afecta a la calibración del sensor), la ranura de sellado periférica (que impide la entrada de contaminantes en la cavidad del sensor) y la geometría de salida del cable (que no debe ejercer presión sobre el conector flexible del sensor).
Soportes para codificadores y bridas de montaje de precisión
Cada articulación accionada lleva al menos un codificador de posición. En la actualidad, se trata normalmente de un codificador absoluto magnético con un chip en la placa de circuito impreso y un pequeño imán en el eje giratorio. La distancia entre el imán y el chip debe mantenerse dentro de límites muy estrictos —normalmente de 0.5 a 1.5 mm— para que el codificador funcione correctamente.
La tolerancia del espacio de aire determina las especificaciones de mecanizado del soporte del codificador. La planitud de la superficie de montaje del soporte, la tolerancia de posición del orificio de montaje del imán y la perpendicularidad del conjunto se combinan para determinar si el codificador lee correctamente o genera errores. Habitualmente, mantenemos estas características dentro de ±0.02 mm en los soportes del codificador.
Canales internos para cables y funciones de gestión de cables.
Una mano diestra maneja docenas de cables de pequeño calibre: alimentación y señal para codificadores, controladores y sensores táctiles. Estos cables deben pasar por la estructura interna de la mano sin pellizcar, desgastar ni bloquear el movimiento mecánico.
El diseño de canalizaciones para cables es una de las áreas donde el mecanizado de 5 ejes demuestra su valía. Las canalizaciones internas curvas y lisas, con radios generosos en los puntos de entrada y salida, son mucho más fáciles de mecanizar con equipos de 5 ejes que con fresadoras de 3 ejes, que requieren múltiples configuraciones y producen una geometría interna escalonada. Las canalizaciones para el paso de cables suelen tener un diámetro de 1.5 a 3 mm, con radios de entrada y salida de al menos el doble del diámetro de la canalización.
Consideraciones sobre el apantallamiento electromagnético en carcasas mecanizadas
Los controladores de motor de alta corriente y los circuitos de sensores de bajo voltaje que comparten espacio dentro de una mano pequeña generan importantes problemas de interferencia electromagnética. Las carcasas de aluminio mecanizado pueden funcionar como blindajes EMI eficaces, pero solo si el mecanizado permite un contacto eléctrico limpio entre las superficies de contacto.
La implicación práctica es que las uniones de las carcasas donde el apantallamiento EMI es importante no deben someterse a anodizado duro en las superficies de contacto, ya que el anodizado tipo III produce una capa aislante eléctrica. Se recomienda enmascarar dichas superficies durante el anodizado o especificar una alternativa conductora, como un recubrimiento de conversión de cromato transparente, en las bridas de contacto.
Selección de materiales para componentes de mano diestra
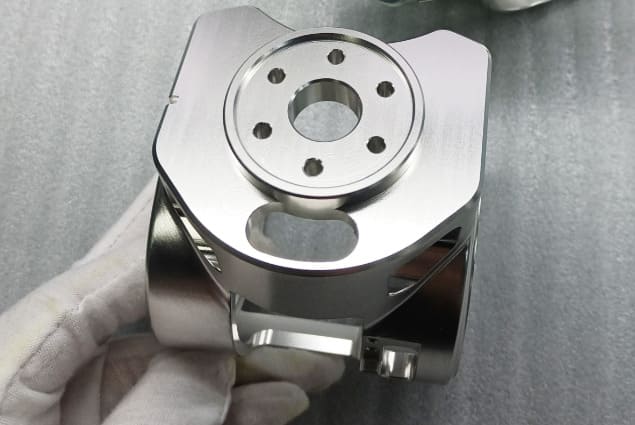
La elección del material influye en todas las demás decisiones del diseño artesanal. Establece el límite de resistencia-masa, determina qué tratamientos superficiales son posibles y, a menudo, decide si una determinada característica es siquiera mecanizable a la escala requerida.
Aleaciones de aluminio: 6061-T6 frente a 7075-T6 para estructuras esqueléticas
El aluminio predomina en la construcción de la estructura ósea de la mano diestra. Su combinación de baja densidad (2.7 g/cm³), excelente maquinabilidad y compatibilidad con el anodizado duro lo convierten en la opción por defecto para armazones de palma, falanges y soportes estructurales.
El 6061-T6 es un material económico y versátil. Se mecaniza fácilmente, mantiene su tolerancia tras ciclos térmicos y admite bien el anodizado duro. Úselo para carcasas de dispositivos portátiles, placas de cubierta y elementos estructurales no críticos.
El 7075-T6 entra en juego cuando la relación resistencia-masa es crucial: bases para pulgares, soportes para dedos sometidos a cargas elevadas, adaptadores de muñeca y cualquier pieza donde se exija al máximo el espesor mínimo de la pared. Su límite elástico es casi el doble que el del 6061, aunque esto conlleva un mayor coste de la materia prima y una menor resistencia a la corrosión.
La mano experta suele utilizar una combinación de aleaciones: 6061 para la mayoría de las piezas y 7075 para el pequeño porcentaje de componentes donde el ahorro de masa es realmente importante. Nuestra página sobre mecanizado CNC de aluminio cubre ambas aleaciones en detalle si desea obtener especificaciones más completas de los materiales.
Titanio Ti-6Al-4V para aplicaciones médicas y donde el peso es un factor crítico.
El Ti-6Al-4V —titanio de grado 5— es donde la destreza en la construcción se une a la metalurgia aeroespacial. Su densidad (4.43 g/cm³, aproximadamente el 60 % de la del acero), combinada con una alta resistencia y una excelente resistencia a la corrosión, lo hace valioso para elementos estructurales donde el peso es un factor crítico y para aplicaciones de robótica médica donde la biocompatibilidad y la compatibilidad con la esterilización son fundamentales.
Usos prácticos en manos diestras: adaptadores de muñeca en plataformas humanoides donde cada gramo en las extremidades se amplifica a través de toda la cadena cinemática; bases de pulgar en manos de investigación de alto rendimiento; componentes del efector final de robots quirúrgicos; y cualquier pieza expuesta a ciclos de esterilización en autoclave.
La desventaja en la fabricación es real. El mecanizado CNC de titanio funciona a una fracción de la velocidad de corte del aluminio, la vida útil de la herramienta es menor y la gestión térmica requiere refrigeración por inundación con un control preciso de las virutas. El coste de mecanizado por pieza es aproximadamente 3 o 4 veces mayor que el de una pieza equivalente de aluminio. El coste adicional solo se justifica cuando el ahorro de masa realmente justifica su implementación en la plataforma.
PEEK y PEEK-CF: Por qué Tesla Optimus confía en polímeros de alto rendimiento.
El PEEK (poliéter éter cetona) se ha convertido en el material distintivo de la era de las manos humanoides. El programa Optimus Gen 2 de Tesla redujo aproximadamente 10 kg de la masa de la generación anterior, principalmente mediante el cambio de componentes estructurales de metal a PEEK y PEEK reforzado con fibra de carbono (PEEK-CF).
Las propiedades que hacen que el PEEK sea atractivo para la construcción manual diestra:
- Densidad aproximada de 1.32 g/cm³ — menos de la mitad del aluminio, menos de un tercio del acero
- Resistencia a la tracción de entre 100 MPa (sin relleno) y 240 MPa (con un 30 % de relleno de fibra de carbono). — competitivo con el aluminio en términos de relación resistencia-masa.
- Temperatura de funcionamiento continua superior a 250 °C. — ni mucho menos una limitación en una mano
- Resistencia química y biocompatibilidad — permite aplicaciones de robótica médica
- Propiedades autolubricantes — reduce la necesidad de bujes separados en algunos diseños de juntas.
El mecanizado de PEEK es diferente al de metales. Los avances son mayores, las velocidades moderadas y la geometría de la herramienta prioriza el corte limpio sobre la evacuación de virutas. La gestión térmica pasa de preocuparse por el desgaste de la herramienta a la deformación del material: el PEEK puede ablandarse y volverse pegajoso si los parámetros de corte no son correctos. En el caso del PEEK-CF, las fibras de carbono abrasivas aceleran significativamente el desgaste de la herramienta, y a menudo se requiere el uso de herramientas con recubrimiento de diamante para obtener un acabado uniforme.
Mecanizamos regularmente PEEK sin relleno y PEEK-CF para componentes de manos diestras. Si está diseñando una mano que se inspira en la estrategia de materiales de Tesla, nuestra página sobre capacidades de mecanizado CNC de PEEK detalla los grados y procesos específicos.
Acero inoxidable 17-4 PH para ejes, pasadores y cojinetes de poleas.
Cuando el aluminio y el polímero no son lo suficientemente resistentes —pasadores de pivote de alta carga, pasadores de centrado en juntas portantes, ejes pequeños dentro de actuadores— el acero inoxidable 17-4 PH endurecible por precipitación resulta ideal. En estado H900, ofrece una resistencia a la fluencia superior a 1170 MPa con buena resistencia a la corrosión y estabilidad dimensional tras el tratamiento térmico.
Mecanizamos el acero 17-4 PH en estado recocido en solución y, posteriormente, lo endurecemos por envejecimiento una vez finalizado el mecanizado primario. La deformación durante el envejecimiento es mínima en las piezas simétricas, como la mayoría de los pasadores y ejes.
Cobre-berilio y cerámica de ingeniería para interfaces especializadas
En el ámbito del diseño de manos expertas, es frecuente encontrar cobre-berilio (excelente para pequeños resortes y contactos conductores no magnéticos) y cerámica de ingeniería (para superficies deslizantes de alta resistencia al desgaste o aisladores eléctricos). Se trata de materiales especiales con requisitos de manipulación específicos, pero suelen figurar en la lista de materiales para manos de investigación de alto rendimiento y aplicaciones industriales especializadas.
Tres desafíos de fabricación exclusivos de las manos diestras
El mecanizado de componentes manuales de precisión no se limita al "mecanizado con robots pequeños". Tres desafíos distintos determinan cómo debe abordarse la fabricación de manera diferente a otros trabajos de precisión.
Miniaturización: Mecanizado de características inferiores a 1 mm
Los detalles más pequeños que puede percibir una mano diestra —ranuras para poleas, orificios pasacables, tornillos de montaje de sensores táctiles— suelen ser inferiores a 1 mm. Son comunes las ranuras para poleas de 0.5 mm de ancho, los orificios roscados M1.0 y los canales para cables de 0.6 mm de diámetro.
El micromecanizado a esta escala requiere husillos de ultraprecisión que giran a entre 40 000 y 80 000 RPM, microherramientas especializadas (normalmente de carburo con recubrimientos de diamante para trabajos con polímeros o metales no ferrosos) y un control térmico estricto tanto de la pieza como de la máquina herramienta. Una estabilidad de la temperatura ambiente de ±1 °C durante el mecanizado es habitual en trabajos de micromecanizado de alta precisión. La deflexión de la herramienta bajo la fuerza de corte se convierte en una fuente de error dominante, lo que obliga a adoptar parámetros de corte conservadores y una estrategia de trayectoria de herramienta cuidadosa.
Geometría orgánica compleja de las palmas y las bases de los pulgares.
La palma de una mano moderna y diestra se asemeja menos a una pieza mecanizada y más a una estructura biológica: superficies curvas, cavidades esculpidas, canales para cables y soportes de montaje en ángulos compuestos. Las bases de los pulgares presentan la misma complejidad, pero en miniatura.
Para mecanizar estas formas de manera eficiente, se requiere capacidad de 5 ejes. Una carcasa de palma que requeriría cinco o seis configuraciones en un fresado de 3 ejes, normalmente se puede terminar en una o dos configuraciones con mecanizado de 5 ejes, con una mayor consistencia dimensional debido a que no hay errores de alineación entre configuraciones.
Otra consecuencia de la geometría compleja es la necesidad de fijación. Las mordazas y los sistemas de sujeción estándar no sujetan de forma fiable las conchas irregulares de las palmas de las manos. A menudo fabricamos fijaciones de mordaza blanda a medida para las series de producción de conchas de palmas y bases de pulgar; una pequeña inversión inicial en herramientas que se amortiza con el tiempo.
Precisión a gran escala: del prototipo a la producción en serie.
Una cosa es un prototipo de mano diestra. Cien manos son otra. Mil manos al mes —el volumen que empiezan a exigir los programas humanoides emergentes— supone un problema de fabricación fundamentalmente distinto.
La fabricación de prototipos con orificios para poleas H5 es posible mediante un ajuste e inspección manuales precisos. Sin embargo, fabricar 250 poleas por mano, con una producción de 1,000 manos al mes, requiere control estadístico de procesos, medición automatizada en proceso y, a menudo, configuraciones de máquinas con cambiador de paletas que permiten que una máquina funcione sin supervisión durante ciclos prolongados. Se trata de una disciplina de fabricación diferente, y elegir un proveedor que pueda adaptarse al tamaño de su programa es una decisión que conviene tomar con anticipación.
Procesos CNC por tipo de componente
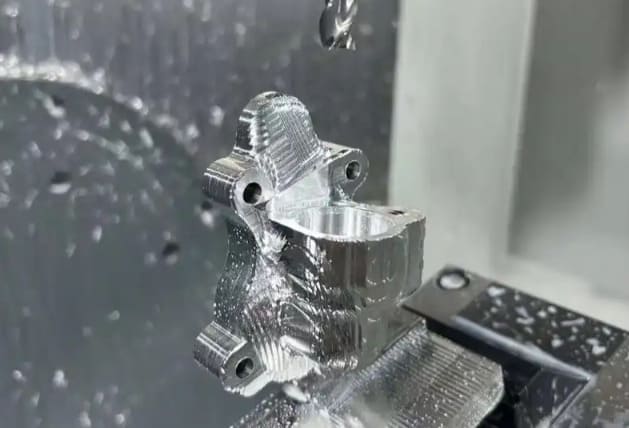
No todas las piezas de precisión se fabrican mediante el mismo proceso. Seleccionar el proceso adecuado para cada pieza es clave para determinar el costo, la calidad y el plazo de entrega.
Mecanizado de 5 ejes para carcasas de palma y bases de pulgar
Las carcasas de palma, las bases para el pulgar, los adaptadores de muñeca y cualquier pieza con ángulos compuestos o superficies curvas orgánicas deben procesarse en equipos de 5 ejes. La reducción en la configuración por sí sola suele compensar la mayor tarifa horaria de la máquina: una carcasa de palma de 5 ejes que se termina en una sola configuración a 80 $/hora suele ser más barata en general que una carcasa de 3 ejes que requiere cinco configuraciones a 50 $/hora, una vez que se tienen en cuenta los errores de alineación y el desperdicio.
Más allá del coste, el mecanizado de 5 ejes permite a los diseñadores utilizar geometrías que el mecanizado de 3 ejes no puede producir de forma rentable: elementos de montaje con socavados, canales de cables en ángulo y alojamientos de tendones contorneados. Esta libertad geométrica suele dar como resultado un diseño de palma más ligero, resistente y mejor integrado.
Micromecanizado para detalles de falanges y articulaciones de los dedos
Las falanges y sus articulaciones internas se mecanizan mediante micromecanizado. Diámetros de herramienta de 0.3 mm a 2 mm, velocidades de husillo de hasta 80 000 RPM y fuerzas de corte lo suficientemente pequeñas como para que la deflexión de la herramienta se convierta en el principal límite de precisión.
Las técnicas clave son: fresado en concordancia para mantener la carga de virutas constante, trayectorias trocoidales para las ranuras con el fin de evitar el contacto total de las herramientas y un control térmico estricto a lo largo de toda la trayectoria, ya que la expansión térmica a estas escalas provoca que las piezas se salgan rápidamente de la tolerancia.
La sujeción en el micromecanizado suele ser tan importante como el propio proceso de corte. Los mandriles de vacío, las mordazas blandas personalizadas o los microdispositivos específicos permiten sujetar piezas pequeñas sin deformarlas.
Mecanizado suizo para pasadores de polea, ejes y elementos roscados.
Las piezas cilíndricas pequeñas y de alta precisión se mecanizan mejor en tornos tipo suizo . Pasadores de polea, pasadores de centrado, ejes de actuadores, elementos de acoplamiento, varillas roscadas: todas estas piezas se obtienen con equipos suizos de forma más limpia, con mayor concentricidad y a un menor coste por pieza que con el torneado convencional más operaciones secundarias.
Capacidades típicas de las máquinas suizas para trabajos manuales de precisión: relaciones longitud-diámetro de hasta 20:1 sin desviación apreciable, tolerancias de diámetro de ±2.5 μm y acabado superficial Ra 0.4 μm tras el torneado. El roscado, los remates transversales y el moleteado se realizan en la misma configuración, lo que reduce significativamente el coste por pieza en las series de producción.
Para un lote de 500 pasadores de polea, el torneado suizo produce una pieza completa por ciclo sin necesidad de operaciones secundarias. La rentabilidad es muy atractiva una vez que aumenta el número de piezas.
Electroerosión por hilo para ranuras de poleas, estrías y características internas afiladas.
Algunas características simplemente no se pueden producir con herramientas rotativas. Las esquinas internas afiladas en las ranuras de guía de tendones, las estrías de precisión en los ejes de acoplamiento y los perfiles complejos de las ranuras de las poleas entran dentro del ámbito de la electroerosión por hilo.
El mecanizado por electroerosión por hilo (EDM) produce acabados superficiales de hasta Ra 0.4 μm con tolerancias dimensionales de ±5 μm. Es más lento y costoso que el fresado por pieza, pero a menudo es el único proceso viable para ciertas geometrías y, en algunos casos, el único que puede producir una característica en material endurecido sin mecanizado posterior al tratamiento térmico.
Consideraciones posteriores al mecanizado: desbarbado, limpieza y preparación de la superficie.
El mecanizado es solo el primer paso. Los componentes manuales de precisión suelen requerir un desbarbado minucioso, especialmente en los canales internos de los cables, donde cualquier borde elevado puede dañar el aislamiento con el tiempo. La limpieza ultrasónica elimina el fluido de mecanizado y los microresiduos antes del ensamblaje. La preparación de la superficie para la unión adhesiva (cada vez más común en las carcasas de palma de material compuesto) requiere productos químicos específicos y un control preciso del proceso.
Ninguno de estos pasos es opcional. Una polea perfectamente mecanizada con una pequeña rebaba en la ranura desgastará los tendones en cuestión de semanas.
Tolerancias, GD&T y control de calidad
Las declaraciones de tolerancia genéricas no ayudan a nadie. Esto es lo que realmente tenemos en cuenta en los componentes que manipulamos con destreza durante la producción.
Objetivos de tolerancia por tipo de componente
La tabla que aparece a continuación muestra las tolerancias objetivo típicas para las características mecanizadas manualmente más comunes. Los programas individuales pueden requerir tolerancias más ajustadas o más amplias según el diseño de la junta y la elección del reductor.
| Componente / Característica | Tolerancia típica | Acabado superficial típico |
|---|---|---|
| Orificio de la polea (para cojinete en miniatura) | H5 (±3 μm) | Ra 0.4 μm |
| Perfil de la ranura de la polea | ±0.05 mm | Ra 0.4 μm |
| orificio de pivote de la falange | H6 (±5 μm) | Ra 0.8 μm |
| Perfil externo de la cáscara de palma | ±0.05 mm | Ra 1.6 μm |
| Orificio del canal del tendón de la cáscara de la palma | ±0.02 mm | Ra 0.2 μm |
| concentricidad del orificio de la articulación CMC del pulgar | ±0.01 mm | Ra 0.4 μm |
| Planitud de montaje del soporte del codificador | ±0.02 mm | Ra 0.8 μm |
| Posición del patrón de pernos del adaptador de muñeca | ±0.02 mm | Ra 1.6 μm |
| Diámetro del pasador de espiga miniatura | h5 (±3 μm) | Ra 0.2 μm |
| Características de rosca (M1.0-M2.5) | 6 horas internas / 6 g externas | - |
Estrategia GD&T para apilamientos críticos de ensamblaje
Una mano diestra tiene acumulaciones de tolerancias de ensamblaje que serían aterradoras si se añadieran ingenuamente. El recorrido desde el punto de referencia de la muñeca, pasando por la palma, la articulación basal, las tres falanges y hasta la punta de un dedo, atraviesa entre 15 y 20 elementos dimensionados. Incluso si cada elemento tiene una tolerancia de ±0.05 mm, la acumulación ingenua supera ±1 mm, lo suficiente como para comprometer por completo la precisión cinemática.
La solución es GD&T funcional. Cada pieza recibe un sistema de referencia basado en las características que se acoplan con las piezas vecinas. Las tolerancias de posición se referencian a dicho sistema en lugar de acumularse mediante tolerancias dimensionales. Las tolerancias de perfil controlan las superficies de acoplamiento críticas sin necesidad de dimensionar individualmente cada característica.
Si se hace bien, una mano con tolerancias individuales de ±0.05 mm puede ensamblarse con una precisión de ±0.1 mm en la punta del dedo. Si se hace mal, las mismas tolerancias dan como resultado manos que no funcionan.
Protocolos de inspección: CMM, medición óptica y perfilometría de superficies.
Inspeccionamos las partes diestras de la mano utilizando protocolos por capas:
- Inspección de la primera pieza con máquina de medición de coordenadas (CMM) Verifica cada especificación de GD&T en la primera pieza de una serie de producción, con un informe completo de desviaciones referenciadas a los datos de diseño.
- Medición en proceso — Calibradores de orificios, calibradores de pasadores, calibradores de altura — verifica las dimensiones críticas en cada pieza durante la producción.
- Medición óptica en características sin contacto (perfiles externos, formas de ranuras, paredes delgadas) donde las sondas de CMM no son prácticas.
- Perfilometría de superficie en orificios de cojinetes críticos, canales de tendones y ranuras de poleas para verificar los objetivos de Ra y los parámetros de textura de superficie completa.
- 100% de inspección en orificios de poleas, orificios de CMC de pulgar y cualquier característica donde una falla en el campo sería catastrófica.
Cada lote se envía con certificaciones de materiales que permiten rastrear el número de colada de la fábrica, certificados de conformidad e informes de inspección dimensional de las características críticas.
Guía de diseño para la fabricación (DFM) para diseñadores con destreza manual.
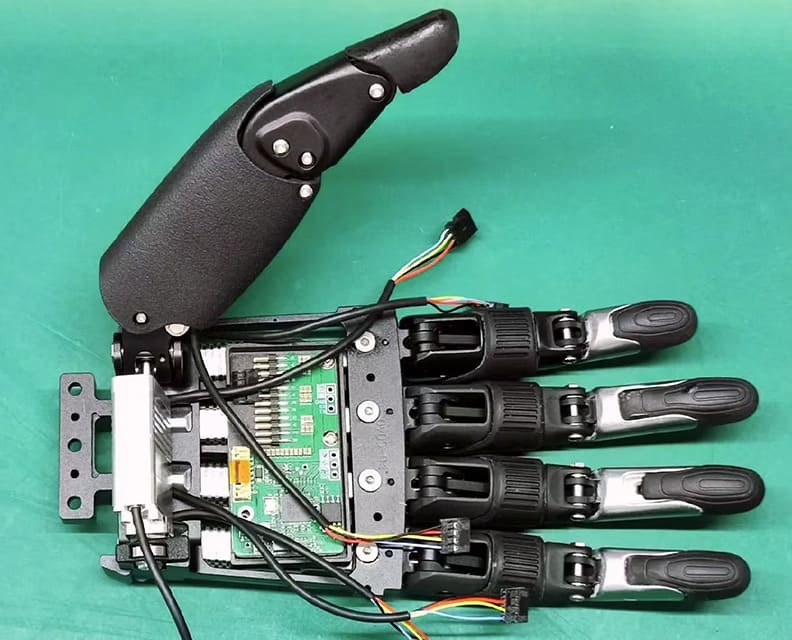
La aportación más valiosa que puede ofrecer un socio de mecanizado no es un presupuesto, sino la revisión del diseño previa. Esta sección recoge los aspectos de DFM que planteamos con mayor frecuencia en diseños de herramientas manuales de precisión.
Espesor mínimo de pared según el material y el tipo de característica.
Los espesores mínimos de pared varían significativamente según el material y según si la pared es un elemento estructural crítico para la rigidez o un revestimiento estético:
- Aluminio 6061-T6: Mínimo de 0.8 mm para muros estructurales, 0.5 mm para revestimientos decorativos cortos con nervaduras de refuerzo.
- Aluminio 7075-T6: Mínimo de 0.6 mm para muros estructurales, 0.4 mm para revestimientos decorativos cortos.
- Titanio Ti-6Al-4V: 0.5 mm mínimo para muros estructurales
- OJEADA: Mínimo de 1.0 mm para paredes estructurales, 0.6 mm para revestimientos estéticos (el polímero se ablanda en las secciones más delgadas durante el mecanizado).
- PEEK-CF: Mínimo 0.8 mm, pero tenga en cuenta los efectos de la orientación de las fibras cerca de paredes delgadas.
Por debajo de estos límites, se observará distorsión de la pieza durante el mecanizado, marcas de vibración en la superficie acabada o recuperación elástica que hará que la dimensión final quede fuera de tolerancia.
Geometría de ranura de polea que mecaniza de manera eficiente
Los perfiles de las ranuras de las poleas parecen sencillos en el dibujo, pero ocultan una complejidad de fabricación. Algunos puntos de DFM que permiten ahorrar costes:
- Especifique un perfil de ranura semicircular que coincida con el diámetro nominal del tendón, no una ranura en V afilada.
- Acepte una tolerancia de perfil de 0.05-0.1 mm en lugar de forzarla a ±0.02 mm; el tendón se adapta a la diferencia.
- La profundidad del surco debe ser igual al 30-45% del diámetro del tendón; los surcos más profundos provocan la compresión del tendón, mientras que los surcos menos profundos permiten que los tendones salten.
- Proporcione bordes de entrada biselados en ambos lados de la ranura para eliminar la abrasión del tendón en la entrada y la salida.
Radio de curvatura del enrutamiento de cables y geometría del tubo guía
El recorrido de los tendones y cables determina si tu mano funciona después de 10,000 ciclos o después de 10,000,000 de ciclos:
- Radio mínimo de curvatura del tendón: 8 veces el diámetro del tendón (los radios más pequeños reducen drásticamente la vida útil del tendón).
- Radio de curvatura del tendido de cables: mínimo 5 veces el diámetro exterior del cable
- Acabado del orificio interno del tubo guía: Ra 0.2 μm o mejor
- Chaflanes de entrada y salida del tubo guía: 45° × 0.3 mm mínimo
- Evite transiciones abruptas entre los tubos guía y las secciones de recorrido libre; proporcione una transición corta en forma de trompeta.
Selección de fijaciones en miniatura: roscas M1.0 a M2.5
El ensamblaje manual requiere de docenas de sujetadores en miniatura. Algunos puntos importantes:
- Siempre que sea posible, prefiera las roscas M1.6, M2.0 y M2.5 a las M1.0 y M1.2; las roscas más pequeñas se desgastan fácilmente y son mucho más difíciles de inspeccionar.
- Utilice tornillos de cabeza hueca para conexiones estructurales; las cabezas ranuradas o Phillips se desgastan durante el montaje en estos tamaños.
- Especifique insertos roscados (helicoidales o a presión) en piezas de polímero y aluminio que estén sujetas a desmontaje repetido.
- Las especificaciones de torque son importantes: apretar demasiado un sujetador M1.6 es fácil y destructivo.
Consolidación de piezas para reducir la acumulación de tolerancias de ensamblaje
Cada unión en un ensamblaje añade tolerancia al conjunto. Una de las intervenciones de DFM de mayor valor consiste en combinar varias piezas mecanizadas en una sola pieza mecanizada más compleja.
Un conjunto de palma diseñado con cinco piezas mecanizadas independientes más sujetadores presenta mayor tolerancia acumulada, mayor tiempo de ensamblaje y más modos de falla que la misma palma diseñada como una sola carcasa mecanizada en 5 ejes. La versión de una sola pieza es más cara por unidad que cualquiera de las cinco piezas, pero más barata que la suma de todas ellas, y produce un conjunto de mejor rendimiento.
Cuándo involucrar a su socio de fabricación: Momento de la revisión del diseño
Cuanto antes, mejor. La aportación de información al departamento de fabricación durante el diseño CAD permite ahorrar entre un 20 % y un 40 % del coste de producción mediante la consolidación de piezas, la simplificación de características y la sustitución de materiales. La misma aportación una vez finalizado el diseño suele ahorrar menos del 10 % y, a menudo, requiere cambios de diseño que afectan a los componentes adyacentes.
Preferimos iniciar las revisiones de diseño cuando la arquitectura cinemática está definida, pero la geometría detallada de los componentes aún está en proceso de definición. Es entonces cuando la perspectiva de fabricación aporta el mayor valor.
Volumen, costo y plazos de entrega: una realidad
Información honesta sobre cuánto cuesta realmente un programa y cuánto tiempo dura realmente.
Cantidades de prototipos: Qué esperar (1-10 manos)
La producción de prototipos de un juego completo de manos articuladas —cada componente mecanizado para una mano— suele tardar entre 4 y 8 semanas en nuestro taller. El coste varía enormemente según la complejidad del diseño, pero una mano articulada de 20 grados de libertad suele generar piezas mecanizadas por valor de entre 8,000 y 25,000 dólares por mano en cantidades de prototipo.
La distribución de costos es desigual. Las carcasas de las palmas, las bases para el pulgar y los adaptadores de muñeca son caros por unidad, pero su cantidad es escasa. Las poleas y los pasadores son baratos por unidad, pero numerosos. Las carcasas de los motores y las tuercas de los rodillos planetarios se sitúan en un punto intermedio.
Producción de bajo volumen: 50-500 manos por lote
Con entre 50 y 500 operarios por lote, el coste de mecanizado por operario se reduce significativamente, generalmente entre un 40 % y un 60 % por debajo del coste del prototipo. El ahorro se debe a la eficiencia del lote: los costes de preparación se amortizan entre más piezas, resulta rentable fabricar utillajes personalizados y el muestreo de inspección sustituye a la verificación al 100 % con máquina de medición por coordenadas (CMM) en la mayoría de las características.
El plazo de entrega para lotes de 50 a 500 unidades fabricadas a mano suele ser de 8 a 14 semanas, dependiendo del grado de perfeccionamiento del diseño entre el prototipo y el inicio de la producción.
Ampliación a la producción en masa: más de 1,000 manos al mes.
La producción en masa transforma radicalmente el modelo de fabricación. Las células de mecanizado especializadas con cambiadores de paletas, el control estadístico de procesos, la medición automatizada durante el proceso y los protocolos de inspección específicos se convierten en la norma. El coste de mecanizado por operario, con más de 1,000 operarios al mes, suele reducirse entre un 20 % y un 30 % con respecto a la producción de bajo volumen.
Establecer una relación de suministro para la producción en masa lleva tiempo. Prevea entre 3 y 6 meses desde la aprobación del diseño inicial hasta el primer envío de producción en masa.
Factores principales que influyen en el costo: Número de características, tolerancia, material y volumen.
Si desea reducir los costos de fabricación con destreza, estas son las palancas en orden de impacto:
- Volumen — 500 veces más manos no significa 500 veces menos coste por mano, pero entre 5 y 8 veces menos es realista.
- Consolidación de características — La combinación de piezas suele reducir los costes más que la optimización de cualquier pieza individual.
- Relajación de la tolerancia — Reducir las características no críticas de H6 a H8 o de ±0.02 mm a ±0.05 mm reduce significativamente el tiempo de mecanizado.
- Sustitución de material — pasar de 7075 a 6061 donde la resistencia lo permita, o de Ti-6Al-4V a 7075 donde la masa lo permita.
- Elección de proceso — El proceso adecuado para cada parte es mejor que forzar todo a través de un solo proceso.
Cómo elegir un socio CNC para la producción manual de precisión
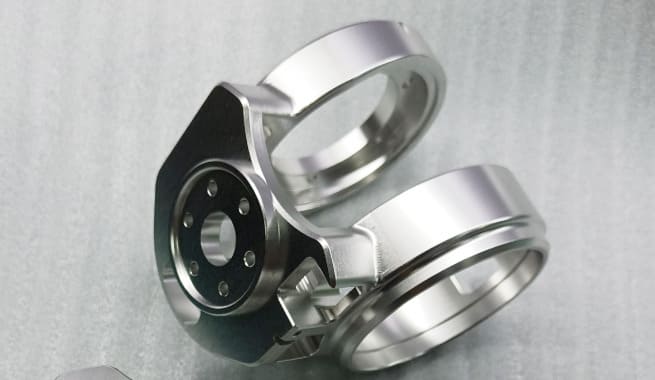
La elección del socio de fabricación es más importante en la producción manual que en la mayoría de los demás trabajos de precisión. Las piezas son pequeñas, numerosas, con tolerancias muy ajustadas y fundamentales para un sistema donde cada componente debe funcionar correctamente.
Lista de verificación de capacidades para evaluar proveedores de mecanizado
Las capacidades que importan para la producción manual diestra:
- Mecanizado CNC de 5 ejes con capacidad de posicionamiento de ±0.005 mm, preferiblemente con configuraciones de cambiador de paletas para escalado de producción.
- Capacidad de micromecanizado incluyendo herramientas de 0.3 a 2 mm, husillos de ultraprecisión de más de 40,000 RPM y entornos de mecanizado con control térmico.
- Torneado tipo suizo para pasadores de polea, ejes y elementos roscados
- Alambre EDM para estrías, características internas afiladas y trabajos con materiales endurecidos
- Capacidad total de materiales en aleaciones de aluminio, titanio, PEEK, PEEK-CF y aceros inoxidables endurecidos
- Tratamiento de superficies realizado internamente o por un socio de confianza. — anodizado duro, alisado químico, lubricación por película seca
- Inspección CMM con capacidad submicrométrica y perfilometría de superficie para el trabajo de canales tendinosos
- Trazabilidad documentada con certificaciones de materiales e informes de inspección dimensional
- Soporte de ingeniería durante la revisión del diseño en lugar de relaciones basadas únicamente en citas
RichconnEnfoque de los componentes de mano diestros
At RichconnAbordamos la producción de componentes mecanizados a mano como una colaboración, no como una simple transacción. Nuestras capacidades abarcan toda la gama de componentes mecanizados a mano: carcasas de palmas y bases de pulgares en equipos de 5 ejes, falanges y detalles de articulaciones en plataformas de micromecanizado, pasadores de poleas y ejes en tornos suizos, estrías de precisión y elementos afilados mediante electroerosión por hilo.
La gama de materiales abarca las aleaciones y polímeros que se utilizan habitualmente en programas de destreza manual: aluminio 6061-T6 y 7075-T6, titanio Ti-6Al-4V, acero inoxidable 17-4 PH, PEEK y PEEK-CF. Las opciones de tratamiento superficial incluyen anodizado duro tipo III, alisado químico en geometrías complejas y lubricantes especiales de película seca para superficies en contacto con tendones.
Nuestra capacidad de inspección incluye la verificación mediante CMM de las características definidas por GD&T, la perfilometría de superficies en superficies críticas de cojinetes y canales de tendones, y la documentación completa de trazabilidad con cada lote.
Si ya has leído nuestra guía anterior sobre componentes de articulaciones robóticas , reconocerás que se aplica la misma metodología a menor escala. Las piezas son diferentes, pero la filosofía de fabricación es la misma.
Cómo empezar: Revisión del diseño, acuerdo de confidencialidad y proceso de cotización
El proceso de contratación típico:
- Contacto inicial atravesar richconn.com / contacto con una breve descripción de su programa
- Acuerdo de confidencialidad mutuo para proteger su diseño y hoja de ruta
- Revisión de diseño — normalmente 1-2 sesiones que abarcan comentarios sobre DFM, recomendaciones de materiales y selección de procesos por componente.
- Cotización Cubriendo cantidades de prototipos con precios y plazos de entrega claros.
- producción de prototipos seguido de ciclos de iteración a medida que tu diseño madura
- Planeación de producción — Compromiso de capacidad, inversión en herramientas y cualificación de procesos para la ampliación de volumen
Los programas que participan en las primeras etapas de esta secuencia, antes de la congelación del diseño, alcanzan la producción de forma sistemática más rápida y a un menor coste por unidad que los programas que entregan paquetes CAD finalizados para su cotización.
Conclusión
La destreza manual es el factor clave para la viabilidad de la robótica humanoide. La inteligencia artificial está casi lista y la locomoción bípeda ya está resuelta. Sin embargo, la mano —con sus entre 80 y 150 componentes mecanizados con precisión, sus requisitos de microtolerancia y su necesidad de soportar millones de ciclos de agarre— sigue siendo el elemento decisivo para que una plataforma humanoide se comercialice o se quede solo en la fase de demostración.
Si hay algo que debe recordar de esta guía, es esto: la elección del socio de fabricación es más importante que cualquier decisión de diseño. El socio adecuado detecta los problemas de DFM antes de que se conviertan en costosos retrabajos. El socio adecuado se adapta a su programa, desde el prototipo hasta la producción, sin obligarle a cambiar de proveedor a mitad del proceso. El socio adecuado trata sus componentes de precisión como lo que son, no como simples piezas de mecanizado genéricas.



