
La verdadera personalidad de cada robot reside en sus articulaciones. Un brazo puede tener un código cinemático impecable y un efector final de ingeniería excelente, pero si las articulaciones se tambalean, retroceden bajo carga o pierden repetibilidad después de diez mil ciclos, nada de eso importa.
Como fabricante de componentes CNC de precisión para aplicaciones robóticas, dedicamos mucho tiempo a trabajar dentro de los rangos de tolerancia de los herrajes de unión. Asientos de cojinetes con una tolerancia Ra de 0.4 μm. Bridas de transmisión armónica concéntricas con una tolerancia de ±0.005 mm. Horquillas de titanio aligeradas en un 30 % sin afectar las secciones críticas de tensión.
Esta guía abarca los componentes de una articulación robótica: las piezas, los materiales y los métodos de fabricación que determinan su rendimiento final. Mientras que la mayoría de los artículos sobre el tema se limitan a categorías generales, nosotros profundizaremos: grados específicos de aleación y por qué elegir uno u otro, objetivos de acabado superficial importantes para ensamblajes reales, estrategias de acumulación de tolerancias y las ventajas y desventajas que encontrará al pasar del diseño CAD a la producción en serie.
Esto le resultará útil tanto si está diseñando una nueva plataforma humanoide, como si está buscando módulos de articulación para una célula industrial o si está evaluando por primera vez a un proveedor de mecanizado.
Comprensión de los componentes de las articulaciones de los robots y su papel fundamental en los sistemas robóticos.
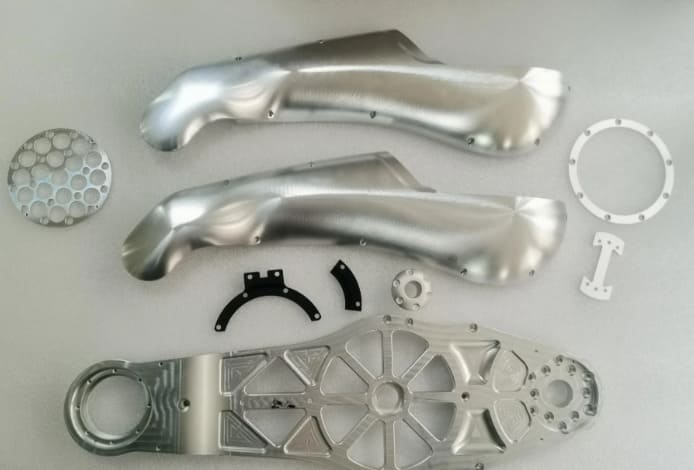
Antes de analizar las partes individuales, conviene dar un paso atrás para ver cómo se comporta una articulación como sistema y por qué determina el rendimiento general del robot.
Integración de sistemas mecánicos, de accionamiento y eléctricos.
En una articulación robótica convergen tres áreas de la ingeniería. La mecánica proporciona estructura y limita el movimiento a los grados de libertad adecuados. El sistema de accionamiento (motores, reductores, frenos) suministra y modula la potencia. El sistema eléctrico y de control (codificadores, sensores de par, cableado) completa el circuito.
Ninguno de estos elementos puede optimizarse de forma aislada. Un servomotor con una excelente densidad de par resulta inútil si la carcasa amplifica su vibración en el disco del codificador. Un reductor armónico con una repetibilidad de 30 segundos de arco se desperdicia si el asiento del rodamiento se desvía 0.02 mm bajo carga térmica. Al presupuestar el trabajo de una carcasa de articulación de robot, siempre preguntamos por los componentes emparejados, ya que la estrategia de mecanizado debe estar al servicio del ensamblaje, no solo del plano.
Impacto en el rendimiento, la precisión y la fiabilidad del robot.
Para los usuarios finales de sistemas robóticos, tres parámetros son fundamentales: precisión absoluta, repetibilidad y tiempo medio entre fallos. El hardware de las articulaciones influye en los tres.
- Exactitud depende de la precisión de la longitud del enlace, la alineación de la junta y el comportamiento elástico de la estructura bajo carga
- repetibilidad Está dominado por el juego del reductor, la consistencia de la precarga del rodamiento y la rigidez del montaje del codificador.
- Confiabilidad Todo se reduce a la retención de la lubricación del rodamiento, la eficacia del sellado y el rendimiento ante la fatiga del material.
Los errores de precisión en el software se pueden compensar mediante la calibración. La repetibilidad y la fiabilidad, en cambio, dependen casi exclusivamente del hardware físico, razón por la cual la calidad de fabricación influye tanto en el coste total de propiedad.
Evolución de las plataformas industriales a las colaborativas y humanoides.
La última década ha transformado las funciones de las articulaciones robóticas. Los brazos industriales tradicionales —los robots SCARA y de 6 ejes, pilares fundamentales en las plantas automotrices— priorizaban la rigidez, la velocidad y la capacidad de carga. Sus articulaciones son robustas, pesadas y están construidas en torno a grandes reductores de engranajes.
Los robots colaborativos cambiaron las reglas del juego. De repente, las articulaciones necesitaban sensores de par integrados para una interacción segura con los humanos, capacidad de reversa para los modos de aprendizaje y suficiente margen térmico para funcionar todo el día con ciclos de trabajo reducidos. Las carcasas se redujeron. La densidad de integración aumentó.
Las plataformas humanoides están llevando los límites a otro nivel. Un robot bípedo con más de 20 articulaciones accionadas simplemente no puede soportar la masa de las arquitecturas articulares tradicionales. Aquí es donde entran en juego las carcasas ligeras de aluminio, las vías de carga de titanio y los actuadores de accionamiento casi directo, y donde nuestras conversaciones con los clientes de robótica han experimentado el mayor cambio en los últimos dos años.
Componentes mecánicos: La base estructural
Las articulaciones de los robots no existen de forma aislada. Se conectan a elementos estructurales, se montan en bastidores y se alojan bajo carcasas protectoras. Cada uno de estos elementos mecánicos tiene sus propios requisitos de mecanizado y lógica de materiales.
Brazos y eslabones robóticos: componentes estructurales principales
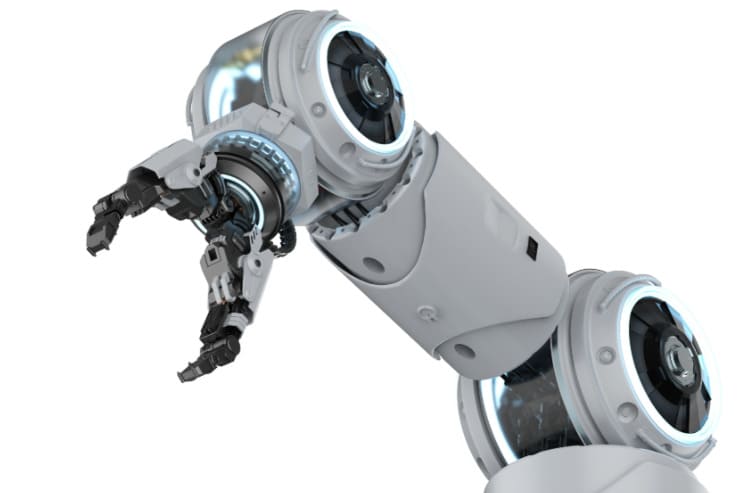
Los eslabones son los elementos estructurales largos que conectan las articulaciones adyacentes. Soportan cargas tanto estáticas como dinámicas: la gravedad, las reacciones inerciales durante la aceleración y las fuerzas externas en el efector final.
La mayoría de los eslabones de los robots modernos se mecanizan a partir de bloques de aluminio 6061-T6 o piezas forjadas. Para brazos con mayor capacidad de carga (aproximadamente 30 kg), se suele utilizar aluminio 7075-T6 en las secciones principales de los eslabones y refuerzos de acero o titanio en las articulaciones. El objetivo del diseño es lograr una relación rigidez-masa óptima, ya que cada gramo de masa del eslabón influye en las ecuaciones de inercia de cada articulación.
Desde el punto de vista del mecanizado, los eslabones suelen ser estructuras con paredes delgadas y cavidades. Se benefician del mecanizado de 5 ejes porque las cavidades y las nervaduras son difíciles de acceder con tres ejes sin realizar múltiples configuraciones, y cada configuración adicional introduce incertidumbre en la alineación.
Articulaciones robóticas: permitiendo el movimiento controlado y los grados de libertad.
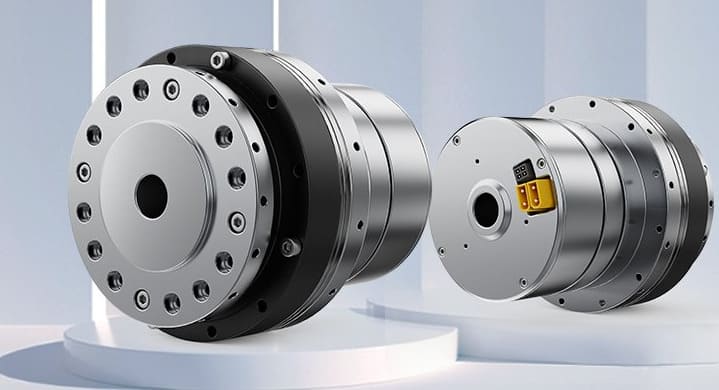
La articulación en sí es el conjunto mecánico que permite el movimiento controlado entre dos eslabones. Dos tipos de articulaciones predominan en la robótica industrial:
- Articulaciones de revolución (rotacional, 1 grado de libertad) — el más común, utilizado en todos los brazos articulados
- Articulaciones prismáticas (lineal, 1 grado de libertad) — se utiliza en pórticos, ejes Z de SCARA y algunas piernas humanoides.
Entre las configuraciones más exóticas se incluyen las articulaciones esféricas (3 grados de libertad, principalmente en robots quirúrgicos y con patas) y las articulaciones universales (2 grados de libertad, principalmente en aplicaciones de sistemas de transmisión).
Cada articulación contiene, como mínimo: un elemento giratorio, cojinetes, una carcasa, una interfaz de accionamiento y, generalmente, un sensor de posición. Las prioridades de mecanizado son la concentricidad entre los orificios de los cojinetes y el eje de accionamiento, la planitud de la brida de montaje y la estabilidad dimensional de las secciones portantes bajo ciclos térmicos.
Estructuras y bases: Estructuras portantes y estabilidad
La base es donde el robot se conecta con el mundo. En el caso de los brazos industriales, suele ser una estructura de acero fundido o soldado, mecanizada en sus superficies de montaje críticas. Para los robots colaborativos y móviles, el aluminio es el material por defecto.
Las características mecanizadas críticas de una base son la interfaz de montaje de la articulación 1 —donde la planitud y la precisión del patrón de orificios determinan la rectitud de todo el brazo— y las interfaces de fijación al suelo, al carro o al vehículo guiado automáticamente (AGV). Una base con una desviación de planitud de 0.1 mm en el montaje de la articulación 1 puede generar un error de posición del efector final de varios milímetros a máxima extensión.
Carcasas y cubiertas protectoras: protección de componentes y gestión de cables
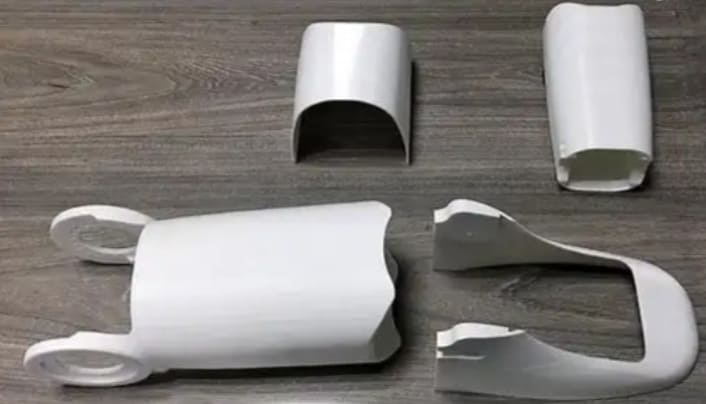
Las carcasas hacen más que simplemente encerrar componentes. Proporcionan rigidez estructural, actúan como disipadores de calor para la electrónica de control, definen los índices de protección contra la entrada de polvo y agua y canalizan el cableado interno.
Los mejores diseños de carcasas integran el mayor número de funciones posible en una sola pieza mecanizada, reduciendo así las uniones, las superficies de sellado y el tiempo de montaje. Aquí es donde el mecanizado CNC de 5 ejes resulta rentable. Una carcasa compleja que requeriría cinco piezas fundidas por separado y un proceso de ensamblaje, a menudo puede mecanizarse a partir de un único bloque en una o dos etapas.
Componentes de accionamiento: Sistemas de transmisión de potencia
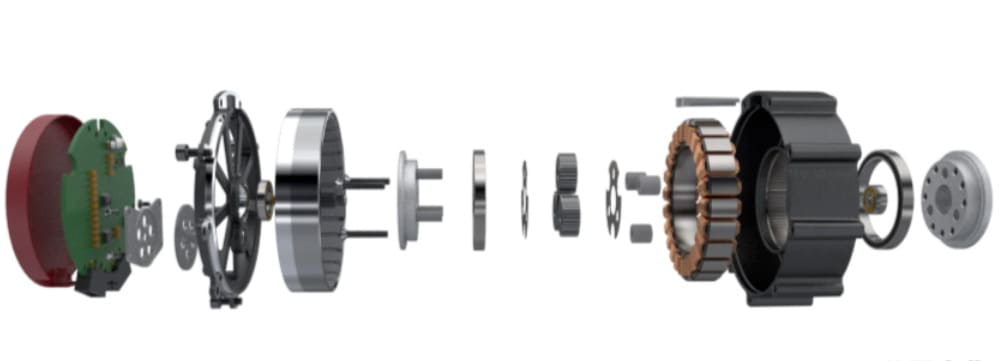
El sistema de transmisión es donde la energía eléctrica se convierte en movimiento mecánico. Sus componentes (motores, reductores, cojinetes, ejes) determinan el par, la velocidad, la holgura y el comportamiento térmico de la articulación.
Servomotores: Fuente de alimentación principal con control de bucle cerrado
Las articulaciones de los robots modernos utilizan casi universalmente servomotores de imanes permanentes sin escobillas. Los servomotores de CA predominan en los brazos industriales; los servomotores de CC sin carcasa son comunes en los cobots y humanoides porque pueden integrarse directamente en la carcasa de la articulación sin una carcasa de motor separada.
Desde el punto de vista de la fabricación, rara vez mecanizamos el motor en sí, pero sí sus interfaces de montaje. Las bridas del motor, los manguitos del rotor, los elementos de posicionamiento del estator y los soportes del codificador requieren tolerancias muy estrictas. Por ejemplo, los imanes del rotor de un motor sin carcasa se alojan dentro de un manguito mecanizado cuya concentricidad con el disco del codificador afecta directamente a la precisión de la conmutación.
Reductores y cajas de engranajes de precisión: transmisiones armónicas y sistemas cicloidales
Los reductores son los que permiten que un motor pequeño de alta velocidad proporcione el alto par y la baja velocidad que necesita una articulación robótica. Predominan tres arquitecturas principales:
- Impulsiones armónicas — Compacto, sin holgura, de baja masa; la opción por defecto para cobots y articulaciones industriales pequeñas.
- Reductores cicloidales/RV — Alta densidad de torsión, excelente resistencia a los golpes, se utiliza en brazos industriales de mayor tamaño (normalmente en las articulaciones 1-3).
- Cajas de engranajes planetarios — Menor coste, mayor holgura, se utiliza en ejes auxiliares menos exigentes.
No mecanizamos los engranajes internos de estos reductores; esa es tarea de fabricantes especializados como Harmonic Drive Systems y Nabtesco. Sin embargo, sí mecanizamos las carcasas que los alojan, las bridas de entrada y salida, y las placas adaptadoras que conectan los reductores a los motores. Estas interfaces requieren una precisión crítica: cualquier desalineación se traduce directamente en desgaste, vibraciones y una vida útil reducida del reductor.
Cojinetes y bujes: que facilitan un movimiento de rotación suave.
Los rodamientos de rodillos cruzados son fundamentales en las articulaciones robóticas. Su capacidad combinada de carga radial, axial y de momento, en un perfil delgado, los hace ideales para articulaciones rotacionales de alta carga. Los rodamientos de contacto angular se utilizan en aplicaciones de alta velocidad; los rodamientos de bolas de ranura profunda, en funciones auxiliares menos exigentes.
El mecanizado de asientos de cojinetes es una disciplina en sí misma. Requisitos típicos con los que trabajamos:
- Tolerancia del diámetro del orificio: H6 o mejor (a menudo ±5 μm)
- Acabado de la superficie: Ra 0.4-0.8 μm
- Cilindricidad: dentro de 5 μm a lo largo de toda la longitud del asiento
- Perpendicularidad del hombro de montaje con respecto al eje del orificio: dentro de 10 μm
Si alguno de estos aspectos falla, el rodamiento se sobrecalentará, se desgastará prematuramente o transmitirá ruido a través de toda la junta. Esta es una de las características que probamos exhaustivamente en todas las series de producción, ya que el modo de fallo es costoso y difícil de detectar en condiciones reales.
Ejes y acoplamientos: transferencia de potencia y compensación de vibraciones
Entre el motor y el reductor, o entre el reductor y la brida de salida, suele haber un acoplamiento —una abrazadera rígida, un fuelle o una araña elastomérica— que transmite el par motor y absorbe pequeñas desalineaciones. Los ejes que conectan estos elementos suelen ser de acero templado (4140 o 17-4 PH), rectificados y, a menudo, torneados en tornos tipo suizo para lograr una concentricidad precisa y un acabado superficial impecable.
Componentes eléctricos y de control
Si bien nuestro enfoque como fabricante de máquinas CNC se centra en el aspecto mecánico de la unión, no es posible tener una visión completa sin tener en cuenta la capa eléctrica y de control.
Cada articulación accionada contiene un codificador, generalmente una unidad magnética u óptica absoluta montada en el eje del motor, a menudo con un codificador secundario en la salida del reductor para compensar la rigidez. Los sensores de par, ya sean de galgas extensométricas o magnetostrictivos, son estándar en las articulaciones de los robots colaborativos. Los frenos, generalmente accionados por resorte y liberados eléctricamente, mantienen la posición en caso de pérdida de energía. Los controladores de motor y las tarjetas de control pueden estar integrados dentro de la carcasa de la articulación o ubicados remotamente en un armario de control.
La relevancia para la fabricación es sutil pero real. Las superficies de montaje del codificador requieren una planitud de nivel micrométrico, de lo contrario el disco se desgastará y se degradará la precisión de posicionamiento. Las cavidades de los sensores a veces requieren tratamientos superficiales específicos para el apantallamiento EMI. Los canales de cables necesitan radios amplios y superficies internas lisas para evitar el desgaste del aislamiento tras millones de ciclos de flexión. Cuando mecanizamos una carcasa que integra todas estas interfaces, las tolerancias del plano solo cuentan una parte de la historia; la secuencia de ensamblaje y las especificaciones de los componentes adyacentes cuentan el resto.
Selección de materiales para aplicaciones robóticas
La elección del material limita las posibilidades de cualquier proceso de fabricación. En nuestro taller, la selección del material se revisa con frecuencia tras la evaluación inicial del diseño, ya que un material mal elegido puede duplicar el coste de mecanizado, reducir a la mitad la vida útil o imposibilitar el tratamiento superficial.
Aleaciones de aluminio: 6061-T6 para carcasas frente a 7075-T6 para bridas estructurales.
El aluminio predomina en la construcción de articulaciones robóticas. Su combinación de baja densidad (2.7 g/cm³), buena maquinabilidad y tratamientos superficiales compatibles lo convierten en la opción por defecto para carcasas, cubiertas y elementos estructurales secundarios.
El 6061-T6 es un material muy versátil. Su límite elástico de aproximadamente 276 MPa, su excelente soldabilidad y su excepcional respuesta al anodizado duro lo hacen ideal para la mayoría de las aplicaciones en carcasas. Se mecaniza con facilidad y mantiene bien las tolerancias tras ciclos térmicos.
El 7075-T6 se presenta como una opción cuando la relación resistencia-masa es más importante que la resistencia a la corrosión. Su límite elástico de aproximadamente 503 MPa (casi el doble que el del 6061 MPa) lo hace atractivo para bridas de carga, horquillas de unión en brazos de alta carga y elementos estructurales donde se debe minimizar el espesor de pared. Sin embargo, existen desventajas: menor resistencia a la corrosión, soldadura más difícil y mayor costo de la materia prima. Además, es menos apto para el anodizado duro, requiriendo en ocasiones un control de proceso especializado para lograr una calidad de recubrimiento uniforme.
En la práctica, solemos ver un uso mixto: 6061 para la carcasa exterior y 7075 para los soportes internos y las bridas de montaje. El objetivo del diseño es aplicar la resistencia de la aleación justo donde se necesita, y no más allá.
Acero inoxidable 17-4 PH: Aplicaciones de alta resistencia y entornos exigentes.
Para aplicaciones que requieren resistencia a la corrosión, mayor resistencia mecánica o un rendimiento a la fatiga superior al que ofrece el aluminio, el acero inoxidable 17-4 PH es la opción ideal. En estado H900, su límite elástico supera los 1170 MPa. Se utiliza en ejes de salida, pasadores de alta carga, horquillas de articulación en robots que operan en entornos de procesamiento de alimentos o esterilización médica, y soportes de carga en piernas humanoides.
El mecanizado del acero 17-4 PH es más exigente que el del aluminio. Las fuerzas de corte son mayores, el desgaste de la herramienta es más rápido y la gestión térmica es crucial. Generalmente, lo mecanizamos en estado recocido en solución (Condición A) y, una vez finalizado el mecanizado, aplicamos el tratamiento térmico de endurecimiento por precipitación. La distorsión durante el envejecimiento es mínima si la geometría es simétrica, un aspecto fundamental a considerar durante la revisión del diseño de piezas asimétricas.
Titanio Ti-6Al-4V: Requisitos para la robótica aeroespacial y médica
La aleación de titanio Ti-6Al-4V — Grado 5 — es donde la robótica se encuentra con la metalurgia aeroespacial. Su densidad de alrededor de 4.43 g/cm³ (aproximadamente el 60 % de la del acero), su límite elástico de alrededor de 880 MPa y su excepcional resistencia a la corrosión la convierten en el material ideal cuando la masa y la resistencia son cruciales simultáneamente.
Entre las aplicaciones prácticas en robótica se incluyen: soportes para efectores finales de robots quirúrgicos, soportes de carga para robots humanoides donde cada gramo cuenta, brazos robóticos de inspección aeroespacial y componentes de montaje para sistemas de imágenes médicas.
Los desafíos de fabricación son reales. El mecanizado del Ti-6Al-4V es lento y costoso: la velocidad de corte es una fracción de la del acero, la vida útil de la herramienta es corta y la gestión térmica requiere refrigeración por inundación y un control preciso de las virutas. Como punto positivo, admite bien los tratamientos superficiales de precisión y su comportamiento ante la fatiga en estado mecanizado es excepcional. Si un equipo de diseño está dispuesto a asumir el coste adicional del mecanizado, el titanio permite configuraciones de unión que simplemente no son posibles en aluminio o acero.
Polímeros de ingeniería: Acetal, PEEK y nailon para funciones específicas
No todos los componentes de una articulación robótica son de metal. Los polímeros de ingeniería se utilizan en casquillos, superficies de desgaste, guías de cables y, en ocasiones, en cubiertas estructurales.
- Acetal (POM) — Baja fricción, buena maquinabilidad, estabilidad dimensional; se utiliza para casquillos guía y superficies deslizantes de carga ligera.
- OJEADA — Alta capacidad de soportar temperaturas elevadas, resistencia química y una resistencia impresionante; se utiliza en robótica médica, bujes de aislamiento térmico y elementos estructurales expuestos a ciclos de esterilización.
- Nailon (normalmente variantes 6/6 o rellenas de MDS) — bujes resistentes al desgaste, abrazaderas para cables, cubiertas estructurales no críticas
La lógica de mecanizado de polímeros invierte muchos principios metálicos. Los avances son mayores, las velocidades moderadas y la geometría de la herramienta prioriza el corte limpio sobre la evacuación de virutas. La gestión térmica pasa de la preocupación por el desgaste de la herramienta a la distorsión del material: los polímeros son más propensos a la formación de grumos, la fusión o la deformación térmica que al desgaste abrasivo de la herramienta.
Métodos de fabricación de precisión
La elección del método de fabricación es crucial para que el diseño se materialice, o no. Seleccionar el proceso incorrecto puede convertir una articulación bien diseñada en una imposible de fabricar, o duplicar su coste sin obtener ninguna mejora funcional. Las siguientes secciones describen los procesos que solemos utilizar para los componentes de las articulaciones de los robots y el razonamiento que justifica cada uno.
Procesos de mecanizado CNC para geometrías complejas
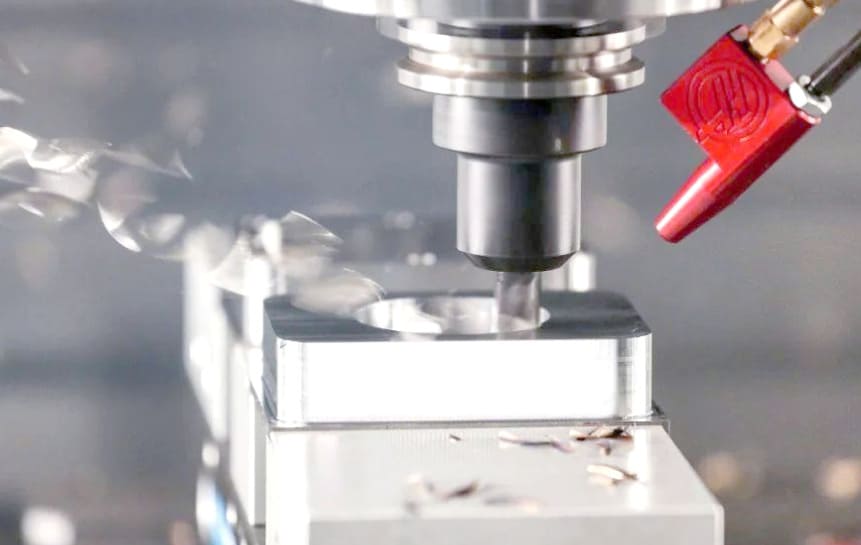
Mecanizado de 5 ejes frente a mecanizado de 3 ejes: socavados y ventajas de una sola configuración
La principal diferencia de capacidad entre los talleres que compiten por trabajos de robótica radica en la capacidad de mecanizado de 5 ejes. Para los componentes de las articulaciones de los robots, el mecanizado de 5 ejes no es un lujo, sino un factor clave para controlar los costes y mejorar la calidad.
El mecanizado de tres ejes requiere que cada elemento sea accesible desde una única orientación de la herramienta. Para una carcasa de articulación de robot con salientes empotrados, bridas de montaje angulares y canales para cables que atraviesan múltiples planos, esto suele implicar entre cuatro y seis configuraciones. Cada configuración introduce tolerancia de alineación y riesgo de retrabajo.
El mecanizado de cinco ejes nos permite sujetar la pieza en una sola fijación y acceder a características desde múltiples orientaciones sin necesidad de desmontarla. Los beneficios se multiplican:
- Los socavados que requerirían fijaciones angulares o herramientas especiales se vuelven sencillos.
- Los voladizos de herramienta más cortos mejoran la rigidez y el acabado superficial.
- El número de configuraciones normalmente se reduce de cuatro a seis a una o dos.
- En general, el plazo de entrega y el coste disminuyen, a veces entre un 30 % y un 50 % en el caso de viviendas complejas.
Reservamos el mecanizado de 3 ejes para soportes más sencillos, placas adaptadoras y carcasas secundarias, donde la geometría no justifica el coste adicional de la máquina.
Mecanizado del asiento del cojinete: Requisitos de acabado superficial Ra 0.4-0.8 μm
En los asientos de los cojinetes es donde convergen el acabado superficial y la tolerancia dimensional. Un cojinete de rodillos cruzados que funciona en un asiento sobredimensionado o ovalado perderá precarga, presentará holgura y generará calor.
Nuestro método para el mecanizado de asientos de cojinetes sigue una secuencia controlada:
- Mandrinado basto hasta alcanzar una tolerancia de 0.1 mm respecto al tamaño final.
- Mandrinado de semiacabado con una tolerancia de 0.02 mm mediante una barra de mandrinar de alta precisión.
- Para la pasada final, utilice un inserto limpiador o un escariador de carburo sólido.
- Para aplicaciones de máxima exigencia (H5 o superior), se puede realizar un bruñido o mandrinado con diamante.
Los objetivos de acabado superficial varían según el tipo de rodamiento. Para rodamientos de rodillos cruzados, normalmente mantenemos un valor de Ra de 0.4 a 0.8 μm. Para rodamientos de bolas de contacto angular, un valor de Ra de 0.8 a 1.6 μm suele ser suficiente. El acabado también debe ser uniforme a lo largo de toda la longitud del asiento del rodamiento: una banda pulida con un mejor acabado en la mayor parte del asiento y una zona más rugosa cerca del hombro puede ser peor que un acabado uniformemente más rugoso, ya que crea una discontinuidad en la precarga que el rodamiento traduce en vibraciones.
Control de acumulación de tolerancias: Implementación de GD&T para una precisión de ±0.05 mm
La carcasa de una articulación robótica puede tener entre 15 y 20 características dimensionadas, cada una con su propia tolerancia. Si se suman las tolerancias de forma simplista, se obtendría una acumulación de ±0.5 mm o más a nivel de ensamblaje, suficiente para que la articulación deje de funcionar.
Una práctica correcta de GD&T evita esto. En lugar de apilar tolerancias de tamaño, utilizamos:
- Un marco de referencia de datos primario basado en características funcionales (normalmente el eje de rotación de la articulación y la brida de montaje).
- Tolerancias de posición referenciadas a ese marco, controlando la ubicación de las características sin apilamiento.
- Tolerancias de perfil para superficies críticas como asientos de cojinetes y ranuras de sellado.
- Indicaciones de excentricidad para la concentricidad entre orificios relacionados.
Para una carcasa con tolerancias adecuadas, solemos mantener ±0.05 mm a nivel de ensamblaje, incluso cuando las características individuales presentan tolerancias dimensionales más amplias. La clave reside en que el plano debe transmitir claramente la función prevista . Una carcasa dimensionada con tolerancias ± tradicionales en cada característica es garantía de desperdicio o costes innecesarios, generalmente ambos.
Trayectorias de herramientas trocoidales y estrategias de mecanizado de alta velocidad
Las estrategias de mecanizado de alta velocidad son cruciales para las operaciones de mecanizado de cavidades, que predominan en la fabricación de carcasas. Las trayectorias trocoidales, en las que la fresa interactúa con el material describiendo un patrón circular poco profundo en lugar de una ranura completa, permiten tasas de remoción de material mucho mayores sin exceder los límites de carga de la herramienta.
Para carcasas de aluminio, normalmente utilizamos:
- Fresas de desbaste a 15,000-24,000 RPM
- Acoplamiento radial del 5-10% del diámetro de la herramienta
- Profundidad de corte axial igual a 2-3 veces el diámetro de la herramienta.
- Velocidades de alimentación optimizadas para mantener una carga de virutas constante en esquinas y transiciones.
Las ventajas —menor tiempo de ciclo, mayor vida útil de la herramienta, mejor acabado superficial, menor deformación térmica— se acumulan a lo largo de un lote de piezas de producción. En el caso de un eslabón típico de un brazo robótico, hemos observado una reducción del 40 % en el tiempo de ciclo al cambiar las estrategias de mecanizado convencionales por estrategias trocoidales.
Tecnologías de fabricación avanzadas
Mecanizado suizo para piezas pequeñas de precisión: pasadores, ejes y espigas.
Las articulaciones de los robots están repletas de pequeñas piezas cilíndricas de alta precisión: pasadores, ejes de salida, ejes de codificador, soportes de sensores. Los tornos tipo suizo, con su sistema de soporte de casquillos guía, mantienen la concentricidad y el acabado superficial de estas piezas, algo que el torneado convencional no puede igualar.
Capacidades típicas suizas que aportamos al trabajo con robótica:
- Relaciones longitud-diámetro de hasta 20:1 sin deflexión apreciable.
- Tolerancias de diámetro dentro de ±2.5 μm
- Acabado superficial Ra 0.4 μm en estado torneado, mejor con un pulido.
- Producción completa de piezas (torneado, fresado, taladrado, roscado, mecanizado de características transversales) en una sola configuración.
Para un lote de 500 ejes de codificador, el mecanizado suizo produce una pieza terminada por ciclo sin operaciones secundarias, a un coste por pieza que el proceso convencional de torno y fresado no puede igualar.
Electroerosión para características complejas: estrías y ranuras de entrada estrecha.
Algunas características simplemente no se pueden producir con herramientas rotativas. Las estrías internas con entradas estrechas, las esquinas internas afiladas en cavidades reducidas y los componentes endurecidos con requisitos de características posteriores al tratamiento térmico entran dentro del ámbito de la electroerosión.
La electroerosión por hilo destaca en el mecanizado de características pasantes: estrías, perfiles de leva y chaveteros en componentes endurecidos. En producción, se pueden lograr acabados superficiales Ra de 0.4 μm y tolerancias de ±5 μm.
La electroerosión por penetración se utiliza para crear estructuras con fondo cerrado: pequeñas cavidades, ranuras ciegas y cavidades 3D complejas. Es más lenta y costosa que el fresado, pero a menudo es el único proceso viable para ciertas características internas de los componentes de transmisión.
Fabricación aditiva: Prototipado rápido con Multi Jet Fusion y SLS
La fabricación aditiva se ha ganado un lugar en el ciclo de I+D de la robótica. Para prototipos de carcasas, soportes y elementos estructurales que no soportan carga, HP Multi Jet Fusion (en PA12) y SLS (en PA11 o PA12) producen piezas en 2-3 días que tardarían 2-3 semanas en fabricarse mediante mecanizado.
Recomendamos AM para:
- Prototipos de primera línea para validar el ajuste y el enrutamiento de los cables.
- Herramientas de bajo volumen: plantillas, calibres, dispositivos de montaje.
- Elementos estructurales secundarios no críticos en robots de demostración
Desaconsejamos a nuestros clientes el uso de AM por las siguientes razones:
- Elementos estructurales portantes en robots de producción
- Superficies que requieren precisión de mecanizado (asientos de cojinetes, superficies de sellado)
- Aplicaciones con cargas dinámicas y problemas de fatiga.
La fabricación aditiva de metales (DMLS, LPBF) desempeña un papel cada vez más importante, aunque todavía limitado, en las articulaciones de robots de producción. Los costes de posprocesamiento (eliminación de soportes, HIP, mecanizado de superficies críticas) suelen anular la aparente ventaja económica, salvo en el caso de componentes complejos de bajo volumen con geometría optimizada topológicamente que el mecanizado no puede producir.
Protocolos de control de calidad e inspección
Una carcasa de articulación que pasa el mecanizado pero falla en el ensamblaje final es peor que una que falla en la inspección. Nuestro proceso de calidad para componentes de articulaciones de robots sigue una secuencia simple: medir, caracterizar, corregir.
La inspección del primer artículo utiliza una máquina de medición por coordenadas (MMC) para verificar todas las especificaciones de tolerancias geométricas (GD&T) con respecto al plano. Para las características críticas para el ensamblaje (diámetros de cojinetes, patrones de montaje del motor, superficies de sellado), generamos un informe completo de desviaciones con referencia a los datos de diseño. En este punto, se detectan pequeñas ambigüedades en el plano, las cuales resolvemos con el cliente antes de procesar el resto del lote.
La inspección de producción utiliza una combinación de mediciones en proceso (calibradores de orificios, calibradores de pasadores, calibradores de altura) y muestreo con CMM. Los orificios de los rodamientos de rodillos cruzados se inspeccionan al 100 % debido a su estricta tolerancia y al alto costo de las fallas. Las superficies cosméticas y las características no críticas se muestrean según un Nivel de Calidad Aceptable (AQL) acordado.
La medición del acabado superficial utiliza un perfilómetro de contacto para los asientos de cojinetes y las superficies de sellado críticos. La textura superficial, más allá de la rugosidad superficial (Ra), influye en el rendimiento del sellado, y podemos medir la rugosidad superficial máxima (Rz), la rugosidad superficial máxima (Rmax) y las relaciones de área de cojinete cuando las especificaciones lo requieren.
La documentación es tan importante como la medición. Cada lote de componentes para articulaciones de robots sale de nuestras instalaciones con un Certificado de Conformidad, una certificación de materiales con trazabilidad hasta el número de colada de la fábrica y, para componentes críticos, un informe de inspección dimensional. Esta trazabilidad es indispensable en la mayoría de las cadenas de suministro de robótica, especialmente en aquellas que abastecen a clientes OEM de los sectores médico, aeroespacial o automotriz.
Tratamientos de superficies y procesos de acabado
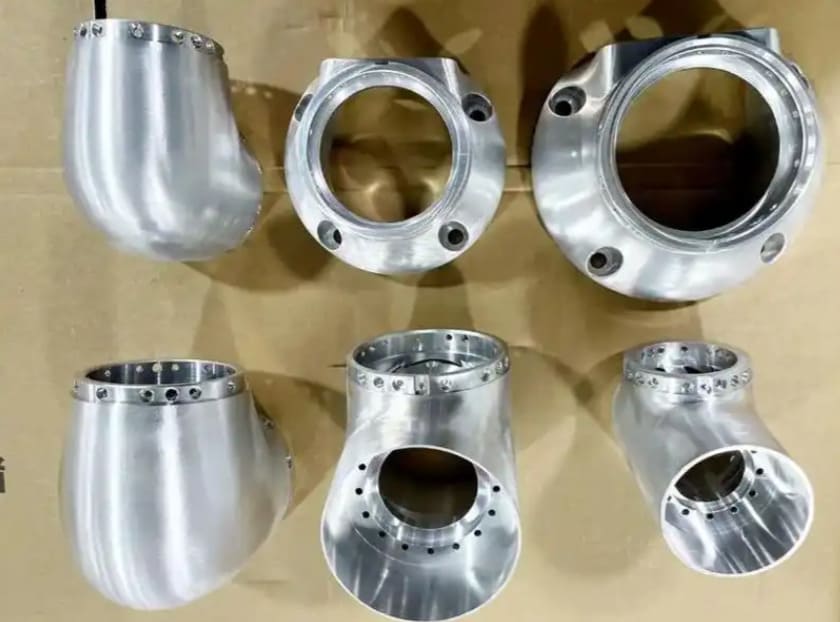
El tratamiento superficial es donde una pieza mecanizada de buena calidad se convierte en un componente de producción duradero. En el caso de las articulaciones de robots, predominan tres familias de tratamientos.
Anodizado duro y oxidación por microarco para componentes de aluminio
El anodizado duro estándar de tipo III produce una capa de óxido de aluminio de dureza cerámica de 25 a 75 μm de espesor. La dureza superficial alcanza los 500-700 HV (en comparación con los aproximadamente 150 HV del 6061 sin recubrimiento), la resistencia al desgaste mejora en un orden de magnitud y la resistencia a la corrosión se transforma.
Para las carcasas de las articulaciones de los robots, especificamos el anodizado duro en:
- Superficies externas expuestas a manipulación, desgaste durante el transporte o productos químicos de limpieza.
- Superficies de orificios que llevan sellos pero No cojinetes: el recubrimiento cambia la dimensión del orificio en aproximadamente la mitad del espesor del recubrimiento y afecta la precarga del cojinete.
- Superficies de desgaste en canalizaciones de cables y tapas de acceso
La omisión del asiento del cojinete es uno de los errores de diseño más comunes que detectamos durante la revisión. Un plano que indique "anodizado duro en toda la superficie" aplicado a una carcasa con un orificio crítico para el cojinete producirá piezas que miden correctamente antes del recubrimiento, pero que estarán fuera de tolerancia después. La solución consiste en enmascarar el orificio antes del recubrimiento o especificar un orificio ligeramente sobredimensionado que quede dentro de la tolerancia después del recubrimiento; ambas opciones aumentan el costo y la complejidad.
La oxidación por microarco (MAO) , también llamada oxidación electrolítica por plasma, produce recubrimientos aún más duros —hasta 1500 HV— con excelentes propiedades dieléctricas. Es más costosa y su superficie depositada es más rugosa, pero para las aplicaciones de desgaste más exigentes es el recubrimiento preferido.
Lubricantes de película seca y aplicaciones de alisado químico
Los lubricantes de película seca —a base de MoS₂ y PTFE— reducen la fricción en superficies de contacto deslizantes sin los riesgos de contaminación asociados al aceite o la grasa. Se utilizan en superficies de desgaste de canalizaciones de cables, interfaces de tapas deslizantes y elementos auxiliares de montaje. Su aplicación se realiza normalmente mediante procesos de pulverización y curado o inmersión y curado.
El alisado químico —un grabado controlado que reduce la rugosidad superficial— es un proceso especializado que se utiliza en componentes fabricados mediante manufactura aditiva. Las piezas AM con una rugosidad Ra de 8 a 15 μm en el momento de la impresión pueden alisarse hasta alcanzar una Ra de 1 a 3 μm mediante alisado químico, lo que mejora su comportamiento ante la fatiga y hace que los tratamientos superficiales secundarios sean más efectivos.
Gestión térmica: Consideraciones sobre el coeficiente de dilatación térmica
Las diferencias de dilatación térmica entre los componentes de la unión pueden provocar cambios en la precarga de los cojinetes, desalineación del codificador y variaciones en el ajuste entre las piezas de acoplamiento. Los coeficientes con los que está trabajando son:
- Aluminio: ~23 × 10⁻⁶ /°C
- Acero: ~11 × 10⁻⁶ /°C
- Titanio: ~9 × 10⁻⁶ /°C
- OJEADA: ~50 × 10⁻⁶ /°C
Para una articulación que funciona entre 15 °C y 65 °C —un rango común para robots industriales— un orificio de cojinete de aluminio de 100 mm se expandirá aproximadamente 115 μm, mientras que un eje de cojinete de acero en el mismo orificio se expandirá solo 55 μm. Esto representa un cambio de precarga de aproximadamente 60 μm, lo cual podría ser suficiente para modificar significativamente el comportamiento del cojinete.
Un buen diseño de las uniones tiene esto en cuenta. Las estrategias comunes incluyen el uso de materiales compatibles en las interfaces críticas, la especificación de cojinetes diseñados para soportar gradientes térmicos elevados y, cuando sea posible, permitir la holgura térmica en la dirección axial mientras se restringe el eje de carga principal. Si se ignora esto, se observarán modos de fallo en condiciones reales que nunca aparecieron en las pruebas de laboratorio.
Conclusión
Las articulaciones robóticas representan el punto de encuentro entre la intención del diseño y la realidad de la fabricación. Cada componente que hemos analizado —desde eslabones y carcasas hasta motores, reductores, cojinetes y ejes— refleja un equilibrio entre masa y rigidez, precisión y coste, capacidad y fiabilidad.
Si hay algo que debas recordar de esta guía, es esto: la selección de materiales, la especificación de tolerancias y la elección del proceso no son decisiones independientes. Una brida de 7075-T6 con tolerancias estrictas fallará si se especifica en forma fundida. Un asiento de rodamiento de rodillos cruzados no funcionará si se somete a un proceso de recubrimiento que modifica las dimensiones del orificio. Una carcasa para articulación humanoide diseñada para mecanizado de 3 ejes costará tres veces más de lo necesario.
At RichconnTrabajamos con equipos de robótica desde la revisión inicial del diseño hasta la producción. Si está evaluando proveedores para un nuevo componente de unión, ya sea para prototipos o producción en serie, podemos ayudarle a poner a prueba el diseño para comprobar su viabilidad de fabricación antes de que se produzca el primer chip. Esta colaboración inicial es donde reside la mayor parte del ahorro real en costes y plazos de entrega.
Preguntas frecuentes
Una articulación robótica consta de cuatro grupos funcionales: componentes mecánicos (carcasa, eslabones, bastidores, cubiertas), componentes de accionamiento (servomotor, reductor de precisión, cojinetes, ejes y acoplamientos), componentes eléctricos (codificadores, sensores de par, frenos, cableado) e interfaces de control (controlador del motor, acondicionamiento del sensor). La carcasa mecánica suele integrar la mayoría de estos componentes en un único conjunto mecanizado.
Los materiales predominantes son el aluminio 6061-T6 para carcasas generales, el aluminio 7075-T6 para bridas estructurales de alta resistencia, el acero inoxidable 17-4 PH para ejes y pasadores de alta carga, y el titanio Ti-6Al-4V para aplicaciones aeroespaciales y de robótica médica donde el peso es un factor crítico. Se utilizan polímeros de ingeniería como PEEK, acetal y nailon para casquillos, superficies de desgaste y componentes de aislamiento térmico.
Los métodos principales son el mecanizado CNC de 5 ejes para carcasas y eslabones complejos, el torneado CNC tipo suizo para ejes y pasadores de precisión pequeños, la electroerosión por hilo y penetración para estrías y elementos endurecidos complejos, y la fabricación aditiva (MJF y SLS) para prototipos y utillaje de bajo volumen. La selección depende de la geometría, los requisitos de precisión, el material y el volumen de producción.
Los asientos de los rodamientos de rodillos cruzados suelen requerir una tolerancia de orificio H6 (aproximadamente ±5 μm), un acabado superficial Ra de 0.4 a 0.8 μm , una cilindricidad de 5 μm y una perpendicularidad del hombro de montaje con respecto al eje del orificio de 10 μm. Los rodamientos de contacto angular toleran requisitos de acabado ligeramente menos estrictos (Ra de 0.8 a 1.6 μm), pero la misma precisión dimensional.
El mecanizado de 5 ejes reduce el número de configuraciones de cuatro a seis a solo una o dos, elimina los errores de alineación entre configuraciones, permite acceder a las zonas socavadas sin herramientas especiales y reduce los voladizos de la herramienta para un mejor acabado superficial. Para carcasas de articulaciones de robots complejas, el mecanizado de 5 ejes suele reducir el coste total y el plazo de entrega entre un 30 % y un 50 % en comparación con el mecanizado de 3 ejes.
El anodizado duro tipo III añade un espesor de recubrimiento de 25 a 75 μm, lo que reduce el diámetro del orificio aproximadamente a la mitad (el recubrimiento crece tanto dentro como fuera del sustrato). En el caso de un asiento de cojinete de precisión con tolerancia H6, este cambio dimensional provoca que el orificio quede fuera de tolerancia y puede eliminar la precarga del cojinete o causar interferencias durante el montaje. Los orificios de los cojinetes se enmascaran antes del anodizado o bien se omite el paso de recubrimiento para esas características.



