
Si vous vous intéressez à la robotique humanoïde, vous savez déjà où se situe le véritable goulot d'étranglement de ce secteur. Ce n'est ni l'IA, ni la marche, ni l'équilibre — ces problèmes sont en voie de résolution. Le goulot d'étranglement, c'est la main.
Une main robotique dextre doit tenir dans un espace de taille humaine, s'articuler selon 15 à 25 degrés de liberté, détecter les forces de contact avec une précision de l'ordre du fractionnaire newton et résister à des millions de cycles de préhension. Chaque gramme compte. Chaque 0.01 mm compte. Et chacune des quelque 80 à 150 pièces usinées avec précision qui composent une main robotique moderne doit être conforme aux spécifications avant que la main puisse se mouvoir.
At RichconnNous consacrons beaucoup de temps au respect des tolérances de ces pièces : alésages de poulies conformes à H5, trous de pivot des phalanges concentriques à ±0.005 mm près, articulations des doigts en PEEK usinées sans délamination, coques de paume produites en une seule opération 5 axes. Ce guide offre une vision du fabricant quant à la composition d’une main fonctionnelle : les pièces, les matériaux, les tolérances et les méthodes de fabrication qui déterminent si la main finie est opérationnelle ou restera invendue.
Que vous conceviez une nouvelle plateforme humanoïde, recherchiez des composants pour un prototype de recherche ou évaluiez un fournisseur d'usinage pour la première fois, les sections ci-dessous vous guideront pas à pas.
Le paysage des mains dextres en 2026 : pourquoi ce composant définit la robotique humanoïde
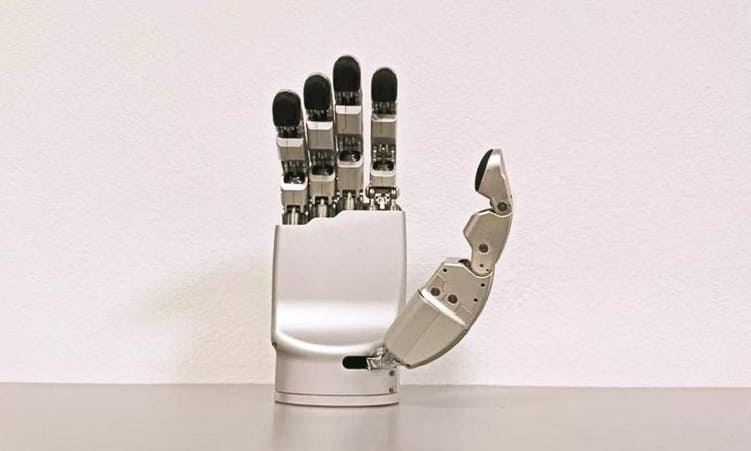
Avant d'examiner chaque élément individuellement, il est utile de voir quelle place occupent les mains habiles dans le tableau plus large des humanoïdes — et pourquoi elles sont devenues la composante avec laquelle la plupart des programmes humanoïdes rencontrent des difficultés discrètes.
Pourquoi la dextérité manuelle est devenue le goulot d'étranglement des robots humanoïdes
On peut concevoir un humanoïde capable de marcher, de garder l'équilibre et de manipuler des objets simples à l'aide de pinces conventionnelles. En revanche, ces pinces ne lui permettent pas de plier du linge, de ramasser un œuf, de visser un boulon ou de tendre un verre d'eau. Toute liste de tâches pour un humanoïde polyvalent se heurte inévitablement à l'exigence d'une dextérité similaire à celle d'une main humaine ; c'est là que la main devient le principal défi de la plateforme.
Les données du secteur le confirment. Selon un rapport de Western Securities publié en mai 2026, les mains articulées représentent 14 % de la valeur totale des composants du Tesla Optimus, les moteurs à coupelle creuse à l'intérieur de la main représentant à eux seuls environ 48 % de son coût. Les mains articulées chinoises courantes sont actuellement vendues entre 50 000 et 100 000 yens l'unité, un prix comparable à celui d'un bras robotique industriel complet il y a dix ans. Ramener ce prix à la fourchette de 5 000 à 30 000 yens requise pour le déploiement à grande échelle de robots humanoïdes relève fondamentalement d'un problème d'approvisionnement et de fabrication.
C’est là que l’usinage CNC prend toute son importance. Le moulage et le forgeage ne permettent pas d’atteindre une telle précision. L’impression 3D, quant à elle, ne permet pas d’obtenir le rapport résistance/masse requis pour la production en série. Seul l’usinage CNC permet de passer du prototype à la production de masse tout en respectant les tolérances exigées par un opérateur habile.
Architectures de référence : Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
Le marché des mains de précision ne repose pas sur une architecture unique, mais sur plusieurs, chacune ayant ses propres implications en matière de fabrication. Voici un aperçu rapide des modèles de référence que vous rencontrerez fréquemment :
- Main agile de l'ombre — 20 degrés de liberté actionnés sur 24 articulations, actionnés par tendons avec un bloc d'actionneurs à l'avant-bras. La référence du secteur depuis le milieu des années 2010.
- Tesla Optimus Gen 3 — 22 degrés de liberté par main, 25 actionneurs déplacés vers l'avant-bras, système hybride tendon-vis. La référence pour la génération actuelle de programmes humanoïdes.
- Inspire Robotics main habile — De 6 à 12 degrés de liberté selon le modèle, servomoteur linéaire intégré, précision de positionnement de 0.2 mm. Plateforme chinoise éprouvée sur le marché.
- Main d'ILDA (Nature Communications, 2021) — 15 degrés de liberté répartis sur 20 articulations, système à liaisons articulées, masse totale de 1.1 kg. Une référence académique illustrant les limites des architectures à liaisons articulées.
- Main DexLink — 16 degrés de liberté, à liaisons mécaniques, compact et abordable. Une conception académique moderne, représentative du segment de marché soucieux des coûts.
Chacune de ces solutions représente un pari différent sur la manière d'acheminer la puissance des moteurs jusqu'au bout des doigts, et chacune exige une combinaison différente de pièces usinées.
Trois architectures de disques durs et leurs implications pour la fabrication
En prenant du recul, on distingue trois architectures d'entraînement principales. Cette distinction est cruciale, car le choix de l'architecture détermine les composants prédominants de votre nomenclature et, par conséquent, les capacités d'usinage requises de votre partenaire de fabrication.
Les mains à entraînement direct intègrent les moteurs directement dans les ensembles doigts-paume. Le nombre de pièces mécaniques est relativement faible, mais chacune doit accueillir un logement moteur présentant une concentricité et une planéité de montage de l'encodeur optimales. Priorités d'usinage : précision des logements, planéité du logement de l'encodeur, cheminement des câbles.
Les mains à actionnement par tendons — comme celles de la Shadow Hand et de la Tesla Optimus Gen 3 — actionnent des actionneurs situés dans l'avant-bras et transmettent la force par l'intermédiaire de tendons passant sur des poulies. Les pièces mécaniques internes sont plus légères et plus petites, mais beaucoup plus nombreuses. Il faut usiner des dizaines de poulies, de guides-tendons et de tubes de guidage par main. Les priorités d'usinage sont la micro-précision des alésages de poulies, la faible friction des surfaces des canaux de câbles et la répétabilité des profils de rainures.
Les mains à liaisons mécaniques (ILDA, DexLink, SyLink) utilisent des liaisons rigides pour transmettre le mouvement de moteurs situés dans la main ou la paume. Le nombre de pièces est inférieur à celui des systèmes à câbles, mais chaque liaison exige des tolérances d'alésage très serrées pour garantir la précision cinématique. Priorités d'usinage : alésages de pivot précis, longueurs de liaison identiques, interfaces goupilles.
La plupart des mains humanoïdes de dernière génération, y compris celles de Tesla, reposent en réalité sur des architectures hybrides, combinant une transmission par tendons avec des vis-mères ou des vis à rouleaux planétaires pour les articulations à forte force. L'implication en matière de fabrication est évidente : un partenaire travaillant sur des mains modernes et complexes doit être capable de gérer les pièces correspondant à ces trois architectures.
Composants squelettiques et structurels
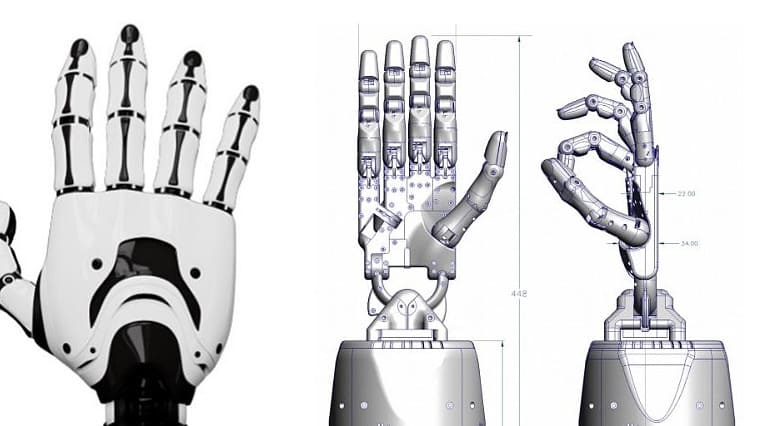
Les structures osseuses d'une main habile supportent toutes les contraintes auxquelles elle est soumise : forces de préhension, impacts et précontraintes internes des tendons et des mécanismes d'actionnement. Elles déterminent également les dimensions et la masse globales de la main, qui influent directement sur la masse du poignet et de l'avant-bras.
Phalanges : segments distaux, moyens et proximaux des doigts
Les doigts humains possèdent trois phalanges : proximale (la plus proche de la paume), moyenne et distale (le bout du doigt). La plupart des doigts de robots anthropomorphes reproduisent cette structure, ce qui donne environ 12 phalanges par main (quatre doigts × trois phalanges), plus deux phalanges pour le pouce.
Chaque phalange est une petite coque structurale (généralement de 15 à 30 mm de long et de 8 à 15 mm de large) qui doit loger des articulations à chaque extrémité, permettre le passage des tendons ou des articulations, accueillir des capteurs tactiles sur la face palmaire et se connecter aux phalanges voisines par des articulations de précision. L'épaisseur des parois diminue jusqu'à 0.8-1.2 mm sur les plus petites phalanges distales.
Les priorités d'usinage sur une phalange sont la concentricité du trou de pivot (généralement ±0.005 mm entre les deux alésages articulaires), une symétrie gauche-droite identique sur les deux doigts et une finition de surface suffisamment lisse pour que le mouvement du tendon ou de la liaison ne génère pas de débris d'usure à l'intérieur de l'articulation.
Structures de la paume et de la base du carpe
La paume constitue l'épine dorsale structurelle de la main. Elle supporte les interfaces de fixation des cinq bases des doigts, abrite les actionneurs situés dans la paume (en architecture à entraînement direct ou à liaison), achemine les tendons du poignet aux doigts et assure la liaison mécanique avec le poignet et l'avant-bras.
Les cadres de paume sont généralement usinés à partir de lingots d'aluminium — soit du 6061-T6 pour les conceptions économiques, soit du 7075-T6 lorsque la rigidité structurelle est primordiale. Sur les mains à actionnement par tendons, la paume sert également de guide principal pour les tendons, ce qui implique l'usinage de dizaines de petits canaux internes et de logements de poulies dans ce qui ressemble de l'extérieur à une coque organique lisse.
C'est l'un des arguments les plus convaincants en faveur de l'usinage CNC 5 axes pour la production de mains de précision. Une coque de paume bien conçue peut être usinée à partir d'un seul bloc d'aluminium en une ou deux passes grâce à l'usinage 5 axes, ou en six passes ou plus avec l'usinage 3 axes. Le nombre de passes influe directement sur le coût, le délai de livraison et la régularité dimensionnelle entre les séries de production.
Boîtier de base du pouce et de joint CMC
Le pouce est la partie de la main la plus complexe sur le plan mécanique. Son articulation de base, l'articulation carpométacarpienne (CMC), est une articulation en selle chez l'humain, permettant deux degrés de liberté de rotation indépendants qui permettent de positionner l'extrémité du pouce dans un large espace. Reproduire ce mécanisme est un véritable défi.
La plupart des prothèses de main complexes utilisent l'articulation CMC avec deux axes de rotation sécants, ce qui implique que le logement de la base du pouce doit accueillir deux jeux de logements de paliers orthogonaux dans un espace très réduit. Le défi d'usinage est de taille : deux alésages de paliers H6 dont les axes doivent s'intersecter à quelques centièmes de millimètre près, sur une seule pièce usinée rarement plus grande que 25 × 30 × 40 mm.
Nous considérons l'usinage de la base du pouce comme une spécialité au sein du travail manuel de précision. C'est généralement la pièce de la main qui exige la plus grande tolérance.
Adaptateur de poignet et interface main-avant-bras
À l'endroit où la main rejoint l'avant-bras, il faut un adaptateur mécanique qui supporte la charge structurelle, achemine les câbles des actionneurs vers les encodeurs et les capteurs tactiles, et — dans les conceptions à actionnement par tendons — achemine les tubes de guidage des tendons qui transmettent la force des actionneurs de l'avant-bras à la main.
Les adaptateurs de poignet sont généralement usinés en aluminium 7075-T6 ou, sur les plateformes à charge utile plus élevée, en titane Ti-6Al-4V. Les caractéristiques critiques sont l'entraxe des boulons qui s'emboîte dans l'avant-bras (tolérance de positionnement typiquement de ±0.02 mm), la géométrie du passage des câbles et des tendons, et — lorsque la main pivote indépendamment sur une articulation du poignet — les logements des roulements du poignet lui-même.
Composants de transmission d'actionnement
Si vous concevez une main moderne et agile actionnée par des câbles, c'est là que se concentre la majeure partie des pièces usinées. Chaque câble nécessite des poulies pour changer de direction, des guides pour contrôler son déplacement et, de plus en plus, des vis-mères de précision pour convertir le mouvement rotatif de l'actionneur en déplacement linéaire du câble.
Poulies et gorges : le cœur de la transmission par tendons
Un doigt actionné par un tendon passe généralement par six à douze poulies pour se déplacer de l'actionneur de l'avant-bras jusqu'au bout du doigt. Multipliez ce nombre par plus de 20 degrés de liberté et vous obtenez 120 à 250 poulies par main, souvent plus que pour toute autre pièce usinée.
Les poulies destinées aux mains agiles sont petites (généralement de 4 à 10 mm de diamètre extérieur) et doivent tourner sans à-coups sous tension tendineuse, sans provoquer d'usure du tendon. Le profil de la gorge est donc primordial. Une gorge trop profonde risque d'endommager le tendon, tandis qu'une gorge trop peu profonde peut entraîner un dérapage du tendon sous l'effet des vibrations. L'idéal est une gorge semi-circulaire dont le diamètre est adapté au tendon à 0.05 mm près, avec une rugosité Ra de 0.4 μm ou moins en surface.
Les alésages des poulies sont les éléments les plus sensibles en mécanique. Une tolérance H5 (±3 μm sur les petits diamètres) est courante car le jeu de la poulie se traduit directement par une variation de la trajectoire du tendon et, à terme, par une rupture.
Gaines de passage de câbles et guides-tendons
Là où les poulies ne peuvent assurer un soutien continu (longs trajets rectilignes dans la paume, transitions au niveau des articulations), des tubes de guidage et des bagues de guidage prennent le relais. Ce sont de petites pièces cylindriques, généralement en PEEK ou en acétal, dotées d'alésages internes polis qui permettent aux tendons de glisser avec un minimum de friction.
Le principal défi de l'usinage réside dans la finition de surface de l'alésage. Un tendon soumis à des millions de cycles contre un alésage rugueux finira par s'user lui-même et par user le tube. Les finitions internes cibles pour l'alésage sont de Ra 0.2 μm ou mieux, ce qui nécessite généralement une passe de finition avec un outil diamanté ou une opération de polissage après usinage.
Le rayon de courbure des tubes de guidage est également important. Tout rayon de courbure inférieur à environ 8 fois le diamètre du tendon augmente considérablement le frottement et réduit sa durée de vie. C'est un point de conception pour la fabrication (DFM) que nous soulevons fréquemment lors des revues de conception.
Écrous et boîtiers à vis à rouleaux planétaires miniatures
La Tesla Optimus Gen 3 a popularisé l'utilisation de vis à rouleaux planétaires miniatures dans les actionneurs humanoïdes. Son architecture convertit le mouvement rotatif d'un moteur en un mouvement linéaire précis de tension des câbles, offrant une densité de force bien supérieure à celle des vis à billes et un meilleur rendement que les réducteurs harmoniques à petite échelle.
Les vis et les rouleaux proviennent de fabricants spécialisés ; l’usinage des profils de filetage avec une telle précision est un domaine d’expertise à part entière. En revanche, les logements, les interfaces d’écrous et les adaptateurs de montage qui accueillent les vis à rouleaux planétaires font partie intégrante des pièces usinées de haute précision que nous utilisons régulièrement. Les alésages des logements d’écrous de vis à rouleaux planétaires requièrent généralement une tolérance H6 et une cylindricité inférieure à 3 µm. La perpendicularité de l’épaulement de montage influe sur la précharge de la vis et sa durée de vie.
Engrenages à vis sans fin, engrenages coniques et carters de réducteurs
Outre les vis à rouleaux, les engrenages à vis sans fin sont courants dans la conception de dispositifs facilitant la dextérité manuelle, notamment pour les articulations compactes autobloquantes où l'on souhaite maintenir le doigt en position sans couple moteur continu. Les engrenages coniques apparaissent aux points de transmission à angle droit, en particulier à la base du pouce et au niveau des articulations du poignet.
Nous ne taillons pas nous-mêmes les dents des engrenages ; cette tâche est généralement confiée à des fabricants d'engrenages spécialisés qui utilisent le taillage par fraise-mère ou le façonnage. En revanche, nous usinons les ébauches d'engrenages destinées à la taille des dents, ainsi que les carters qui accueillent les engrenages finis. La concentricité des alésages et la perpendicularité des épaulements des carters d'engrenages influent directement sur les profils d'engrènement, ce qui a un impact sur le bruit, le jeu et la durée de vie.
Accouplements et adaptateurs moteur-transmission
Entre les arbres moteurs et les composants de transmission (vis, engrenages, bobines de câble), il faut des accouplements et des adaptateurs. Dans les actionneurs manuels de précision, il s'agit généralement d'accouplements miniatures rigides ou à soufflet usinés en acier inoxydable ou en titane.
Les caractéristiques critiques sont le mécanisme de serrage (généralement un collier fendu avec un boulon de serrage M2 ou M2.5), la concentricité entre l'alésage du moteur et l'alésage de la transmission (généralement ±0.005 mm) et — pour les accouplements de type soufflet — la souplesse de la section du soufflet, qui absorbe les petits désalignements tout en transmettant le couple de manière rigide.
Composants de montage pour capteurs et appareils électroniques
Les mains modernes, dotées de dextérité, regorgent de capteurs. Chaque doigt est équipé d'un réseau tactile. Chaque articulation possède un codeur de position. Des câbles doivent relier tous ces dispositifs aux contrôleurs centraux sans endommager l'isolation. Les pièces usinées qui supportent cette couche de capteurs et d'électronique sont petites mais nombreuses.
Supports de montage pour capteurs tactiles
Les capteurs tactiles placés au bout des doigts (réseaux capacitifs, capteurs optiques GelSight, grilles de pression MEMS) nécessitent des substrats de montage rigides qui les maintiennent dans un alignement précis par rapport à la phalange sous-jacente. Le substrat assure le support mécanique, définit la géométrie de la surface de contact souple et intègre souvent un blindage contre les interférences électromagnétiques.
Ces substrats sont généralement usinés en aluminium ou en PEEK. Les caractéristiques critiques sont la planéité de la surface supérieure (qui influe sur l'étalonnage du capteur), la rainure d'étanchéité périphérique (qui empêche les contaminants de pénétrer dans la cavité du capteur) et la géométrie de sortie du câble (qui ne doit pas exercer de contrainte sur le connecteur flexible du capteur).
Supports d'encodeur et brides de montage de précision
Chaque articulation actionnée comporte au moins un codeur de position. De nos jours, il s'agit généralement d'un codeur absolu magnétique composé d'une puce sur circuit imprimé et d'un petit aimant sur l'arbre rotatif. L'entrefer entre l'aimant et la puce doit être maintenu dans des limites strictes (généralement de 0.5 à 1.5 mm) pour que le codeur fonctionne correctement.
La tolérance de l'entrefer détermine les spécifications d'usinage du support d'encodeur. La planéité de la surface de montage du support, la tolérance de position du trou de fixation de l'aimant et la perpendicularité de l'ensemble contribuent à garantir le bon fonctionnement de l'encodeur. Nous maintenons systématiquement ces paramètres à ±0.02 mm sur les supports d'encodeur.
Systèmes de gestion des câbles internes
Une main habile transporte des dizaines de câbles de petit diamètre — alimentation et signal pour les encodeurs, les pilotes et les capteurs tactiles. Ces câbles doivent passer à travers la structure interne de la main sans pincer, user ni entraver les mouvements mécaniques.
La conception des goulottes de câbles est un domaine où l'usinage 5 axes démontre toute sa valeur. Les goulottes internes lisses et courbes, avec des rayons de courbure importants aux points d'entrée et de sortie, sont bien plus faciles à usiner sur des machines 5 axes que sur des machines 3 axes, qui nécessitent de multiples réglages et produisent une géométrie interne en escalier. Les goulottes de passage de câbles ont généralement un diamètre de 1.5 à 3 mm, avec des rayons de courbure d'entrée et de sortie d'au moins deux fois le diamètre de la goulotte.
Considérations relatives au blindage EMI dans les boîtiers usinés
L'intégration de circuits de commande de moteurs à courant élevé et de circuits de capteurs basse tension dans un format compact pose d'importants problèmes d'interférences électromagnétiques. Les boîtiers en aluminium usiné peuvent constituer des blindages efficaces contre les interférences électromagnétiques, à condition que l'usinage permette un contact électrique optimal entre les surfaces de contact.
En pratique, cela signifie que les joints de boîtier où le blindage électromagnétique est important ne doivent pas être anodisés durs sur les surfaces de contact, car l'anodisation de type III produit une couche isolante. Il convient soit de masquer ces surfaces lors de l'anodisation, soit de prévoir une alternative conductrice comme un revêtement de conversion au chromate transparent sur les brides de contact.
Sélection des matériaux pour les composants de la main dextre
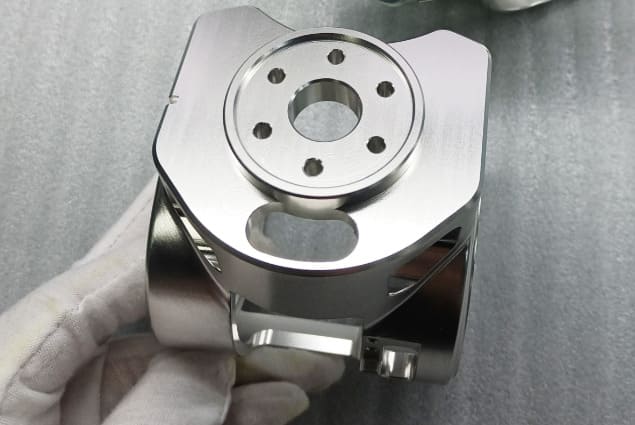
Le choix des matériaux influence toutes les autres décisions prises dans la conception de pièces réalisées avec dextérité. Il fixe le rapport résistance/masse maximal, détermine les traitements de surface possibles et, souvent, décide même de la faisabilité d'une pièce à l'échelle requise.
Alliages d'aluminium : 6061-T6 contre 7075-T6 pour les structures squelettiques
L'aluminium domine la construction des structures osseuses de la main. Sa faible densité (2.7 g/cm³), son excellente usinabilité et sa compatibilité avec l'anodisation dure en font le matériau de prédilection pour les cadres de paume, les phalanges et les supports structurels.
L'alliage 6061-T6 est un matériau robuste et économique. Il s'usine facilement, conserve ses tolérances même après des cycles thermiques et supporte bien l'anodisation dure. Utilisez-le pour les coques de paume, les plaques de protection et les éléments structurels non critiques.
L'alliage 7075-T6 s'avère particulièrement utile lorsque le rapport résistance/masse est primordial : bases de pouce, supports de doigts soumis à des charges importantes, adaptateurs de poignet et toute pièce où l'épaisseur minimale des parois est poussée à l'extrême. Sa limite d'élasticité est presque le double de celle de l'alliage 6061, au prix d'un coût de matière première plus élevé et d'une résistance à la corrosion moindre.
En général, on utilise un alliage d'aluminium : le 6061 pour la plupart des pièces et le 7075 pour le petit pourcentage de composants où la réduction de poids est un facteur important. Notre page dédiée à l'usinage CNC de l'aluminium présente en détail ces deux alliages si vous souhaitez des informations plus approfondies sur leurs caractéristiques techniques.
Titane Ti-6Al-4V pour applications médicales et à poids critique
Le Ti-6Al-4V (titane de grade 5) est le fruit d'une collaboration étroite entre la précision de la fabrication artisanale et la métallurgie aérospatiale. Sa densité (4.43 g/cm³, soit environ 60 % de celle de l'acier), associée à une résistance élevée et à une excellente résistance à la corrosion, en fait un matériau précieux pour les éléments structuraux dont le poids est un facteur critique, ainsi que pour les applications de robotique médicale où la biocompatibilité et la compatibilité avec la stérilisation sont essentielles.
Utilisations pratiques dans les mains habiles : adaptateurs de poignet sur les plateformes humanoïdes où chaque gramme dans les extrémités se répercute sur toute la chaîne cinématique ; bases de pouce sur les mains de recherche haute performance ; composants d’effecteurs terminaux de robots chirurgicaux ; et toute pièce exposée aux cycles de stérilisation en autoclave.
Le compromis en matière de fabrication est bien réel. L'usinage CNC du titane est beaucoup plus lent que celui de l'aluminium, la durée de vie des outils est plus courte et la gestion thermique exige un arrosage abondant et un contrôle rigoureux des copeaux. Il faut s'attendre à un coût d'usinage par pièce environ 3 à 4 fois supérieur à celui d'une pièce de géométrie équivalente en aluminium. Ce surcoût n'est justifié que si les gains de masse sont réellement significatifs.
PEEK et PEEK-CF : pourquoi Tesla Optimus s’appuie sur des polymères haute performance
Le PEEK (polyétheréthercétone) est devenu le matériau emblématique de l'ère des mains humanoïdes. Le programme Optimus Gen 2 de Tesla a permis de réduire la masse de la génération précédente d'environ 10 kg, principalement en remplaçant les composants structurels métalliques par du PEEK et du PEEK renforcé de fibres de carbone (PEEK-CF).
Les propriétés qui rendent le PEEK attrayant pour la construction manuelle de précision :
- Densité d'environ 1.32 g/cm³ — moins de la moitié de l'aluminium, moins d'un tiers de l'acier
- Résistance à la traction d'environ 100 MPa (non chargé) à 240 MPa (chargé à 30 % de fibres de carbone) — compétitif avec l'aluminium en termes de rapport résistance/masse
- Température de fonctionnement continue supérieure à 250 °C — loin d'être une limitation dans une main
- résistance chimique et biocompatibilité — permet des applications de robotique médicale
- Propriétés autolubrifiantes — réduit le besoin de bagues séparées dans certaines conceptions d'assemblages
L'usinage du PEEK diffère de celui des métaux. Les avances sont plus importantes, les vitesses de coupe modérées, et la géométrie de l'outil privilégie un cisaillement net à l'évacuation des copeaux. La gestion thermique se concentre alors non plus sur l'usure de l'outil, mais sur la déformation du matériau : le PEEK peut ramollir et s'encrasser si les paramètres de coupe sont inadéquats. Dans le cas du PEEK-CF, les fibres de carbone abrasives accélèrent considérablement l'usure de l'outil, et l'utilisation d'outils revêtus de diamant est souvent nécessaire pour obtenir une finition homogène.
Nous usinons régulièrement du PEEK pur et du PEEK-CF pour la fabrication de composants de mains. Si vous concevez une main en vous inspirant de la stratégie de matériaux de Tesla, notre page dédiée à l'usinage CNC du PEEK détaille les nuances et les procédés spécifiques.
Acier inoxydable 17-4 PH pour arbres, axes et roulements de poulies
Là où l'aluminium et les polymères ne sont pas suffisamment résistants (axes de pivot soumis à de fortes charges, goujons de centrage sur les articulations porteuses, petits arbres à l'intérieur des actionneurs), l'acier inoxydable 17-4 PH à durcissement structural prend le relais. À l'état H900, il offre une limite d'élasticité supérieure à 1170 MPa, une bonne résistance à la corrosion et une excellente stabilité dimensionnelle grâce au traitement thermique.
Nous usinons l'acier 17-4 PH à l'état recuit de mise en solution, puis nous procédons à un durcissement structural après l'usinage primaire. La déformation lors du vieillissement est minimale sur les pièces symétriques, qui sont la plupart des axes et des arbres.
Cuivre-béryllium et céramiques techniques pour interfaces spécialisées
Aux frontières de la conception des mains de précision, on trouve parfois du cuivre-béryllium (excellent pour les petits ressorts et les contacts conducteurs non magnétiques) et des céramiques techniques (pour les surfaces de glissement soumises à une forte usure ou les isolateurs électriques). Ce sont des matériaux de spécialité qui nécessitent une manipulation particulière, mais ils figurent dans la nomenclature des mains de recherche haute performance et des applications industrielles spécialisées.
Trois défis de fabrication propres à Dexrous Hands
L'usinage de composants manuels complexes ne se résume pas à de « l'usinage par petits robots ». Trois défis distincts imposent une approche de fabrication différente de celle utilisée pour d'autres travaux de précision.
Miniaturisation : Usinage de détails inférieurs à 1 mm
Les plus petits détails réalisés par une main habile — rainures de poulie, trous de passage de câble, vis de fixation du capteur tactile — mesurent généralement moins de 1 mm. Les rainures de poulie de 0.5 mm de largeur, les trous taraudés M1.0 et les canaux de câble de 0.6 mm de diamètre sont courants.
Le micro-fraisage à cette échelle exige des broches ultra-précises tournant entre 40 000 et 80 000 tr/min, des micro-outils spécialisés (généralement en carbure avec revêtement diamant pour les polymères ou les métaux non ferreux) et une maîtrise thermique rigoureuse de la pièce et de la machine-outil. Une stabilité de la température ambiante de ±1 °C pendant l’usinage est la norme pour les travaux de micro-usinage de haute précision. La déformation de l’outil sous l’effet de la force de coupe devient une source d’erreur prépondérante, ce qui impose des paramètres de coupe conservateurs et une stratégie de trajectoire d’outil précise.
Géométrie organique complexe des paumes et des bases des pouces
La paume d'une main moderne et habile ressemble moins à une pièce usinée qu'à une structure biologique : surfaces courbes, cavités sculptées, passages de câbles, points de fixation aux angles complexes. La base du pouce présente la même complexité, à l'échelle miniature.
L'usinage efficace de ces formes requiert une capacité 5 axes. Une coque de paume qui nécessiterait cinq ou six réglages sur un usinage 3 axes peut généralement être réalisée en une ou deux passes sur un usinage 5 axes, avec une meilleure régularité dimensionnelle grâce à l'absence d'erreurs d'alignement entre les réglages.
L'autre conséquence de la géométrie complexe est le montage. Les étaux et les systèmes de serrage standard ne permettent pas de maintenir de manière fiable les coques de paume irrégulières. Nous fabriquons souvent des montages à mors souples sur mesure pour les séries de production de coques de paume et de bases de pouce — un petit investissement initial en outillage qui est rapidement amorti.
La précision à grande échelle : du prototype à la production en série
Concevoir un prototype de main habile est une chose. Cent mains en sont une autre. Mille mains par mois — le volume que commencent à exiger les programmes humanoïdes émergents — représente un problème de fabrication fondamentalement différent.
Le maintien des alésages de poulies H5 sur un prototype est réalisable grâce à un ajustement manuel et un contrôle rigoureux. Maintenir ces alésages sur 250 poulies par main, pour une production de 5 1,000 mains par mois, exige une maîtrise statistique des processus, un contrôle automatisé en cours de production et, souvent, des configurations de machines à changement de palettes permettant à une machine de fonctionner sans surveillance pendant de longs cycles. Il s'agit d'une discipline de fabrication différente, et choisir un fournisseur capable d'évoluer au même rythme que votre programme est une décision qu'il convient de prendre au plus tôt.
Procédés CNC par type de composant
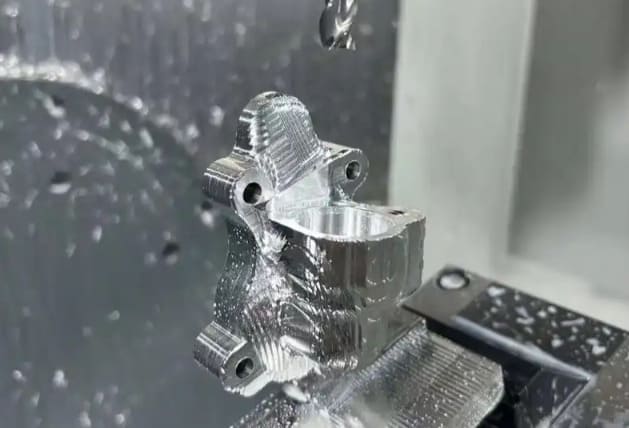
Chaque pièce de main complexe ne nécessite pas le même procédé de fabrication. C'est en choisissant le procédé adapté à chaque pièce que l'on détermine le coût, la qualité et les délais de livraison.
Usinage 5 axes pour les coques de paume et les bases de pouce
Les coques de paume, les bases de pouce, les adaptateurs de poignet et toute pièce présentant des angles composés ou des surfaces courbes organiques nécessitent un usinage 5 axes. Le gain de temps sur les réglages compense généralement le coût horaire plus élevé de la machine : une coque de paume usinée en 5 axes en une seule étape à 80 $/heure est généralement plus économique qu'une coque 3 axes nécessitant cinq étapes à 50 $/heure, une fois pris en compte les erreurs d'alignement et les rebuts.
Au-delà du coût, l'usinage 5 axes permet aux concepteurs d'utiliser des géométries impossibles à réaliser économiquement avec l'usinage 3 axes : des montages en contre-dépouille, des passages de câbles inclinés, des poches à tendons profilées. Cette liberté géométrique se traduit souvent par une paume plus légère, plus robuste et mieux intégrée.
Micro-fraisage pour les détails des phalanges et des articulations à doigts
Les phalanges et leurs articulations internes relèvent du domaine du micro-fraisage. Les diamètres d'outils varient de 0.3 mm à 2 mm, les vitesses de broche atteignent 80 000 tr/min et les forces de coupe sont si faibles que la déformation de l'outil devient le principal facteur limitant la précision.
Les techniques essentielles : le fraisage en avalant pour maintenir une charge de copeaux constante, les trajectoires d’outils trochoïdales pour les rainures afin d’éviter un engagement complet des outils, et un contrôle thermique strict sur l’ensemble de la trajectoire d’outil, car la dilatation thermique à ces échelles fait rapidement sortir les pièces des tolérances.
Le bridage en micro-fraisage est souvent aussi important que l'usinage lui-même. Les mandrins à vide, les mors doux sur mesure ou les micro-bridages dédiés permettent de maintenir les petites pièces sans les déformer.
Usinage suisse pour axes de poulies, arbres et éléments filetés
Les petites pièces cylindriques de haute précision sont usinées sur des tours de type suisse . Axes de poulie, goujons, arbres d'actionneur, éléments d'accouplement, tiges filetées : tous ces éléments sortent de l'usinage sur des machines suisses plus propres, plus concentriques et à un coût unitaire inférieur à celui obtenu par tournage conventionnel et opérations secondaires.
Capacités suisses typiques pour l'usinage de précision : rapports longueur/diamètre jusqu'à 20:1 sans déformation notable, tolérances de diamètre de ±2.5 µm, état de surface Ra 0.4 µm après tournage. Le filetage, le grugeage et le moletage sont réalisés en une seule opération, ce qui réduit considérablement le coût unitaire des pièces en production.
Pour un lot de 500 axes de poulie, le tournage suisse permet de produire une pièce complète par cycle, sans opérations secondaires. La rentabilité est très intéressante dès que le nombre de pièces à produire augmente.
Usinage par électroérosion à fil pour les gorges de poulies, les cannelures et les arêtes vives.
Certaines caractéristiques ne peuvent tout simplement pas être produites par des outils rotatifs. Les angles internes aigus des rainures de guidage des câbles, les cannelures de précision des arbres d'accouplement et les profils complexes des gorges de poulies relèvent tous du domaine de l'électroérosion à fil.
L'usinage par électroérosion à fil permet d'obtenir des états de surface jusqu'à Ra 0.4 μm avec des tolérances dimensionnelles de ±5 μm. Plus lent et plus coûteux que le fraisage par pièce, il reste cependant souvent le seul procédé viable pour certaines géométries, et parfois le seul capable de réaliser une caractéristique dans un matériau trempé sans traitement thermique ultérieur.
Considérations post-usinage : ébavurage, nettoyage et préparation de surface
L'usinage n'est que la première étape. Les composants de la main nécessitent généralement un ébavurage minutieux, notamment au niveau des passages de câbles internes où le moindre défaut d'isolation risque de l'endommager à terme. Le nettoyage par ultrasons élimine les fluides d'usinage et les micro-débris avant l'assemblage. La préparation de surface pour le collage (de plus en plus fréquent pour les coques de paume composites) requiert des produits chimiques spécifiques et une maîtrise du processus.
Aucune de ces étapes n'est facultative. Une poulie parfaitement usinée, même avec une petite bavure dans la gorge, finira par ronger les tendons en quelques semaines.
Tolérances, GD&T et contrôle de la qualité
Les déclarations de tolérance génériques ne sont d'aucune utilité. Voici les tolérances que nous respectons scrupuleusement sur les composants de précision en production.
Objectifs de tolérance par type de composant
Le tableau ci-dessous présente les tolérances cibles typiques pour les opérations d'usinage manuel de précision les plus courantes. Les programmes individuels peuvent présenter des tolérances plus ou moins strictes selon la conception de l'assemblage et le réducteur choisi.
| Composant / Caractéristique | Tolérance typique | Finition de surface typique |
|---|---|---|
| Alésage de poulie (pour roulement miniature) | H5 (±3 μm) | Ra 0.4 μm |
| Profil de gorge de poulie | ± 0.05 mm | Ra 0.4 μm |
| alésage du pivot de phalange | H6 (±5 μm) | Ra 0.8 μm |
| Profil externe de la coque de la paume | ± 0.05 mm | Ra 1.6 μm |
| canal tendineux de la coquille de la paume | ± 0.02 mm | Ra 0.2 μm |
| concentricité de l'alésage du joint CMC du pouce | ± 0.01 mm | Ra 0.4 μm |
| planéité du support de montage de l'encodeur | ± 0.02 mm | Ra 0.8 μm |
| position du schéma de boulon de l'adaptateur de poignet | ± 0.02 mm | Ra 1.6 μm |
| diamètre de la goupille miniature | h5 (±3 μm) | Ra 0.2 μm |
| Caractéristiques filetées (M1.0-M2.5) | 6H interne / 6g externe | - |
Stratégie GD&T pour les empilements critiques d'assemblage
Une main habile présente des tolérances d'assemblage cumulatives qui seraient catastrophiques si on les calculait naïvement. Le trajet depuis le poignet jusqu'au bout du doigt, en passant par la paume, l'articulation de la base, les trois phalanges, traverse 15 à 20 éléments cotés. Même si chaque élément présente une tolérance de ±0.05 mm, l'accumulation, calculée de manière simpliste, dépasse ±1 mm, ce qui suffit à compromettre totalement la précision cinématique.
La solution réside dans le GD&T fonctionnel. Chaque pièce se voit attribuer un repère de référence basé sur les caractéristiques avec lesquelles elle s'assemble. Les tolérances de position sont rapportées à ce repère plutôt que cumulées par le biais des tolérances dimensionnelles. Les tolérances de profil contrôlent les surfaces d'assemblage critiques sans nécessiter de cotes individuelles pour chaque caractéristique.
Bien conçue, une main dont les tolérances individuelles sont de ±0.05 mm peut être assemblée avec une précision de ±0.1 mm au niveau du bout des doigts. En revanche, mal conçue, cette même précision produit des mains inutilisables.
Protocoles d'inspection : MMT, mesure optique et profilométrie de surface
Nous inspectons les parties de la main nécessitant une grande dextérité en utilisant des protocoles à plusieurs niveaux :
- Inspection CMM du premier article vérifie chaque spécification GD&T sur la première pièce issue d'une série de production, avec un rapport complet des écarts référencé aux données de conception.
- Calibrage en cours de processus — jauges d'alésage, jauges à broches, jauges de hauteur — contrôle les dimensions critiques de chaque pièce pendant la production
- Mesure optique sur les éléments sans contact (profils externes, formes de rainures, parois minces) où les sondes CMM sont impraticables
- Profilométrie de surface sur les alésages de paliers critiques, les canaux de câbles et les gorges de poulies pour vérifier les valeurs cibles Ra et les paramètres de texture de surface complets
- 100% d'inspection sur les alésages de poulies, les alésages CMC à pouce et tout élément où une défaillance sur le terrain serait catastrophique
Chaque lot est expédié avec des certifications de matériaux traçables jusqu'au numéro de coulée, des certificats de conformité et des rapports d'inspection dimensionnelle pour les caractéristiques critiques.
Guide de conception pour la fabrication (DFM) à l'intention des concepteurs de mains dextres
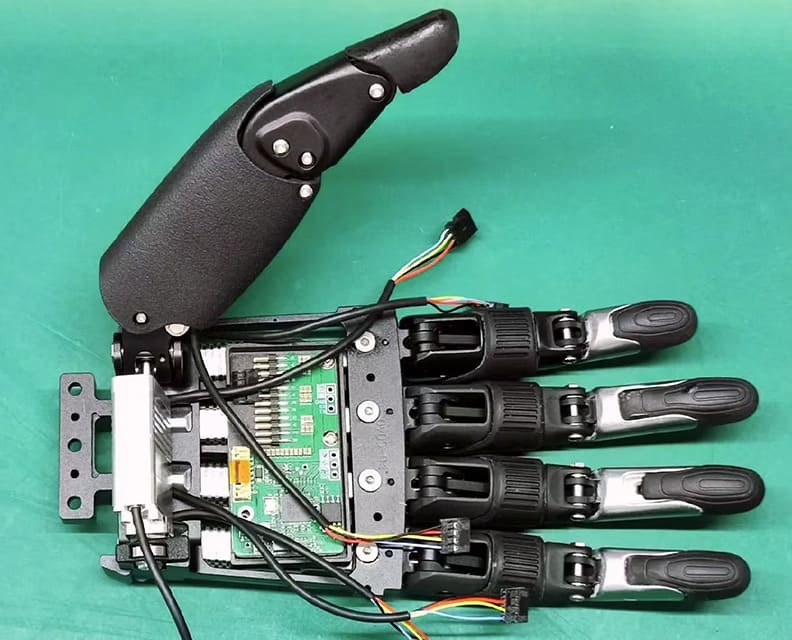
L'apport le plus précieux d'un partenaire d'usinage n'est pas un devis, mais l'analyse de conception qui le précède. Cette section présente les points relatifs à la fabricabilité (DFM) que nous soulevons le plus souvent concernant la conception de mains de précision.
Épaisseur minimale de paroi selon le matériau et le type de caractéristique
L’épaisseur minimale des parois varie considérablement selon le matériau et selon que la paroi soit un élément structurel critique en termes de rigidité ou un revêtement esthétique :
- Aluminium 6061-T6 : 0.8 mm minimum pour les murs porteurs, 0.5 mm pour les revêtements cosmétiques courts avec nervures de renfort.
- Aluminium 7075-T6 : 0.6 mm minimum pour les murs porteurs, 0.4 mm pour les revêtements cosmétiques courts
- Titane Ti-6Al-4V : 0.5 mm minimum pour les murs porteurs
- APERÇU : 1.0 mm minimum pour les parois structurelles, 0.6 mm pour les revêtements esthétiques (le polymère se ramollit aux endroits les plus fins lors de l'usinage).
- PEEK-CF : 0.8 mm minimum, mais attention aux effets d'orientation des fibres près des parois minces.
En dessous de ces limites, vous constaterez une déformation des pièces lors de l'usinage, des marques de vibration sur la surface finie ou un retour élastique qui mettra la dimension finale hors tolérance.
Géométrie des gorges de poulies pour un fonctionnement efficace des machines
Les profils des gorges de poulies paraissent simples sur le dessin, mais masquent une complexité de fabrication. Voici quelques points d'optimisation pour la fabrication (DFM) permettant de réduire les coûts :
- Spécifiez un profil de rainure semi-circulaire adapté au diamètre nominal du tendon — et non une rainure en V prononcée.
- Acceptez une tolérance de profil de 0.05 à 0.1 mm plutôt que de viser ±0.02 mm ; le tendon absorbe la différence.
- La profondeur de la rainure doit représenter 30 à 45 % du diamètre du tendon ; des rainures trop profondes entraînent un blocage du tendon, tandis que des rainures trop superficielles favorisent son glissement.
- Prévoir des bords d'entrée chanfreinés des deux côtés de la rainure afin d'éliminer l'abrasion du tendon à l'entrée et à la sortie.
Rayon de courbure et géométrie du tube guide pour le cheminement des câbles
Le cheminement des tendons et des câbles détermine si votre main fonctionne après 10 000 cycles ou après 10 000 000 de cycles :
- Rayon de courbure minimal du tendon : 8 fois le diamètre du tendon (des rayons plus petits réduisent considérablement la durée de vie du tendon)
- Rayon de courbure minimal pour le cheminement des câbles : 5 fois le diamètre extérieur du câble
- État de finition de l'alésage interne du tube guide : Ra 0.2 μm ou mieux
- Chanfreins d'entrée et de sortie du tube guide : 45° × 0.3 mm minimum
- Évitez les transitions abruptes entre les tubes de guidage et les sections à passage libre ; prévoyez une transition courte en forme de trompette.
Sélection des fixations miniatures : filetages M1.0 à M2.5
L'assemblage manuel précis utilise des dizaines de fixations miniatures. Quelques points importants :
- Privilégiez les filetages M1.6, M2.0 et M2.5 aux filetages M1.0 et M1.2 lorsque cela est possible ; les filetages plus petits s’abîment facilement et sont beaucoup plus difficiles à inspecter.
- Utilisez des vis à tête cylindrique creuse pour les assemblages structuraux ; les vis à fente ou cruciformes s’endommagent lors du montage à ces dimensions.
- Spécifiez les inserts filetés (hélicoïdaux ou à pression) dans les pièces en polymère et en aluminium soumises à des démontages répétés.
- Le respect des couples de serrage est crucial : un serrage excessif d’une vis M1.6 est facile et destructeur.
Consolidation des pièces pour réduire l'accumulation des tolérances d'assemblage
Chaque joint d'un assemblage ajoute de la tolérance à l'ensemble. L'une des interventions DFM les plus pertinentes consiste à combiner plusieurs pièces usinées en une seule pièce usinée plus complexe.
Un ensemble de paume composé de cinq pièces usinées distinctes et de fixations présente une accumulation de tolérances plus importante, un temps d'assemblage plus long et davantage de risques de défaillance qu'une paume identique conçue comme une coque unique usinée sur 5 axes. La version monobloc est plus chère à l'unité que chacune des cinq pièces, mais moins chère que leur somme et offre un ensemble plus performant.
Quand faire appel à votre partenaire de fabrication : Calendrier de la revue de conception
Le plus tôt sera le mieux. L'intégration des données de fabrication dès la conception CAO permet généralement de réaliser des économies de 20 à 40 % sur les coûts de production grâce à la consolidation des pièces, la simplification des fonctionnalités et le remplacement des matériaux. Une fois la conception finalisée, ces mêmes données permettent généralement d'économiser moins de 10 % et nécessitent souvent des modifications de conception qui se répercutent sur les composants voisins.
Nous privilégions les revues de conception lorsque l'architecture cinématique est définie mais que la géométrie détaillée des composants est encore en cours d'élaboration. C'est à ce moment-là que l'approche de fabrication apporte le plus de valeur ajoutée.
Réalité en matière de volume, de coût et de délai de livraison
Des informations honnêtes sur le coût réel d'un programme et sa durée réelle.
Quantités de prototypes : à quoi s'attendre (1 à 10 exemplaires)
La production d'un prototype de main articulée complète (chaque composant usiné pour une main) prend généralement de 4 à 8 semaines dans notre atelier. Le coût varie énormément selon la complexité de la conception, mais pour une main à 20 degrés de liberté actionnée par tendons, le coût des pièces usinées s'élève généralement entre 8 000 et 25 000 dollars pour les prototypes.
La répartition des coûts est inégale. Les coques de paume, les bases de pouce et les adaptateurs de poignet sont chers à l'unité, mais peu nombreux. Les poulies et les axes sont bon marché à l'unité, mais très nombreux. Les carters de moteur et les écrous de vis des rouleaux planétaires se situent dans la moyenne.
Production en faible volume : 50 à 500 mains par lot
Pour des lots de 50 à 500 pièces, le coût d'usinage par pièce diminue considérablement, généralement de 40 à 60 % par rapport au coût du prototype. Ces économies proviennent de l'optimisation des lots : les coûts de réglage sont amortis sur un plus grand nombre de pièces, la fabrication de gabarits sur mesure est rentable et l'échantillonnage pour le contrôle remplace la vérification à 100 % par machine à mesurer tridimensionnelle (MMT) sur la plupart des caractéristiques.
Le délai de livraison pour des lots de 50 à 500 pièces est généralement de 8 à 14 semaines, selon le niveau de perfectionnement de la conception entre le prototype et le début de la production.
Passage à la production de masse : plus de 1 000 mains par mois
La production de masse transforme radicalement le modèle industriel. Les cellules d'usinage dédiées, équipées de changeurs de palettes, le contrôle statistique des processus, le contrôle automatisé en cours de production et des protocoles d'inspection spécifiques deviennent la norme. Le coût d'usinage par pièce, pour une production mensuelle de plus de 1 000 pièces, diminue généralement de 20 à 30 % par rapport à la production en petite série.
L'établissement d'une relation de production en série prend du temps. Prévoyez un délai de 3 à 6 mois entre la validation initiale de la conception et la première livraison de production en série.
Principaux facteurs de coût : nombre de fonctionnalités, tolérance, matériau et volume
Si vous souhaitez réduire les coûts de fabrication de manière efficace, voici les leviers à actionner, par ordre d'importance :
- Volume — Multiplier par 500 le nombre de mains jouées ne signifie pas diviser par 500 le coût par main, mais une réduction de 5 à 8 fois est réaliste.
- Consolidation des fonctionnalités — Combiner des pièces permet souvent de réduire les coûts davantage que d'optimiser une pièce individuelle.
- relaxation de tolérance — La suppression des caractéristiques non critiques de H6 à H8 ou de ±0.02 mm à ±0.05 mm réduit considérablement le temps d'usinage.
- Substitution matérielle — en passant du 7075 au 6061 lorsque la résistance le permet, ou du Ti-6Al-4V au 7075 lorsque la masse le permet
- Choix du processus — privilégier une méthode adaptée à chaque étape plutôt que de tout faire passer par une seule et même méthode
Choisir un partenaire CNC pour la production manuelle de précision
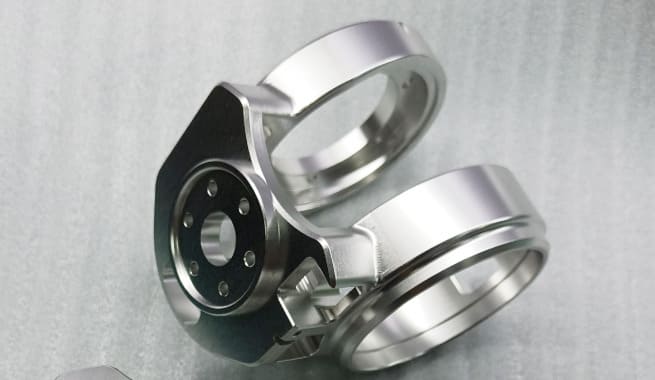
Le choix du partenaire de fabrication est plus crucial pour la production manuelle de précision que pour la plupart des autres travaux de précision. Les pièces sont petites, nombreuses, à tolérances serrées et essentielles au bon fonctionnement de chaque composant du système.
Liste de contrôle des capacités pour l'évaluation des fournisseurs d'usinage
Les capacités essentielles à une production manuelle de précision :
- Usinage CNC 5 axes avec une capacité de positionnement de ±0.005 mm, de préférence avec des configurations de changeur de palettes pour la mise à l'échelle de la production
- Capacité de micro-fraisage y compris des outils de 0.3 à 2 mm, des broches ultra-précises supérieures à 40 000 tr/min et des environnements d'usinage à température contrôlée
- Tournage de type suisse pour les axes de poulie, les arbres et les éléments filetés
- EDM de fil pour les cannelures, les arêtes vives et les travaux sur matériaux trempés
- Capacité matérielle complète sur les alliages d'aluminium, le titane, le PEEK, le PEEK-CF et les aciers inoxydables trempés
- Traitement de surface réalisé en interne ou par un partenaire de confiance — anodisation dure, lissage chimique, lubrification par film sec
- Inspection CMM avec capacité submicronique et la profilométrie de surface pour les travaux sur les canaux tendineux
- Traçabilité documentée avec des certificats de matériaux et des rapports d'inspection dimensionnelle
- Assistance technique lors de la revue de conception plutôt que des relations basées uniquement sur des citations
RichconnL'approche de [Nom de l'entreprise] concernant les composants de la main dextre
At RichconnNous envisageons la production de pièces de précision usinées à la main comme un véritable partenariat, et non comme une simple sous-traitance. Nos capacités couvrent l'ensemble des composants usinés à la main : coques de paume et bases de pouce sur machines 5 axes, phalanges et détails d'articulation sur plateformes de micro-fraisage, axes et arbres de poulie sur tours suisses, cannelures de précision et finitions nettes par électroérosion à fil.
Les matériaux disponibles couvrent les alliages et polymères couramment utilisés dans les programmes de manipulation de pièces complexes : aluminium 6061-T6 et 7075-T6, titane Ti-6Al-4V, acier inoxydable 17-4 PH, PEEK et PEEK-CF. Les options de traitement de surface incluent l’anodisation dure de type III, le polissage chimique des géométries complexes et des lubrifiants secs spéciaux pour les surfaces en contact avec les tendons.
Nos capacités d'inspection comprennent la vérification CMM des caractéristiques définies par GD&T, la profilométrie de surface sur les surfaces critiques des paliers et des canaux de câbles, et une documentation de traçabilité complète pour chaque lot.
Si vous avez lu notre précédent guide sur les composants d'articulations de robots , vous reconnaîtrez la même approche appliquée à plus petite échelle. Les pièces diffèrent, mais la philosophie de fabrication reste la même.
Comment démarrer : Processus d’examen de la conception, d’accord de confidentialité et de devis
Le parcours d'engagement typique :
- Premier contact à travers richconn.com / contact avec une brève description de votre programme
- NDA mutuelle pour protéger votre conception et votre feuille de route
- Examen de la conception — généralement 1 à 2 séances consacrées aux retours sur la conception pour la fabrication (DFM), aux recommandations de matériaux et à la sélection du processus par composant
- Devis couvrant les quantités de prototypes avec une tarification et un délai de livraison clairs.
- Production de prototypes suivis de cycles d'itération à mesure que votre conception mûrit
- La planification de la production — engagement en matière de capacité, investissement dans l'outillage et qualification des processus pour la production à grande échelle
Les programmes qui interviennent tôt dans cette séquence — avant le gel de la conception — atteignent systématiquement la production plus rapidement et à un coût unitaire inférieur à celui des programmes qui remettent des dossiers CAO finalisés pour l'établissement des devis.
Conclusion
La dextérité des mains est un élément crucial pour la viabilité technologique des robots humanoïdes. L'IA est quasiment au point. La locomotion bipède est maîtrisée. La main — avec ses 80 à 150 composants usinés avec précision, ses exigences de micro-tolérance et sa nécessité de résister à des millions de cycles de préhension — demeure l'élément déterminant pour le succès commercial ou le maintien d'une plateforme humanoïde au stade de la démonstration.
Si vous ne deviez retenir qu'une seule chose de ce guide, c'est celle-ci : le choix du partenaire de fabrication est plus important que n'importe quelle décision de conception. Un bon partenaire détecte les problèmes de fabricabilité avant qu'ils n'entraînent des reprises coûteuses. Un bon partenaire accompagne votre programme, du prototype à la production, sans vous contraindre à changer de fournisseur en cours de route. Un bon partenaire considère vos composants de précision comme les produits qu'ils sont, et non comme de simples pièces usinées standard.



