
Se seguite il settore della robotica umanoide, sapete già dove risiede il vero collo di bottiglia. Non si tratta dell'intelligenza artificiale, della deambulazione o dell'equilibrio: questi problemi sono in fase di risoluzione. Il collo di bottiglia è la mano.
Una mano robotica agile deve potersi adattare a uno spazio di dimensioni umane, articolarsi con 15-25 gradi di libertà, percepire forze di contatto fino a frazioni di Newton e resistere a milioni di cicli di presa. Ogni grammo conta. Ogni centesimo di millimetro conta. E ognuna delle circa 80-150 parti lavorate con precisione all'interno di una moderna mano robotica agile deve essere realizzata secondo le specifiche prima che la mano possa muoversi.
At RichconnTrascorriamo molto tempo all'interno delle finestre di tolleranza di questi componenti: fori delle pulegge mantenuti a H5, fori di perno delle falangi concentrici entro ±0.005 mm, collegamenti delle dita in PEEK lavorati senza delaminazione, gusci palmari prodotti in un'unica configurazione a 5 assi. Questa guida offre una prospettiva dal punto di vista del produttore su ciò che effettivamente contribuisce alla realizzazione di una mano destreggiata: i componenti, i materiali, le tolleranze e i metodi di produzione che determinano se la mano finita funziona o rimane inutilizzata su uno scaffale.
Che tu stia progettando una nuova piattaforma umanoide, cercando componenti per un prototipo di ricerca o valutando per la prima volta un fornitore di lavorazioni meccaniche, le sezioni seguenti ti illustreranno tutto ciò che devi sapere.
Il panorama delle mani destre nel 2026: perché questa componente definisce la robotica umanoide
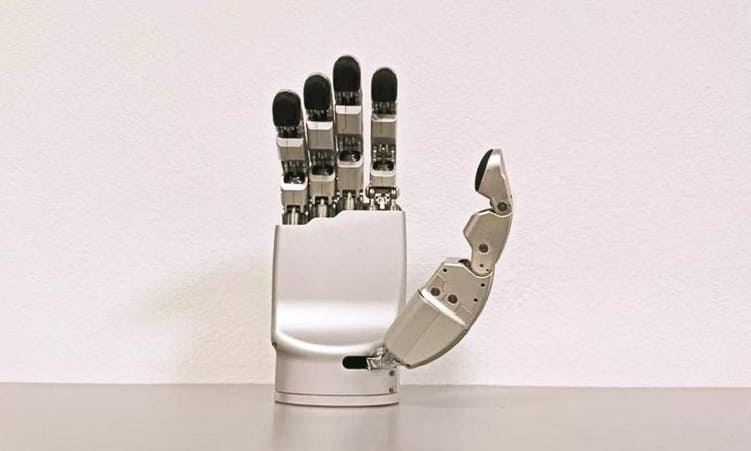
Prima di addentrarci nelle singole parti, è utile capire dove si collocano le mani agili nel quadro più ampio degli umanoidi e perché sono diventate la componente con cui la maggior parte dei programmi umanoidi sta silenziosamente lottando.
Perché la destrezza delle mani è diventata il collo di bottiglia per i robot umanoidi
È possibile costruire un umanoide in grado di camminare, mantenere l'equilibrio e manipolare oggetti semplici utilizzando pinze convenzionali. Ciò che non si può fare con una pinza convenzionale è piegare il bucato, raccogliere un uovo, avvitare un bullone o porgere un bicchiere d'acqua a qualcuno. Ogni elenco di compiti generici che un umanoide può svolgere si scontra inevitabilmente con la necessità di una destrezza simile a quella di una mano umana, ed è proprio in quel momento che la mano diventa il problema più difficile da risolvere sulla piattaforma.
I dati del settore lo confermano. Il rapporto di Western Securities del maggio 2026 stimava che le mani robotiche rappresentassero il 14% del valore totale dei componenti del Tesla Optimus, con i soli motori a coppa cava all'interno della mano che costituivano circa il 48% del costo totale. Le mani robotiche cinesi di largo consumo hanno attualmente un prezzo al dettaglio compreso tra 50,000 e 100,000 yen per unità, un prezzo paragonabile a quello di un braccio robotico industriale completo di dieci anni fa. Ridurre tale prezzo alla fascia tra 5,000 e 30,000 yen, necessaria per la diffusione su larga scala degli umanoidi, è fondamentalmente un problema di catena di approvvigionamento e di produzione.
È qui che entra in gioco la lavorazione CNC. La fusione e la forgiatura non possono raggiungere la precisione richiesta. La stampa 3D non può raggiungere il rapporto resistenza-massa necessario nella produzione. La CNC è l'unico processo che si adatta dal prototipo alla produzione di massa mantenendo le tolleranze di cui una mano esperta ha effettivamente bisogno.
Architetture di riferimento: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
Il mercato delle macchine utensili manuali di precisione non si basa su un'unica architettura, bensì su diverse, ognuna con differenti implicazioni produttive. Ecco una rapida panoramica dei progetti di riferimento che verranno citati più frequentemente:
- Mano Destreggiata dell'Ombra — 20 gradi di libertà attuati su 24 articolazioni, azionati da tendini con gruppo di attuatori nell'avambraccio. Il punto di riferimento del settore dalla metà degli anni 2010.
- Tesla Optimus Gen3 — 22 gradi di libertà per mano, 25 attuatori spostati sull'avambraccio, sistema ibrido tendine-vite. Il punto di riferimento per l'attuale generazione di programmi umanoidi.
- Mano robotica abile di Inspire Robotics — Da 6 a 12 gradi di libertà a seconda del modello, design integrato dell'attuatore servo lineare, precisione di posizionamento di 0.2 mm. Una piattaforma cinese commercialmente matura.
- ILDA Hand (Nature Communications, 2021) — 15 gradi di libertà su 20 giunti, azionamento a leveraggio, massa totale di 1.1 kg. Un riferimento accademico per dimostrare fino a che punto possono essere spinte le architetture a azionamento a leveraggio.
- DexLink Hand — 16 gradi di libertà, a leveraggio, compatto ed economico. Un design accademico moderno, rappresentativo della fascia di mercato attenta al costo.
Ognuna di queste rappresenta una diversa strategia per trasmettere la potenza dai motori alle dita, e ognuna richiede una diversa combinazione di componenti lavorati.
Tre architetture di azionamento e il loro significato per la produzione
Allargando lo sguardo e passando dalle singole mani, si possono individuare tre architetture di azionamento dominanti. La distinzione è importante, perché la scelta dell'architettura determina quali componenti dominano la distinta base e, di conseguenza, quali capacità di lavorazione sono necessarie al partner di produzione.
Le mani robotizzate a trasmissione diretta integrano i motori direttamente nei gruppi di dita e palmo. Le parti meccaniche sono relativamente poche, ma ognuna deve ospitare una cavità per il motore con una concentricità precisa e una planarità di montaggio dell'encoder. Priorità di lavorazione: cavità di precisione, planarità della sede dell'encoder, instradamento dei cavi.
Le mani robotiche azionate da tendini , come quelle progettate da Shadow Hand e Tesla Optimus Gen 3, muovono gli attuatori sull'avambraccio e trasmettono la forza attraverso tendini che passano su pulegge. Le parti meccaniche all'interno della mano sono più leggere e più piccole, ma anche molto più numerose. Per ogni mano è necessario lavorare decine di pulegge, carrucole, guide per tendini e tubi di passaggio. Le priorità di lavorazione sono: micro-precisione sui fori delle pulegge, superfici dei canali per i cavi a basso attrito e profili delle scanalature ripetibili.
Le mani robotiche azionate da leveraggi — ILDA, DexLink, SyLink — utilizzano leveraggi meccanici rigidi per trasmettere il movimento dai motori integrati nella mano o nel palmo. Il numero di componenti è inferiore rispetto ai modelli azionati da tendini, ma ogni leveraggio richiede tolleranze ristrette per i fori dei perni al fine di mantenere la precisione cinematica. Le priorità di lavorazione sono: fori di rotazione precisi, lunghezze dei leveraggi calibrate e interfacce con perni di centraggio.
La maggior parte delle mani umanoidi di ultima generazione, comprese quelle di Tesla, sono in realtà architetture ibride, che combinano la trasmissione a tendini con viti a ricircolo di sfere o viti a rulli planetari per le articolazioni ad alta forza. L'implicazione in termini di produzione è chiara: un partner che lavora su mani destre moderne deve essere in grado di gestire i componenti di tutte e tre le architetture.
Componenti scheletriche e strutturali
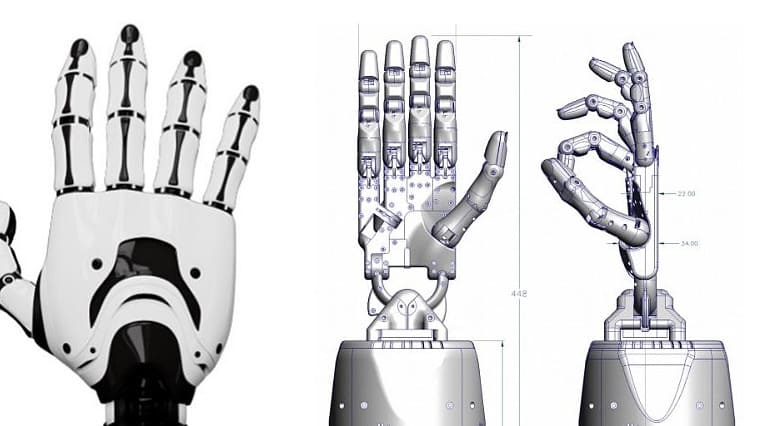
Le parti scheletriche di una mano abile sopportano ogni carico a cui la mano è sottoposta: forze di presa, carichi d'impatto e precarichi interni di tendini e attuatori. Definiscono inoltre le dimensioni e la massa complessive della mano, che a loro volta incidono direttamente sulla massa del polso e dell'avambraccio.
Falangi: segmenti distali, medi e prossimali delle dita
Le dita umane hanno tre falangi: prossimale (la più vicina al palmo), intermedia e distale (la punta del dito). La maggior parte delle dita robotiche antropomorfe riproduce questa struttura, offrendo circa 12 parti di falangi per mano (quattro dita × tre falangi), più due falangi per il pollice.
Ogni falange è un piccolo guscio strutturale, in genere lungo dai 15 ai 30 mm e largo dagli 8 ai 15 mm, che deve ospitare cuscinetti a perno a ciascuna estremità, consentire il passaggio di tendini o legamenti, montare sensori tattili sul lato palmare e connettersi alle falangi adiacenti tramite articolazioni a perno lavorate con precisione. Lo spessore delle pareti si riduce a 0.8-1.2 mm nelle falangi distali più piccole.
Le priorità di lavorazione su una falange sono la concentricità del foro di rotazione (tipicamente ±0.005 mm tra i due fori dell'articolazione), la simmetria destra-sinistra tra le due dita e una finitura superficiale sufficientemente liscia da impedire che il movimento del tendine o del collegamento generi detriti di usura all'interno dell'articolazione.
Struttura del palmo e della base del carpo
Il palmo è la spina dorsale strutturale della mano. Ospita le interfacce di montaggio per le basi di tutte e cinque le dita, alloggia gli attuatori palmari (in architetture a trasmissione diretta o a leveraggio), fa passare i tendini dal polso alle dita e fornisce il collegamento meccanico al polso e all'avambraccio.
Le strutture del palmo sono in genere ricavate da un blocco di alluminio, solitamente 6061-T6 per le soluzioni più economiche o 7075-T6 quando la rigidità strutturale è fondamentale. Nelle mani con protesi tendinee, il palmo funge anche da principale guida per i tendini, il che significa che decine di piccoli canali interni e alloggiamenti per le pulegge devono essere ricavati, all'interno di quella che dall'esterno appare come una superficie liscia e organica.
Questo è uno degli argomenti più convincenti a favore della lavorazione CNC a 5 assi nella produzione di mani di precisione. Un guscio per il palmo ben progettato può essere lavorato da un singolo blocco di alluminio in una o due fasi di lavorazione con la tecnologia a 5 assi, oppure in sei o più fasi con la fresatura a 3 assi. Il numero di fasi di lavorazione influisce direttamente sui costi, sui tempi di consegna e sulla precisione dimensionale tra le diverse produzioni.
Base del pollice e alloggiamento congiunto CMC
Il pollice è la parte meccanicamente più complessa della mano. La sua articolazione di base, l'articolazione carpometacarpale (CMC), è un'articolazione a sella nell'uomo, che consente due gradi di libertà di rotazione indipendenti, permettendo di posizionare la punta del pollice su un ampio spazio. Riprodurre questo meccanismo in un dispositivo hardware è davvero difficile.
La maggior parte delle mani robotiche più avanzate implementa l'articolazione CMC utilizzando due assi di rotazione intersecanti, il che significa che l'alloggiamento della base del pollice deve contenere due serie di sedi di cuscinetti ortogonali all'interno di uno spazio molto compatto. La sfida di lavorazione è notevole: due fori per cuscinetti H6 i cui assi devono intersecarsi entro pochi centesimi di millimetro, su un singolo pezzo lavorato che raramente supera i 25 × 30 × 40 mm.
Consideriamo la lavorazione della base del pollice una specialità nell'ambito dei lavori manuali di precisione. Si tratta in genere del componente singolo della mano che richiede le tolleranze più strette.
Adattatore da polso e interfaccia mano-avambraccio
Nel punto in cui la mano si unisce all'avambraccio, è necessario un adattatore meccanico che supporti il carico strutturale, instradi i cavi dagli attuatori agli encoder e ai sensori tattili e, nei sistemi a tendini, instradi i tubi guida tendinei che trasmettono la forza dagli attuatori dell'avambraccio alla mano.
Gli adattatori per il polso sono generalmente ricavati da alluminio 7075-T6 o, su piattaforme con carico utile maggiore, da titanio Ti-6Al-4V. Le caratteristiche critiche sono la disposizione dei bulloni che si accoppiano con l'avambraccio (tolleranza di posizionamento tipicamente ±0.02 mm), la geometria di passaggio del cavo e del tendine e, laddove la mano ruota indipendentemente su un'articolazione del polso, le sedi per il cuscinetto del polso stesso.
Componenti di trasmissione dell'attuazione
Se state costruendo una mano robotica moderna azionata da tendini, è qui che si concentra la maggior parte dei componenti lavorati. Ogni tendine necessita di pulegge per cambiare direzione, guide per controllarne il percorso e, sempre più spesso, viti di precisione per convertire il movimento rotatorio dell'attuatore in movimento lineare del tendine.
Pulegge e carrucole: il cuore della trasmissione tendinea
Un singolo dito, azionato da un tendine, passa tipicamente attraverso da sei a dodici pulegge nel suo percorso dall'attuatore dell'avambraccio alla punta del dito. Moltiplicando per gli oltre 20 gradi di libertà, si ottengono da 120 a 250 pulegge per mano, spesso più di qualsiasi altra categoria di componenti meccanici.
Le pulegge per mani esperte sono di piccole dimensioni (in genere da 4 a 10 mm di diametro esterno) e devono scorrere agevolmente sotto la tensione del tendine senza usurarlo. Il profilo della scanalatura è di fondamentale importanza. Una scanalatura troppo affilata incide il tendine. Una scanalatura troppo poco profonda permette al tendine di fuoriuscire a causa delle vibrazioni. L'obiettivo tipico è un profilo di scanalatura semicircolare che corrisponda al diametro del tendine entro 0.05 mm, con una rugosità superficiale Ra di 0.4 μm o inferiore.
Nella maggior parte delle mani, le tolleranze più strette si riscontrano nei fori delle pulegge. La tolleranza H5 (±3 μm sui diametri più piccoli) è comune perché l'oscillazione della puleggia si traduce direttamente in una variazione del percorso del tendine e, in definitiva, in una sua rottura.
Tubi per il passaggio dei cavi e guide per i tendini
Laddove le pulegge non possono fornire un supporto continuo – lunghi tratti rettilinei attraverso il palmo, transizioni attraverso le articolazioni – entrano in gioco tubi di instradamento e boccole di guida. Si tratta di piccoli componenti cilindrici, in genere in PEEK o acetale, con fori interni lucidati che consentono ai tendini di scorrere con un attrito minimo.
La sfida nella lavorazione meccanica è la finitura della superficie interna del foro. Un tendine che cicla milioni di volte contro un foro ruvido usura sia se stesso che il tubo. Le finiture interne del foro desiderate sono Ra 0.2 μm o migliori, il che in genere richiede una passata di finitura con un utensile rivestito di diamante o un'operazione di lucidatura post-lavorazione.
Anche i raggi di curvatura del tubo guida sono importanti. Qualsiasi curvatura più stretta di circa 8 volte il diametro del tendine aumenta drasticamente l'attrito e riduce la durata del tendine stesso. Questo è uno dei punti DFM (Design for Manufacturing) che solleviamo frequentemente durante le revisioni di progetto.
Dadi e alloggiamenti per viti a rulli planetari in miniatura
Tesla Optimus Gen 3 ha reso popolare l'uso di viti a rulli planetari miniaturizzate negli attuatori umanoidi. Questa architettura converte il movimento rotatorio del motore in un preciso movimento lineare di tensionamento dei tendini, con una densità di forza molto maggiore rispetto alle viti a ricircolo di sfere e una migliore efficienza rispetto ai riduttori armonici, soprattutto nelle dimensioni ridotte.
Le viti e i rulli stessi provengono da produttori specializzati: la lavorazione di profili filettati con questa precisione è una disciplina specifica. Ma gli alloggiamenti, le interfacce dei dadi e gli adattatori di montaggio che supportano le viti a rulli planetari sono esattamente il tipo di componenti lavorati di alta precisione con cui lavoriamo regolarmente. I fori degli alloggiamenti per i dadi delle viti a rulli planetari richiedono in genere una tolleranza H6 con cilindricità entro 3 μm e la perpendicolarità della spalla di montaggio influisce sul precarico della vite e sulla sua durata in esercizio.
Ingranaggi a vite senza fine, ingranaggi conici e carter di riduzione
Oltre alle viti a rulli, gli ingranaggi a vite senza fine sono comuni nei progetti di manipoli che richiedono destrezza, in particolare nelle giunzioni compatte autobloccanti dove è necessario che il dito mantenga la posizione senza una coppia continua del motore. Gli ingranaggi conici compaiono nei punti di trasmissione ad angolo retto, soprattutto nelle basi del pollice e nelle giunzioni del polso.
Non ci occupiamo direttamente della lavorazione dei denti degli ingranaggi: questa operazione viene solitamente eseguita da produttori specializzati mediante fresatura o sagomatura. Tuttavia, lavoriamo i semilavorati degli ingranaggi che ci vengono inviati per la lavorazione dei denti e le sedi che alloggiano gli ingranaggi finiti. La concentricità del foro e la squadratura delle spalle delle sedi degli ingranaggi influenzano direttamente i modelli di contatto tra gli ingranaggi, con conseguenti ripercussioni su rumorosità, gioco e durata.
Giunti e adattatori motore-trasmissione
Tra gli alberi motore e i componenti della trasmissione (viti, ingranaggi, bobine di tenditori) sono necessari giunti e adattatori. Negli attuatori manuali di precisione, questi sono solitamente giunti rigidi o a soffietto in miniatura, realizzati in acciaio inossidabile o titanio.
Le caratteristiche critiche sono il meccanismo di serraggio (tipicamente un collare a fessura con un bullone di serraggio M2 o M2.5), la concentricità tra l'alesaggio del motore e quello della trasmissione (tipicamente ±0.005 mm) e, per i giunti a soffietto, la flessibilità della sezione a soffietto, che assorbe piccoli disallineamenti trasmettendo la coppia in modo rigido.
Componenti di montaggio per sensori ed elettronica
Le moderne mani robotiche sono ricche di sensori. Ogni polpastrello è dotato di una matrice tattile. Ogni articolazione ha un encoder di posizione. I cavi devono collegarsi da tutti questi sensori ai controller centrali senza danneggiare l'isolamento. I componenti meccanici che supportano questo strato di sensori ed elettronica sono piccoli ma numerosi.
Substrati di montaggio per sensori tattili
I sensori tattili per la punta delle dita, come gli array capacitivi, i sensori ottici GelSight e le griglie di pressione MEMS, necessitano di substrati di montaggio rigidi che li mantengano in un allineamento preciso rispetto alla falange sottostante. Il substrato fornisce supporto meccanico, definisce la geometria della superficie di contatto flessibile e spesso funge anche da schermatura EMI.
Solitamente, questi substrati vengono lavorati in alluminio o PEEK. Le caratteristiche critiche sono la planarità della superficie superiore (che influisce sulla calibrazione del sensore), la scanalatura di tenuta periferica (che impedisce ai contaminanti di entrare nella cavità del sensore) e la geometria dell'uscita del cavo (che non deve sollecitare eccessivamente il connettore flessibile del sensore).
Staffe per encoder e flange di montaggio di precisione
Ogni giunto azionato è dotato di almeno un encoder di posizione. Nelle apparecchiature moderne, si tratta in genere di un encoder assoluto magnetico con un chip sul circuito stampato e un piccolo magnete sull'albero rotante. La distanza tra il magnete e il chip deve essere mantenuta entro limiti ristretti, in genere da 0.5 a 1.5 mm, affinché l'encoder funzioni in modo affidabile.
La tolleranza del traferro determina le specifiche di lavorazione della staffa dell'encoder. La planarità della superficie di montaggio della staffa, la tolleranza di posizione del foro di montaggio del magnete e la squadratura dell'insieme contribuiscono a determinare se l'encoder legge correttamente o genera errori. Di norma, manteniamo queste caratteristiche entro ±0.02 mm sulle staffe degli encoder.
Canali interni per cavi e funzioni di gestione dei fili
Una mano abile trasporta decine di cavi di piccolo calibro: cavi di alimentazione e di segnale per encoder, driver e sensori tattili. Questi cavi devono passare attraverso la struttura interna della mano senza pizzicare, usurare o ostacolare il movimento meccanico.
La progettazione dei canali passacavi è uno dei settori in cui la lavorazione a 5 assi dimostra il suo valore. I canali interni lisci e curvi, con ampi raggi di curvatura nei punti di ingresso e di uscita, sono molto più facili da lavorare con macchine a 5 assi rispetto alla fresatura a 3 assi, che richiede molteplici impostazioni e produce geometrie interne irregolari. I canali passacavi hanno in genere un diametro compreso tra 1.5 e 3 mm, con raggi di curvatura in ingresso e in uscita pari ad almeno il doppio del diametro del canale.
Considerazioni sulla schermatura EMI negli alloggiamenti lavorati meccanicamente
All'interno di una piccola mano, i driver per motori ad alta corrente e i circuiti dei sensori a bassa tensione condividono lo stesso spazio, creando notevoli problemi di interferenza elettromagnetica. Gli alloggiamenti in alluminio lavorato possono fungere da efficaci schermature EMI, ma solo se la lavorazione consente un contatto elettrico pulito tra le superfici di accoppiamento.
In pratica, ciò significa che le giunzioni degli alloggiamenti in cui la schermatura EMI è importante non dovrebbero essere anodizzate duramente sulle superfici di accoppiamento, poiché l'anodizzazione di tipo III produce uno strato elettricamente isolante. È quindi necessario mascherare tali superfici durante l'anodizzazione oppure specificare un'alternativa conduttiva come un rivestimento di conversione al cromato trasparente sulle flange di accoppiamento.
Selezione dei materiali per componenti di mani destre
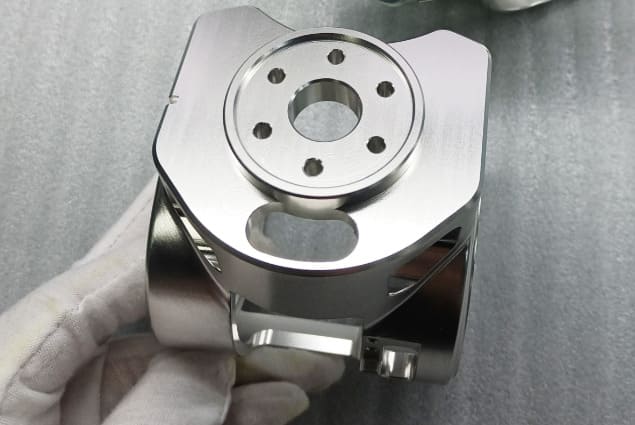
Nella progettazione artigianale di precisione, la scelta del materiale ha un impatto su ogni altra decisione. Stabilisce il limite massimo del rapporto resistenza/peso, determina quali trattamenti superficiali sono possibili e spesso decide se una determinata caratteristica è addirittura realizzabile su scala industriale.
Leghe di alluminio: 6061-T6 vs. 7075-T6 per telai scheletrici
L'alluminio è il materiale dominante nella costruzione dello scheletro della mano, fondamentale per la destrezza manuale. La sua combinazione di bassa densità (2.7 g/cm³), eccellente lavorabilità e compatibilità con l'anodizzazione dura lo rende la scelta predefinita per telai palmari, falangi e staffe strutturali.
La lega 6061-T6 è un materiale versatile ed economicamente vantaggioso. Si lavora con precisione, mantiene le tolleranze anche dopo cicli termici e si presta bene all'anodizzazione dura. È ideale per gusci palmari, piastre di copertura ed elementi strutturali non critici.
La lega 7075-T6 entra in gioco quando il rapporto resistenza/peso è fondamentale: basi per il pollice, supporti per la punta delle dita ad alto carico, adattatori per il polso e qualsiasi componente in cui lo spessore minimo della parete viene spinto al limite. La sua resistenza allo snervamento è quasi il doppio di quella della 6061, a scapito di un costo maggiore della materia prima e di una minore resistenza alla corrosione.
Una mano esperta utilizza tipicamente una combinazione di leghe: 6061 per la maggior parte dei componenti e 7075 per la piccola percentuale di pezzi in cui il risparmio di massa è effettivamente rilevante. La nostra pagina sulla lavorazione CNC dell'alluminio descrive in dettaglio entrambe le leghe, qualora desideriate maggiori informazioni sulle specifiche dei materiali.
Titanio Ti-6Al-4V per applicazioni mediche e in cui il peso è un fattore critico.
Il titanio Ti-6Al-4V, di grado 5, rappresenta il punto d'incontro tra la precisione artigianale e la metallurgia aerospaziale. La sua densità (4.43 g/cm³, circa il 60% di quella dell'acciaio), unita all'elevata resistenza meccanica e all'eccezionale resistenza alla corrosione, lo rende prezioso per elementi strutturali in cui il peso è un fattore critico e per applicazioni di robotica medica, dove la biocompatibilità e la compatibilità con i processi di sterilizzazione sono fondamentali.
Applicazioni pratiche in mani destre: adattatori per il polso su piattaforme umanoidi, dove ogni grammo nelle estremità si amplifica lungo l'intera catena cinematica; basi per il pollice su mani robotiche ad alte prestazioni; componenti dell'effettore finale di robot chirurgici; e qualsiasi parte esposta a cicli di sterilizzazione in autoclave.
Il compromesso nella produzione è reale. La lavorazione CNC del titanio avviene a una velocità di taglio nettamente inferiore rispetto a quella dell'alluminio, la durata degli utensili è più breve e la gestione termica richiede un sistema di raffreddamento a flusso continuo con un controllo preciso dei trucioli. Aspettatevi costi di lavorazione per pezzo circa 3-4 volte superiori rispetto a una geometria equivalente in alluminio. Il sovrapprezzo è giustificato solo quando il risparmio di massa si traduce in un effettivo risparmio sui costi di produzione.
PEEK e PEEK-CF: perché Tesla Optimus si affida a polimeri ad alte prestazioni
Il PEEK (polietereterchetone) è diventato il materiale simbolo dell'era delle mani umanoidi. Il programma Optimus Gen 2 di Tesla ha ridotto di circa 10 kg la massa della generazione precedente, principalmente grazie al passaggio dei componenti strutturali dal metallo al PEEK e al PEEK rinforzato con fibra di carbonio (PEEK-CF).
Le proprietà che rendono il PEEK attraente per le costruzioni manuali che richiedono destrezza:
- Densità di circa 1.32 g/cm³ — meno della metà dell'alluminio, meno di un terzo dell'acciaio
- Resistenza alla trazione da circa 100 MPa (non caricato) a 240 MPa (con il 30% di fibra di carbonio) — competitivo con l'alluminio in termini di rapporto resistenza-massa
- Temperatura di esercizio continua superiore a 250 °C — non è affatto un limite in una mano
- Resistenza chimica e biocompatibilità — consente applicazioni di robotica medica
- Proprietà autolubrificanti — riduce la necessità di boccole separate in alcuni tipi di giunti
La lavorazione del PEEK è diversa dalla lavorazione dei metalli. Le velocità di avanzamento sono maggiori, le velocità di taglio moderate e la geometria dell'utensile privilegia un taglio netto rispetto all'evacuazione dei trucioli. La gestione del calore si sposta dalle problematiche legate all'usura dell'utensile alla distorsione del materiale: il PEEK può ammorbidirsi e formare grumi se i parametri di taglio non sono corretti. Nel caso del PEEK-CF, le fibre di carbonio abrasive accelerano significativamente l'usura dell'utensile e spesso è necessario utilizzare utensili rivestiti di diamante per ottenere una finitura uniforme.
Eseguiamo regolarmente lavorazioni CNC sia su PEEK non caricato che su PEEK-CF per la realizzazione di componenti di precisione per mani artificiali. Se state progettando una mano artificiale che si ispira alla strategia dei materiali di Tesla, la nostra pagina sulle capacità di lavorazione CNC del PEEK illustra in dettaglio i gradi e i processi specifici.
Acciaio inossidabile 17-4 PH per alberi, perni e cuscinetti per pulegge
Laddove alluminio e polimeri non sono sufficientemente resistenti – perni di articolazione ad alto carico, perni di centraggio su giunti portanti, piccoli alberi all'interno di attuatori – entra in gioco l'acciaio inossidabile 17-4 PH a indurimento per precipitazione. Nello stato H900, offre una resistenza allo snervamento superiore a 1170 MPa con buona resistenza alla corrosione e stabilità dimensionale grazie al trattamento termico.
Lavoriamo l'acciaio 17-4 PH allo stato ricotto in soluzione, quindi lo sottoponiamo a un processo di invecchiamento dopo la lavorazione primaria. La distorsione durante l'invecchiamento è minima sui pezzi simmetrici, come lo sono la maggior parte dei perni e degli alberi.
Rame al berillio e ceramiche tecniche per interfacce specializzate
Ai margini della progettazione di mani robotizzate ad alte prestazioni, si possono occasionalmente trovare rame al berillio (eccellente per piccole molle e contatti conduttivi non magnetici) e ceramiche tecniche (per superfici di scorrimento ad alta usura o isolatori elettrici). Si tratta di materiali speciali con requisiti di manipolazione specifici, ma che compaiono nella distinta base di mani robotizzate ad alte prestazioni per la ricerca e applicazioni industriali specializzate.
Tre sfide di produzione uniche per le mani esperte
La lavorazione di componenti complessi per la manipolazione di mani non si riduce semplicemente alla "lavorazione con piccoli robot". Tre sfide distinte determinano l'approccio necessario a questa produzione, che deve essere diversa da quello ad altri lavori di precisione.
Miniaturizzazione: caratteristiche di lavorazione inferiori a 1 mm
Le dimensioni più ridotte, percepibili da una mano esperta (scanalature per pulegge, fori passacavi, viti di fissaggio per sensori tattili), sono generalmente inferiori a 1 mm. Scanalature per pulegge larghe 0.5 mm, fori filettati M1.0 e canali per cavi con diametro di 0.6 mm sono caratteristiche comuni.
La microfresatura a questa scala richiede mandrini di altissima precisione con velocità di rotazione comprese tra 40,000 e 80,000 giri/minuto, micro-utensili specializzati (tipicamente in carburo con rivestimenti diamantati per la lavorazione di polimeri o materiali non ferrosi) e un rigoroso controllo termico sia del pezzo che della macchina utensile. Una stabilità della temperatura ambiente di ±1 °C durante la lavorazione è standard per la microlavorazione di alta precisione. La flessione dell'utensile sotto l'azione della forza di taglio diventa la principale fonte di errore, il che impone parametri di taglio conservativi e un'attenta strategia del percorso utensile.
Geometria organica complessa dei palmi e delle basi dei pollici
La superficie palmare di una mano moderna e abile assomiglia meno a un componente meccanico e più a una struttura biologica: superfici curve, cavità scolpite, canali per i cavi, punti di fissaggio con angolazioni complesse. Anche le basi dei pollici presentano la stessa complessità, seppur in miniatura.
La lavorazione efficiente di queste forme richiede una capacità a 5 assi. Una scocca palmare che richiederebbe cinque o sei passaggi su una fresatura a 3 assi può essere in genere completata in uno o due passaggi con la lavorazione a 5 assi, con una migliore uniformità dimensionale poiché non vi sono errori di allineamento tra i passaggi.
Un'altra conseguenza della geometria complessa riguarda il fissaggio. Le morse e i sistemi di bloccaggio standard non riescono a tenere saldamente in posizione le superfici palmari irregolari. Spesso realizziamo dispositivi di fissaggio personalizzati con ganasce morbide per le produzioni in serie di superfici palmari e basi per il pollice: un piccolo investimento iniziale in attrezzature che si ripaga nel corso della produzione.
Precisione su larga scala: dal prototipo ai volumi di produzione
Un prototipo di mano abile è una cosa. Cento mani sono un'altra. Mille mani al mese – il volume che i nuovi programmi umanoidi stanno iniziando a richiedere – rappresentano un problema di produzione radicalmente diverso.
Mantenere fori per pulegge H5 su un prototipo è possibile con un accurato montaggio e ispezione manuale. Mantenere fori per pulegge H5 su 250 pulegge per mano, per un totale di 1,000 mani al mese, richiede il controllo statistico di processo, la misurazione automatizzata in corso di produzione e, spesso, configurazioni di macchine con cambio pallet che consentono a una macchina di funzionare senza supervisione per cicli prolungati. Si tratta di una disciplina produttiva diversa e scegliere un fornitore in grado di scalare con il vostro programma è una decisione che vale la pena prendere fin da subito.
Processi CNC per tipo di componente
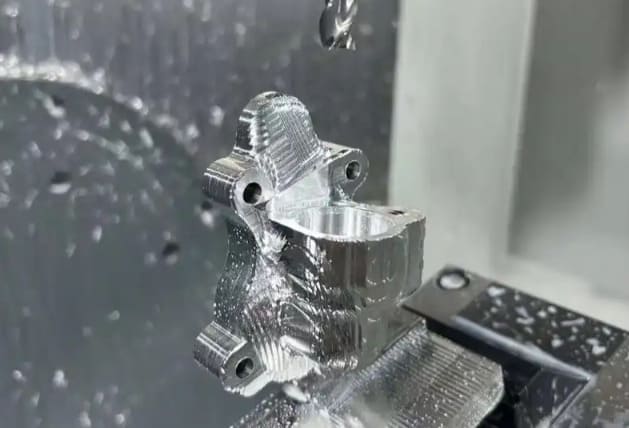
Non tutti i componenti per lavorazioni manuali di precisione richiedono lo stesso processo produttivo. Abbinare il processo giusto al componente giusto è ciò che determina costi, qualità e tempi di consegna.
Lavorazione a 5 assi per gusci palmari e basi del pollice
Le impugnature palmari, le basi per il pollice, gli adattatori per il polso e qualsiasi componente con caratteristiche ad angolo composto o superfici curve organiche si prestano bene alla lavorazione con macchine a 5 assi. La sola riduzione dei tempi di setup solitamente compensa il costo orario più elevato della macchina: un'impugnatura palmare lavorata con una macchina a 5 assi che si completa in un solo setup a 80 dollari l'ora è generalmente più economica nel complesso rispetto a un'impugnatura lavorata con una macchina a 3 assi che richiede cinque setup a 50 dollari l'ora, una volta considerati gli errori di allineamento e gli scarti.
Oltre al risparmio sui costi, la lavorazione a 5 assi consente ai progettisti di utilizzare geometrie che la lavorazione a 3 assi non può produrre in modo economicamente vantaggioso: elementi di montaggio sottosquadrati, canali per cavi angolati, alloggiamenti per tendini sagomati. Questa libertà geometrica si traduce spesso in un design del palmo più leggero, resistente e integrato.
Microfresatura per dettagli di falangi e giunture delle dita
Le falangi e le caratteristiche delle loro articolazioni interne vengono lavorate con la micromillatura. Diametri degli utensili da 0.3 mm a 2 mm, velocità del mandrino fino a 80,000 giri/min e forze di taglio così ridotte che la flessione dell'utensile diventa il principale fattore limitante per la precisione.
Le tecniche che contano sono: la fresatura in concordanza per mantenere costante il carico del truciolo, i percorsi utensile trocoidali per le scanalature per evitare che gli utensili entrino completamente in contatto e un controllo termico preciso lungo l'intero percorso utensile, poiché la dilatazione termica a queste dimensioni porta rapidamente i pezzi fuori tolleranza.
Nella micro-fresatura, il fissaggio dei pezzi è spesso importante quanto il taglio stesso. Mandrini a vuoto, ganasce morbide personalizzate o dispositivi di fissaggio specifici per la micro-lavorazione consentono di bloccare piccoli componenti senza deformarli.
Lavorazioni meccaniche di precisione per perni, alberi ed elementi filettati di pulegge.
I piccoli componenti cilindrici di alta precisione trovano la loro collocazione ideale nei torni di tipo svizzero . Perni di puleggia, perni di centraggio, alberi di attuazione, elementi di accoppiamento, barre filettate: tutti questi componenti, se lavorati con macchine di tipo svizzero, risultano più puliti, più concentrici e più economici per pezzo rispetto a quanto si otterrebbe con la tornitura convenzionale e le relative lavorazioni secondarie.
Tipiche capacità svizzere per lavorazioni manuali di precisione: rapporti lunghezza/diametro fino a 20:1 senza flessioni apprezzabili, tolleranze di diametro entro ±2.5 μm, finitura superficiale Ra 0.4 μm allo stato tornito. Filettatura, elementi trasversali e zigrinatura vengono realizzati nella stessa configurazione, riducendo significativamente il costo unitario per ogni ciclo di produzione.
Per un lotto di 500 perni per pulegge, la tornitura svizzera produce un pezzo completo per ciclo senza necessità di operazioni secondarie. I vantaggi economici diventano evidenti quando il numero di pezzi inizia ad aumentare.
Elettroerosione a filo per scanalature, scanalature e elementi interni taglienti delle pulegge.
Alcune caratteristiche non possono essere realizzate con utensili rotanti. Angoli interni acuti nelle scanalature di guida dei tendini, scanalature di precisione sugli alberi di accoppiamento e profili complessi delle scanalature delle pulegge rientrano tutti nel campo dell'elettroerosione a filo.
L'elettroerosione a filo produce finiture superficiali fino a Ra 0.4 μm con tolleranze dimensionali entro ±5 μm. È più lenta e costosa della fresatura per singolo pezzo, ma spesso è l'unico processo praticabile per determinate geometrie e, in alcuni casi, l'unico in grado di realizzare una caratteristica in materiale temprato senza necessità di lavorazione successiva al trattamento termico.
Considerazioni post-lavorazione: sbavatura, pulizia e preparazione della superficie.
La lavorazione meccanica è solo il primo passo. I componenti che richiedono destrezza manuale necessitano in genere di un'attenta sbavatura, soprattutto sui canali interni per i cavi, dove qualsiasi sporgenza può danneggiare l'isolamento nel tempo. La pulizia a ultrasuoni rimuove il fluido di lavorazione e i micro-detriti prima dell'assemblaggio. La preparazione della superficie per l'incollaggio (sempre più comune nelle impugnature in materiale composito) richiede specifiche formulazioni chimiche e un rigoroso controllo del processo.
Nessuno di questi passaggi è facoltativo. Una puleggia lavorata alla perfezione con una piccola bava nella scanalatura può lacerare i tendini in poche settimane.
Tolleranze, GD&T e controllo qualità
Le dichiarazioni generiche sulle tolleranze non sono utili a nessuno. Questi sono i valori che effettivamente applichiamo ai componenti realizzati con precisione manuale in produzione.
Obiettivi di tolleranza per tipo di componente
La tabella seguente riporta le tolleranze target tipiche per le lavorazioni meccaniche manuali più comuni. I singoli programmi possono risultare più o meno precisi a seconda del design del giunto e del tipo di riduttore scelto.
| Componente/Caratteristica | Tolleranza tipica | Finitura superficiale tipica |
|---|---|---|
| Foro della puleggia (per cuscinetto miniaturizzato) | H5 (±3 μm) | Ra 0.4 μm |
| Profilo della scanalatura della puleggia | ± 0.05 mm | Ra 0.4 μm |
| Foro per perno della falange | H6 (±5 μm) | Ra 0.8 μm |
| Profilo esterno del guscio di palma | ± 0.05 mm | Ra 1.6 μm |
| foro del canale tendineo del guscio di palma | ± 0.02 mm | Ra 0.2 μm |
| Concentricità del foro dell'articolazione CMC del pollice | ± 0.01 mm | Ra 0.4 μm |
| planarità della staffa di montaggio dell'encoder | ± 0.02 mm | Ra 0.8 μm |
| posizione dello schema di foratura dell'adattatore del polso | ± 0.02 mm | Ra 1.6 μm |
| diametro del perno di centraggio in miniatura | h5 (±3 μm) | Ra 0.2 μm |
| Caratteristiche filettate (M1.0-M2.5) | 6 ore interne / 6 g esterne | - |
Strategia GD&T per assemblaggi critici
Una mano esperta presenta tolleranze di assemblaggio che, se calcolate ingenuamente, sarebbero spaventose. Il percorso dal punto di riferimento del polso, attraverso il palmo, l'articolazione basale, le tre falangi e fino alla punta di un dito, attraversa da 15 a 20 elementi dimensionati. Anche se ogni elemento presentasse una tolleranza di ±0.05 mm, la somma delle tolleranze calcolate ingenuamente supererebbe ±1 mm, una tolleranza sufficiente a compromettere completamente la precisione cinematica.
La soluzione è la tolleranza geometrica e dimensionale funzionale (GD&T). Ogni componente riceve un sistema di riferimento basato sulle caratteristiche che si accoppiano con i componenti adiacenti. Le tolleranze di posizione sono riferite a tale sistema di riferimento, anziché essere accumulate tramite le tolleranze dimensionali. Le tolleranze di profilo controllano le superfici di accoppiamento critiche senza richiedere quote individuali per ogni singola caratteristica.
Se realizzata correttamente, una mano con tolleranze individuali di ±0.05 mm può essere assemblata con una precisione di ±0.1 mm sulla punta delle dita. Se realizzata in modo inadeguato, le stesse tolleranze producono mani che non funzionano.
Protocolli di ispezione: CMM, misurazione ottica e profilometria di superficie
Ispezioniamo le parti del corpo che richiedono destrezza manuale utilizzando protocolli a più livelli:
- Ispezione CMM del primo articolo verifica ogni indicazione GD&T sulla prima parte di una serie di produzione, con un rapporto completo delle deviazioni riferito ai dati di progetto
- Misurazione in corso d'opera — calibri per fori, calibri a perno, calibri di altezza — controllano le dimensioni critiche di ogni parte durante la produzione
- Misurazione ottica su elementi senza contatto (profili esterni, forme di scanalature, pareti sottili) dove le sonde CMM sono impraticabili
- Profilometria superficiale su fori di cuscinetti critici, canali per tendini e scanalature delle pulegge per verificare i valori target di Ra e i parametri completi della tessitura superficiale
- Ispezione 100% sui fori delle pulegge, sui fori CMC del pollice e su qualsiasi elemento in cui un guasto sul campo sarebbe catastrofico
Ogni lotto viene spedito con certificazioni dei materiali riconducibili al numero di colata del laminatoio, certificati di conformità e rapporti di ispezione dimensionale per le caratteristiche critiche.
Linee guida per la progettazione orientata alla producibilità (DFM) per i progettisti di utensili manuali.
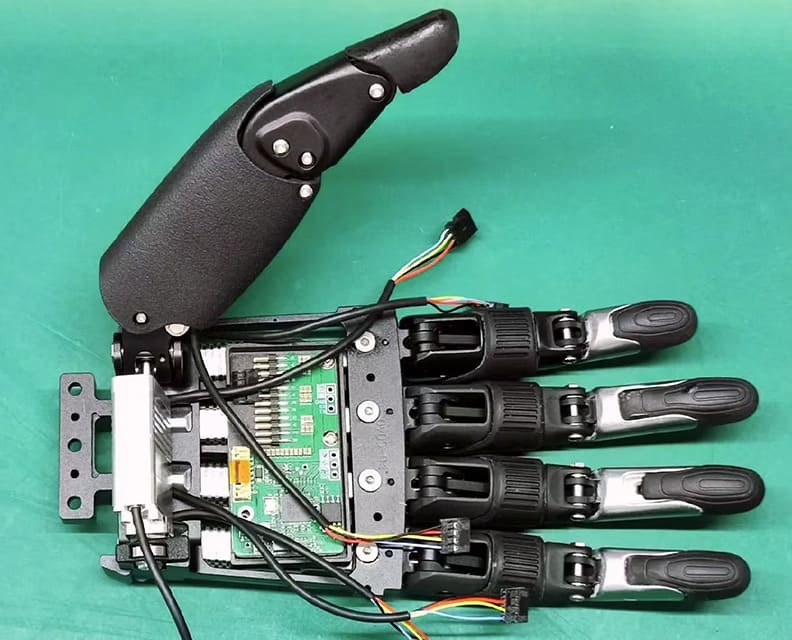
Il contributo più prezioso che un partner per la lavorazione meccanica può offrire non è un preventivo, bensì la revisione del progetto che lo precede. Questa sezione riassume i punti DFM (Design for Manufacturing) che solleviamo più frequentemente nella progettazione di mani destre.
Spessore minimo della parete in base al materiale e al tipo di caratteristica
Gli spessori minimi delle pareti variano notevolmente a seconda del materiale e del fatto che la parete sia un elemento strutturale critico per la rigidità o un rivestimento estetico:
- Alluminio 6061-T6: 0.8 mm minimo per pareti strutturali, 0.5 mm per rivestimenti estetici corti con nervature di rinforzo
- Alluminio 7075-T6: 0.6 mm minimo per pareti strutturali, 0.4 mm per rivestimenti estetici di breve lunghezza.
- Titanio Ti-6Al-4V: 0.5 mm minimo per le pareti strutturali
- SBIRCIARE: Spessore minimo di 1.0 mm per pareti strutturali, 0.6 mm per rivestimenti estetici (il polimero si ammorbidisce nelle sezioni più sottili durante la lavorazione).
- PEEK-CF: 0.8 mm minimo, ma attenzione agli effetti dell'orientamento delle fibre in prossimità di pareti sottili
Al di sotto di questi limiti, si possono verificare deformazioni del pezzo durante la lavorazione, segni di vibrazione sulla superficie finita o un ritorno elastico che porta la dimensione finale fuori tolleranza.
Geometria della scanalatura della puleggia che le macchine lavorano in modo efficiente
I profili delle scanalature delle pulegge sembrano semplici sul disegno, ma nascondono una complessità di produzione. Ecco alcuni spunti di progettazione per la producibilità (DFM) che consentono di ridurre i costi:
- Specificare un profilo di scanalatura semicircolare corrispondente al diametro nominale del tendine, non una scanalatura a V appuntita.
- Accettare una tolleranza del profilo di 0.05-0.1 mm piuttosto che spingere a ±0.02 mm; il tendine si adatta alla differenza
- La profondità del solco dovrebbe essere pari al 30-45% del diametro del tendine: solchi più profondi causano l'inceppamento del tendine, solchi meno profondi permettono ai tendini di saltare
- Prevedere bordi di ingresso smussati su entrambi i lati della scanalatura per eliminare l'abrasione del tendine in fase di ingresso e di uscita.
Raggio di curvatura e geometria del tubo guida per il passaggio dei cavi
Il percorso dei tendini e dei cavi determina se la tua mano funzionerà dopo 10,000 cicli o dopo 10,000,000 di cicli:
- Raggio minimo di curvatura del tendine: 8 volte il diametro del tendine (raggi più stretti riducono drasticamente la durata del tendine)
- Raggio di curvatura per il passaggio dei cavi: minimo 5 volte il diametro esterno del cavo
- Finitura interna del tubo guida: Ra 0.2 μm o migliore
- Smussi di ingresso e uscita del tubo guida: 45° × 0.3 mm minimo
- Evitate transizioni brusche tra i tubi guida e le sezioni a percorso libero: prevedete una breve transizione a forma di tromba.
Selezione di elementi di fissaggio miniaturizzati: filettature da M1.0 a M2.5
L'assemblaggio manuale, che richiede destrezza, utilizza decine di elementi di fissaggio in miniatura. Ecco alcuni punti importanti:
- Se possibile, preferite le filettature M1.6, M2.0 e M2.5 alle M1.0 e M1.2: le filettature più piccole si spanano facilmente e sono molto più difficili da ispezionare.
- Per i collegamenti strutturali utilizzare viti a testa cilindrica con esagono incassato; le viti a testa piatta o a croce di queste dimensioni si spanano durante il montaggio.
- Specificare inserti filettati (elicoidali o a pressione) in componenti in polimero e alluminio soggetti a smontaggi ripetuti.
- Le specifiche di coppia sono importanti: serrare eccessivamente un elemento di fissaggio M1.6 è facile e dannoso.
Consolidamento dei componenti per ridurre l'accumulo delle tolleranze di assemblaggio
Ogni giunzione in un assieme aggiunge tolleranza all'insieme. Uno degli interventi DFM di maggior valore è la combinazione di più parti lavorate in un'unica parte lavorata più complessa.
Un'impugnatura progettata come cinque pezzi separati lavorati a macchina, più elementi di fissaggio, presenta una maggiore tolleranza, tempi di assemblaggio più lunghi e maggiori possibilità di guasto rispetto alla stessa impugnatura progettata come un unico guscio lavorato a 5 assi. La versione monoblocco è più costosa per unità rispetto a ciascuno dei cinque pezzi, ma più economica della somma dei loro costi unitari e produce un assemblaggio con prestazioni migliori.
Quando coinvolgere il partner di produzione: tempistiche per la revisione del progetto
Prima si inizia, meglio è. L'apporto dei dati di produzione durante la fase di progettazione CAD consente di solito un risparmio del 20-40% sui costi di produzione grazie al consolidamento dei componenti, alla semplificazione delle caratteristiche e alla sostituzione dei materiali. Lo stesso apporto dopo che il progetto è stato finalizzato solitamente consente un risparmio inferiore al 10% e spesso richiede modifiche al progetto che si ripercuotono sui componenti adiacenti.
Preferiamo avviare le revisioni di progettazione quando l'architettura cinematica è definita, ma la geometria dettagliata dei componenti è ancora in fase di definizione. È in questa fase che la prospettiva produttiva apporta il massimo valore aggiunto.
Volume, costi e tempi di consegna: la realtà
Informazioni oneste sui costi reali di un programma e sulla sua effettiva durata.
Quantità del prototipo: cosa aspettarsi (da 1 a 10 unità)
La produzione di un prototipo di una mano protesica completa, comprensiva di ogni singolo componente lavorato per una mano, richiede in genere dalle 4 alle 8 settimane nella nostra officina. Il costo varia enormemente in base alla complessità del progetto, ma una mano protesica a 20 gradi di libertà con azionamento tendineo richiede in genere un valore di componenti lavorati compreso tra 8,000 e 25,000 dollari per mano, in quantità da prototipo.
La distribuzione dei costi è disomogenea. Le impugnature per il palmo, le basi per il pollice e gli adattatori per il polso sono costosi per singolo pezzo, ma sono pochi. Le pulegge e i perni sono economici per singolo pezzo, ma numerosi. Gli alloggiamenti dei motori e i dadi delle viti dei rulli planetari si collocano in una posizione intermedia.
Produzione a basso volume: da 50 a 500 mani per lotto
Con 50-500 mani per lotto, il costo di lavorazione per mano si riduce significativamente, in genere del 40-60% rispetto al costo del prototipo. Il risparmio deriva dall'efficienza del lotto: i costi di setup si ammortizzano su un maggior numero di pezzi, conviene costruire attrezzature personalizzate e il campionamento per l'ispezione sostituisce la verifica al 100% con CMM sulla maggior parte delle caratteristiche.
I tempi di consegna per lotti da 50 a 500 pezzi realizzati a mano sono in genere di 8-14 settimane, a seconda del livello di perfezionamento del design tra il prototipo e l'inizio della produzione.
Passaggio alla produzione di massa: oltre 1,000 addetti al mese
La produzione di massa cambia radicalmente il modello produttivo. Celle di lavorazione dedicate con configurazioni a cambio pallet, controllo statistico di processo, misurazione automatizzata in corso d'opera e protocolli di ispezione specifici diventano la norma. Il costo di lavorazione per singolo operatore, con una produzione di oltre 1,000 pezzi al mese, si riduce in genere di un ulteriore 20-30% rispetto alla produzione a basso volume.
Stabilire un rapporto di fornitura per la produzione di massa richiede tempo. Prevedete dai 3 ai 6 mesi dalla fase di definizione del progetto iniziale alla prima spedizione di produzione in serie.
Principali fattori che incidono sui costi: numero di elementi, tolleranza, materiale e volume.
Se si desidera ridurre i costi di produzione con destrezza, ecco le leve da utilizzare in ordine di impatto:
- Volume — Un numero di mani 500 volte superiore non significa un costo per mano 500 volte inferiore, ma una riduzione di 5-8 volte è realistica.
- Consolidamento ingegneristico — la combinazione di componenti spesso riduce i costi più di qualsiasi ottimizzazione dei singoli componenti.
- Rilassamento della tolleranza — la riduzione delle caratteristiche non critiche da H6 a H8 o da ±0.02 mm a ±0.05 mm riduce significativamente i tempi di lavorazione
- Sostituzione materiale — passando dalla lega 7075 alla 6061 laddove la resistenza lo consenta, oppure dalla lega Ti-6Al-4V alla 7075 laddove la massa lo consenta
- Esercitare la scelta — il processo giusto per ogni parte è meglio che forzare tutto attraverso un unico processo
Scelta del partner CNC per la produzione di utensili manuali di precisione
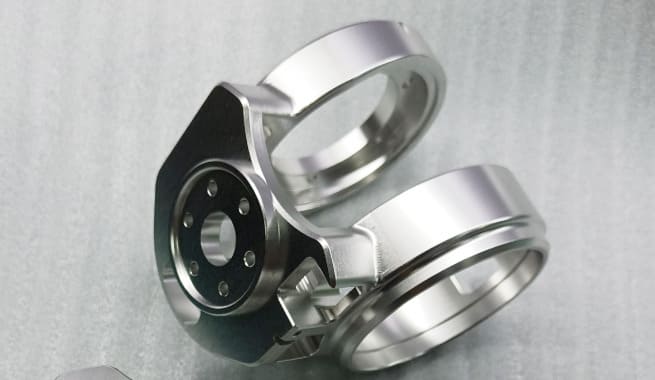
La scelta del partner di produzione è più importante per la produzione artigianale di precisione che per la maggior parte delle altre lavorazioni di precisione. I componenti sono piccoli, numerosi, con tolleranze ristrette e fondamentali per un sistema in cui ogni elemento deve funzionare correttamente.
Lista di controllo delle capacità per la valutazione dei fornitori di lavorazioni meccaniche
Le capacità fondamentali per una produzione manuale precisa:
- Lavorazione CNC a 5 assi con capacità di posizionamento di ±0.005 mm, preferibilmente con configurazioni di cambio pallet per la scalabilità della produzione
- Capacità di micromacinazione compresi utensili da 0.3-2 mm, mandrini di ultraprecisione superiori a 40,000 giri/minuto e ambienti di lavorazione a temperatura controllata
- Tornitura di tipo svizzero per perni di pulegge, alberi ed elementi filettati
- Elettroerosione a filo per scanalature, elementi interni appuntiti e lavorazioni di materiali induriti
- Piena capacità di gestione dei materiali attraverso leghe di alluminio, titanio, PEEK, PEEK-CF e acciai inossidabili temprati
- Trattamento delle superfici effettuato internamente o da un partner di fiducia. — anodizzazione dura, levigatura chimica, lubrificazione a film secco
- Ispezione CMM con capacità sub-micrometrica e profilometria di superficie per il lavoro sui canali tendinei
- Tracciabilità documentata con certificazioni dei materiali e rapporti di controllo dimensionale
- Supporto tecnico durante la fase di revisione del progetto. piuttosto che relazioni basate solo su preventivi
RichconnL'approccio di 's ai componenti della mano destre
At RichconnPer noi, la produzione di componenti lavorati a mano con precisione è una vera e propria partnership, non una semplice transazione commerciale. Le nostre competenze coprono l'intera gamma di componenti lavorati a mano con precisione: gusci per il palmo e basi per il pollice su macchine a 5 assi, falangi e dettagli di giunzione su piattaforme di microfresatura, perni e alberi per pulegge su torni svizzeri, scanalature di precisione e elementi taglienti realizzati con elettroerosione a filo.
La gamma di materiali disponibili comprende le leghe e i polimeri effettivamente utilizzati nei programmi di chirurgia manuale avanzata: alluminio 6061-T6 e 7075-T6, titanio Ti-6Al-4V, acciaio inossidabile 17-4 PH, PEEK e PEEK-CF. Le opzioni di trattamento superficiale includono anodizzazione dura di tipo III, levigatura chimica su geometrie complesse e lubrificanti speciali a film secco per le superfici a contatto con i tendini.
Le nostre capacità di ispezione includono la verifica tramite CMM delle caratteristiche definite da GD&T, la profilometria di superficie sulle superfici critiche dei cuscinetti e dei canali dei tendini e la documentazione completa di tracciabilità per ogni lotto.
Se avete letto la nostra precedente guida sui componenti per giunti robotici , riconoscerete la stessa disciplina applicata su scala ridotta. I componenti sono diversi, ma la filosofia di produzione è la stessa.
Come iniziare: revisione del progetto, accordo di non divulgazione (NDA) e processo di preventivo.
Il tipico percorso di coinvolgimento:
- Contatto iniziale attraverso richconn.com/contatto con una breve descrizione del tuo programma
- NDA reciproca per proteggere il tuo progetto e la tua roadmap
- Revisione del progetto — solitamente 1-2 sessioni che coprono il feedback DFM, le raccomandazioni sui materiali e la selezione del processo per ciascun componente
- Quotazione che copre quantità di prototipi con prezzi e tempi di consegna chiari.
- Produzione di prototipi seguito da cicli iterativi man mano che il progetto matura
- Piano di produzione — impegno in termini di capacità, investimenti in attrezzature e qualificazione dei processi per la scalabilità dei volumi
I programmi che si attivano nelle prime fasi di questa sequenza, prima del congelamento del progetto, raggiungono la produzione più rapidamente e a un costo unitario inferiore rispetto ai programmi che consegnano i pacchetti CAD definitivi per la preventivazione.
Conclusione
La destrezza delle mani è l'elemento cruciale per il successo o il fallimento della robotica umanoide. L'intelligenza artificiale è quasi pronta. La locomozione bipede è stata risolta. La mano, con i suoi 80-150 componenti lavorati con precisione, i requisiti di micro-tolleranza e la necessità di resistere a milioni di cicli di presa, rimane il componente determinante per la commercializzazione di una piattaforma umanoide o per il suo futuro utilizzo come semplice prototipo.
Se c'è una cosa che dovete ricordare di questa guida, è questa: la scelta del partner di produzione è più importante di qualsiasi singola decisione di progettazione. Il partner giusto individua i problemi di DFM (Design for Manufacturing) prima che si trasformino in costose rilavorazioni. Il partner giusto si adatta al vostro programma, dal prototipo alla produzione, senza costringervi a cambiare fornitore a metà percorso. Il partner giusto tratta i vostri componenti, realizzati con precisione manuale, come prodotti di alta qualità, non come semplici pezzi di piccole dimensioni.



