
Per molte lavorazioni di rivestimento dei robot umanoidi, la lavorazione CNC non è il processo adatto. Figure AI lo ha affermato pubblicamente quando ha presentato Figure 03: il robot è rivestito di tessuti morbidi anziché di parti rigide lavorate meccanicamente, e il programma di produzione BotQ dell'azienda si è orientato deliberatamente verso lo stampaggio a iniezione, la pressofusione, lo stampaggio a iniezione di metalli e la tranciatura. I pezzi che un tempo richiedevano oltre una settimana di lavorazione su una macchina CNC ora vengono realizzati con stampi in acciaio in pochi secondi.
Questo è il punto di partenza onesto. Ed è anche il motivo per cui esiste questa guida.
Perché il corollario è altrettanto vero: esistono involucri su ogni piattaforma umanoide in cui la lavorazione CNC non è solo appropriata, ma insostituibile, e sapere quali sono quali è più importante per il vostro programma di qualsiasi elenco di capacità di un fornitore. Questa guida illustra i quattro diversi significati attribuiti a "involucro robotico", i sei processi che competono per realizzarli, le soglie di volume oltre le quali la convenienza economica si inverte e i requisiti tecnici (pareti sottili, superfici estetiche, aperture per sensori, tenuta, sicurezza) che determinano se un involucro è adatto.
Se stai cercando componenti per un programma umanoide, l'obiettivo è che, al termine della lettura di questo articolo, tu sia in grado di far sì che la macchina o lo stampo si comportino autonomamente, componente per componente, con tanto di dati numerici a supporto.
Quattro tipi di "guscio robotico" (e perché la distinzione è fondamentale)
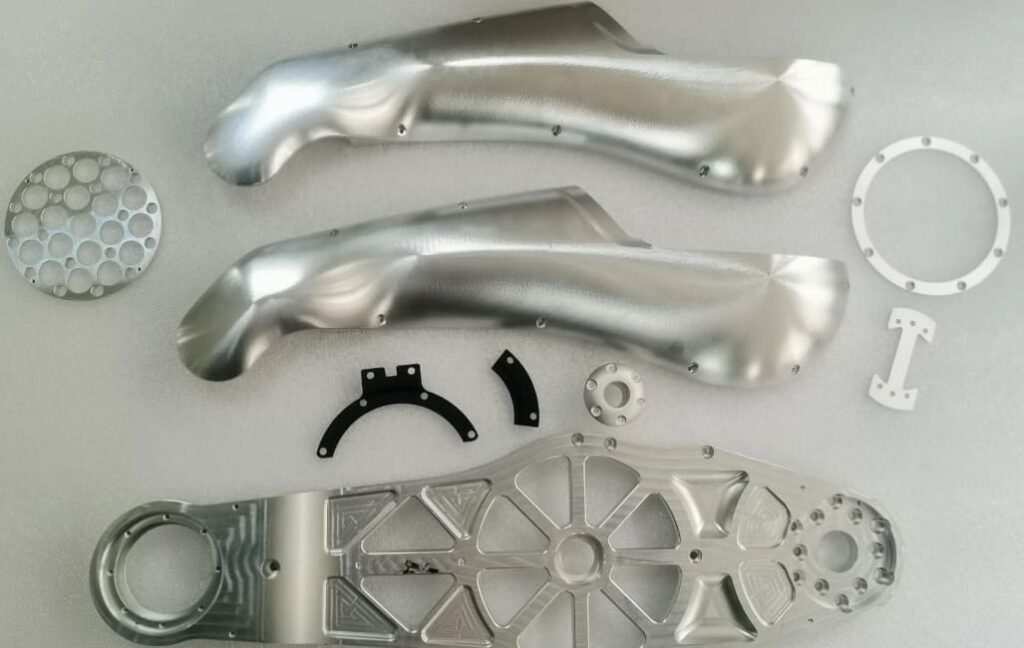
Chiedete a cinque ingegneri cosa pensano delle armature dei robot e otterrete cinque immagini mentali diverse. Uno pensa all'involucro in alluminio che ospita i cuscinetti dell'attuatore dell'anca. Un altro immagina il pannello sagomato della coscia che conferisce al robot la sua silhouette. Un terzo ha in mente la testa, con le sue finestre per le telecamere e le porte per i microfoni.
Si tratta di componenti effettivamente diverse con requisiti diversi, e confonderle è la causa più comune di decisioni di produzione errate nei programmi per umanoidi. Quindi, prima di tutto, la tassonomia.
Alloggiamenti per attuatori e giunti: involucri strutturali sotto carico
Si tratta degli involucri che contengono motori, riduttori e cuscinetti all'interno di ciascuna articolazione azionata. Sono elementi strutturali in senso stretto: vincolano l'allineamento dei cuscinetti, trasmettono la coppia articolare alla struttura dell'arto e fungono da dissipatori di calore per il motore e l'elettronica di controllo.
I requisiti sono inequivocabili: fori dei cuscinetti di classe H6 o superiore, planarità della flangia di montaggio entro 0.02 mm, geometria della scanalatura di tenuta che mantenga un O-ring a una compressione costante e conduttività termica sufficiente a dissipare il calore del motore nella struttura circostante. L'aspetto estetico è irrilevante: questi componenti si trovano sotto tutto il resto.
Abbiamo trattato questi argomenti in modo approfondito nella nostra guida ai componenti per giunti robotici . Per questo articolo, il punto rilevante è che, a prescindere dal volume di produzione, rientrano a pieno titolo nella categoria delle lavorazioni meccaniche, per ragioni che illustreremo in seguito.
Telai e strutture portanti: lo scheletro portante
A un livello di distanza dalle articolazioni, si trovano le strutture a guscio che compongono il torso, il bacino e gli arti del robot. Queste strutture distribuiscono i carichi tra le articolazioni, ospitano le batterie e l'unità di elaborazione e definiscono la rigidità strutturale complessiva del robot.
Sono spesso di grandi dimensioni – il guscio del torso di un umanoide può misurare dai 400 ai 600 mm nella sua dimensione maggiore – e in genere hanno pareti sottili con nervature integrate. I requisiti si concentrano sul rapporto rigidità-massa, sulla stabilità dimensionale e su interfacce di montaggio precise dove si collegano giunti e sottosistemi. Alcuni sono visibili; molti sono nascosti sotto pannelli esterni.
Pannelli esterni della carrozzeria: le parti che le persone vedono e toccano
Si tratta di involucri puramente estetici: coperture per le cosce, piastre pettorali, spallacci, protezioni per gli avambracci. Non sopportano praticamente alcun carico strutturale. Il loro scopo è quello di racchiudere, proteggere e definire l'identità visiva del robot.
Questa categoria ha un requisito che nessun altro tipo di guscio ha: deve avere un aspetto impeccabile. Uniformità della superficie, coerenza del colore tra i lotti, allineamento degli spazi tra i pannelli e qualità tattile sono tutti elementi importanti, e nessuno di questi compare in un disegno tecnico convenzionale. Questa è anche la categoria che con maggiore probabilità si allontanerà dalla lavorazione meccanica con l'aumento dei volumi di produzione.
Alloggiamenti per sensori e calotte per la testa: precisione dove la percezione è fondamentale
Le calotte per la testa, le coperture per il LiDAR, le cornici delle fotocamere e i gruppi di microfoni appartengono a una categoria a sé stante. Sono allo stesso tempo elementi estetici e di fondamentale importanza per la precisione.
Una finestra della telecamera fuori posizione di 0.3 mm sposta l'asse ottico della telecamera rispetto al sistema cinematico del robot, il che costringe alla ricalibrazione o degrada permanentemente la precisione di percezione. Le tolleranze di posizione del foro del sensore sulle calotte della testa del robot sono in genere comprese tra ±0.1 e ±0.2 mm, un ordine di grandezza più stretto di quanto richiesto da un pannello estetico e ben oltre quanto la maggior parte dei processi di formatura a basso costo riesce a garantire in modo affidabile.
Guida rapida: quale tipo di shell corrisponde a quale processo
| Tipo di guscio | Strutturale? | Cosmetico? | Precisione critica? | processo migliore tipico |
|---|---|---|---|---|
| Attuatore / alloggiamento congiunto | Si | Nodo | Si | Lavorazione CNC a tutti i volumi; pressofusione + lavorazione ad altissimo volume |
| Telaio/struttura portante | Si | A volte | Moderato | Lavorazione CNC fino a circa 500 unità, poi pressofusione e lavorazioni meccaniche secondarie. |
| Pannello esterno della carrozzeria | Nodo | Si | Nodo | Lavorazione CNC fino a circa 200 unità, seguita da termoformatura o stampaggio a iniezione. |
| Sensore / guscio della testa | In parte | Si | Si | CNC ben oltre 1,000 unità, oppure stampato + CNC secondario |
Tenete a mente questa tabella per tutto il resto dell'articolo. Quasi ogni raccomandazione che segue è in realtà un'affermazione relativa a una di queste quattro righe.
Cosa è cambiato nel 2026: l'industria è passata ai processi con utensili
Il dibattito sugli involucri umanoidi si è evoluto notevolmente negli ultimi due anni, e qualsiasi strategia di approvvigionamento basata su ipotesi relative al 2023 è ormai obsoleta.
Figura 03 e l'abbandono delle superfici esterne lavorate a macchina
Quando Figure AI presentò Figure 03 nell'ottobre del 2025, le indicazioni progettuali erano esplicite: il robot doveva essere sicuro in presenza di persone in ambienti domestici. La soluzione dell'azienda fu quella di rivestire il robot con tessuti morbidi e schiuma a densità differenziata, anziché con parti rigide e lavorate a macchina, e i materiali morbidi furono progettati per essere lavabili e rimovibili senza l'ausilio di attrezzi.
Le specifiche fornite raccontano una storia coerente: 1,676 mm di altezza, 60 kg, circa il 9% più leggero della Figura 02, con la riduzione di massa derivante sostanzialmente dal passaggio da superfici esterne in metallo lavorato. Ogni superficie di giunzione è stata progettata per eliminare i punti di schiacciamento.
Figure non è un caso isolato. 1X Technologies commercializza il suo robot domestico NEO avvolto in una tuta di nylon lavorata a maglia. La direzione intrapresa dal settore per gli umanoidi destinati al consumatore è inequivocabile: esterni morbidi, flessibili e rivestiti in tessuto, che trasmettono un senso di familiarità piuttosto che di apparato industriale.
BotQ: Cosa ti rivela realmente la transizione produttiva delle figure
Le informazioni più istruttive sono emerse dal programma di produzione BotQ di Figure. Per raggiungere i volumi di produzione previsti, l'azienda è passata a processi con stampi: stampaggio a iniezione, pressofusione, stampaggio a iniezione di metalli e tranciatura. La loro spiegazione era diretta: i pezzi che in precedenza richiedevano più di una settimana su una macchina CNC potevano essere prodotti in meno di venti secondi utilizzando complessi stampi in acciaio. Il costo iniziale di questi stampi era elevato, ma il ritorno sull'investimento è arrivato rapidamente, considerando i volumi di produzione previsti.
Un'azienda di lavorazione meccanica potrebbe essere tentata di discutere su questo punto. Noi non lo faremo, perché i dati economici sono semplicemente corretti. Una volta che il design del guscio è definito e i volumi annuali raggiungono le migliaia di unità, la lavorazione meccanica tradizionale risulta più vantaggiosa in termini di costo unitario, con un margine che nessuna ottimizzazione della lavorazione meccanica può colmare.
Ciò che la storia di BotQ non dice — e che si perde quando viene citata come "gli umanoidi non hanno bisogno di CNC" — è che ognuno di quegli stampi è stato validato rispetto a prototipi lavorati a macchina, che le scocche pressofuse e stampate richiedono ancora lavorazioni secondarie per le caratteristiche di precisione e che l'intera transizione presuppone un progetto definitivo. I programmi che non hanno ancora raggiunto questo stadio operano secondo un'economia completamente diversa.
Articoli morbidi, tessuti e coperture conformi: una nuova categoria di Shell
L'avvento dei rivestimenti esterni in tessuto e schiuma crea una categoria di involucri completamente nuova, inesistente nella progettazione di robot umanoidi fino a cinque anni fa, con ripercussioni anche sulle parti rigide sottostanti.
Quando lo strato più esterno è in tessuto, il guscio rigido sottostante smette di essere un elemento puramente estetico. Non necessita più di una superficie di Classe A, di una perfetta corrispondenza cromatica o di una finitura tattile di alta qualità. Ciò di cui ha bisogno è un'interfaccia liscia e priva di imperfezioni su cui far aderire il rivestimento morbido, punti di fissaggio sicuri e ripetibili per i tessuti rimovibili e ampi raggi di curvatura dei bordi per evitare che il tessuto si usuri nei punti di contatto.
Si tratta di una riduzione significativa dei requisiti estetici, il che modifica il calcolo tra lavorazione meccanica e stampaggio, solitamente a favore della lavorazione meccanica per i programmi di medio volume, perché la parte costosa della lavorazione di un guscio estetico è la finitura, non il taglio.
Cosa significa questo per la tua strategia di approvvigionamento
Tre spunti pratici:
- Non dare per scontato che i tuoi esterni necessitino di una finitura di alta qualità e lavorata a macchina. Se viene applicata una copertura morbida, stai pagando per un aspetto estetico che nessuno vedrà.
- Non date per scontato che gli strumenti siano la soluzione solo perché Figure ha seguito quella strada. Il dato sta crescendo a un livello che la maggior parte dei programmi non raggiungerà per anni.
- Suddividete la distinta base della vostra shell in base alle quattro categorie sopra indicate. Prima di richiedere un unico preventivo, tieni presente che righe diverse richiedono processi diversi e un fornitore che le considera come un unico lotto ti darà la risposta sbagliata nella maggior parte dei casi.
Il panorama dei processi: sei modi per realizzare un guscio per robot
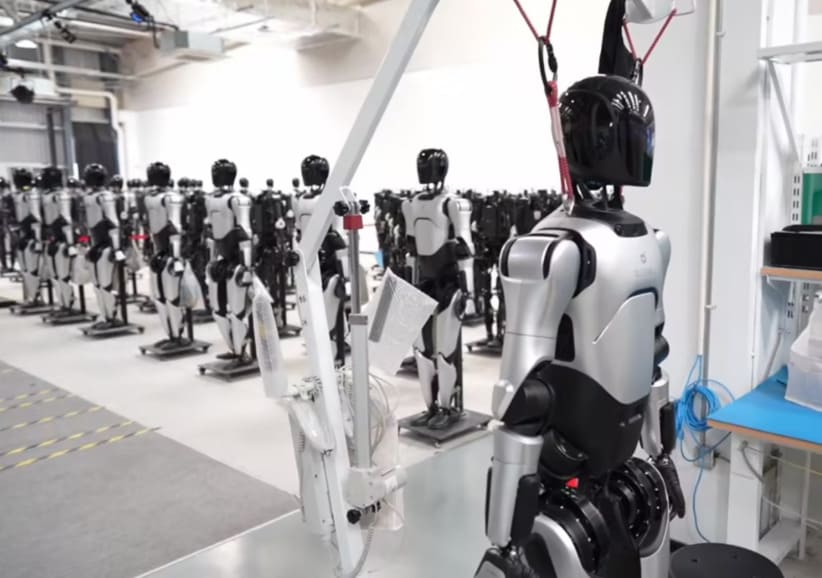
Ecco il quadro completo dei processi concorrenti, inclusi i quattro che non eseguiamo. Non si può prendere una buona decisione tra macchina e stampo senza capire cosa si sta escludendo.
Lavorazione CNC da billetta
Il materiale viene rimosso da un blocco solido di alluminio, magnesio, titanio o plastica fino a quando non rimane solo il guscio. Non sono necessari altri utensili oltre ai dispositivi di fissaggio del pezzo.
Punti di forza: costi di attrezzaggio pari a zero. Le modifiche di progettazione non comportano costi aggiuntivi, se non il tempo di riprogrammazione. Tolleranze raggiungibili di ±0.02 mm o migliori su qualsiasi elemento. Piena conservazione delle proprietà del materiale: un guscio in lega 6061-T6 lavorato meccanicamente mantiene la resistenza della lega 6061-T6, a differenza di una fusione. Le caratteristiche strutturali e di precisione sono incluse nel processo senza richiedere operazioni secondarie.
Punti deboli: Il costo per pezzo rimane sostanzialmente invariato con l'aumentare del volume. Una grande scocca a pareti sottili può impegnare una macchina a 5 assi per un periodo che va dalle quattro alle otto ore. Lo spreco di materiale è considerevole: una scocca può partire da un blocco di 20 kg e finire con un peso di 1.5 kg.
Finestra realistica: dai prototipi alla produzione di piccoli volumi, fino a caratteristiche di precisione e strutturali a qualsiasi volume.
Die Casting
Alluminio o magnesio fuso vengono iniettati ad alta pressione in uno stampo di acciaio temprato.
Punti di forza: Costo unitario molto basso per grandi volumi. Eccellente per geometrie complesse a parete sottile. Tempi di ciclo rapidi, misurati in secondi.
Punti deboli: L'investimento in attrezzature è significativo e i tempi di consegna si estendono per mesi. Le modifiche al progetto richiedono nuove attrezzature. Le proprietà del materiale fuso sono inferiori a quelle dei materiali forgiati. Le tolleranze dimensionali sono più ampie rispetto alla lavorazione meccanica e la porosità può comparire nelle sezioni spesse. Le caratteristiche critiche richiedono quasi sempre una lavorazione secondaria.
Finestra realistica: Involucri strutturali realizzati annualmente in migliaia di unità con un progetto predefinito.
Stampaggio a iniezione
Il materiale termoplastico fuso viene iniettato in uno stampo d'acciaio. Questo è il processo predominante per la produzione di involucri per prodotti di consumo.
Punti di forza: Costo unitario più basso di qualsiasi altro processo di produzione in grandi volumi. Eccellente finitura superficiale direttamente dallo stampo. Clip, nervature, sporgenze e canaline per cavi possono essere stampati direttamente, riducendo il numero di componenti da assemblare.
Punti deboli: i costi di attrezzaggio si aggirano generalmente tra le decine di migliaia e le poche centinaia di migliaia di dollari, con tempi di consegna tipici di due o tre mesi. Le modifiche al progetto sono costose. Gli involucri in plastica non sono strutturali: necessitano di percorsi di carico in metallo alle loro spalle. Deformazioni e ritiri richiedono rigore progettuale.
Finestra realistica: pannelli esterni estetici su migliaia di unità all'anno.
Termoformatura e formatura sottovuoto
Un foglio di plastica riscaldato viene fatto aderire a uno stampo tramite aspirazione.
Punti di forza: I costi di stampaggio sono di gran lunga inferiori rispetto allo stampaggio a iniezione. Eccellente per geometrie ampie, poco profonde e a forma di guscio, esattamente la forma di molti pannelli della carrozzeria dei robot. Buona qualità della superficie senza linee di stratificazione. Tempi di consegna degli stampi misurati in settimane anziché in mesi.
Punti deboli: Limitato a geometrie relativamente semplici con sformo adeguato. Lo spessore delle pareti varia lungo il pezzo. Le caratteristiche di precisione richiedono rifinitura e lavorazione secondarie. Non adatto per componenti strutturali.
Finestra realistica: pannelli cosmetici nell'ordine delle centinaia-migliaia: il punto di equilibrio ideale tra lavorazione meccanica e stampaggio a iniezione.
Colata sotto vuoto con uretano
Uno stampo in silicone viene realizzato a partire da un modello master, quindi la resina uretanica viene colata al suo interno sottovuoto.
Punti di forza: Costi di attrezzaggio molto bassi. Tempi di consegna rapidi. Buona riproduzione delle superfici. Possibilità di simulare un'ampia gamma di materie plastiche di produzione.
Punti deboli: Il costo per pezzo non aumenta con il volume: in genere si mantiene tra i cento e i trecento dollari per pezzo, indipendentemente dalla quantità. Gli stampi in silicone si degradano dopo circa venti-cinquanta estrusioni. Le proprietà del materiale sono inferiori a quelle dei termoplastici stampati a iniezione.
Finestra realistica: da dieci a cento componenti estetici in cui l'aspetto è più importante delle prestazioni del materiale. In particolare, il modello principale è solitamente lavorato a CNC.
Produzione additiva: MJF, SLS e FDM
I componenti vengono realizzati strato per strato a partire da polvere o filamento.
Punti di forza: Nessuna attrezzatura necessaria. Libertà geometrica ineguagliabile da qualsiasi altro processo. Veloce anche per quantità molto ridotte.
Punti deboli: La finitura superficiale mostra la struttura a strati, che si percepisce attraverso la vernice. Proprietà del materiale anisotrope. Il costo per pezzo non migliora significativamente con l'aumento della quantità. La precisione dimensionale è generalmente inferiore rispetto alla lavorazione meccanica.
Finestra di riferimento realistica: da una a dieci unità, staffe interne e dispositivi di fissaggio. Oltre una decina di componenti estetici, la termoformatura o la lavorazione meccanica solitamente offrono un risultato migliore in rapporto al costo.
Confronto dei processi affiancati
| Processo | Costo degli utensili | andamento del costo per componente | tempi di consegna degli utensili | Tolleranza raggiungibile | qualità della superficie | Strutturale? |
|---|---|---|---|---|---|---|
| Lavorazione CNC | Nona | Piatto | Nona | ± 0.02 mm | Ottimo con finitura | Si |
| pressofusione | Alto | Scende ripidamente | Mesi | ± 0.1-0.3 mm | Buono, necessita di essere rifinito | Moderato |
| stampaggio ad iniezione | Alto | Scende ripidamente | mesi 2-3 | ± 0.1-0.2 mm | Ottimo strumento | Nodo |
| termoformatura | Basso-moderato | Diminuisce moderatamente | Settimane | ± 0.5 mm | Buone | Nodo |
| Colata sotto vuoto | Basso | Piatto | Giorni | ± 0.3 mm | Buone | Nodo |
| Additivo (MJF/SLS) | Nona | Quasi piatto | Nona | ± 0.3 mm | Linee di livello visibili | Nodo |
Il modello rappresentato in quella tabella è il punto cruciale della questione. Due processi presentano curve di costo unitario piatte e non richiedono attrezzature specifiche: la lavorazione meccanica e la fusione sottovuoto. Tutti gli altri processi prevedono un investimento iniziale a fronte di un risparmio sul costo unitario. Il volume di produzione determina da che parte di questo compromesso conviene stare.
La decisione sui volumi: dove il CNC vince e dove perde
Questa è la sezione che la maggior parte dei fornitori non compila. Ecco le soglie effettive.
Da 1 a 50 unità: il CNC è quasi sempre preciso.
A questi volumi, l'ammortamento degli stampi è impossibile. Uno stampo a iniezione da cinquantamila dollari, distribuito su cinquanta pezzi, aggiunge mille dollari a pezzo prima ancora di aver prodotto qualcosa.
La lavorazione meccanica offre anche qualcosa di più prezioso del costo unitario in questa fase: la mutabilità del progetto . I programmi di prototipazione cambiano costantemente. Un guscio lavorato meccanicamente può assorbire una revisione del progetto in un solo giorno di riprogrammazione. Un guscio realizzato con utensili tradizionali non può assorbirla affatto.
L'unico concorrente legittimo in questo ambito è la produzione additiva per componenti in cui la precisione non è fondamentale: staffe interne, pannelli di prova, modelli di studio ergonomici.
50-500 unità: la zona grigia in cui l'analisi è fondamentale.
È qui che la situazione si fa interessante, ed è qui che si collocano attualmente la maggior parte dei programmi per umanoidi.
Per i pannelli esterni a scopo estetico , la termoformatura inizia a diventare competitiva a partire da una produzione di cento-duecento unità. I costi di attrezzaggio sono sufficientemente bassi da ammortizzare l'investimento, i tempi di consegna si riducono a settimane anziché mesi e il prodotto offre una superficie uniforme che si presta bene alla verniciatura.
Per gusci strutturali e alloggiamenti di precisione , la lavorazione meccanica di solito risulta ancora la soluzione migliore in tutto questo intervallo. Gli stampi per pressofusione non si ammortizzano così rapidamente e, in ogni caso, le proprietà dei materiali fusi spesso non sono in grado di soddisfare i requisiti strutturali.
Le domande decisive:
- Il progetto è definitivo o subirà modifiche nei prossimi sei mesi?
- Il componente sopporta carichi strutturali?
- Presenta caratteristiche con tolleranze inferiori a ±0.2 mm?
- C'è una copertina morbida che lo ricopre?
Se hai risposto "sì" a due o più delle ultime tre domande, o hai risposto "no" alla prima, probabilmente la lavorazione meccanica è ancora la risposta giusta.
500-5,000 unità: Strumenti di transizione e strategie ibride
A questi volumi, la sola lavorazione meccanica dei pannelli estetici smette di essere economicamente conveniente, ma la realizzazione di stampi completi rappresenta comunque un impegno considerevole per un progetto che potrebbe non essere definitivo.
Gli stampi di transizione colmano il divario: stampi a iniezione di alluminio al posto dell'acciaio temprato, stampi termoformati al posto dello stampaggio a iniezione, oppure approcci ibridi di fusione e lavorazione meccanica. Gli stampi di transizione costano notevolmente meno degli stampi di produzione e sono più rapidi da realizzare, a scapito di una durata inferiore.
La strategia ibrida che funziona bene in questo caso è la seguente: fondere o stampare la geometria principale, quindi lavorare solo i dettagli di precisione. Un guscio del torso pressofuso con interfacce di montaggio delle giunture e aperture per i sensori lavorate a CNC consente di ottenere i vantaggi economici della fusione sulla massa e la precisione di lavorazione dove conta.
Oltre 5,000 unità: Territorio degli utensili rigidi
Con una produzione superiore a circa cinquemila unità all'anno e un design predefinito, la realizzazione di stampi rigidi risulta decisamente vincente per le scocche estetiche e non strutturali. È proprio per questo tipo di produzione che è stato concepito il programma BotQ di Figure, e il ragionamento alla base di questa scelta è valido.
Il ruolo della lavorazione meccanica non scompare, si trasforma. A questi volumi, la lavorazione meccanica produce i modelli master, le attrezzature, le operazioni secondarie sui pezzi fusi e gli alloggiamenti di precisione che gli utensili non possono contenere.
Le eccezioni: dove la tecnologia CNC vince a qualsiasi volume
Alcuni pezzi non escono mai dalla lavorazione, indipendentemente dalla quantità:
- Sedi dei cuscinetti e qualsiasi caratteristica che richieda H6 o più stretto
- Sigillatura delle superfici in cui la geometria della scanalatura determina il grado di protezione IP.
- Interfacce ottiche e per sensori con requisiti di posizionamento inferiori a 0.2 mm.
- Elementi strutturali in cui le proprietà del materiale fuso sono insufficienti
- Qualsiasi parte in cui il disegno non è congelato
Dove la lavorazione CNC è insostituibile
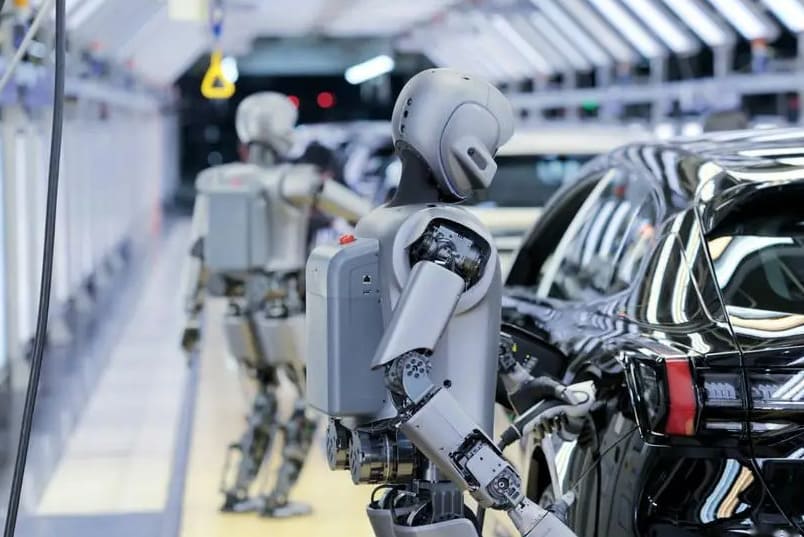
Dopo aver ammesso onestamente i punti deboli dell'automazione, ecco dove invece eccelle: queste categorie rappresentano la maggior parte dei contenuti generati automaticamente su una piattaforma umanoide matura.
Gusci strutturali portanti
L'alluminio fuso ha una resistenza allo snervamento inferiore rispetto all'alluminio lavorato della stessa lega nominale, e i getti possono contenere porosità che diventano punti di innesco della fatica sotto carico ciclico. Le strutture portanti di un robot umanoide sono soggette a milioni di cicli di carico durante la loro vita utile.
Per le scocche in cui un cedimento strutturale rappresenta un evento critico per la sicurezza (strutture del bacino, percorsi di carico del busto, interfacce di montaggio degli arti), il billetta lavorata a macchina offre tutte le proprietà meccaniche della tempra specificata senza rischio di porosità. Non si tratta di una preferenza, ma di un requisito imprescindibile per molte piattaforme.
Finestre di precisione per sensori e interfacce ottiche
I sistemi di percezione sono calibrati rispetto a un sistema di riferimento cinematico. Se la telecamera si muove rispetto a tale sistema, la calibrazione risulta errata.
Le tolleranze di posizionamento del sensore di ±0.1 a ±0.2 mm sono di routine per le teste umanoidi e devono essere mantenute per l'intero lotto di produzione, non solo per il primo esemplare. La lavorazione meccanica garantisce questo risultato in modo nativo. La termoformatura e lo stampaggio a iniezione generalmente richiedono una lavorazione meccanica secondaria per ottenere lo stesso risultato, il che significa che si finisce comunque per pagare la lavorazione meccanica, oltre agli stampi.
Sedi dei cuscinetti, scanalature di tenuta e caratteristiche funzionali
Qualsiasi involucro che supporti un cuscinetto, che garantisca la tenuta contro l'ingresso di agenti esterni o che fornisca un'interfaccia di accoppiamento di precisione, presenta caratteristiche che i processi di stampaggio non possono replicare. Le scanalature delle guarnizioni devono avere profondità e larghezza costanti per garantire una compressione uniforme: una compressione non uniforme delle guarnizioni è la principale causa di guasti al grado di protezione IP sul campo. I fori dei cuscinetti devono avere una tolleranza H6 e una finitura superficiale controllata.
Nelle calotte pressofuse, queste caratteristiche vengono lavorate meccanicamente dopo la fusione. La lavorazione meccanica non scompare; diventa semplicemente più costosa perché ora si tratta di fissare un pezzo fuso che presenta già delle variazioni dimensionali.
Modelli master e attrezzature di supporto per gusci fusi e stampati
La fusione sottovuoto richiede un modello master, che viene quasi sempre lavorato con macchine a controllo numerico (CNC) perché deve essere dimensionalmente preciso e avere una superficie perfetta. Gli stampi per la termoformatura vengono lavorati meccanicamente. Le cavità degli stampi a iniezione vengono lavorate meccanicamente e tramite elettroerosione.
Ogni processo di lavorazione descritto in questo articolo dipende da una fase di lavorazione meccanica a monte. Quando un programma "si allontana dal controllo numerico" (CNC), di solito accade che la lavorazione meccanica passi dalla produzione di pezzi alla produzione dei mezzi per produrre i pezzi.
Lavorazioni meccaniche secondarie su gusci fusi e stampati
L'ultima e più ampia categoria. I gusci fusi necessitano di superfici di montaggio piane, fori per cuscinetti alesati, fori filettati maschiati e aperture per sensori rifilate nella posizione corretta. I gusci stampati necessitano di rifilatura, posizionamento preciso dei fori e lavorazione dell'interfaccia.
Per un programma umanoide maturo che utilizza gusci strutturali in pressofusione, la lavorazione secondaria rappresenta in genere dal venti al quaranta percento della spesa totale per la lavorazione meccanica, e continua indefinitamente, perché ogni parte fusa ne ha bisogno.
Materiali per involucri di robot umanoidi
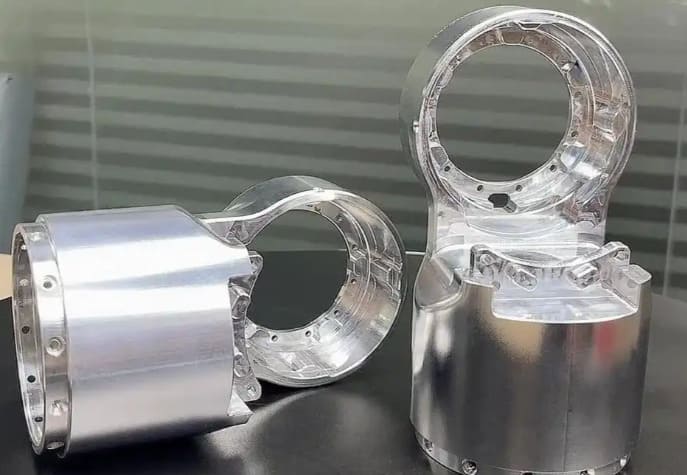
La scelta del materiale per il guscio di un robot è un compromesso a tre tra massa, rigidità e qualità della finitura, con la producibilità come vincolo che determina se la combinazione scelta è realizzabile.
6061-T6: Lo standard predefinito per applicazioni cosmetiche e generiche.
La lega 6061-T6 è la scelta predefinita per un motivo ben preciso. Si lavora con precisione, è dimensionalmente stabile, è facilmente reperibile in lastre e billette e, aspetto fondamentale per le scocche esterne, si presta perfettamente e in modo uniforme al processo di anodizzazione.
La resistenza allo snervamento di circa 276 MPa è adeguata per la maggior parte delle strutture non portanti e di quelle a struttura leggera. La densità è di 2.7 g/cm³. Il costo è il più basso tra le opzioni in alluminio.
Per i pannelli estetici e i gusci del motore, dove l'aspetto è un requisito fondamentale, la lega 6061 è solitamente la scelta migliore, anche quando una lega più resistente sarebbe strutturalmente più adatta, perché la qualità della finitura è più uniforme.
7075-T6: Gusci strutturali e il compromesso dell'anodizzazione
La lega 7075-T6 raddoppia approssimativamente la resistenza allo snervamento della 6061, raggiungendo circa 503 MPa, a parità di densità. Per le strutture portanti dei telai, dove lo spessore delle pareti è ridotto al minimo, questa differenza di resistenza si traduce direttamente in un risparmio di massa.
C'è un problema che spesso mette in difficoltà i team di progettazione, ed è bene chiarirlo: la lega 7075 non si anodizza come la 6061. Il suo contenuto di zinco tende a produrre una tonalità giallastra sotto l'anodizzazione trasparente e un colore meno uniforme sotto le finiture tinte. Per un guscio strutturale nascosto sotto una copertura, questo è irrilevante. Per un pannello estetico a vista, invece, può significare un lotto di pezzi che non corrispondono tra loro.
La regola pratica che suggeriamo è: 7075 per la struttura, 6061 per tutto ciò che è visibile al cliente, e non mescolare mai le due leghe all'interno di un singolo assemblaggio a vista se la corrispondenza del colore è importante.
Magnesio AZ31 e AZ91: 30% più leggero, con reali esigenze di maneggevolezza.
Il magnesio è il metallo strutturale più leggero disponibile: circa il trenta percento più leggero dell'alluminio, con un peso molecolare compreso tra 1.74 e 1.81 g/cm³ a seconda della lega. Su una piattaforma umanoide, dove la massa degli arti si amplifica a causa della coppia richiesta da ogni articolazione, tale riduzione assume un valore inestimabile.
Le leghe comunemente utilizzate per la lavorazione di gusci sono l'AZ31 (buona formabilità e saldabilità, resistenza moderata) e l'AZ91 (maggiore resistenza, più comune in forma fusa). Il magnesio, inoltre, smorza le vibrazioni meglio dell'alluminio e si lavora rapidamente, con forze di taglio inferiori rispetto all'alluminio a parità di velocità di asportazione del materiale.
Il motivo per cui non è offerto da un numero maggiore di fornitori è legato alla sicurezza. I trucioli di magnesio sono combustibili e la polvere fine di magnesio rappresenta un serio rischio di incendio ed esplosione. La lavorazione del magnesio in sicurezza richiede la selezione di un refrigerante appropriato (i refrigeranti a base d'acqua reagiscono con il magnesio rilasciando idrogeno), una gestione e un contenimento dedicati dei trucioli, un sistema di estinzione di classe D sulla macchina e una formazione specifica per gli operatori, di cui la maggior parte delle officine generiche non dispone.
Richconn Macchine per la produzione di componenti in magnesio per gusci di robot. Se stai considerando il magnesio per un programma di gusci, le domande da porre a qualsiasi fornitore sono: quale liquido di raffreddamento utilizzano, come gestiscono e stoccano i trucioli e se la lavorazione del magnesio condivide la cella con l'acciaio o l'alluminio: le risposte ti diranno rapidamente se la capacità è reale.
Titanio Ti-6Al-4V: dove massa e resistenza contano entrambe.
La lega Ti-6Al-4V ha una densità di 4.43 g/cm³ e una resistenza allo snervamento di circa 880 MPa: è più pesante dell'alluminio, ma vanta un rapporto resistenza/massa nettamente superiore e un'eccellente resistenza alla fatica.
Nelle scocche dei robot umanoidi, il titanio viene impiegato in modo selettivo: staffe strutturali ad alto carico all'interno dell'assemblaggio della scocca, interfacce di montaggio soggette a sollecitazioni d'impatto e robot medici o da laboratorio, dove la compatibilità con i processi di sterilizzazione è fondamentale. Le scocche interamente in titanio sono rare perché il costo di lavorazione, in genere da tre a quattro volte superiore a quello dell'alluminio per una geometria equivalente, è difficile da giustificare su una superficie così ampia.
La lavorazione CNC del titanio presenta requisiti specifici in termini di velocità di taglio, erogazione del refrigerante e controllo dei trucioli, che è opportuno discutere prima di affidare la progettazione a questo tipo di lavorazione.
Materie plastiche tecniche: ABS, PC, PEEK e gusci polimerici lavorati
La lavorazione meccanica di gusci in plastica è insolita ma talvolta corretta, in genere quando è necessario un piccolo numero di pezzi realizzati con la stessa resina di produzione per verificare l'aderenza, l'aspetto o le prestazioni ottiche prima di procedere alla realizzazione degli stampi.
- ABS — assorbe bene il primer e la vernice, si lavora in modo pulito, la scelta standard per i prototipi cosmetici verniciati
- policarbonato — essenziale per finestre trasparenti e coperture per sensori; lavora e lucida fino a raggiungere una trasparenza quasi ottica.
- PEEK — elevata resistenza e capacità di sopportare temperature elevate, utilizzata laddove un guscio polimerico deve essere strutturale o sterilizzabile.
- Acetale (POM) — dimensionalmente stabile e lavorabile in modo eccellente, ma la vernice aderisce male; da evitare per parti estetiche verniciate
Un consiglio di progettazione che vi eviterà problemi: se la scocca di produzione sarà stampata a iniezione in ABS, realizzate il prototipo in ABS anziché in acrilico o acetale. La verniciatura e la finitura saranno uniformi e potrete individuare eventuali problemi estetici prima di procedere alla realizzazione dello stampo.
Matrice di selezione dei materiali per tipologia di guscio
| Tipo di guscio | Prima scelta | Alternative | Evitare |
|---|---|---|---|
| Attuatore / alloggiamento congiunto | 6061-T6 | 7075-T6, magnesio | Plastica |
| Telaio strutturale | 7075-T6 | Magnesio AZ31, 6061-T6 | Leghe fuse a basso volume |
| Pannello esterno (visibile) | 6061-T6 | ABS, PC | 7075 (incoerenza del colore) |
| Pannello esterno (sotto copertura morbida) | 6061-T6, magnesio | ABS | Titanio (costo superfluo) |
| Guscio della testa/sensore | 6061-T6 | PC per Windows | Acetale (adesivo per vernici) |
| guscio per arti a peso critico | Magnesio AZ31 | 7075-T6 | Acciaio |
Lavorazione di pareti sottili: la principale sfida tecnica
Se c'è un problema tecnico che caratterizza la lavorazione delle corazze robotiche, è proprio questo. Quasi ogni scocca di una piattaforma umanoide è una struttura ampia, a pareti sottili e curva, ovvero la geometria più soggetta a deformazioni.
Perché i gusci dei robot sono per natura soggetti a deformazioni
In genere, una parete è considerata sottile se ha uno spessore inferiore a circa 2 mm. Le scocche dei robot specificano di norma pareti di spessore compreso tra 1.5 e 2.5 mm su superfici che misurano centinaia di millimetri, il che, per definizione, colloca quasi tutte le scocche nella categoria delle superfici difficili da realizzare.
Tre meccanismi sono all'origine del problema. Deformazione dovuta alla forza di taglio : una parete sottile si comporta come una trave a sbalzo, flettendosi lontano dall'utensile e tornando alla posizione iniziale dopo il suo passaggio, lasciando pareti più spesse nella parte superiore rispetto alla base. Distorsione termica : le sezioni sottili hanno una massa termica ridotta, quindi il riscaldamento localizzato produce un'espansione localizzata, e l'elevato coefficiente di dilatazione termica dell'alluminio la amplifica. Rilascio delle tensioni residue : le tensioni accumulate nel billetta durante la laminazione o l'estrusione si rilasciano man mano che il materiale viene rimosso e il pezzo si muove.
Il terzo meccanismo è quello che sorprende, perché il pezzo viene misurato correttamente dalla macchina e poi si deforma durante la notte.
Abbiamo trattato questo problema in modo più approfondito nella nostra guida alla prevenzione della deformazione dei componenti a parete sottile , che illustra i principi generali. Di seguito, spieghiamo come tali principi si applicano nello specifico alle strutture a guscio dei robot.
Riduzione delle tensioni residue e delle tensioni pre-lavorazione
Per qualsiasi guscio che richieda la rimozione di oltre il settanta percento circa del materiale di partenza (il che riguarda la maggior parte dei casi), raccomandiamo la distensione prima della lavorazione di finitura.
La sequenza pratica prevede: sgrossatura del pezzo lasciando da 1.5 a 2 mm di materiale su tutte le superfici, distensione termica, stabilizzazione del pezzo, quindi finitura meccanica. Nel caso di gusci per busti di grandi dimensioni, la differenza tra eseguire questa procedura e non eseguirla si traduce spesso in pezzi che mantengono una tolleranza di ±0.1 mm sul profilo e pezzi che non la mantengono.
Anche in questo caso la scelta del materiale è fondamentale. Le lamiere distese si comportano in modo molto più prevedibile rispetto ai profilati estrusi per le grandi strutture a guscio, ed è quindi opportuno specificarle piuttosto che lasciare la scelta al fornitore.
Strategia di fissaggio: mandrini a vuoto, ganasce morbide e supporti sacrificali.
La forza di serraggio è di per sé una fonte di distorsione. Un guscio sottile, se serrato saldamente in una morsa convenzionale, verrà lavorato correttamente, ma una volta rilasciato risulterà deformato e fuori tolleranza.
Le strategie che funzionano sui gusci dei robot:
- Fissaggio a vuoto per componenti con superficie piana o quasi piana, distribuendo la forza di tenuta su tutta l'area di contatto
- Ganasce morbide personalizzate lavorato per adattarsi al profilo del pezzo: un piccolo investimento in attrezzature che si ripaga immediatamente con la produzione in serie.
- Costole di supporto sacrificali lasciato nel progetto e rimosso in un'operazione finale, mantenendo rigide le regioni sottili attraverso i tagli aggressivi
- cera di supporto a bassa fusione o supporto colabile per gusci curvi complessi senza una buona geometria di serraggio
- Rilascio sequenziale — lavorazione e rilascio progressivo delle aree anziché rimuovere tutto il bloccaggio in una volta
Per le grandi calotte curve, l'utilizzo di attrezzature personalizzate non è facoltativo. È necessario includerlo nel budget per il primo articolo.
Strategia di percorso utensile e parametri di taglio per pareti sottili
Il principio generale è quello di mantenere la forza di taglio bassa e costante piuttosto che tagliare lentamente.
- Rugosità trocoidale con un impegno radiale dal cinque al dieci percento del diametro dell'utensile mantiene le forze prevedibili e consente di utilizzare l'intera lunghezza della scanalatura
- Rimozione simmetrica del materiale — alternare i lati invece di finire completamente una faccia prima di iniziare l'altra, il che bilancia il rilascio della tensione
- Passaggi multipli di finitura leggera piuttosto che un unico passaggio pesante, con l'ultimo passaggio che richiede da 0.1 a 0.2 mm
- Fresatura a salita durante la fase di finitura per un carico di trucioli uniforme e una migliore finitura superficiale
- Utensili affilati — un utensile usurato aumenta drasticamente la pressione di taglio, che le pareti sottili traducono direttamente in deflessione
- Ambiente termico costante, idealmente entro ±1°C durante la finitura su gusci di precisione
Spessore della parete raggiungibile in base al materiale
| Materiale | minimo confortevole | Realizzabile con un processo accurato | Note |
|---|---|---|---|
| Alluminio 6061-T6 | 1.5 mm | 0.8 mm | La più prevedibile; la migliore scelta in generale |
| Alluminio 7075-T6 | 1.2 mm | 0.7 mm | Una maggiore rigidità è d'aiuto; maggiore stress residuo |
| Magnesio AZ31 | 1.5 mm | 1.0 mm | Una bassa forza di taglio è utile; si applicano limitazioni di manipolazione. |
| Ti-6Al-4V | 1.0 mm | 0.6 mm | Elevata rigidità, ma la gestione del calore è fondamentale |
| ABS / PC | 2.0 mm | 1.5 mm | Il limite è l'ammorbidimento termico, non la forza. |
| PEEK | 1.5 mm | 1.0 mm | Le macchine funzionano bene ma alleviano lo stress in modo imprevedibile |
Questi valori presuppongono un supporto delle nervature e rapporti dimensionali ragionevoli. Una parete non supportata di 0.8 mm con una luce di 300 mm è ben diversa da una con una luce di 50 mm: se il vostro progetto prevede spessori e luci eccessivi, sottoponetelo a una revisione progettuale fin dalle prime fasi.
Requisiti estetici: cosa distingue le scocche esterne?
I componenti interni vengono valutati in base a un disegno. Gli involucri esterni vengono valutati a occhio, e i requisiti che ne derivano non compaiono affatto nella maggior parte dei disegni tecnici.
Tracce del percorso utensile e il percorso verso una superficie uniforme
Una superficie di alluminio lavorata meccanicamente presenta segni visibili del percorso utensile. La lavorazione standard produce in genere una rugosità superficiale (Ra) di circa 3.2 μm, e persino una passata di finitura fine lascia un disegno direzionale che l'occhio percepisce immediatamente sotto una luce radente.
Per le scocche estetiche, la fase di finitura è importante quanto la lavorazione meccanica. Il processo tipico prevede una passata di finitura fine con avanzamento uniforme e assenza di segni di sosta, seguita da sabbiatura per omogeneizzare la superficie, e infine da anodizzazione o verniciatura.
In fase di lavorazione, il requisito fondamentale è la coerenza piuttosto che la pura levigatezza: una superficie con una rugosità Ra uniforme di 1.6 μm si ottiene con una sabbiatura migliore rispetto a una che alterna valori di Ra tra 0.8 e 3.2 μm in diverse zone, perché la sabbiatura rivela le variazioni anziché nasconderle. Le transizioni del percorso utensile, i cambi di passo e i cambi utensile a metà superficie sono tutti visibili dopo la finitura.
Sabbiatura con microsfere: abrasivi, pressione e uniformità del lotto
La sabbiatura crea una texture opaca uniforme che dà l'impressione di un "prodotto" piuttosto che di un "componente". È un processo economico, in genere pochi dollari a pezzo con tempi di consegna inferiori a un giorno, ed è la prima fase standard per quasi tutti i contenitori in alluminio destinati al consumatore.
Le variabili che determinano il risultato sono il tipo e la dimensione del materiale abrasivo, la pressione di sabbiatura, la distanza e l'angolazione dell'ugello e il tempo di permanenza. La costanza del risultato all'interno di un lotto dipende dal controllo di tutte e quattro, motivo per cui la sabbiatura manuale delle scocche robotizzate produce risultati visibilmente variabili e perché la sabbiatura con attrezzature o robotizzata è preferibile per i lavori di finitura.
Richconn Il nostro servizio coordina la finitura superficiale avvalendosi di partner esterni qualificati, anziché eseguirla internamente. In pratica, ciò significa che definiamo e controlliamo i requisiti di finitura, gestiamo i pezzi durante l'intero processo di finitura e li ispezioniamo al loro ritorno, ma garantiamo la trasparenza sul fatto che la sabbiatura e l'anodizzazione avvengono presso gli stabilimenti dei nostri partner. Per i programmi di finitura estetica, raccomandiamo di concordare gli standard di finitura con un campione di riferimento fisico prima dell'inizio della produzione, un'operazione che vale la pena eseguire a prescindere da chi la esegue.
Anodizzazione: tipo II vs. tipo III e perché la lega 7075 ingiallisce
L'anodizzazione di tipo II (decorativa) produce un rivestimento tipicamente spesso da 5 a 25 μm, si presta facilmente alla tintura in un'ampia gamma di colori ed è lo standard per le scocche cosmetiche.
L'anodizzazione di tipo III (dura) produce un rivestimento molto più duro, con uno spessore da 25 a 75 μm e una resistenza all'usura superiore, ma le opzioni di colore sono limitate e la finitura è in genere più scura e meno uniforme. Si tratta di una finitura funzionale, non estetica.
La conseguenza dimensionale è la stessa trappola in cui cadono i progettisti quando si tratta di alloggiamenti per giunti: l'anodizzazione aumenta lo spessore della superficie, con circa metà dello spessore del rivestimento che si accumula verso l'esterno e l'altra metà che penetra nel substrato. Su un rivestimento di tipo III, questo rappresenta una variazione dimensionale significativa. Qualsiasi elemento di precisione su un guscio estetico, come le aperture per i sensori, le interfacce dei cuscinetti o le superfici di accoppiamento, richiede o una mascheratura o la previsione dello spessore del rivestimento in fase di progettazione.
E ribadisco il concetto relativo alla lega, perché causa seri problemi di produzione: il contenuto di zinco della lega 7075 produce una colorazione non uniforme durante l'anodizzazione, tendente al giallo sotto la finitura trasparente. Se le vostre calotte a vista sono in lega 7075, accettate l'aspetto o prevedete di verniciarle.
Uniformità del colore tra i lotti di produzione
Questo è il requisito che più spesso viene scoperto troppo tardi.
Il colore dell'anodizzazione dipende dalla composizione della lega, dalla preparazione della superficie, dalla chimica del bagno, dalla temperatura e dal tempo di permanenza. I pezzi anodizzati in lotti diversi, o provenienti da lotti di materiale diversi, possono presentare differenze visibili anche quando tutti i parametri rientrano nominalmente nelle specifiche. Su un robot con otto pannelli visibili che devono essere tutti identici, ciò comporta un rischio di scarto per ogni lotto.
Cosa lo controlla nella pratica?
- Specificare un'unica lega e un unico trattamento termico per tutte le parti con colorazione corrispondente.
- Se possibile, utilizzare materiale proveniente da un unico lotto per ciascun lotto di produzione.
- Anodizzare tutte le parti dello stesso colore provenienti da un assemblaggio nella stessa sessione di anodizzazione.
- Stabilire campioni di riferimento fisici approvati: un limite di accettazione superiore e inferiore, non un singolo obiettivo.
- Definire le condizioni di ispezione, poiché la percezione del colore cambia in base all'illuminazione.
Linee di separazione, spazi tra i pannelli e tolleranze di assemblaggio
Gli spazi tra i pannelli rappresentano il segnale di qualità più evidente su un robot finito. Uno spazio costante di 1.5 mm è indice di un lavoro intenzionale; uno spazio variabile tra 1.0 e 2.5 mm indica una lavorazione scadente, anche se ogni singolo componente rientra nelle tolleranze di disegno.
La coerenza degli spazi è un problema di accumulo delle tolleranze e si risolve come qualsiasi altro: GD&T funzionale riferito ai riferimenti di montaggio anziché alle tolleranze dimensionali accumulate, con lo spazio stesso specificato come dimensione controllata anziché lasciato derivare dall'accumulo. Per gli assemblaggi estetici, suggeriamo di specificare esplicitamente le condizioni di spazio e di allineamento del pannello sul disegno di assieme, poiché è l'unico modo in cui un fornitore può eseguire la lavorazione in modo deliberato.
Requisiti funzionali dell'involucro al di là dell'aspetto
Al di là dell'aspetto estetico, gli involucri dei robot racchiudono una serie di requisiti funzionali che determinano le specifiche di lavorazione effettive.
Calibrazione della tolleranza di posizione e della percezione del punto di interruzione del sensore.
La calotta cranica di un umanoide può ospitare da dieci a venti aperture per sensori: telecamere stereoscopiche, sensori di profondità, finestre LiDAR, porte per microfoni, indicatori di stato. Le tolleranze di posizionamento sono in genere comprese tra ±0.1 e ±0.2 mm, riferite al punto di montaggio della calotta piuttosto che ai bordi della stessa.
La scelta del riferimento è più importante del valore di tolleranza. Se le aperture vengono dimensionate a partire da un bordo del guscio che a sua volta presenta delle variazioni, la tolleranza diventa irrilevante in fase di assemblaggio. È il riferimento all'interfaccia di montaggio, ovvero agli elementi che posizionano il guscio rispetto al telaio cinematico del robot, a rendere la specifica realizzabile e utile.
Quando un sensore richiede trasparenza ottica attraverso una finestra, l'apertura della finestra necessita anche di una finitura superficiale controllata sulla sua superficie di tenuta e di una condizione del bordo ben definita, poiché una bava o una scheggiatura sul bordo dell'apertura possono disperdere la luce nel sensore.
Grado di protezione IP: geometria della scanalatura della guarnizione e superfici di tenuta
La maggior parte delle piattaforme umanoidi punta a un grado di protezione IP54 per l'utilizzo in ambienti interni, mentre le varianti per esterni o resistenti al lavaggio raggiungono un grado di protezione IP65 o superiore. Il grado di protezione è determinato meno dal materiale della guarnizione che dalla scanalatura che la alloggia.
La causa principale dei guasti IP sul campo è la compressione non uniforme della guarnizione. Cosa produce una compressione uniforme?
- Una geometria di giunzione a incastro o a gradini che crea un percorso di tenuta controllato
- La profondità e la larghezza della scanalatura sono mantenute entro una tolleranza costante lungo tutto il perimetro, tipicamente ±0.05 mm sulla profondità.
- Finitura superficiale di sigillatura di circa Ra 1.6 μm o migliore, senza segni di lavorazione che attraversino il percorso di sigillatura.
- La distanza tra i dispositivi di fissaggio è sufficientemente ridotta da garantire una compressione uniforme tra i punti di fissaggio.
- I raggi degli angoli nella scanalatura sono sufficientemente ampi da impedire che la guarnizione formi ponti.
La formatura in situ delle guarnizioni è una tecnica da prendere in considerazione per perimetri di gusci complessi, poiché segue contorni che una guarnizione stampata non può riprodurre. Richiede un percorso di erogazione con una geometria delle scanalature uniforme, che rappresenta una specifica di lavorazione.
Schermatura EMI e conflitto di anodizzazione
Gli involucri dei robot spesso fungono anche da contenitori per le interferenze elettromagnetiche (EMI), contenendo le emissioni dei driver dei motori e proteggendo l'elettronica dei sensori. Le guarnizioni conduttive possono ottenere un'attenuazione sostanziale nell'intervallo di frequenza rilevante, ma solo con un effettivo contatto elettrico tra la guarnizione e l'involucro.
Ecco il problema che si presenta regolarmente nei progetti: l'anodizzazione è un isolante elettrico. Un involucro specificato come "anodizzato su tutta la superficie" e che deve anche fornire la messa a terra EMI non supererà i test EMC, e il guasto è costoso perché di solito viene scoperto tardi.
La soluzione è semplice una volta che si sa dove cercare: o si mascherano le superfici di contatto di messa a terra e di guarnizione prima dell'anodizzazione, oppure si specifica un rivestimento di conversione al cromato (Alodine) su tali superfici, che mantiene la conduttività fornendo al contempo protezione dalla corrosione. Entrambi gli approcci devono essere indicati nel disegno fin dall'inizio, poiché l'adattamento successivo implica la sverniciatura e la riverniciatura dei componenti.
C'è un problema secondario che merita di essere segnalato: le guarnizioni conduttive contengono riempitivi metallici e il contatto tra metalli diversi in presenza di umidità accelera la corrosione galvanica. In particolare, per gli involucri in magnesio, la scelta del riempitivo è importante oltre alle prestazioni di schermatura.
Gestione termica tramite la progettazione del guscio
I robot umanoidi dissipano una notevole quantità di calore proveniente da attuatori, motori e unità di elaborazione. Anche le scocche contribuiscono a questo processo di dissipazione termica, indipendentemente dal fatto che siano state progettate a tale scopo.
I gusci in alluminio e magnesio lavorati con precisione conducono bene il calore, consentendo al guscio di fungere da dissipatore di calore distribuito se correttamente collegato alla fonte di calore. Caratteristiche progettuali che supportano questo principio: pad di interfaccia termica lavorati con planarità controllata nei punti di montaggio dei componenti, geometria delle alette integrate sulle superfici interne e continuità del materiale nel percorso di conduzione anziché interruzioni termiche in corrispondenza delle giunzioni.
Il rovescio della medaglia è che un involucro che conduce bene il calore si riscalda anche al tatto. Nei robot che operano a contatto con le persone – una situazione sempre più frequente – la temperatura della superficie esterna diventa una specifica di sicurezza, il che potrebbe giustificare l'utilizzo di un isolamento termico e di un percorso di raffreddamento separato, anziché la dissipazione del calore verso l'esterno.
Caratteristiche di sicurezza per l'utente: bordi arrotondati, eliminazione dei punti di schiacciamento e interfacce con rivestimento morbido.
Gli umanoidi collaborativi e domestici sono soggetti a requisiti di sicurezza da contatto, e la geometria del guscio è il punto in cui molti di questi requisiti vengono soddisfatti.
Le caratteristiche rilevanti per la lavorazione:
- raggi dei bordi su tutti i bordi accessibili, in genere un minimo di 2 mm, con raggi maggiori sulle superfici che potrebbero entrare in contatto con una persona
- Eliminazione del punto di schiacciamento nei coperchi delle giunzioni: i gusci che si muovono l'uno rispetto all'altro necessitano di una geometria che chiuda progressivamente gli spazi vuoti piuttosto che creare una forza di taglio
- Interfacce con copertina morbida — laddove si fissano rivestimenti in tessuto o schiuma, il guscio sottostante deve presentare superfici prive di sporgenze, elementi di fissaggio sicuri e bordi che non abradano il rivestimento.
- Incavo per elementi di fissaggio quindi nessuna testa sporge al di sopra di una superficie con cui è possibile entrare in contatto
- Specifiche di sbavatura trattato come un requisito funzionale piuttosto che come un ripensamento estetico
Se la vostra piattaforma segue la direzione della Figura 03 verso superfici esterne morbide, il guscio sottostante funge da substrato per tale rivestimento e i suoi requisiti cambiano di conseguenza, diventando in genere meno esigenti dal punto di vista estetico e più esigenti in termini di finitura dei bordi e precisione dei punti di fissaggio.
Progettazione per la producibilità: linee guida DFM per l'involucro del robot
Il contributo più prezioso che un partner di produzione può fornirvi arriva prima ancora del preventivo. Si tratta dei punti che solleviamo più frequentemente nella progettazione delle scocche.
Spessori minimi delle pareti desiderati in base al materiale e al processo
Progetta in base al processo che utilizzerai effettivamente, non solo a quello con cui stai realizzando il prototipo. La discrepanza tra i due processi può causare costose sorprese:
| Materiale | CNC minimo | minimo di pressofusione | Stampaggio a iniezione minimo |
|---|---|---|---|
| Alluminio | 0.8-1.5 mm | 1.5-2.5 mm | - |
| Magnesio | 1.0-1.5 mm | 1.0-2.0 mm | - |
| ABS / PC | 1.5-2.0 mm | - | 1.5-3.0 mm |
Se si progetta una parete in alluminio da 1.0 mm perché la lavorazione meccanica lo consente e in seguito si passa alla pressofusione, si dovrà riprogettare tutto. Progettare fin dall'inizio in base al processo più restrittivo comporta un piccolo aumento di massa e consente di evitare un ciclo di riprogettazione.
Progettazione di un guscio che può migrare dalla lavorazione CNC alla lavorazione con utensili
Questo è il principio DFM di maggior valore in assoluto tra quelli presentati in questo articolo, eppure quasi nessuno lo tiene in considerazione nella progettazione.
La maggior parte dei programmi per robot umanoidi inizia con involucri realizzati tramite lavorazione meccanica, con l'intenzione di passare in seguito alla produzione tramite utensili. Tuttavia, un involucro progettato esclusivamente per la lavorazione meccanica spesso non può essere trasformato in un utensile senza una sostanziale riprogettazione, il che significa che la transizione richiede un intero ciclo di riprogettazione e una nuova validazione, proprio nel momento in cui il programma sta cercando di scalare.
Ecco come si presenta una shell pronta per la migrazione:
- Angoli di pescaggio progettati fin dall'inizio, anche se la lavorazione non ne ha bisogno
- Spessore della parete uniforme, poiché sia la fusione che lo stampaggio non gradiscono le variazioni di spessore, mentre la lavorazione meccanica è indifferente ad esse
- Nessun sottosquadro a meno che tu non sia disposto a pagare per azioni collaterali negli utensili
- Costine al posto di sezioni spesse per la rigidità, adatta a ogni processo
- Caratteristiche di precisione isolate nelle zone lavorabili, quindi possono diventare operazioni secondarie su un pezzo fuso anziché richiedere la lavorazione dell'intero pezzo
- Raggi anziché angoli interni acuti, che l'attrezzatura richiede e la lavorazione comunque preferisce
Il costo di questa progettazione consiste in un piccolo aumento di massa e in una leggera limitazione della libertà geometrica. Il vantaggio è che lo stesso progetto può essere utilizzato dal prototipo alla produzione senza bisogno di riprogettazione, operazione che in un programma per robot umanoidi richiede in genere mesi.
Angoli di pescaggio: perché dovresti aggiungerli prima di averne bisogno
Merita una menzione a parte perché è l'elemento più ignorato nell'elenco sopra.
La lavorazione meccanica non richiede sformo. Una parete a 90° è facile da lavorare quanto una a 92°. Pertanto, i prototipi lavorati meccanicamente non presentano di norma alcuno sformo, e in tal caso il guscio non può essere fuso o stampato senza aggiungerlo, il che modifica tutte le dimensioni di accoppiamento.
Aggiungete uno o due gradi di sformo su tutte le superfici verticali già nella fase di progettazione iniziale. Non comporta costi di lavorazione, è invisibile nel prodotto finito e preserva le opzioni di attrezzaggio.
Consolidamento delle parti vs. suddivisione dei pannelli
In questo caso, la lavorazione meccanica e l'utensileria agiscono in direzioni opposte, motivo per cui la decisione deve essere presa con attenzione.
La lavorazione meccanica favorisce il consolidamento : un singolo guscio lavorato a 5 assi, che sostituisce quattro pezzi fissati, elimina l'accumulo di tolleranze, riduce i tempi di assemblaggio e migliora la rigidità. Il costo di setup è determinante, quindi un singolo componente complesso è generalmente preferibile a quattro componenti semplici.
La progettazione degli utensili favorisce la suddivisione : pezzi più piccoli significano stampi più piccoli ed economici, cicli più rapidi e una geometria degli utensili più semplice.
Per un programma che prevede una migrazione, la soluzione intermedia più ragionevole è quella di suddividere il processo lungo linee che abbiano senso dal punto di vista degli utensili, ma lavorare le parti separate come un set abbinato sulla stessa attrezzatura. In questo modo si ottengono la maggior parte dei vantaggi di assemblaggio derivanti dal consolidamento, mantenendo al contempo aperto il percorso degli utensili.
Strategia di fissaggio e inserimento per gusci sottili
I gusci a parete sottile non possono garantire filettature affidabili. Una parete in alluminio da 1.5 mm offre a malapena un punto di innesto per una vite M3, e qualsiasi smontaggio ripetuto la danneggerà.
Le opzioni, all'incirca in ordine di preferenza:
- Inserti filettati — elicoidale o a pressione, in un supporto lavorato con spessore di parete adeguato attorno ad esso
- capi locali — ispessire localmente la parete a 3-4 mm in corrispondenza dei punti di fissaggio, anziché ispessire l'intero guscio.
- Fissaggio passante a una struttura di supporto piuttosto che infilare la conchiglia stessa
- Dadi o piastre di fissaggio dove è previsto un accesso frequente al servizio
Un punto delle specifiche che è facile trascurare: definire i valori di coppia per i dispositivi di fissaggio della scocca. Le scocche sottili si deformano se sottoposte a una coppia eccessiva e la uniformità degli spazi tra i pannelli ne risente immediatamente.
Quando coinvolgere la produzione nella discussione di progettazione
Prima della maggior parte dei programmi.
L'inserimento di informazioni sulla produzione durante la fase di progettazione CAD consente di solito un risparmio del venti-quaranta percento sui costi di produzione grazie alla razionalizzazione degli spessori delle pareti, al consolidamento dei componenti, alla semplificazione delle caratteristiche e alla sostituzione dei materiali. Lo stesso input dopo il congelamento del progetto in genere consente un risparmio inferiore al dieci percento, perché le modifiche rimanenti si ripercuotono sui componenti adiacenti.
Il punto di massimo valore si raggiunge quando la geometria esterna del guscio e le interfacce di montaggio sono definite, ma i dettagli interni sono ancora in fase di definizione. È in questa fase che angoli di sformo, strategia di spessore delle pareti e predisposizione alla migrazione possono ancora essere progettati senza vincoli.
Pianificazione della transizione dal prototipo alla produzione
Unire le sezioni precedenti in una sequenza eseguibile.
Fase 1: Validazione del progetto (1-20 unità)
Processo: lavorazione CNC, con additivazione per le parti interne non critiche.
Obiettivo: Validare l'adattamento, l'assemblaggio, il comportamento termico, l'allineamento del sensore e l'aspetto. Sono previste diverse revisioni.
Cosa fare bene: non investire troppo nelle finiture in questa fase: sabbiatura solo ciò che mostrerai agli stakeholder. Applica subito le regole di progettazione pronte per la migrazione, perché adattarle in seguito è costoso. Lavora con il materiale che intendi utilizzare per la produzione, in modo che il comportamento termico e strutturale siano riproducibili.
Tempistiche tipiche: da una a tre settimane per iterazione.
Fase 2: Produzione pilota (20-200 unità)
Processo: Ancora prevalentemente CNC. La fusione sottovuoto diventa una soluzione praticabile per i pannelli estetici se l'aspetto è più importante delle proprietà del materiale.
Obiettivo: Test sul campo, dimostrazioni ai clienti, convalida del processo produttivo. Il progetto deve essere stabilizzante.
Cosa fare bene: è il momento di investire in attrezzature personalizzate, poiché l'investimento si ammortizza sull'intero lotto di produzione. Stabilite campioni di riferimento estetici e una specifica di finitura. Iniziate a parlare di attrezzature anche se non le avete ancora realizzate: preventivi e tempi di consegna vi aiuteranno a pianificare la Fase 3.
Tempistiche tipiche: da quattro a otto settimane per lotto.
Fase 3: Attrezzature per la costruzione del ponte (200-2,000 unità)
Processo: Termoformatura per pannelli estetici, stampaggio a ponte per pezzi ad alto volume, lavorazione CNC mantenuta per gusci strutturali e di precisione.
Obiettivo: ridurre il costo unitario di produzione senza impegnarsi in attrezzature complesse per un progetto che potrebbe ancora subire modifiche.
Cosa fare bene: suddividere la distinta base in modo mirato utilizzando il modello a quattro categorie. Non attrezzare tutto: attrezzare solo i pezzi con il volume di produzione più elevato e il minor rischio di modifiche. Mantenere le lavorazioni di precisione come operazioni secondarie.
Tempistiche tipiche: da tre a otto settimane per la realizzazione degli stampi, poi settimane per ogni lotto.
Fase 4: Realizzazione degli stampi (oltre 2,000 unità)
Processo: pressofusione e stampaggio a iniezione per geometrie di grandi dimensioni, lavorazione CNC per operazioni secondarie e alloggiamenti di precisione.
Obiettivo: Minimizzare il costo unitario per unità prodotta in grandi volumi.
Cosa fare bene: il progetto deve essere effettivamente definito in modo definitivo. Prevedere un budget per le lavorazioni secondarie: non si eliminano. Mantenere un rapporto di fornitura per le lavorazioni meccaniche, sia per i pezzi che non escono mai dal processo produttivo, sia per le inevitabili modifiche in corso d'opera.
Tempistiche tipiche: da due a quattro mesi per la realizzazione degli stampi.
Modellazione dei costi: come creare la propria analisi del punto di pareggio
Il calcolo è abbastanza semplice da poterlo fare da soli, e vale la pena farlo per ogni singolo componente piuttosto che per l'intero programma:
Costo totale della lavorazione = (costo di lavorazione per pezzo × quantità) + costo dell'attrezzatura
Costo totale degli utensili = costo degli utensili + (costo degli utensili per pezzo × quantità) + costo delle lavorazioni secondarie × quantità
Uguagliate le quantità, risolvete per il valore totale e otterrete il punto di pareggio. Quindi, tenete conto dei fattori che il calcolo aritmetico non considera:
- probabilità di modifica del progetto — ogni revisione dopo la realizzazione degli utensili significa nuovi utensili
- Tempo al mercato — i tempi di consegna degli utensili potrebbero costare di più in termini di ritardo rispetto al risparmio sul costo unitario
- Flusso di cassa — gli utensili rappresentano un investimento iniziale; la lavorazione meccanica è una spesa che si sostiene nel tempo
- Confidenza della tecnologia — il punto di pareggio a 3,000 unità è irrilevante se potresti costruirne solo 1,200
Nella nostra esperienza, il punto di pareggio aritmetico e la decisione corretta spesso non coincidono, e di solito è il rischio di modifiche al progetto a determinare questa differenza.
Errori comuni nella fase di transizione
- Attrezzatura troppo presto, prima che il progetto sia effettivamente congelato, quindi pagare per le revisioni degli utensili
- Gli strumenti sono arrivati troppo tardi, continuando a lavorare con le macchine anche ben oltre il punto in cui costa davvero denaro
- Attrezzatura di tutto anziché suddividere la distinta base per categoria di conchiglia
- Dimenticando la lavorazione secondaria nel modello di costo dei pezzi lavorati
- Progettare senza bozza, costringendo a una riprogettazione in fase di transizione
- Cambio di fornitore durante la transizione e perdendo le conoscenze di processo accumulate durante la prototipazione
Scelta di un partner di produzione per gli involucri dei robot
Lista di controllo delle capacità per i fornitori di Shell Manufacturing
Ciò che conta davvero per la realizzazione di un guscio umanoide:
- Lavorazione a 5 assi con un involucro adeguato per gusci di grandi dimensioni per busto e arti
- Capacità dimostrata di realizzare pareti sottili — chiedete informazioni specifiche sul loro approccio alle tensioni residue e ai dispositivi di fissaggio, non solo sulla loro dichiarazione di tolleranza.
- Progettazione e realizzazione di arredi su misura in azienda, poiché i sistemi di bloccaggio standard non sono adatti a sostenere gusci curvi
- Ampia capacità di utilizzo dei materiali attraverso leghe di alluminio, magnesio, titanio e materie plastiche tecniche
- Competenza nella gestione del magnesio Se la riduzione del peso è un fattore importante, chiedete informazioni sul liquido di raffreddamento, sulla gestione dei chip e sulla separazione delle celle.
- Finitura superficiale gestita con specifiche di finitura documentate e controllo dei campioni di riferimento, sia internamente che tramite partner.
- Ispezione CMM con la capacità di verificare le tolleranze del profilo di componenti di grandi dimensioni, non solo le dimensioni puntuali.
- Coinvolgimento DFM durante la fase di preventivazione anziché il servizio di sola preventivazione
- Guida onesta al processo — un fornitore che non ti suggerisce mai di utilizzare un utensile per un pezzo sta ottimizzando i propri ricavi, non il tuo programma
RichconnL'approccio di 's alla produzione di involucri per robot umanoidi
At RichconnRealizziamo involucri per robot umanoidi nelle quattro categorie descritte in questo articolo: alloggiamenti per attuatori e giunti, involucri strutturali del telaio, pannelli esterni e alloggiamenti per sensori di precisione.
Le nostre competenze per questo tipo di lavoro si concentrano sulla lavorazione a 5 assi di grandi gusci curvi, con progettazione interna di attrezzature personalizzate, poiché la geometria dei gusci raramente si adatta ai sistemi di fissaggio standard. I materiali lavorabili includono alluminio 6061-T6 e 7075-T6, magnesio, titanio Ti-6Al-4V e tecnopolimeri lavorabili come ABS, policarbonato e PEEK.
Nello specifico, per quanto riguarda il magnesio: in produzione realizziamo componenti in magnesio per la scocca dei robot e saremo lieti di discutere in dettaglio i nostri protocolli di movimentazione e raffreddamento con i clienti che stanno valutando la possibilità di utilizzarlo. Visti i requisiti di sicurezza, vi invitiamo a porre queste domande a qualsiasi fornitore che proponga lavori in magnesio.
Per quanto riguarda la finitura superficiale, vogliamo essere chiari sul funzionamento del processo: sabbiatura, anodizzazione e verniciatura vengono eseguite da partner esterni qualificati, anziché internamente. Ciò che offriamo è il controllo delle specifiche, la gestione dei campioni di riferimento, la gestione dei componenti durante l'intero processo di finitura e l'ispezione al momento della restituzione. Per i programmi di finitura estetica, collaboreremo con voi per definire campioni di riferimento approvati prima dell'inizio della produzione, un passaggio fondamentale per prevenire la maggior parte dei problemi di uniformità tra i lotti, indipendentemente dal luogo in cui avviene la finitura.
Eseguiamo anche lavorazioni meccaniche secondarie su gusci fusi e stampati, fase in cui molti programmi di produzione di gusci si orientano man mano che la produzione aumenta. Se il vostro programma si sta evolvendo verso la realizzazione di stampi, questa transizione non implica necessariamente un cambio di fornitori di lavorazioni meccaniche.
Come iniziare: Accordo di riservatezza (NDA), revisione del progetto e preventivo.
- Contatto iniziale via richconn.com con una breve descrizione del programma, i volumi previsti e la tempistica
- NDA reciproca — prassi standard per il lavoro di robotica pre-commerciale
- Revisione del progetto che copre la categorizzazione dei gusci, le raccomandazioni sui materiali, la strategia per le pareti sottili, la predisposizione alla migrazione e una guida onesta al processo, compreso dove suggeriremmo strumenti alternativi
- Quotazione con prezzi chiari, tempi di consegna e costi degli apparecchi specificati in dettaglio
- Primo articolo con report di ispezione completo e, per le parti estetiche, approvazione del riferimento di finitura
- Piano di produzione man mano che i volumi aumentano, inclusa la strategia di lavorazione secondaria se si passa agli utensili
Conclusione
La risposta sincera alla domanda "dovrei usare macchine a controllo numerico per le scocche dei miei robot umanoidi?" è: alcuni sì, per determinati volumi e per ragioni specifiche.
Lavorate meccanicamente i vostri gusci strutturali, perché le proprietà del materiale fuso e il rischio di porosità non sono accettabili nei percorsi di carico. Lavorate meccanicamente i gusci del sensore e della testina, perché una posizione di taglio di ±0.15 mm non è ottenibile in altro modo a un costo ragionevole. Lavorate meccanicamente tutto mentre il vostro progetto è ancora in fase di sviluppo, perché la realizzazione di un utensile per un progetto che cambia è l'errore più costoso dell'intero processo. E lavorate meccanicamente i vostri modelli master e le operazioni secondarie all'infinito, perché ogni processo che richiede utensili dipende dalla lavorazione meccanica da qualche parte.
Una volta che il progetto è definitivo e i volumi lo giustificano, è possibile realizzare i pannelli estetici. La transizione di Figure è stata la scelta giusta, e lo stesso ragionamento si applicherà prima o poi anche al vostro programma, anche se probabilmente non ancora e probabilmente non per ogni componente.
Il partner di produzione che vale la pena avere è quello che ti dice quale è quale. A Richconn Preferiamo consigliare a un cliente di realizzare un pezzo su misura e di concentrare la sua attività di lavorazione sui pezzi che ne hanno effettivamente bisogno, piuttosto che lavorare tutto e rischiare di perdere il rapporto quando i costi si faranno sentire.



