La vera personalità di ogni robot risiede nelle sue articolazioni. Un braccio può avere un codice cinematico impeccabile e un effettore finale progettato alla perfezione, ma se le articolazioni oscillano, invertono la direzione del movimento sotto carico o perdono precisione dopo diecimila cicli, tutto ciò è inutile.
In qualità di produttori di macchine CNC che lavorano componenti di precisione per applicazioni robotiche, dedichiamo molto tempo a lavorare entro le tolleranze minime dei componenti di giunzione. Sedi dei cuscinetti con una rugosità superficiale Ra di 0.4 μm. Flange di trasmissione armonica concentriche entro ±0.005 mm. Gioghi in titanio alleggeriti del 30% senza intervenire sulle sezioni critiche in termini di sollecitazioni.
Questa guida illustra nel dettaglio cosa compone un giunto robotico: i componenti, i materiali e i metodi di produzione che ne determinano le prestazioni finali. Laddove la maggior parte degli articoli sull'argomento si limita a categorie generali, noi approfondiremo ulteriormente: specifiche leghe e i motivi per cui sceglierne una piuttosto che un'altra, gli obiettivi di finitura superficiale rilevanti per gli assemblaggi reali, le strategie di accumulo delle tolleranze e i compromessi che si incontrano nel passaggio dalla progettazione CAD alla produzione in serie.
Troverai queste informazioni utili sia che tu stia progettando una nuova piattaforma umanoide, sia che tu stia cercando moduli articolari per una cella industriale, o che tu stia valutando per la prima volta un fornitore di lavorazioni meccaniche.
Comprendere i componenti delle articolazioni robotiche e il loro ruolo cruciale nei sistemi robotici
Prima di analizzare le singole parti, è utile fare un passo indietro per capire come un giunto si comporta effettivamente come un sistema e perché domina le prestazioni dell'intero robot.
Integrazione di sistemi meccanici, di azionamento ed elettrici
Un giunto robotico è il punto d'incontro di tre ambiti ingegneristici. La parte meccanica fornisce la struttura e vincola il movimento ai gradi di libertà appropriati. La parte di azionamento – motori, riduttori, freni – fornisce e modula la potenza. La parte elettrica e di controllo – encoder, sensori di coppia, cablaggio – chiude il circuito.
Nessuno di questi elementi può essere ottimizzato isolatamente. Un servomotore con un'eccellente densità di coppia serve a poco se l'alloggiamento amplifica le sue vibrazioni sul disco dell'encoder. Un riduttore armonico con una ripetibilità di 30 secondi d'arco è sprecato se la sede del cuscinetto si sposta di 0.02 mm sotto carico termico. Quando formuliamo un preventivo per la lavorazione di un alloggiamento per giunto robotico, chiediamo sempre informazioni sui componenti accoppiati, perché la strategia di lavorazione deve essere funzionale all'assemblaggio, non solo al disegno.
Impatto sulle prestazioni, la precisione e l'affidabilità del robot
Per gli utenti finali dei sistemi robotici, tre parametri sono di fondamentale importanza: precisione assoluta, ripetibilità e tempo medio tra i guasti. L'hardware dei giunti influenza tutti e tre.
- Precisione dipende dalla precisione della lunghezza del collegamento, dall'allineamento delle giunzioni e dal comportamento elastico della struttura sotto carico
- Ripetibilità è dominato dal gioco del riduttore, dalla consistenza del precarico del cuscinetto e dalla rigidità di montaggio dell'encoder
- L’affidabilità tutto si riduce alla ritenzione della lubrificazione del cuscinetto, all'efficacia della tenuta e alla resistenza alla fatica del materiale.
È possibile compensare gli errori di precisione nel software tramite la calibrazione. La ripetibilità e l'affidabilità, d'altro canto, dipendono quasi interamente dall'hardware fisico: ecco perché la qualità di produzione ha un'influenza così determinante sul costo totale di proprietà.
Evoluzione dalle piattaforme industriali a quelle collaborative e umanoidi.
L'ultimo decennio ha ridefinito le funzioni che i giunti robotici devono svolgere. I bracci industriali tradizionali, come i robot SCARA e i sistemi a 6 assi impiegati negli stabilimenti automobilistici, privilegiavano rigidità, velocità e capacità di carico. I loro giunti sono ingombranti, pesanti e costruiti attorno a grandi riduttori.
I robot collaborativi hanno cambiato le regole del gioco. Improvvisamente, le giunture necessitavano di sensori di coppia integrati per un'interazione sicura con l'uomo, di funzionalità di inversione di marcia per le modalità di apprendimento e di un margine termico sufficiente per funzionare tutto il giorno con cicli di lavoro ridotti. Gli alloggiamenti si sono ridotti. La densità di integrazione è aumentata.
Le piattaforme umanoidi stanno spingendo i limiti sempre più in là. Un robot bipede con oltre 20 giunti attuati non può semplicemente sopportare la massa delle architetture di giunti tradizionali. È qui che entrano in gioco gli alloggiamenti in alluminio leggero, i percorsi di carico in titanio e gli attuatori a trasmissione quasi diretta, ed è qui che le nostre conversazioni con i clienti del settore robotico si sono maggiormente concentrate negli ultimi due anni.
Componenti meccanici: le fondamenta strutturali
Le articolazioni dei robot non esistono in isolamento. Si collegano a elementi strutturali, si montano su telai e sono alloggiate sotto protezioni. Ciascuno di questi elementi meccanici ha i propri requisiti di lavorazione e una propria logica di utilizzo dei materiali.
Bracci e segmenti del robot: elementi strutturali primari
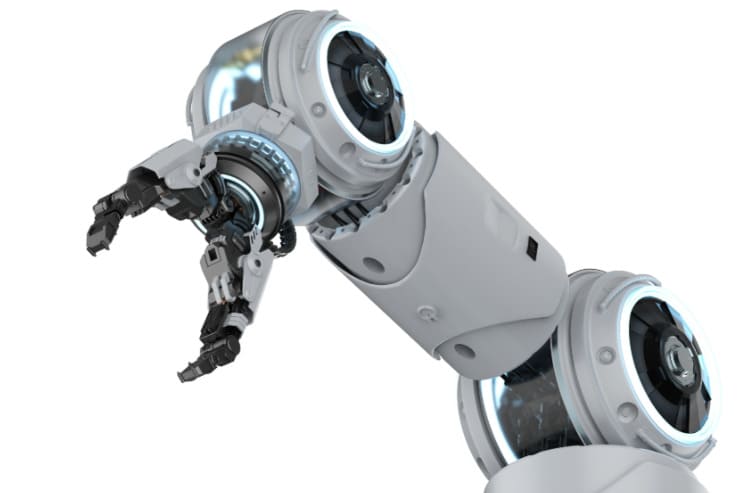
I collegamenti sono i lunghi elementi strutturali che uniscono i giunti adiacenti. Essi sopportano carichi sia statici che dinamici: gravità, reazioni inerziali durante l'accelerazione e forze esterne sull'effettore finale.
La maggior parte dei bracci robotici moderni è realizzata in alluminio 6061-T6 ricavato da billette o semilavorati forgiati. Per bracci con capacità di carico superiori a circa 30 kg, si utilizza spesso l'alluminio 7075-T6 per le sezioni principali del braccio, con rinforzi in acciaio o titanio in corrispondenza delle giunzioni. L'obiettivo progettuale è ottenere un rapporto rigidità-massa ottimale, poiché ogni grammo di massa del braccio incide sulle equazioni inerziali di ogni giunzione a monte.
Dal punto di vista della lavorazione, i collegamenti sono generalmente strutture a parete sottile con cavità. La lavorazione a 5 assi risulta vantaggiosa perché le cavità e le nervature sono difficili da raggiungere con tre assi senza dover effettuare più impostazioni, e ogni impostazione aggiuntiva introduce incertezza di allineamento.
Giunti robotici: per consentire movimenti controllati e gradi di libertà
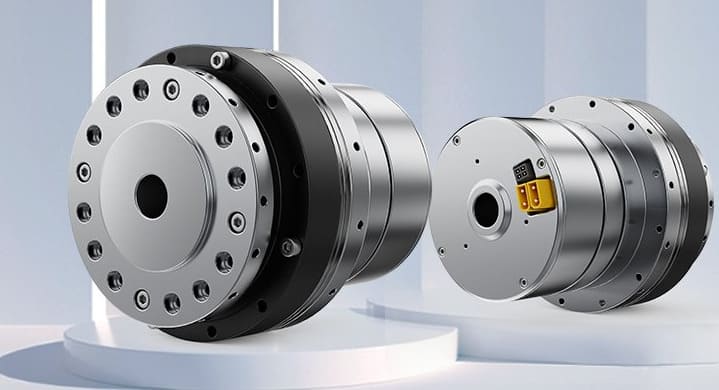
Il giunto è l'assemblaggio meccanico che permette il movimento controllato tra due elementi. Due tipi di giunto dominano la robotica industriale:
- Giunti rotoidali (rotazionale, 1 DOF) — il più comune, utilizzato in ogni braccio articolato
- Giunti prismatici (lineare, 1 DOF) — utilizzato in portali, assi Z SCARA e alcune gambe umanoidi
Tra le configurazioni più particolari si annoverano i giunti sferici (3 gradi di libertà, utilizzati principalmente nei robot chirurgici e nei robot a gambe) e i giunti universali (2 gradi di libertà, utilizzati principalmente nelle applicazioni di trasmissione).
Ogni giunto contiene, come minimo: un elemento rotante, cuscinetti, un alloggiamento, un'interfaccia di azionamento e, di solito, un sensore di posizione. Le priorità di lavorazione sono la concentricità tra i fori dei cuscinetti e l'asse di azionamento, la planarità della flangia di montaggio e la stabilità dimensionale delle sezioni portanti sotto cicli termici.
Telai e basi: strutture portanti e stabilità
La base è il punto di connessione del robot con il mondo esterno. Per i bracci robotici industriali, si tratta in genere di una struttura in acciaio fuso o saldato, lavorata nelle sue superfici di montaggio critiche. Per i robot collaborativi e mobili, l'alluminio è il materiale standard.
Le caratteristiche meccaniche critiche di una base sono l'interfaccia di montaggio del giunto 1, dove la planarità e la precisione della disposizione dei fori determinano la rettilineità dell'intero braccio, e le interfacce di fissaggio al pavimento, al carrello o all'AGV. Una base con una planarità di 0.1 mm in corrispondenza del montaggio del giunto 1 può tradursi in un errore di posizionamento dell'effettore finale di diversi millimetri alla massima estensione.
Alloggiamenti e coperture protettive: protezione dei componenti e gestione dei cavi
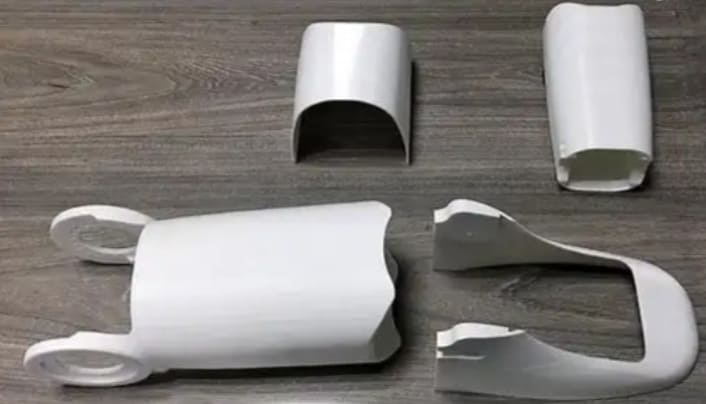
Gli alloggiamenti non si limitano a racchiudere i componenti. Forniscono rigidità strutturale, fungono da dissipatori di calore per l'elettronica di controllo, definiscono i gradi di protezione contro l'ingresso di agenti esterni e instradano il cablaggio interno.
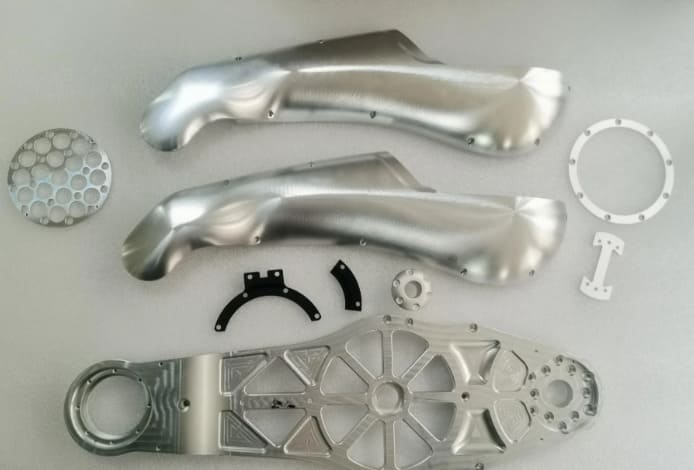
Le migliori soluzioni progettuali per gli alloggiamenti integrano il maggior numero possibile di funzioni in un unico componente lavorato, riducendo giunzioni, superfici di tenuta e tempi di assemblaggio. È qui che la lavorazione CNC a 5 assi si rivela particolarmente vantaggiosa. Un alloggiamento complesso che richiederebbe cinque fusioni separate e un'operazione di assemblaggio può spesso essere ricavato da un unico blocco in una o due fasi di lavorazione.
Componenti di azionamento: Sistemi di trasmissione di potenza
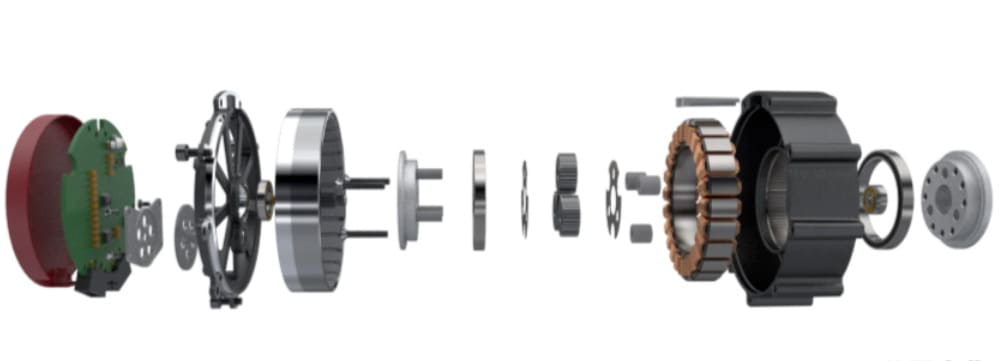
Il sistema di trasmissione è il punto in cui l'energia elettrica si trasforma in movimento meccanico. I suoi componenti – motori, riduttori, cuscinetti, alberi – determinano la coppia, la velocità, il gioco e il comportamento termico del giunto.
Servomotori: fonte di alimentazione primaria con controllo ad anello chiuso
Le moderne articolazioni robotiche utilizzano quasi universalmente servomotori a magneti permanenti senza spazzole. I servomotori a corrente alternata dominano i bracci robotici industriali; i servomotori a corrente continua senza telaio sono comuni nei cobot e nei robot umanoidi perché possono essere integrati direttamente nell'alloggiamento dell'articolazione senza bisogno di un involucro motore separato.
Dal punto di vista della produzione, il motore in sé raramente viene lavorato meccanicamente, ma le sue interfacce di montaggio sì. Flange del motore, boccole del rotore, elementi di posizionamento dello statore e supporti dell'encoder richiedono tutti tolleranze ristrette. I magneti del rotore di un motore senza telaio, ad esempio, sono alloggiati all'interno di una boccola lavorata meccanicamente la cui concentricità rispetto al disco dell'encoder influisce direttamente sulla precisione di commutazione.
Riduttori e scatole ingranaggi di precisione: azionamenti armonici e sistemi cicloidali
I riduttori sono i componenti che consentono a un piccolo motore ad alta velocità di fornire la coppia elevata e la bassa velocità necessarie a un giunto robotico. Tre architetture principali sono predominanti:
- Azionamenti armonici — compatto, senza gioco, a bassa massa; la soluzione predefinita per cobot e giunti industriali di piccole dimensioni
- Riduttori cicloidali/RV — elevata densità di coppia, eccellente resistenza agli urti, utilizzato in bracci industriali di grandi dimensioni (tipicamente giunti 1-3)
- Riduttori epicicloidali — costo inferiore, gioco maggiore, utilizzato in assi ausiliari meno impegnativi
Non ci occupiamo della lavorazione meccanica degli ingranaggi interni di questi riduttori: questo compito è affidato a produttori specializzati come Harmonic Drive Systems e Nabtesco. Tuttavia, lavoriamo meccanicamente gli alloggiamenti che li contengono, le flange di ingresso e di uscita e le piastre adattatrici che collegano i riduttori ai motori. Queste interfacce sono di fondamentale importanza per la precisione: qualsiasi disallineamento si traduce direttamente in usura del riduttore, vibrazioni e riduzione della sua durata.
Cuscinetti e boccole: a supporto di un movimento rotatorio fluido
I cuscinetti a rulli incrociati sono il componente fondamentale delle articolazioni robotiche. La loro capacità di carico radiale, assiale e di momento, unita a un profilo sottile, li rende ideali per articolazioni rotanti ad alto carico. I cuscinetti a contatto angolare vengono utilizzati in applicazioni ad alta velocità, mentre i cuscinetti a sfere a gola profonda trovano impiego in ruoli ausiliari meno impegnativi.
La lavorazione delle sedi dei cuscinetti è una disciplina a sé stante. I requisiti tipici a cui ci dedichiamo sono:
- Tolleranza del diametro del foro: H6 o superiore (spesso ±5 μm)
- Finitura superficiale: Ra 0.4-0.8 micron
- Cilindricità: entro 5 μm lungo l'intera lunghezza del sedile
- Perpendicolarità della spalla di montaggio rispetto all'asse del foro: entro 10 μm
Se uno qualsiasi di questi parametri non viene rispettato, il cuscinetto si surriscalda, si usura prematuramente o trasmette rumore attraverso l'intera giunzione. Questa è una delle caratteristiche che verifichiamo al 100% durante le produzioni, perché il guasto in questi casi è costoso e difficile da individuare sul campo.
Alberi e giunti: trasferimento di potenza e compensazione delle vibrazioni
Tra il motore e il riduttore, o tra il riduttore e la flangia di uscita, si trova solitamente un giunto – un morsetto rigido, un soffietto o un giunto elastico – che trasferisce la coppia assorbendo piccoli disallineamenti. Gli alberi che collegano questi elementi sono in genere in acciaio temprato (4140 o 17-4 PH), rettificati e spesso torniti su torni di tipo svizzero per garantire una concentricità e una finitura superficiale precise.
Componenti elettrici e di controllo
Sebbene in qualità di produttori di macchine CNC ci concentriamo sull'aspetto meccanico del giunto, non è possibile avere un quadro completo senza considerare anche il livello elettrico e di controllo.
Ogni giunto azionato contiene un encoder, in genere un'unità magnetica o ottica assoluta montata sull'albero motore, spesso con un encoder secondario sull'uscita del riduttore per la compensazione della rigidità. I sensori di coppia, basati su estensimetri o magnetostrittivi, sono standard sui giunti dei robot collaborativi. I freni, solitamente a molla e a rilascio elettrico, mantengono la posizione in caso di interruzione dell'alimentazione. I driver dei motori e le schede di controllo possono essere integrati all'interno dell'alloggiamento del giunto o posizionati a distanza in un quadro elettrico.
L'importanza per la produzione è sottile ma reale. Le superfici di montaggio degli encoder devono avere una planarità a livello micrometrico, altrimenti il disco si usurerà e la precisione di posizionamento si degraderà. Le cavità dei sensori a volte richiedono trattamenti superficiali specifici per la schermatura EMI. I canali per i cavi devono avere raggi di curvatura generosi e superfici interne lisce per prevenire l'usura dell'isolamento dopo milioni di cicli di flessione. Quando lavoriamo un alloggiamento che integra tutte queste interfacce, le tolleranze di disegno raccontano solo una parte della storia: la sequenza di assemblaggio e le specifiche dei componenti adiacenti raccontano il resto.
Selezione dei materiali per applicazioni robotiche
La scelta del materiale pone un limite a ciò che qualsiasi processo produttivo può offrire. Nella nostra officina, la decisione sul materiale viene spesso riconsiderata dopo la revisione iniziale del progetto, perché un materiale scelto in modo inadeguato può raddoppiare i costi di lavorazione, dimezzare la durata a fatica o rendere impossibile il trattamento superficiale.
Leghe di alluminio: 6061-T6 per gli alloggiamenti contro 7075-T6 per le flange strutturali
L'alluminio è il materiale predominante nella costruzione delle giunzioni robotiche. La sua combinazione di bassa densità (2.7 g/cm³), buona lavorabilità e trattamenti superficiali compatibili lo rende la scelta predefinita per alloggiamenti, coperture ed elementi strutturali secondari.
La lega 6061-T6 è un vero cavallo di battaglia. La sua resistenza allo snervamento di circa 276 MPa, l'eccellente saldabilità e la straordinaria risposta all'anodizzazione dura la rendono ideale per la maggior parte delle applicazioni nel settore degli alloggiamenti. Si lavora in modo pulito e mantiene bene le tolleranze anche dopo cicli termici.
La lega 7075-T6 entra in gioco quando il rapporto resistenza/massa è più importante della resistenza alla corrosione. La sua resistenza allo snervamento di circa 503 MPa, quasi il doppio di quella della 6061, la rende interessante per flange portanti, giunti di collegamento su bracci ad alto carico e elementi strutturali in cui lo spessore delle pareti deve essere ridotto al minimo. I compromessi sono concreti: minore resistenza alla corrosione, saldatura più complessa e costo della materia prima più elevato. È inoltre meno adatta all'anodizzazione dura, richiedendo talvolta un controllo di processo specializzato per ottenere una qualità di rivestimento costante.
In pratica, si osserva spesso un utilizzo misto: la lega 6061 per l'involucro esterno e la 7075 per le staffe interne portanti e le flange di montaggio. L'obiettivo progettuale è quello di concentrare la resistenza della lega esattamente dove è necessaria, senza incorrere in ulteriori problemi.
Acciaio inossidabile 17-4 PH: applicazioni ad alta resistenza e ambienti difficili
Per applicazioni che richiedono resistenza alla corrosione, maggiore robustezza o prestazioni a fatica superiori a quelle offerte dall'alluminio, l'acciaio inossidabile 17-4 PH è la scelta ideale. Nello stato H900, il carico di snervamento supera i 1170 MPa. Viene utilizzato per alberi di uscita, perni ad alto carico, giunti di collegamento su robot impiegati nell'industria alimentare o nella sterilizzazione medicale, e staffe portanti su gambe di robot umanoidi.
La lavorazione dell'acciaio inossidabile 17-4 PH è più complessa rispetto a quella dell'alluminio. Le forze di taglio sono maggiori, l'usura degli utensili è più rapida e la gestione termica assume un'importanza maggiore. Generalmente, lo lavoriamo allo stato ricotto in soluzione (Condizione A), per poi applicare il trattamento termico di invecchiamento con indurimento per precipitazione al termine della lavorazione. La distorsione durante l'invecchiamento è minima se la geometria è simmetrica: un aspetto critico da sottolineare durante la fase di progettazione per i componenti asimmetrici.
Titanio Ti-6Al-4V: requisiti per l'industria aerospaziale e la robotica medica.
La lega di titanio Ti-6Al-4V - Grado 5 - rappresenta il punto d'incontro tra robotica e metallurgia aerospaziale. La sua densità, pari a circa 4.43 g/cm³ (circa il 60% di quella dell'acciaio), la resistenza allo snervamento di circa 880 MPa e l'eccezionale resistenza alla corrosione la rendono il materiale ideale quando massa e resistenza sono contemporaneamente fattori critici.
Le applicazioni pratiche in robotica includono: supporti per l'estremità terminale di robot chirurgici, staffe di supporto per robot umanoidi in cui ogni grammo conta, bracci robotici per l'ispezione aerospaziale e componenti di montaggio per sistemi di diagnostica per immagini medicali.
Le sfide produttive sono concrete. La lavorazione del Ti-6Al-4V è lenta e costosa: le velocità di taglio sono una frazione di quelle dell'acciaio, la durata degli utensili è breve e la gestione del calore richiede un raffreddamento a flusso continuo e un controllo rigoroso dei trucioli. Di contro, si presta bene ai trattamenti superficiali di precisione e il suo comportamento a fatica, allo stato grezzo di lavorazione, è eccezionale. Se un team di progettazione è disposto a pagare il sovrapprezzo per la lavorazione, il titanio può consentire configurazioni di giunzione semplicemente irrealizzabili con alluminio o acciaio.
Polimeri ingegneristici: acetale, PEEK e nylon per funzioni specifiche
Non tutti i componenti di un giunto robotico sono in metallo. I polimeri ingegneristici sono presenti nelle boccole, nelle superfici soggette ad usura, nelle guide dei cavi e talvolta nei rivestimenti strutturali.
- Acetale (POM) — basso attrito, buona lavorabilità, stabilità dimensionale; utilizzato per boccole di guida e superfici di scorrimento a basso carico
- PEEK — Elevata resistenza alle alte temperature, resistenza chimica e notevole robustezza; utilizzati nella robotica medica, negli isolatori termici e negli elementi strutturali sottoposti a cicli di sterilizzazione.
- Nylon (in genere varianti 6/6 o riempite con MDS) — boccole resistenti all'usura, morsetti per cavi, coperture strutturali non critiche
La logica di lavorazione dei polimeri inverte molti principi della lavorazione dei metalli. Gli avanzamenti sono più elevati, le velocità moderate e la geometria dell'utensile privilegia il taglio netto rispetto all'evacuazione del truciolo. La gestione del calore si sposta dalle problematiche legate all'usura dell'utensile alla distorsione del materiale: i polimeri sono più soggetti a incrostazioni, fusione o deformazione termica che all'usura abrasiva dell'utensile.
Metodi di produzione di precisione
La scelta del metodo di produzione è il momento in cui l'intento progettuale si trasforma in realtà fisica, o fallisce del tutto. Selezionare il processo sbagliato può trasformare un giunto ben progettato in uno non producibile, oppure raddoppiarne il costo senza alcun vantaggio funzionale. Le sezioni successive illustrano le scelte di processo più comuni per i componenti dei giunti robotici e le motivazioni alla base di ciascuna.
Processi di lavorazione CNC per geometrie complesse
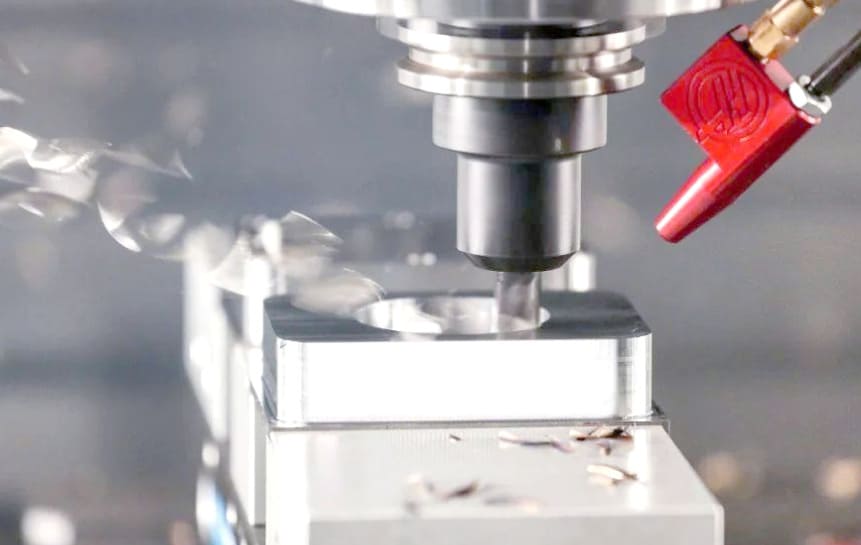
Lavorazione a 5 assi vs. lavorazione a 3 assi: sottosquadri e vantaggi dell'impostazione singola
La principale differenza di capacità tra le officine che competono per le commesse robotizzate risiede nella capacità di lavorazione a 5 assi. Per i componenti delle giunzioni robotizzate, la lavorazione a 5 assi non è un optional, bensì un fattore determinante per i costi e la qualità.
La lavorazione a tre assi richiede che ogni elemento sia accessibile da un'unica orientazione dell'utensile. Per un alloggiamento di giunto robotizzato con sporgenze a tasca, flange di montaggio angolate e canali per cavi che attraversano più piani, ciò significa in genere da quattro a sei configurazioni. Ogni configurazione introduce tolleranza di allineamento e rischio di rilavorazione.
La lavorazione a cinque assi ci consente di fissare il pezzo in un unico dispositivo di bloccaggio e di raggiungere le caratteristiche da molteplici angolazioni senza necessità di smontaggio. I vantaggi si moltiplicano:
- I sottosquadri che richiederebbero dispositivi angolati o utensili dedicati diventano semplici
- Sporgenza dell'utensile più corta migliora la rigidità e la finitura superficiale
- Il numero di impostazioni in genere si riduce da quattro-sei a uno o due
- Riduzione complessiva dei tempi di consegna e dei costi, talvolta del 30-50% per gli alloggi complessi.
Riserviamo la lavorazione a 3 assi per staffe più semplici, piastre adattatrici e alloggiamenti secondari, dove la geometria non giustifica il costo aggiuntivo della macchina.
Lavorazione della sede del cuscinetto: Finitura superficiale Ra 0.4-0.8 μm Requisiti
Le sedi dei cuscinetti rappresentano il punto di incontro tra la finitura superficiale e la tolleranza dimensionale. Un cuscinetto a rulli incrociati che ruota in una sede sovradimensionata o non perfettamente circolare perderà il precarico, presenterà gioco e genererà calore.
Il nostro approccio alla lavorazione delle sedi dei cuscinetti segue una sequenza controllata:
- Alesatura sgrossatura con una tolleranza di 0.1 mm rispetto alla dimensione finale.
- Alesatura di semifinitura con tolleranza di 0.02 mm mediante barra di alesatura di alta precisione.
- Completare la foratura con un inserto raschiatore o un alesatore in metallo duro integrale per la passata finale.
- Per le applicazioni più difficoltose (H5 o superiore), è possibile optare per la levigatura o la foratura con diamante.
I parametri di finitura superficiale variano a seconda del tipo di cuscinetto. Per i cuscinetti a rulli incrociati, in genere manteniamo un valore Ra compreso tra 0.4 e 0.8 μm. Per i cuscinetti a sfere a contatto angolare, un valore Ra compreso tra 0.8 e 1.6 μm è solitamente sufficiente. La finitura deve inoltre essere uniforme su tutta la lunghezza della sede del cuscinetto: una "fascia lucida" con una finitura migliore sulla maggior parte della sede e una zona più ruvida vicino alla spalla può essere peggiore di una finitura uniformemente ruvida, perché crea una discontinuità di precarico che il cuscinetto trasforma in vibrazione.
Controllo dell'accumulo di tolleranze: implementazione GD&T per una precisione di ±0.05 mm
L'alloggiamento di un giunto robotico può avere da 15 a 20 elementi dimensionati, ognuno con la propria tolleranza. Sommando ingenuamente le tolleranze, si otterrebbe un accumulo di ±0.5 mm o più a livello di assemblaggio, sufficiente a rendere il giunto non funzionale.
Una corretta applicazione delle tolleranze geometriche e dimensionali (GD&T) previene questo problema. Invece di sommare le tolleranze dimensionali, utilizziamo:
- Un sistema di riferimento primario basato su caratteristiche funzionali (tipicamente l'asse di rotazione del giunto e la flangia di montaggio)
- Tolleranze di posizione riferite a quel frame, che controllano la posizione delle caratteristiche senza sovrapposizione
- Tolleranze di profilo per superfici critiche come sedi di cuscinetti e scanalature di tenuta
- Segnalazioni di eccentricità per la concentricità tra fori correlati
Per un alloggiamento con tolleranze precise, manteniamo di routine una tolleranza di ±0.05 mm a livello di assemblaggio, anche quando i singoli elementi presentano tolleranze dimensionali più ampie. Il punto chiave è che il disegno deve comunicare chiaramente l'intento funzionale . Un alloggiamento dimensionato con tolleranze ± tradizionali su ogni elemento è destinato a generare scarti o costi inutili, solitamente entrambi.
Percorsi utensile trocoidali e strategie di lavorazione ad alta velocità
Le strategie di lavorazione ad alta velocità sono fondamentali soprattutto per le operazioni di scanalatura che dominano la produzione di alloggiamenti. I percorsi utensile trocoidali, in cui la fresa entra in contatto con il materiale con un movimento circolare poco profondo anziché con una scanalatura completa, consentono velocità di asportazione del materiale molto più elevate senza superare i limiti di carico dell'utensile.
Per gli alloggiamenti in alluminio utilizziamo in genere:
- Frese di sgrossatura a 15,000-24,000 giri/minuto
- Impegno radiale pari al 5-10% del diametro dell'utensile
- Profondità di taglio assiale pari a 2-3 volte il diametro dell'utensile.
- Velocità di avanzamento ottimizzate per mantenere un carico di trucioli costante in corrispondenza di angoli e transizioni.
I vantaggi – riduzione del tempo di ciclo, maggiore durata degli utensili, migliore finitura superficiale, minore deformazione termica – si moltiplicano su un lotto di pezzi prodotti. Per un tipico braccio robotico, abbiamo riscontrato una riduzione del tempo di ciclo del 40% passando dalle strategie di fresatura convenzionali a quelle trocoidali.
Tecnologie di produzione avanzate
Lavorazioni meccaniche di precisione di tipo svizzero per piccoli componenti: perni, alberi e tasselli.
Le giunzioni dei robot sono piene di piccole parti cilindriche di alta precisione: perni di centraggio, alberi di uscita, alberi degli encoder, supporti per sensori. I torni di tipo svizzero, con il loro supporto a boccola di guida, mantengono la concentricità e la finitura superficiale di queste parti in un modo che la tornitura convenzionale non può eguagliare.
Le tipiche competenze svizzere che mettiamo a disposizione nel campo della robotica:
- Rapporti lunghezza-diametro fino a 20:1 senza flessioni apprezzabili.
- Tolleranze di diametro entro ±2.5 μm
- Finitura superficiale Ra 0.4 μm allo stato grezzo, migliore con una passata di brunitura
- Produzione completa di componenti: tornitura, fresatura, foratura, filettatura, lavorazioni trasversali, in un'unica configurazione.
Per un lotto di 500 alberi encoder, la lavorazione con macchine a fantina mobile produce un pezzo completo per ciclo senza operazioni secondarie, a un costo per pezzo irraggiungibile con i tradizionali processi di tornitura e fresatura.
Elettroerosione per dettagli complessi: scanalature e fessure a ingresso stretto
Alcune caratteristiche non sono semplicemente realizzabili con utensili rotanti. Scanalature interne con ingressi stretti, angoli interni acuti in cavità ristrette e componenti temprati con requisiti di caratteristiche post-trattamento termico rientrano tutti nel campo dell'elettroerosione.
L'elettroerosione a filo eccelle nella realizzazione di elementi passanti, come scanalature, profili a camma e sedi per chiavette in componenti temprati. In produzione è possibile ottenere una finitura superficiale Ra di 0.4 μm e tolleranze entro ±5 μm.
L'elettroerosione a tuffo è adatta per elementi a fondo chiuso, come piccole tasche, fessure cieche e cavità 3D complesse. È più lenta e costosa della fresatura, ma spesso è l'unico processo praticabile per determinate caratteristiche interne dei componenti di trasmissione.
Produzione additiva: prototipazione rapida con Multi Jet Fusion e SLS
La produzione additiva si è guadagnata un posto di rilievo nel ciclo di ricerca e sviluppo della robotica. Per prototipi di alloggiamenti, staffe ed elementi strutturali non portanti, le tecnologie HP Multi Jet Fusion (in PA12) e SLS (in PA11 o PA12) producono in 2-3 giorni componenti che richiederebbero 2-3 settimane con la lavorazione meccanica tradizionale.
Consigliamo AM per:
- Prototipi di prima versione per verificare la vestibilità e il passaggio dei cavi.
- Attrezzature per piccole produzioni: maschere, calibri, dispositivi di assemblaggio
- Elementi strutturali secondari non critici nei robot dimostrativi
Sconsigliamo ai clienti l'utilizzo di AM per i seguenti motivi:
- Elementi strutturali portanti nei robot di produzione
- Superfici che richiedono una precisione di lavorazione meccanica (sedi dei cuscinetti, superfici di tenuta)
- Applicazioni con problematiche legate al carico dinamico e alla fatica.
La produzione additiva di metalli (DMLS, LPBF) ha un ruolo crescente, ma ancora limitato, nella realizzazione di giunti per robot. I costi di post-elaborazione (rimozione dei supporti, HIP, lavorazione di superfici critiche) solitamente annullano l'apparente vantaggio economico, ad eccezione di componenti complessi, prodotti in piccole serie e con geometrie topologicamente ottimizzate, impossibili da realizzare con la lavorazione meccanica.
Protocolli di controllo qualità e ispezione
Un alloggiamento per giunti che supera la lavorazione meccanica ma non l'assemblaggio finale è peggio di uno che non supera l'ispezione. Il nostro processo di qualità per i componenti dei giunti robotici segue una sequenza semplice: misurare, caratterizzare, correggere.
L'ispezione del primo articolo viene effettuata utilizzando una macchina di misura a coordinate (CMM) per verificare tutte le tolleranze geometriche e dimensionali (GD&T) rispetto al disegno. Per le caratteristiche critiche per l'assemblaggio, come i fori dei cuscinetti, gli schemi di montaggio del motore e le superfici di tenuta, generiamo un rapporto completo sulle deviazioni, riferito ai dati di progetto. È in questa fase che emergono piccole ambiguità nel disegno, che risolviamo con il cliente prima di procedere con il resto del lotto.
L'ispezione della produzione utilizza una combinazione di strumenti di misurazione in corso di processo (calibri per fori, calibri a perno, altimetri) e campionamento con CMM. I fori dei cuscinetti a rulli trasversali vengono ispezionati al 100% perché le loro tolleranze sono ristrette e la modalità di guasto è costosa. Le superfici estetiche e le caratteristiche non critiche vengono campionate secondo un AQL concordato.
La misurazione della finitura superficiale utilizza un profilometro a contatto per le sedi dei cuscinetti e le superfici di tenuta critiche. La texture superficiale, oltre al solo valore Ra, è importante per le prestazioni di tenuta e possiamo misurare Rz, Rmax e i rapporti dell'area di appoggio quando le specifiche lo richiedono.
La documentazione è importante quanto la misurazione. Ogni lotto di produzione di componenti per giunti robotici lascia il nostro stabilimento con un Certificato di Conformità, una certificazione del materiale tracciabile fino al numero di colata del produttore e, per le caratteristiche critiche, un rapporto di ispezione dimensionale. Questa tracciabilità non è un'opzione nella maggior parte delle catene di fornitura della robotica, in particolare quelle che servono clienti OEM nei settori medicale, aerospaziale o automobilistico.
Trattamenti superficiali e processi di finitura
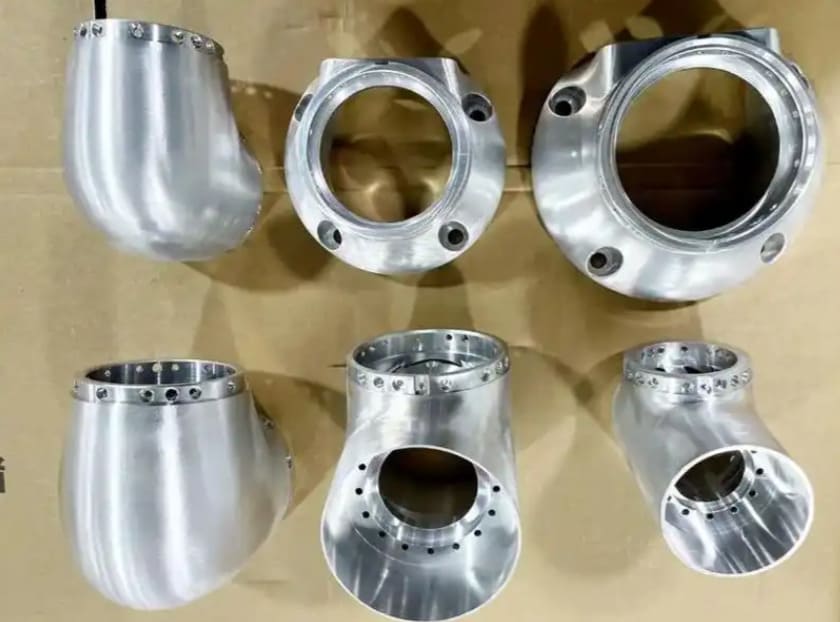
Il trattamento superficiale è il processo attraverso il quale un componente lavorato con cura si trasforma in un elemento di produzione durevole. Per le giunzioni robotiche, predominano tre famiglie di trattamenti.
Anodizzazione dura e ossidazione a microarco per componenti in alluminio
L'anodizzazione dura standard di tipo III produce uno strato di ossido di alluminio di durezza ceramica con uno spessore di 25-75 μm. La durezza superficiale raggiunge i 500-700 HV (rispetto ai circa 150 HV dell'acciaio 6061 non trattato), la resistenza all'usura migliora di un ordine di grandezza e la resistenza alla corrosione viene completamente trasformata.
Per gli alloggiamenti dei giunti robotici, specifichiamo l'anodizzazione dura su:
- Superfici esterne esposte a manipolazione, usura da trasporto o prodotti chimici per la pulizia
- Superfici forate che portano guarnizioni ma non è un cuscinetti — il rivestimento modifica la dimensione del foro di circa metà dello spessore del rivestimento e influisce sul precarico del cuscinetto
- Superfici soggette ad usura sui canali portacavi e sui coperchi di accesso.
L'esclusione della sede del cuscinetto è uno degli errori di progettazione più comuni che riscontriamo durante la revisione. Un disegno che indica "anodizzazione dura su tutta la superficie" applicato a un alloggiamento con un foro critico per il cuscinetto produrrà componenti che misurano correttamente prima del rivestimento ma fuori tolleranza dopo. La soluzione consiste nel mascherare il foro prima del rivestimento oppure nello specificare un foro leggermente sovradimensionato che rientri nelle tolleranze dopo il rivestimento: entrambe le soluzioni comportano costi e complessità aggiuntivi.
L'ossidazione a microarco (MAO) , detta anche ossidazione elettrolitica al plasma, produce rivestimenti ancora più duri, fino a 1500 HV, con eccellenti proprietà dielettriche. È più costosa e presenta una superficie di deposizione più ruvida, ma per le applicazioni più gravose in termini di resistenza all'usura è il rivestimento di elezione.
Lubrificanti a film secco e applicazioni di levigatura chimica
I lubrificanti a film secco, a base di MoS₂ e PTFE, riducono l'attrito sulle superfici di contatto scorrevoli senza i rischi di contaminazione associati a oli o grassi. Vengono utilizzati sulle superfici soggette ad usura dei canali per cavi, sulle interfacce dei coperchi scorrevoli e come ausili per l'assemblaggio. L'applicazione avviene tipicamente tramite processi di spruzzatura e polimerizzazione o immersione e polimerizzazione.
La levigatura chimica, ovvero un processo di incisione controllata che riduce la rugosità superficiale, è una tecnica specialistica utilizzata nella produzione additiva di componenti. I pezzi realizzati con la manifattura additiva, che presentano una rugosità superficiale Ra di 8-15 μm, possono essere levigati fino a raggiungere valori di Ra compresi tra 1 e 3 μm tramite levigatura chimica, migliorando la resistenza alla fatica e rendendo più efficaci i trattamenti superficiali secondari.
Gestione termica: considerazioni sul coefficiente di dilatazione termica
Le discrepanze di dilatazione termica tra i componenti del giunto possono causare variazioni del precarico dei cuscinetti, disallineamenti dell'encoder e variazioni di accoppiamento tra le parti. I coefficienti con cui stai lavorando sono:
- Alluminio: ~23 × 10⁻⁶ /°C
- Acciaio: ~11 × 10⁻⁶ /°C
- Titanio: ~9 × 10⁻⁶ /°C
- SBIRCIARE: ~50 × 10⁻⁶ /°C
Per un giunto che opera a temperature comprese tra 15 °C e 65 °C, un intervallo comune per i robot industriali, un foro per cuscinetto in alluminio da 100 mm si espanderà di circa 115 μm, mentre un albero per cuscinetto in acciaio nello stesso foro si espanderà di soli 55 μm. Ciò corrisponde a una variazione di precarico di circa 60 μm, potenzialmente sufficiente a modificare significativamente il comportamento del cuscinetto.
Una progettazione accurata dei giunti tiene conto di questo aspetto. Le strategie comuni includono l'utilizzo di materiali compatibili nelle interfacce critiche, la specifica di cuscinetti progettati per sopportare elevati gradienti termici e, ove possibile, la possibilità di consentire una deformazione termica in direzione assiale, vincolando al contempo l'asse di carico principale. Ignorare questi aspetti comporta la comparsa sul campo di modalità di guasto che non si sono mai manifestate durante le prove di laboratorio.
Conclusione
Le giunzioni robotiche rappresentano il punto d'incontro tra l'intento progettuale e la realtà produttiva. Ogni componente che abbiamo analizzato, dai collegamenti e dagli alloggiamenti ai motori, ai riduttori, ai cuscinetti e agli alberi, riflette un compromesso tra massa e rigidità, precisione e costo, capacità e affidabilità.
Se c'è una cosa che dovete ricordare di questa guida, è questa: la scelta del materiale, la specifica delle tolleranze e la scelta del processo non sono decisioni indipendenti. Una flangia in 7075-T6 con tolleranze ristrette si romperà se la si specifica in forma fusa. Una sede per cuscinetto a rulli incrociati non funzionerà correttamente se viene sottoposta a un processo di rivestimento che ne modifica la dimensione del foro. Un alloggiamento per giunto umanoide progettato per la lavorazione a 3 assi costerà tre volte di più del necessario.
At RichconnCollaboriamo con team di robotica fin dalle prime fasi di progettazione fino alla produzione. Se state valutando fornitori per un nuovo componente articolato, sia per prototipi che per la produzione in serie, possiamo aiutarvi a testare la fattibilità del progetto prima ancora che venga realizzato il primo chip. È proprio in questa collaborazione preliminare che si realizzano la maggior parte dei risparmi in termini di costi e tempi di consegna.
Domande frequenti
Un giunto robotico contiene quattro gruppi funzionali: componenti meccanici (alloggiamento, bielle, telai, coperture), componenti di azionamento (servomotore, riduttore di precisione, cuscinetti, alberi e giunti), componenti elettrici (encoder, sensori di coppia, freni, cablaggio) e interfacce di controllo (driver del motore, condizionamento del sensore). L'alloggiamento meccanico di solito integra la maggior parte di questi componenti in un unico assieme lavorato.
I materiali predominanti sono l'alluminio 6061-T6 per gli alloggiamenti generici, l'alluminio 7075-T6 per le flange strutturali ad alta resistenza, l'acciaio inossidabile 17-4 PH per alberi e perni ad alto carico e il titanio Ti-6Al-4V per applicazioni aerospaziali e di robotica medica in cui il peso è un fattore critico. Polimeri tecnici come PEEK, acetale e nylon sono utilizzati per boccole, superfici soggette ad usura e componenti di isolamento termico.
I metodi principali sono la lavorazione CNC a 5 assi per alloggiamenti e leveraggi complessi, la tornitura CNC di tipo svizzero per piccoli alberi e perni di precisione, l'elettroerosione a filo e a tuffo per scanalature e caratteristiche temprate complesse, e la produzione additiva (MJF e SLS) per prototipi e attrezzature a basso volume. La scelta dipende dalla geometria, dai requisiti di precisione, dal materiale e dal volume di produzione.
Le sedi dei cuscinetti a rulli incrociati richiedono in genere una tolleranza del foro H6 (circa ±5 μm), una finitura superficiale Ra 0.4-0.8 μm , una cilindricità entro 5 μm e una perpendicolarità della spalla di montaggio rispetto all'asse del foro entro 10 μm. I cuscinetti a contatto angolare tollerano requisiti di finitura leggermente più permissivi (Ra 0.8-1.6 μm) ma la stessa precisione dimensionale.
La lavorazione a 5 assi riduce il numero di fasi di impostazione da quattro-sei a una o due, elimina gli errori di allineamento tra le fasi, consente l'accesso a elementi sottosquadro senza utensili speciali e riduce le sporgenze degli utensili per una migliore finitura superficiale. Per alloggiamenti complessi per giunti robotici, la lavorazione a 5 assi riduce in genere i costi totali e i tempi di consegna del 30-50% rispetto alla fresatura a 3 assi.
L'anodizzazione dura di tipo III aggiunge uno spessore di rivestimento di 25-75 μm, che riduce efficacemente il diametro del foro di circa la metà (il rivestimento cresce sia all'interno che all'esterno del substrato). Per una sede di cuscinetto di precisione con tolleranza H6, questa variazione dimensionale sposta il foro fuori tolleranza e può compromettere il precarico del cuscinetto o causare interferenze durante l'assemblaggio. I fori dei cuscinetti vengono mascherati prima dell'anodizzazione oppure, per tali caratteristiche, si omette la fase di rivestimento.