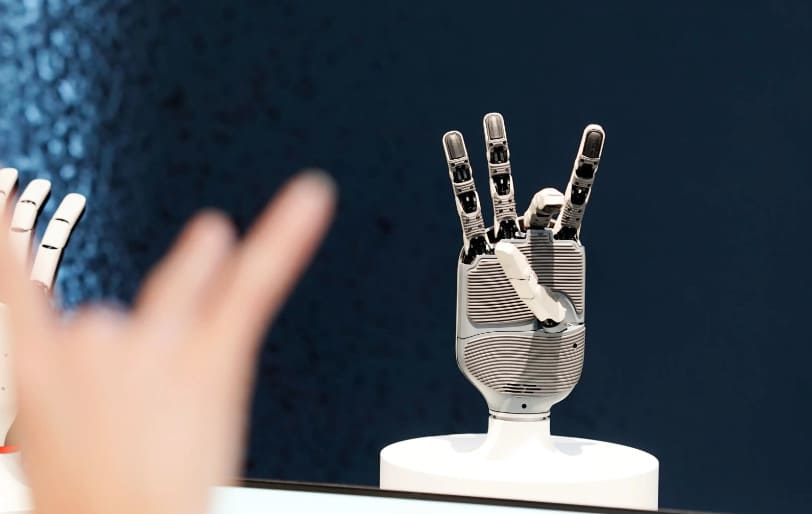
人型ロボットの動向を追っている方なら、この業界の真のボトルネックがどこにあるのか既にご存知でしょう。AIでも、歩行でも、バランスでもありません。それらの問題は解決されつつあります。ボトルネックは、手なのです。
器用なロボットハンドは、人間サイズの筐体内に収まり、15~25の自由度で関節を動かし、ニュートンの数分の1まで接触力を感知し、数百万回の把持動作に耐えなければなりません。1グラム、0.01ミリメートルの精度が重要です。そして、現代の器用なハンド内部にある約80~150個の精密加工部品はすべて、ハンドが動く前に仕様通りに製造されていなければなりません。
At Richconnそのため、プーリーの穴はH5の公差に保たれ、指骨のピボット穴は±0.005 mm以内の同心度で、PEEK製の指リンクは剥離することなく加工され、手のひらのシェルは単一の5軸セットアップで製造されるなど、これらの部品の公差範囲内で多くの時間を費やしています。このガイドは、実際に器用な手を作るために何が必要なのか、つまり、完成した手が機能するか棚に置かれたままになるかを決定づける部品、材料、公差、製造方法について、製造者の視点から解説したものです。
新しいヒューマノイドプラットフォームを設計する場合でも、研究用プロトタイプの部品を調達する場合でも、初めて機械加工サプライヤーを評価する場合でも、以下のセクションでは必要な情報を順を追って説明します。
2026年の器用な手の世界:なぜこのコンポーネントがヒューマノイドロボットを定義するのか
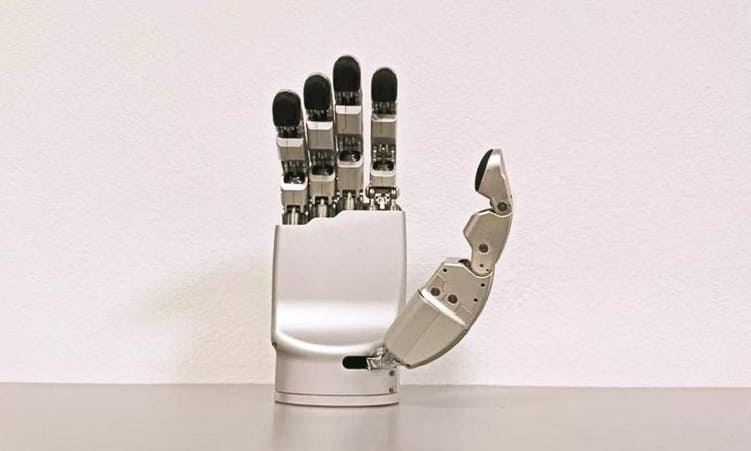
個々の要素について詳しく見ていく前に、器用な手がヒューマノイド全体のどの位置づけにあるのか、そしてなぜそれがほとんどのヒューマノイドプログラムが密かに苦戦している要素となっているのかを理解しておくと役立つだろう。
なぜ器用な手がヒューマノイドロボットのボトルネックになったのか
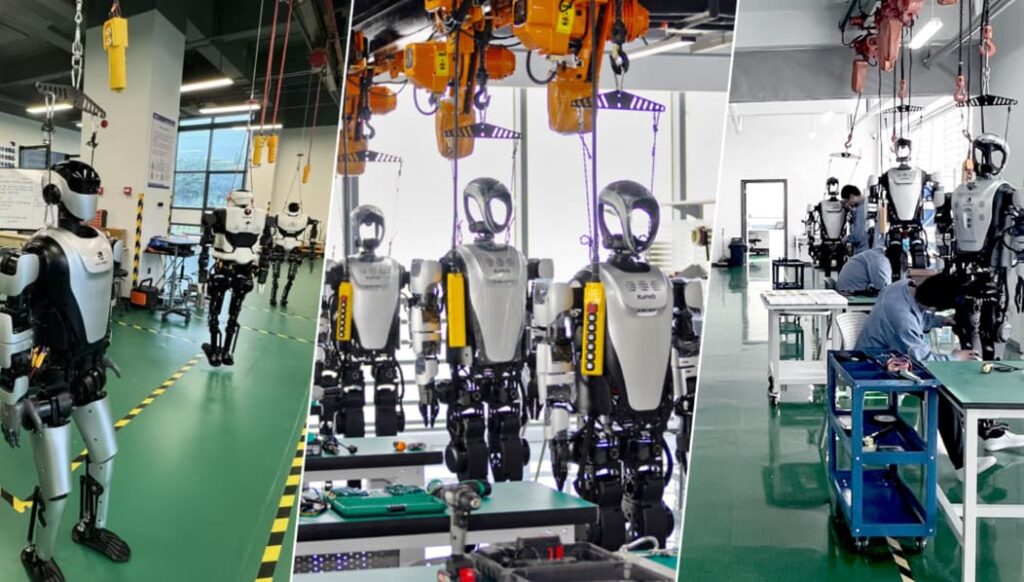
従来のグリッパーを使えば、歩行、バランス保持、簡単な物体の操作ができるヒューマノイドロボットを作ることは可能です。しかし、従来のグリッパーでは、洗濯物を畳んだり、卵をつまんだり、ボルトにネジを通したり、誰かに水を手渡したりすることはできません。あらゆる汎用ヒューマノイドロボットのタスクリストは、最終的には人間の手のような器用さの必要性とぶつかり合います。そして、まさにその時、ロボットの手がプラットフォーム上で最も難しい問題となるのです。
業界データもこれを裏付けている。ウェスタン・セキュリティーズの2026年5月のレポートによると、テスラ・オプティマスの部品総額のうち、器用なハンドが14%を占め、ハンド内部の空洞カップ型モーターだけでハンドのコストの約48%を占めている。現在、中国製の主流の器用なハンドは1台あたり5万円から10万円で販売されており、これは10年前の産業用ロボットアームの価格に匹敵する。人型ロボットの大量導入に必要な5,000円から3万円の価格帯まで価格を下げることは、根本的にサプライチェーンと製造の問題である。
ここでCNC加工が中心的な役割を果たす。鋳造や鍛造では必要な精度が得られない。3Dプリンティングでは生産における強度対質量比を実現できない。CNCは、熟練した職人の手が実際に必要とする公差を維持しながら、試作品から量産までスケールアップできる唯一の加工方法なのだ。
参照アーキテクチャ:Shadow Hand、Tesla Optimus Gen 3、Inspire、ILDA、DexLink
器用な手を扱う市場は、単一のアーキテクチャではなく、それぞれ異なる製造上の課題を持つ複数のアーキテクチャから成り立っています。繰り返し参照されるであろうリファレンスデザインを簡単に見ていきましょう。
- 影の器用な手 ― 24関節にわたる20自由度(DoF)の駆動方式。前腕アクチュエータパックによる腱駆動方式。2010年代半ばから業界のベンチマークとなっている。
- テスラ オプティマス 第 3 世代 片手あたり22自由度、前腕に25個のアクチュエータを配置、腱とリードスクリューによるハイブリッド駆動方式を採用。現在のヒューマノイドプログラムの基準となる設計。
- Inspire Roboticsの器用な手 モデルによって6~12自由度、一体型リニアサーボアクチュエータ設計、位置決め精度0.2mm。商業的に成熟した中国製プラットフォーム。
- イルダ・ハンド(ネイチャー・コミュニケーションズ、2021年) — 20個の関節で15自由度、リンク機構駆動、総質量1.1kg。リンク機構駆動アーキテクチャの限界を示す学術的な参考例。
- DexLinkハンド 16自由度、リンク機構駆動、コンパクトかつ手頃な価格。コスト重視の市場を代表する、現代的な学術設計。
これらはそれぞれ、モーターから指先へ動力を伝える方法に関する異なる試みであり、それぞれ異なる種類の機械加工部品を必要とする。
3つの駆動方式とその製造業への影響
特定の部品から視野を広げてみると、主に3つの駆動方式が存在します。この違いは重要です。なぜなら、どの方式を選択するかによって、部品表の中でどの部品が大きな割合を占めるかが決まり、ひいては製造パートナーに求める加工能力も変わってくるからです。
ダイレクトドライブ式ハンドロボットは、モーターを指部と手のひら部に直接組み込んでいます。機械部品は比較的少ないものの、それぞれに高い同心度とエンコーダ取り付け部の平面度を備えたモーターキャビティを収める必要があります。加工上の優先事項は、高精度キャビティ、エンコーダ取り付け部の平面度、ケーブル配線です。
腱駆動式ハンド(Shadow HandやTesla Optimus Gen 3など)は、アクチュエータを前腕に移動させ、プーリーを介して腱に力を伝達します。ハンド内部の機械部品は軽量かつ小型ですが、その数ははるかに多くなります。片手あたり数十個のプーリー、シーブ、腱ガイド、およびルーティングチューブを加工する必要があります。加工の優先事項は、プーリー穴の超精密加工、低摩擦ケーブルチャネル表面、および再現性の高い溝形状です。
リンク機構駆動式ハンド(ILDA、DexLink、SyLinkなど)は、剛性の高い機械式リンク機構を用いて、手内または手のひらに内蔵されたモーターからの動きを伝達します。部品点は腱駆動式よりも少ないものの、運動学的精度を維持するためには、各リンク機構のピン穴の公差を厳密に管理する必要があります。加工上の優先事項は、精密なピボット穴、リンク長の整合、ダウエルピンの接合部です。
テスラ社のロボットハンドを含む、現在の世代のヒューマノイドハンドのほとんどは、実際にはハイブリッド構造を採用している。腱駆動とリードスクリューまたは遊星ローラースクリューを組み合わせた高負荷関節機構である。製造上の課題は明らかだ。現代の器用なハンドの開発に携わる企業は、これら3つの構造すべてに対応する部品を扱う必要がある。
骨格および構造構成要素
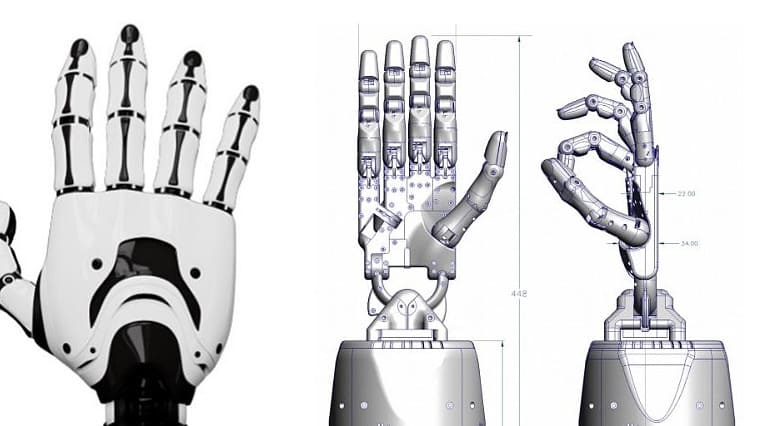
器用な手の骨格部分は、握力、衝撃荷重、腱やアクチュエータの内部予荷重など、手にかかるあらゆる負荷を支えています。また、手の全体的な寸法と質量も決定づけ、それが手首や前腕の質量配分に直接影響を与えます。
指骨:遠位指節、中位指節、近位指節
人間の指は、近位指節(手のひらに近い部分)、中節、遠位指節(指先)の3つの指節から構成されています。ほとんどの人型ロボットの指はこの構造を再現しており、1手あたり約12個の指節(4本の指×3個の指節)に加え、親指用の2個の指節を備えています。
各指骨は、通常長さ15~30mm、幅8~15mmの小さな構造殻であり、両端にピボットベアリングを収容し、腱や連結部が通過するための経路を提供し、掌側に触覚センサーを取り付け、精密加工されたピボットジョイントを介して隣接する指骨と接続する必要があります。最も小さい末節骨では、壁の厚さは0.8~1.2mmまで減少します。
指骨の機械加工における優先事項は、ピボット穴の同心度(通常、2つの関節穴間の誤差は±0.005 mm)、左右の指の対称性、そして腱やリンク機構の動きによって関節内部に摩耗粉が発生しないほど滑らかな表面仕上げである。
手のひらフレームと手根基部構造
手のひらは、手の構造的な骨格となる部分です。5本の指の付け根すべてを取り付けるためのインターフェースを備え、手のひら内部のアクチュエータ(直接駆動式またはリンク機構式)を収容し、手首から指への腱の経路を定め、手首と前腕との機械的な接続を提供します。
手のひらのフレームは通常、アルミニウムの塊から削り出されます。コスト重視の設計では6061-T6、構造的な剛性が最も重要な場合は7075-T6が使用されます。腱駆動式の手では、手のひらは腱を通す主要な経路としても機能するため、外見上は滑らかな有機的なシェルに見える部分に、数十個の小さな内部チャネルとプーリーポケットを削り出す必要があります。
これは、器用な手の製造において5軸CNC加工が採用される最も有力な理由の一つです。適切に設計された手のひらシェルは、5軸加工であれば1枚または2回の段取りで単一のアルミニウムブランクから加工できますが、3軸加工では6回以上の段取りが必要になります。段取り回数は、コスト、リードタイム、および生産ロット間の寸法精度に直接影響します。
サムベースとCMCジョイントハウジング
親指は手の中で最も機械的に複雑な部分です。その基部にある手根中手関節(CMC関節)は、人間では鞍関節であり、2つの独立した回転自由度を持つことで、親指の先端を広い空間にわたって自由に動かすことができます。これを機械的な装置で再現するのは、実に困難です。
ほとんどの器用な手の設計では、CMC関節は2つの交差する回転軸を使用して実装されています。つまり、親指の付け根のハウジングは、非常にコンパクトな筐体内に2組の直交するベアリングシートを保持する必要があります。加工上の課題は深刻です。25×30×40mmを超えることはほとんどない単一の加工部品上に、軸が数百分の1ミリメートル以内の精度で交差する2つのH6ベアリング穴を加工する必要があるのです。
当社では、親指の付け根部分の加工を、高度な手作業の中でも特に専門的な分野として位置付けています。親指の付け根部分は、通常、手の中で最も高い精度が求められる部品です。
手首アダプターと手と前腕のインターフェース
手と前腕の接合部には、構造的な負荷を支え、アクチュエータからエンコーダや触覚センサーへのケーブル配線を行い、腱駆動式の設計では、前腕アクチュエータから手に力を伝える腱ガイドチューブを配線する機械的なアダプタが必要です。
手首アダプターは通常、7075-T6アルミニウムから機械加工されますが、高負荷プラットフォームではTi-6Al-4Vチタンから作られます。重要な特徴は、前腕に適合するボルトパターン(位置公差は通常±0.02mm)、ケーブルと腱を通す形状、そして手首関節で手が独立して回転する場合の、手首ベアリング自体のベアリングシートです。
作動伝達部品
現代的な腱駆動式の器用なハンドを製作する場合、機械加工部品の大部分はこの部分に集中します。すべての腱には、方向転換のためのプーリー、経路制御のためのガイド、そして近年では回転アクチュエータの動きを腱の直線的な動きに変換するための精密なリードスクリューが必要です。
滑車とシーブ:腱伝達の中核
腱で駆動する指は、前腕のアクチュエータから指先まで移動する際に、通常6個から12個のプーリーを経由します。20以上の自由度を持つ手の場合、120個から250個のプーリーが必要となり、これは他のどの機械加工部品よりも多い場合が少なくありません。
器用な手のための滑車は小型(通常、外径4~10mm)で、腱の張力下で腱自体を摩耗させることなくスムーズに動作する必要があります。溝の形状は非常に重要です。溝が鋭すぎると腱を食い込み、溝が浅すぎると振動時に腱が飛び出してしまいます。理想的な形状は、腱の直径に0.05mm以内で一致する半円形の溝形状で、溝表面の粗さRaは0.4μm以下です。
プーリーの穴径は、ほとんどの手において最も厳しい公差が求められる部分です。プーリーのぐらつきは腱の経路のずれ、ひいては腱の破損に直結するため、H5公差(小径部で±3μm)が一般的です。
ケーブル配線チューブと腱ガイド
プーリーでは連続的な支持を提供できない箇所(手のひらを貫く長い直線部分や関節をまたぐ部分など)では、ルーティングチューブとガイドブッシュがその役割を担います。これらは通常、PEEKまたはアセタール樹脂製の小さな円筒形の部品で、内部の穴が研磨されており、腱が最小限の摩擦で滑走できるようになっています。
加工上の課題は、内径表面の仕上げ精度です。腱が粗い内径に対して何百万回も往復運動を繰り返すと、腱自体とチューブの両方が摩耗します。目標とする内径表面粗さはRa 0.2μm以下であり、そのためには通常、ダイヤモンドコーティングされた工具による仕上げ加工、または加工後の研磨工程が必要となります。
ガイドチューブの曲げ半径も重要です。腱の直径の約8倍よりもきつい曲げは、摩擦を劇的に増加させ、腱の寿命を縮めます。これは、設計レビューの際に私たちが頻繁に指摘するDFM(製造性設計)上のポイントの一つです。
小型遊星ローラーねじナットおよびハウジング
テスラ・オプティマス第3世代は、人型ロボットのアクチュエーターに小型遊星ローラーねじを採用する手法を普及させた。この構造は、回転モーターの動きを精密な直線的な腱の張力運動に変換するもので、リードスクリューよりもはるかに高い力密度と、小型サイズにおけるハーモニックドライブよりも優れた効率を実現している。
ねじとローラーの部品自体は専門メーカー製で、この精度でねじ山を加工するには高度な技術が必要です。しかし、遊星ローラーねじを取り付けるハウジング、ナットインターフェース、および取り付けアダプタは、まさに当社が日常的に扱う高精度加工部品です。遊星ローラーねじナット用のハウジング穴は通常、H6公差で、真円度は3μm以内が求められ、取り付け肩部の直角度はねじの予圧と使用寿命に影響します。
ウォームギア、ベベルギア、減速機ハウジング
ローラーねじと並んで、ウォームギアは器用なハンドロボットの設計によく用いられます。特に、モーターのトルクを継続的にかけなくても指の位置を保持したいコンパクトなセルフロック式関節によく使われます。ベベルギアは直角の伝達点、特に親指の付け根や手首の関節によく見られます。
当社では歯車の歯自体を切削することはありません。歯の切削は通常、ホブ盤やシェーピング加工を行う専門の歯車メーカーが行います。しかし、歯切り加工に送られる歯車ブランクの加工と、完成した歯車を収めるハウジングの加工は当社で行います。ギアハウジングの穴の同心度と肩部の直角度は、歯車のかみ合いパターンに直接影響し、それが騒音、バックラッシュ、そして寿命に影響します。
カップリングおよびモーター・トランスミッションアダプター
モーターシャフトと伝動部品(ネジ、ギア、腱スプールなど)の間には、カップリングとアダプタが必要です。精密な手動アクチュエータでは、これらは通常、ステンレス鋼またはチタンから機械加工された小型の剛性カップリングまたはベローズカップリングです。
重要な特徴は、クランプ機構(通常はM2またはM2.5のクランプボルトを備えたスリットカラー)、モーターボアとトランスミッションボアの同心度(通常は±0.005 mm)、そしてベローズ式カップリングの場合は、トルクを剛性高く伝達しながら小さなミスアライメントを吸収するベローズ部のコンプライアンスである。
センサーおよび電子機器の取り付け部品
現代の器用な手には、数多くのセンサーが詰め込まれている。指先には触覚センサーアレイが、関節には位置エンコーダーが備わっている。これらのセンサーから中央制御装置へは、絶縁被覆が摩耗することなくケーブルを配線する必要がある。このセンサーと電子層を支える機械加工部品は、小さいながらも数が多い。
触覚センサ実装基板
指先触覚センサー(静電容量アレイ、GelSight光学センサー、MEMS圧力グリッドなど)は、指の骨に対して正確な位置合わせを維持するための剛性の高い取り付け基板を必要とします。この基板は機械的な支持を提供し、柔軟な接触面の形状を規定し、多くの場合、電磁干渉(EMI)シールド機能も備えています。
当社では通常、これらの基板をアルミニウムまたはPEEKから機械加工します。重要な特徴は、上面の平坦度(センサーの校正に影響します)、周囲のシール溝(センサー内部への異物混入を防ぎます)、およびケーブル出口の形状(センサーのフレキシブルコネクタに負荷をかけないようにする必要があります)です。
エンコーダブラケットおよび精密取り付けフランジ
各アクチュエータ関節には、少なくとも1つの位置エンコーダが搭載されています。現代のエンコーダでは、通常、プリント基板上にチップ、回転軸上に小型磁石を備えた磁気式アブソリュートエンコーダが用いられます。エンコーダが正確に読み取るためには、磁石とチップ間のエアギャップを0.5~1.5mmという狭い範囲に維持する必要があります。
このエアギャップ公差がエンコーダブラケットの加工仕様を決定します。ブラケットの取り付け面の平面度、マグネット取り付け穴の位置公差、およびアセンブリスタックの直角度はすべて、エンコーダが正しく読み取れるか、エラーが発生するかを決定する要素となります。当社では、エンコーダブラケットのこれらの特性を常に±0.02 mm以内に維持しています。
内部ケーブルチャンネルと配線管理機能
器用な手には、エンコーダー、ドライバー、触覚センサーへの電源供給や信号伝送など、数十本の細いケーブルが張り巡らされている。これらのケーブルは、手の内部構造を挟んだり、摩耗させたり、機械的な動きを妨げたりすることなく、内部を通らなければならない。
ケーブル配線チャネルの設計は、5軸加工の真価が発揮される分野の一つです。入口と出口に十分な半径を持つ滑らかで曲線的な内部チャネルは、複数回の段取りが必要で内部形状が段差になる3軸加工よりも、5軸加工装置の方がはるかに容易に加工できます。ケーブルを通すチャネルは、通常、直径1.5~3mmで、入口と出口の半径はチャネル直径の少なくとも2倍と規定されています。
機械加工されたハウジングにおけるEMIシールドに関する考慮事項
小さな手の中に大電流モータードライバーと低電圧センサー回路が共存すると、電磁干渉(EMI)の問題が深刻化する。機械加工されたアルミニウム製ハウジングは効果的なEMIシールドとして機能するが、そのためには、接合面間の電気的な接触が確実に確保できる加工精度が求められる。
実際的な意味合いとしては、EMIシールドが重要なハウジング接合部では、接合面に硬質陽極酸化処理を施すべきではない。なぜなら、タイプIII陽極酸化処理は電気的に絶縁層を形成するからである。陽極酸化処理中はこれらの面をマスキングするか、接合フランジに透明クロメート化成処理などの導電性代替処理を指定する必要がある。
器用な手部品のための材料選定
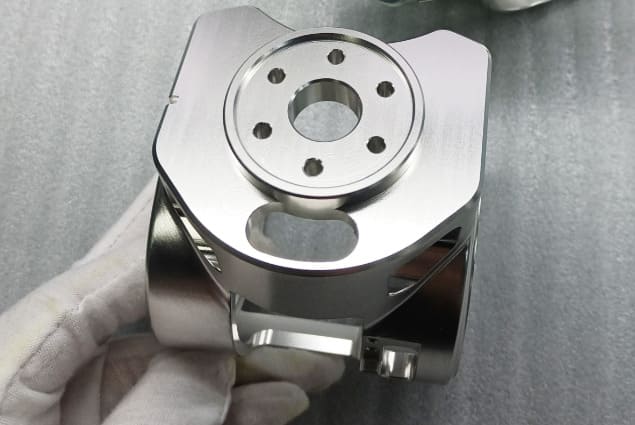
材料の選択は、巧みな手作業によるデザインにおけるあらゆる決定に影響を与える。強度対質量比の上限を決定し、可能な表面処理の種類を規定し、多くの場合、特定の形状が要求される規模で加工可能かどうかを決定する。
アルミニウム合金:骨格フレーム用6061-T6と7075-T6の比較
器用な手の骨格構造には、アルミニウムが主流となっている。低密度(2.7 g/cm³)、優れた加工性、そして硬質アルマイト処理との相性の良さを兼ね備えているため、手のひらフレーム、指骨、構造ブラケットの素材として最適である。
6061-T6は、コスト効率に優れた主力材料です。加工性が良く、熱サイクルによる寸法精度も維持され、硬質アルマイト処理にも適しています。手のひら部分のシェル、カバープレート、および重要度の低い構造部材への使用に最適です。
7075-T6は、強度対質量比が最も重要な場合、つまり親指の付け根、高負荷がかかる指先マウント、手首アダプター、そして最小肉厚が限界まで求められるあらゆる部品において、その真価を発揮します。その降伏強度は6061のほぼ2倍ですが、原材料費が高く、耐食性が低下するという欠点があります。
熟練した職人は通常、6061と7075を組み合わせて使用します。大部分の部品には6061を、質量削減が実際に重要なごく一部の部品には7075を使用します。より詳細な材料仕様については、当社のアルミニウムCNC加工ページをご覧ください。
重量が重要な用途および医療用途向けのチタン Ti-6Al-4V
Ti-6Al-4V(グレード5チタン)は、熟練した職人の手作業による製造技術と航空宇宙冶金技術が融合した素材です。その密度(4.43 g/cm³、鋼鉄の約60%)に加え、高い強度と優れた耐食性を備えているため、重量が重要な構造部材や、生体適合性および滅菌適合性が求められる医療用ロボット用途に最適です。
器用な手における実用的な用途としては、四肢のあらゆる重量が運動連鎖全体に影響を及ぼすヒューマノイドプラットフォームの手首アダプター、高性能研究用ハンドの親指基部、手術用ロボットのエンドエフェクター部品、およびオートクレーブ滅菌サイクルにさらされるあらゆる部品などが挙げられます。
製造上のトレードオフは確かに存在する。チタンのCNC加工はアルミニウムの切削速度のほんの一部でしか進まず、工具寿命も短く、熱管理には徹底した切削制御と大量のクーラントが必要となる。同等のアルミニウム形状の部品と比較して、部品あたりの加工コストは約3~4倍になると予想される。このコスト増に見合うのは、大幅なコスト削減がプラットフォームに確実に反映される場合に限られる。
PEEKとPEEK-CF:テスラ・オプティマスが高性能ポリマーを採用する理由
PEEK(ポリエーテルエーテルケトン)は、ヒューマノイドハンド時代の代表的な素材となった。テスラのOptimus Gen 2プログラムでは、構造部品を金属からPEEKおよび炭素繊維強化PEEK(PEEK-CF)に変更することで、前世代の質量を約10kg削減することに成功した。
PEEKが器用な手作業による製作に適している理由となる特性:
- 密度は約1.32 g/cm³ アルミニウムの半分以下、鉄鋼の3分の1以下
- 引張強度:約100MPa(未充填)~240MPa(炭素繊維30%充填) ―強度対質量比でアルミニウムと遜色ない
- 連続動作温度250℃以上 — 手における制限とは全く異なる
- 耐薬品性と生体適合性 — 医療ロボットアプリケーションを可能にする
- 自己潤滑性 ―一部のジョイント設計において、別個のブッシングの必要性を低減する
PEEKの機械加工は、金属の機械加工とは異なります。送り速度は高く、切削速度は中程度で、工具形状は切りくず排出よりもクリーンなせん断を重視します。熱管理の焦点は、工具摩耗から材料の変形へと移ります。切削条件が適切でない場合、PEEKは軟化して粘着性を持つことがあります。PEEK-CFの場合、研磨性のある炭素繊維が工具摩耗を著しく加速させるため、均一な仕上がりを得るにはダイヤモンドコーティングされた工具が必要となることがよくあります。
当社では、精密なハンドパーツ向けに、未充填PEEKとPEEK-CFの両方を定期的に加工しています。テスラの材料戦略を取り入れたハンドを設計されている場合は、当社のPEEK CNC加工能力に関するページで、具体的なグレードと加工プロセスについて詳しく説明していますので、ご参照ください。
シャフト、ピン、プーリーベアリング用ステンレス鋼17-4 PH
アルミニウムやポリマーでは強度不足となる箇所、例えば高負荷がかかるピボットピン、荷重支持接合部のダウエルピン、アクチュエータ内部の小径シャフトなどでは、析出硬化型ステンレス鋼である17-4 PHが用いられます。H900処理を施したこの鋼材は、1170MPaを超える降伏強度に加え、優れた耐食性と熱処理による寸法安定性を実現しています。
当社では、17-4 PH鋼を溶体化処理した状態で機械加工し、一次加工完了後に時効硬化処理を行います。対称形状の部品(ほとんどのピンやシャフトは対称形状です)では、時効処理中の歪みは最小限に抑えられます。
特殊界面向けベリリウム銅およびエンジニアリングセラミックス
高度な手の設計においては、ベリリウム銅(小型バネや非磁性導電性接点に最適)やエンジニアリングセラミックス(耐摩耗性に優れた摺動面や電気絶縁体用)が用いられることがあります。これらは特殊な材料であり、専用の取り扱い要件が求められますが、高性能な研究用手や特殊な産業用途向けの部品表に記載されています。
器用な手を持つ人特有の3つの製造上の課題
器用な手部品の機械加工は、単なる「小型ロボットによる機械加工」ではありません。製造工程において、他の精密作業とは異なるアプローチが必要となる3つの明確な課題が存在します。
小型化:1mm以下の加工特徴
器用な手における最小のディテール、例えばプーリー溝、ケーブルを通す穴、触覚センサーの取り付けネジなどは、通常1mm以下である。幅0.5mmのプーリー溝、M1.0のねじ穴、直径0.6mmのケーブル溝などは一般的である。
このスケールでのマイクロフライス加工には、40,000~80,000 RPMで回転する超精密スピンドル、特殊なマイクロツーリング(ポリマーや非鉄金属加工の場合は通常、ダイヤモンドコーティングを施した超硬合金製)、そして工作物と工作機械の両方の厳密な温度制御が必要です。高精度マイクロ加工では、加工中の周囲温度の安定性が±1℃であることが標準です。切削力による工具のたわみが主要な誤差要因となるため、切削条件は保守的に設定し、ツールパス戦略は慎重に検討する必要があります。
手のひらと親指の付け根の複雑な有機的幾何学模様
現代の器用な手のひらは、機械加工された部品というよりは、むしろ生物学的構造に近い。湾曲した表面、彫刻されたポケット、ケーブルを通す溝、複合角度で配置された取り付けボスなど、複雑な構造が特徴だ。親指の付け根も、同じように複雑な構造を小型化して備えている。
これらの形状を効率的に加工するには、5軸加工能力が必要です。3軸ルーター加工では5~6回の段取りが必要となる手のひらのシェルも、5軸加工では通常1~2回の段取りで仕上げることができ、段取り間の位置ずれがないため寸法精度も向上します。
複雑な形状のもう一つの問題は、治具の製作です。標準的な万力やクランプ方式では、不規則な形状の手のひらシェルを確実に固定することはできません。そのため、当社では手のひらシェルや親指の付け根部分の量産用に、特注のソフトジョー治具を製作することがよくあります。これは初期投資は少額ですが、大量生産でその効果を実感できるでしょう。
大規模生産における精度:試作品から量産まで
試作品の器用な手を作るのと、100個の手を作るのとでは全く話が違う。月間1000個の手――新興のヒューマノイドプログラムが要求し始めている量――は、根本的に異なる製造上の問題となる。
試作品のH5プーリー穴の保持は、慎重な手作業によるフィッティングと検査で実現可能です。しかし、1ヶ月に1,000個の手作業で、1手あたり250個のプーリーのH5プーリー穴を保持するには、統計的プロセス管理、自動インプロセスゲージング、そして多くの場合、1台の機械を長時間無人で稼働できるパレットチェンジャーマシン構成が必要です。これは全く異なる製造手法であり、自社のプログラムに合わせて拡張可能なサプライヤーを早期に選定することが重要です。
部品タイプ別のCNC加工
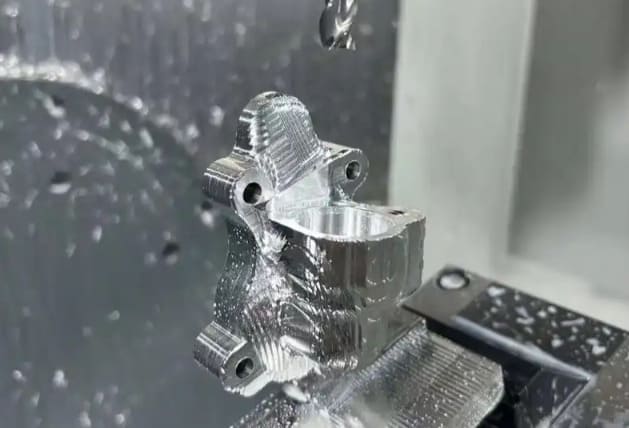
器用な手部部品はすべて同じ製造工程を用いるわけではありません。適切な部品に適切な製造工程を選択することが、コスト、品質、納期を左右する重要な要素となります。
手のひらシェルと親指基部の5軸加工
手のひらシェル、親指ベース、手首アダプター、および複合角度形状や有機的な曲面を持つ部品は、5軸加工装置で加工するのが適しています。セットアップ時間の短縮だけでも、通常、高い機械時間単価に見合うだけのメリットがあります。例えば、1回のセットアップで完成する5軸加工の手のひらシェル(80ドル/時間)は、5回のセットアップが必要で50ドル/時間となる3軸加工の手のひらシェルよりも、位置合わせ誤差や不良品を考慮すると、全体的にコストが安くなる場合がほとんどです。
コスト面以外にも、5軸加工では、3軸加工では経済的に実現不可能な形状(アンダーカットされた取り付け部、角度のついたケーブル溝、輪郭に沿った腱ポケットなど)を設計者が自由に加工できるという利点があります。こうした形状の自由度の高さは、より軽量で強度が高く、一体感のある手のひらのデザインにつながることが多いのです。
指骨および指関節の詳細に関するマイクロミリング
指骨とその内部関節構造は、マイクロミーリング加工の領域に属します。工具径は0.3mmから2mm、主軸回転速度は最大80,000RPM、切削力は非常に小さいため、工具のたわみが主な精度限界となります。
重要な技術は、切削負荷を一定に保つためのアップカット加工、工具が完全に食い込まないようにするための溝加工におけるトロコイド状のツールパス、そしてツールパス全体にわたる厳密な温度制御です。なぜなら、この規模では熱膨張によって部品がすぐに公差から外れてしまうからです。
マイクロフライス加工においては、治具の選定は切削加工そのものと同じくらい重要です。真空チャック、特注のソフトジョー、または専用のマイクロ治具を使用することで、小さな部品を歪ませることなく保持できます。
プーリーピン、シャフト、ねじ部品のスイス型機械加工
小型で高精度な円筒形部品は、スイス型旋盤で加工するのが最適です。プーリーピン、ダウエルピン、アクチュエータシャフト、カップリング部品、ねじ棒など、スイス型旋盤で加工した部品は、従来の旋削加工と二次加工を組み合わせた場合よりも、より高精度で同心度が高く、部品あたりのコストも安価に仕上がります。
スイス製加工機の典型的な特長は、熟練した手作業に適した加工能力です。長さ対直径比は最大20:1で、目立ったたわみは発生しません。直径公差は±2.5μm以内、旋削加工後の表面粗さはRa 0.4μmです。ねじ切り、十字加工、ローレット加工はすべて同じ工程で行えるため、生産ロットにおける部品単価を大幅に削減できます。
500個のプーリーピンをバッチ生産する場合、スイス型旋盤加工機を使えば、1回の加工サイクルで完全な部品を1つ製造でき、二次加工は一切不要です。部品数が増え始めると、その経済性は非常に魅力的になります。
プーリーの溝、スプライン、鋭利な内部形状のワイヤ放電加工
回転工具では加工できない形状もいくつかあります。腱ガイドスロットの鋭角な内角、カップリングシャフトの精密なスプライン、複雑なプーリー溝形状などは、すべてワイヤ放電加工の領域に属します。
ワイヤ放電加工は、表面粗さRa 0.4μm、寸法公差±5μm以内の加工が可能です。部品ごとにフライス加工を行うよりも時間とコストはかかりますが、特定の形状においては唯一実行可能な加工方法となる場合が多く、場合によっては、熱処理後の加工なしで硬化材に形状を加工できる唯一の方法となることもあります。
加工後の考慮事項:バリ取り、洗浄、および表面処理
機械加工は最初のステップにすぎません。精密なハンドパーツには、特に内部ケーブルチャンネルなど、わずかな突起でも時間の経過とともに絶縁体を損傷する恐れがある箇所では、慎重なバリ取りが不可欠です。組み立て前には、超音波洗浄によって加工油や微細な切削屑を除去します。接着剤による接合(複合材製の手のひらシェルではますます一般的になっています)のための表面処理には、特殊な化学薬品と工程管理が必要です。
これらの手順はどれも省略できません。完璧に加工されたプーリーでも、溝に小さなバリがあると、数週間で腱を食い破ってしまう可能性があります。
公差、幾何公差、および品質管理
一般的な公差表示は誰の役にも立ちません。これは、製造工程において、精密な手作業部品に実際に適用される公差です。
部品タイプ別の許容誤差目標
下の表は、最も一般的な手作業による加工における目標公差の代表値を示しています。個々のプログラムによっては、ジョイントの設計や減速機の選択によって、公差がより厳しくなったり緩くなったりする場合があります。
| コンポーネント/機能 | 一般的な許容差 | 一般的な表面仕上げ |
|---|---|---|
| プーリー穴(小型ベアリング用) | H5(±3μm) | Ra0.4μm |
| プーリー溝の形状 | ±0.05 mm | Ra0.4μm |
| 指骨回転軸穴 | H6(±5μm) | Ra0.8μm |
| パームシェル外部プロファイル | ±0.05 mm | Ra1.6μm |
| ヤシの殻の腱管の穴 | ±0.02 mm | Ra0.2μm |
| 親指CMC関節の内径の同心度 | ±0.01 mm | Ra0.4μm |
| エンコーダブラケットの取り付け平面度 | ±0.02 mm | Ra0.8μm |
| リストアダプターのボルトパターン位置 | ±0.02 mm | Ra1.6μm |
| ミニチュアダボピンの直径 | h5 (±3 μm) | Ra0.2μm |
| ねじ込み機能(M1.0~M2.5) | 6時間(内部)/6g(外部) | - |
組立工程で重要な積層構造におけるGD&T戦略
器用な手の場合、組み立て公差の累積は、単純に加算すると恐ろしいほど大きなものになります。手首の基準点から手のひら、基節、3つの指骨を経て指先に至る経路には、15~20個の寸法を持つ特徴点が存在します。各特徴点の許容誤差が±0.05mmであっても、単純に累積すると±1mmを超え、運動学的精度を完全に損なう可能性があります。
解決策は、機能的なGD&T(幾何公差)です。すべての部品は、隣接する部品と嵌合する形状に基づいて基準フレームを持ちます。位置公差は、寸法公差によって累積されるのではなく、そのフレームを参照します。プロファイル公差は、個々の形状に個別の寸法を付ける必要なく、重要な嵌合面を制御します。
適切に製造すれば、個々の形状公差が±0.05mmのハンドでも、指先では±0.1mmの精度で組み立てることができる。しかし、同じ公差でも、製造が不十分だと、正常に機能しないハンドになってしまう。
検査手順:CMM、光学測定、表面形状測定
私たちは、段階的な手順を用いて、器用な手の部位を検査します。
- 初回品CMM検査 生産ロットの最初の部品について、すべてのGD&T指定を検証し、設計基準点を参照した完全な偏差レポートを作成します。
- インプロセスゲージ — ボアゲージ、ピンゲージ、ハイトゲージ — 製造工程中にすべての部品の重要な寸法をチェックします
- 光学測定 CMMプローブが実用的でない非接触形状(外形、溝形状、薄肉部など)の測定
- 表面形状測定 重要なベアリング穴、腱管路、およびプーリー溝において、Ra目標値と表面テクスチャパラメータ全体を検証する。
- 100%検査 プーリー穴、サムCMC穴、および現場での故障が壊滅的な結果を招く可能性のあるあらゆる箇所
すべてのロットには、製粉所のロット番号まで追跡可能な材料証明書、適合証明書、および重要な特徴に関する寸法検査報告書が添付されます。
手先の器用なデザイナーのための製造性設計(DFM)ガイドライン
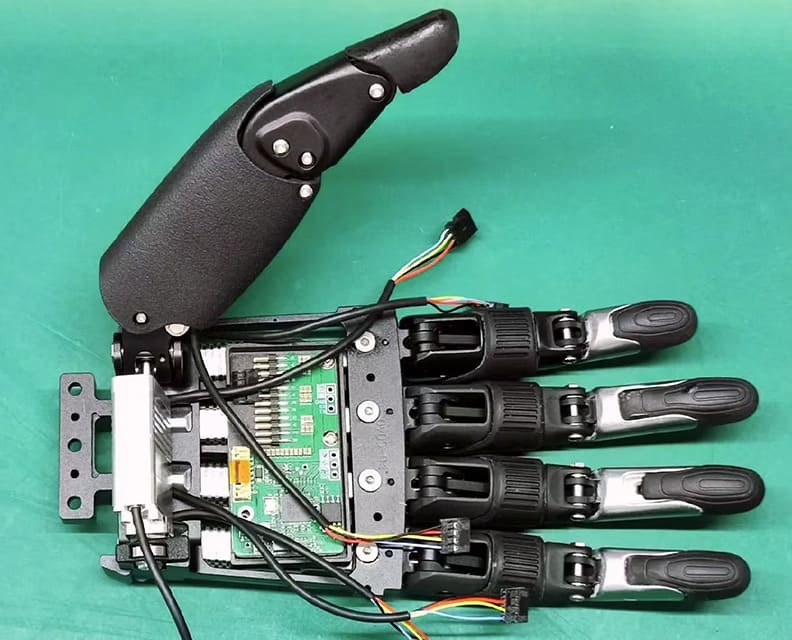
加工パートナーが提供できる最も価値のある情報は、見積もりそのものではなく、見積もり前に実施される設計レビューです。このセクションでは、器用な手の設計において、私たちが最も頻繁に指摘するDFM(製造性設計)のポイントをまとめています。
材質および機能タイプ別の最小壁厚
壁の最小厚さは、材質や、壁が剛性を左右する構造要素か、それとも装飾的な覆いかかによって大きく異なります。
- 6061-T6アルミニウム: 構造壁の場合は最低0.8mm、補強リブ付きの短い化粧カバーの場合は0.5mm
- 7075-T6アルミニウム: 構造壁の場合は最低0.6mm、短い化粧カバーの場合は0.4mm
- Ti-6Al-4Vチタン: 構造壁の場合、最低0.5mmの厚さが必要です。
- ピーク: 構造壁の場合は最低1.0mm、化粧カバーの場合は0.6mm(薄い部分では加工中にポリマーが軟化する)
- PEEK-CF: 最小厚さは0.8mmですが、薄壁付近では繊維配向の影響に注意してください。
これらの限界を下回ると、加工中に部品の歪みが生じたり、仕上がり面にビビリ痕が残ったり、スプリングバックによって仕上がり寸法が公差外になったりします。
プーリー溝の形状が機械加工を効率的に行う
プーリー溝の形状は図面上では単純に見えますが、製造上の複雑さを隠しています。コスト削減につながる設計製造性(DFM)のポイントをいくつかご紹介します。
- 公称腱径に合わせた半円形の溝形状を指定してください。鋭角なV字溝は避けてください。
- ±0.02 mmまで許容するのではなく、0.05~0.1 mmのプロファイル公差を受け入れる。腱はその差に対応できる。
- 溝の深さは腱の直径の30~45%に相当させるべきである。溝が深すぎると腱が引っかかり、浅すぎると腱が飛び跳ねてしまう。
- 溝の両側に面取りされた入口エッジを設けることで、腱の進入時および退出時の摩耗を防止します。
ケーブル配線の曲げ半径とガイドチューブの形状
腱とケーブルの配線によって、手が10,000万回の動作サイクル後も機能するか、10,000,000万回の動作サイクル後も機能するかが決まります。
- 腱の最小曲げ半径:腱の直径の8倍(半径が小さすぎると腱の寿命が著しく短くなります)
- ケーブル配線時の曲げ半径:ケーブル外径の5倍以上
- ガイドチューブ内径表面仕上げ:Ra 0.2 μm以上
- ガイドチューブの入口および出口の面取り角度:45°×0.3mm以上
- ガイドチューブとフリールーティングセクション間の急激な移行を避け、短いトランペット型の移行部を設ける。
小型ファスナーの選び方:M1.0~M2.5ネジ
器用な手作業による組み立てには、数十個の極小留め具が使用されます。重要なポイントをいくつか挙げます。
- 可能な限り、M1.0やM1.2よりもM1.6、M2.0、M2.5のねじ山を使用してください。小さいねじ山は簡単にねじ山が潰れてしまい、検査も非常に困難です。
- 構造接合にはソケットヘッドキャップスクリューを使用してください。このサイズでは、マイナスネジやプラスネジは組み立て時にネジ山が潰れてしまいます。
- 繰り返し分解されるポリマー部品およびアルミニウム部品には、ねじ込み式インサート(らせん状または圧入式)を指定してください。
- トルク仕様は重要です。M1.6ファスナーの締め付けトルクが過剰だと、簡単に破損する可能性があります。
部品統合による組立公差の累積低減
アセンブリにおけるすべての接合部は、積層構造に公差を付加します。最も価値の高いDFM(設計製造性)対策の一つは、複数の機械加工部品を単一のより複雑な機械加工部品に統合することです。
5つの別々の機械加工部品と締結部品で構成された手のひらアセンブリは、単一の5軸加工シェルで構成された同じ手のひらアセンブリよりも、公差の累積が大きく、組み立て時間も長く、故障モードも多くなります。単一部品バージョンは、5つの部品のどれか1つを個別に製造する場合よりも単価は高くなりますが、5つの部品の合計よりも安価であり、より優れた性能のアセンブリを実現します。
製造パートナーをいつ参加させるべきか:設計レビューのタイミング
早ければ早いほど良い。CAD設計段階で製造工程に情報を入力すると、部品の統合、機能の簡素化、材料の代替などにより、製造コストを20~40%削減できるのが一般的だ。設計が確定した後に同じ情報を入力しても、削減できるのは通常10%未満であり、多くの場合、隣接する部品にも影響を及ぼす設計変更が必要となる。
私たちは、運動学的アーキテクチャが確定しているものの、詳細な部品形状がまだ流動的な段階で設計レビューに参加することを好みます。その段階で、製造の観点からの視点が最も価値を発揮するからです。
量、コスト、リードタイムの現実
プログラムの実際の費用と所要時間に関する正直な情報。
試作品の数量:目安(1~10個)
完全な器用ハンドセット(片手に必要なすべての機械加工部品)の試作品製作は、当社では通常4~8週間かかります。コストは設計の複雑さによって大きく異なりますが、20自由度腱駆動式ハンドの場合、試作品製作段階では、片手あたり8,000~25,000ドル相当の機械加工部品が必要となります。
コスト配分は均一ではない。手のひらシェル、親指ベース、手首アダプターは部品単価が高いが、個数は少ない。プーリーとピンは部品単価は安いが、個数は多い。モーターハウジングと遊星ローラースクリューナットは中間的な価格帯に位置する。
少量生産:1バッチあたり50~500人
1バッチあたり50~500個の手作業で加工する場合、手作業あたりの加工コストは大幅に低下し、通常は試作品のコストより40~60%も安くなります。このコスト削減はバッチ処理の効率化によるものです。セットアップコストはより多くの部品に分散され、特注治具の製作も価値があり、ほとんどの形状において検査サンプリングによって100%のCMM検証が不要になります。
50~500個の手作業によるバッチ生産の場合、リードタイムは通常8~14週間ですが、これは試作品から生産開始までの設計改良の度合いによって異なります。
量産体制への移行:月間1,000人以上の作業員
大量生産は製造モデルを根本的に変革します。パレットチェンジャー構成を備えた専用加工セル、統計的プロセス管理、自動インプロセス計測、専用検査プロトコルが標準となります。月間1,000ハンド以上の生産では、ハンド加工コストは少量生産に比べて通常20~30%低下します。
量産供給体制を確立するには時間がかかります。設計確定から最初の量産出荷まで、3~6ヶ月程度を見込んでください。
主なコスト要因:機能数、公差、材料、および数量
手先の器用さを活かして製造コストを削減したい場合、影響の大きい順に以下の手段が有効です。
- 出来高 — 500倍のハンド数だからといって、1ハンドあたりのコストが500分の1になるわけではないが、5~8分の1に削減できるのは現実的だ。
- 機能統合 部品を組み合わせることで、個々の部品を最適化するよりもコスト削減効果が得られる場合が多い。
- 寛容の緩和 H6からH8、または±0.02mmから±0.05mmの範囲で重要度の低いフィーチャーを削除することで、加工時間を大幅に短縮できます。
- 材料の代替 強度的に可能な場合は7075から6061へ、質量的に可能な場合はTi-6Al-4Vから7075へ移行する。
- プロセス選択 それぞれの工程に適したプロセスを採用する方が、すべてを一つのプロセスで無理やり通そうとするよりも良い。
手作業による精密な製造のためのCNCパートナーの選び方
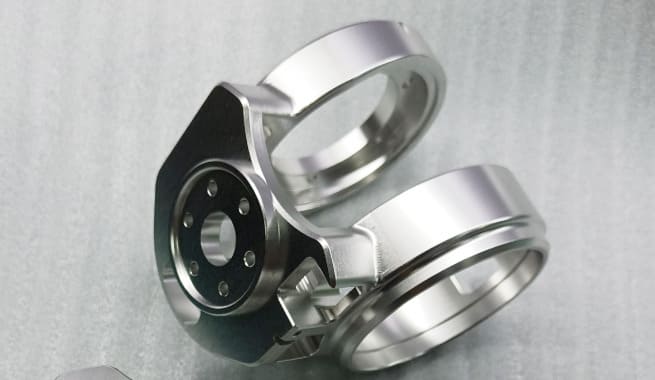
熟練した手作業による製造においては、他のほとんどの精密作業よりも、製造パートナーの選定がはるかに重要となる。部品は小型で数も多く、公差が厳しく、すべての部品が正常に機能しなければならないシステムにとって、パートナーの選定は極めて重要だからだ。
機械加工サプライヤーを評価するための能力チェックリスト
器用な手作業による生産において重要な能力:
- 5軸CNC加工 ±0.005 mmの位置決め能力を備え、生産規模拡大のためにパレットチェンジャー構成を備えていることが望ましい。
- マイクロミーリング機能 0.3~2mmの工具、40,000RPMを超える超精密スピンドル、および温度制御された加工環境を含む。
- スイス式旋削 プーリーピン、シャフト、ねじ付き部品用
- ワイヤ放電加工機 スプライン、鋭利な内部形状、および硬化材料加工用
- あらゆる材料に対応可能 アルミニウム合金、チタン、PEEK、PEEK-CF、および硬化ステンレス鋼全体にわたって
- 社内または信頼できるパートナーによる表面処理 ―硬質陽極酸化処理、化学平滑化処理、乾性潤滑処理
- サブミクロンレベルの検査能力を備えたCMM検査 腱管作業のための表面形状測定法
- 文書化されたトレーサビリティ 材料証明書および寸法検査報告書付き
- 設計レビュー中の技術サポート 引用のみの関係ではなく
Richconn器用な手部品へのアプローチ
At Richconn当社では、熟練した職人による手作業による製品製造を、単なる受注生産ではなく、パートナーシップとして捉えています。当社の技術力は、5軸加工機による手のひらのシェルや親指の付け根、マイクロフライス盤による指節や関節部、スイス型旋盤によるプーリーピンやシャフト、ワイヤ放電加工機による精密スプラインや鋭利な形状など、熟練した職人による手作業で加工されるあらゆる部品を網羅しています。
使用可能な材料は、器用な手の動きを再現するプログラムで実際に使用される合金やポリマー、すなわち6061-T6および7075-T6アルミニウム、Ti-6Al-4Vチタン、17-4 PHステンレス鋼、PEEK、PEEK-CFなど多岐にわたります。表面処理オプションには、タイプIII硬質陽極酸化処理、複雑な形状に対する化学平滑化処理、腱接触面用の特殊乾性潤滑剤などがあります。
当社の検査能力には、GD&Tで定義された特徴のCMM検証、重要なベアリング面および腱管面の表面形状測定、そして各バッチごとの完全なトレーサビリティ文書が含まれます。
以前に公開したロボット関節部品ガイドをお読みになった方は、同じ手法がより小規模な形で適用されていることに気づかれるでしょう。部品は異なりますが、製造の理念は同じです。
開始方法:デザインレビュー、NDA、および見積もりプロセス
典型的なエンゲージメントのプロセス:
- 最初の連絡先 richconn.com/contact プログラムの簡単な説明とともに
- 相互NDA デザインとロードマップを保護する
- デザインレビュー ―通常、部品ごとにDFMフィードバック、材料推奨、プロセス選択を網羅する1~2回のセッションを実施
- 引用 試作品数量についても明確な価格と納期を提示
- プロトタイプ製作 設計が成熟するにつれて、反復サイクルが続きます。
- 生産計画 ― 生産量拡大に向けた設備投資、工具投資、およびプロセス認定
設計凍結前の早い段階でこのプロセスに着手するプログラムは、最終的なCADパッケージを見積もりのために提出するプログラムよりも、一貫して生産開始までの期間が短く、一人当たりのコストも低い。
結論
器用な手こそが、ヒューマノイドロボットが実用的な技術として成功するか失敗するかの分かれ目となる。AIはほぼ完成しており、二足歩行も解決済みだ。しかし、80~150個もの精密加工部品、極めて高い精度、そして数百万回もの把持動作に耐える必要性といった課題を抱える手こそが、ヒューマノイドプラットフォームが製品化されるか、それともデモンストレーションの段階にとどまるかを決定づける重要な要素なのである。
このガイドから一つだけ覚えておいてほしいことがあるとすれば、それは製造パートナーの選定が、どんな設計上の決定よりも重要だということです。適切なパートナーは、高額な手直し作業になる前に、DFM(製造性設計)上の問題点を早期に発見します。適切なパートナーは、試作品から量産まで、プログラムの途中でサプライヤーを変更することなく、あなたのプログラムに合わせて規模を拡大できます。適切なパートナーは、あなたの精密な手作業部品を、一般的な小型部品加工ではなく、精密製品として扱います。