
Jeśli śledzisz rozwój robotyki humanoidalnej, wiesz już, gdzie tkwi prawdziwe wąskie gardło w tej branży. Nie chodzi o sztuczną inteligencję, chodzenie ani równowagę – te problemy są rozwiązywane. Wąskim gardłem jest ręka.
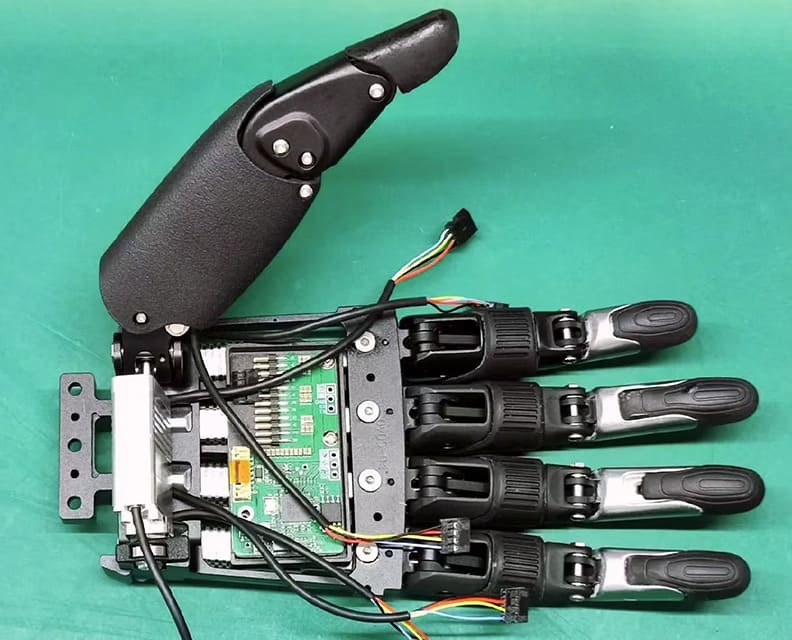
Zręczna ręka robota musi zmieścić się w obudowie wielkości człowieka, poruszać się w zakresie od 15 do 25 stopni swobody, wyczuwać siły nacisku z dokładnością do ułamków niutona i przetrwać miliony cykli chwytania. Każdy gram ma znaczenie. Każde 0.01 mm ma znaczenie. A każda z około 80 do 150 precyzyjnie obrobionych części wewnątrz nowoczesnej, zręcznej ręki musi zostać wykonana zgodnie ze specyfikacją, zanim dłoń będzie mogła się poruszać.
At RichconnSpędzamy dużo czasu w granicach tolerancji tych części — otwory kół pasowych utrzymywane w klasie H5, otwory pod przeguby paliczków koncentryczne z tolerancją ±0.005 mm, ogniwa palców z PEEK obrabiane bez rozwarstwienia, skorupy dłoni wytwarzane w jednym ustawieniu 5-osiowym. Ten przewodnik to spojrzenie producenta na to, co tak naprawdę składa się na zręczną dłoń: części, materiały, tolerancje i metody produkcji, które decydują o tym, czy gotowa dłoń działa, czy leży na półce.
Niezależnie od tego, czy projektujesz nową platformę humanoidalną, pozyskujesz komponenty do prototypu badawczego, czy po raz pierwszy oceniasz dostawcę usług obróbki skrawaniem — poniższe sekcje opisują wszystko, co musisz wiedzieć.
Krajobraz zręcznych dłoni w 2026 roku: dlaczego ten komponent definiuje robotykę humanoidalną
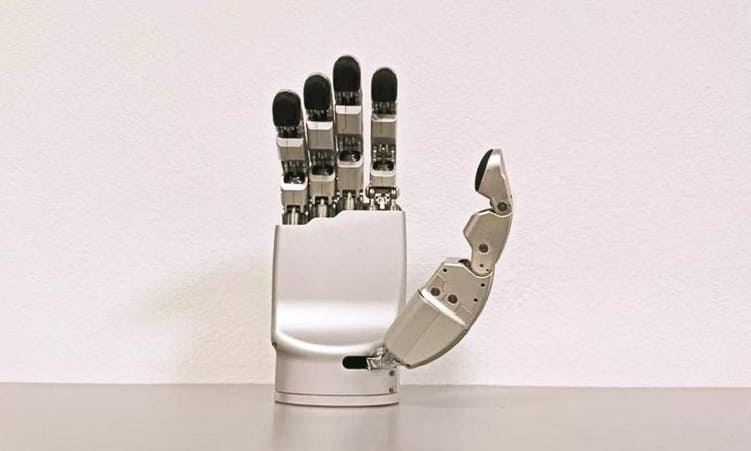
Zanim przejdziemy do szczegółów, warto przyjrzeć się, jaką rolę w szerszym obrazie humanoidalnym odgrywają zręczne dłonie i dlaczego stały się one elementem, z którym większość programów zajmujących się humanoidalnymi stworzeniami ma po cichu problemy.
Dlaczego zręczne ręce stały się wąskim gardłem dla robotów humanoidalnych
Możesz zbudować humanoida, który chodzi, utrzymuje równowagę i manipuluje prostymi przedmiotami za pomocą konwencjonalnych chwytaków. Czego nie da się zrobić za pomocą konwencjonalnego chwytaka, to złożyć pranie, podnieść jajko, przykręcić śrubę ani podać komuś szklanki wody. Każda lista zadań humanoidalnych o ogólnym przeznaczeniu prędzej czy później zderza się z potrzebą zręczności na miarę ludzkiej ręki – i to właśnie wtedy dłoń staje się najtrudniejszym problemem na platformie.
Dane branżowe to odzwierciedlają. Raport Western Securities z maja 2026 roku określił zręczne dłonie jako 14% całkowitej wartości komponentów Tesli Optimus, a same silniki miseczkowe w dłoni stanowiły około 48% kosztu dłoni. Chińskie zręczne dłonie sprzedawane są obecnie w cenach detalicznych od 50 000 do 100 000 jenów za sztukę – porównywalnie z kosztem pełnego ramienia robota przemysłowego sprzed dekady. Obniżenie tej ceny do przedziału 5,000–30 000 jenów, wymaganego przy masowym wdrażaniu robotów humanoidalnych, jest zasadniczo problemem łańcucha dostaw i produkcji.
To właśnie tutaj obróbka CNC znajduje się w centrum zainteresowania. Odlewanie i kucie nie zapewniają precyzji. Druk 3D nie zapewnia odpowiedniego stosunku wytrzymałości do masy w produkcji. CNC to jedyny proces, który skaluje się od prototypu do produkcji masowej, zachowując jednocześnie tolerancje niezbędne dla sprawnej ręki.
Architektury referencyjne: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
Rynek zręcznych dłoni to nie jedna architektura – to kilka, z których każda ma inne implikacje produkcyjne. Krótki przegląd projektów referencyjnych, do których będziesz się wielokrotnie odwoływać:
- Zręczna ręka cienia — 20 stopni swobody ruchu (DOF) w 24 stawach, sterowanych ścięgnami, z pakietem siłowników przedramienia. Punkt odniesienia w branży od połowy lat 2010.
- Tesla Optimus Gen3 — 22 stopnie swobody na dłoń, 25 siłowników przeniesionych na przedramię, ścięgno i hybrydowy napęd śrubowy. Punkt odniesienia dla obecnej fali programów humanoidalnych.
- Inspire Robotics zręczna ręka — 6 do 12 stopni swobody (DOF) w zależności od modelu, zintegrowany siłownik liniowy, precyzja pozycjonowania 0.2 mm. Platforma chińska o ugruntowanej pozycji rynkowej.
- Ręka ILDA (Nature Communications, 2021) — 15 stopni swobody w 20 stawach, sterowanie za pomocą cięgien, masa całkowita 1.1 kg. Akademickie odniesienie do tego, jak daleko można posunąć się w architekturze opartej na cięgnach.
- Ręka DexLink — 16 stopni swobody, sterowany linkami, kompaktowy i niedrogi. Nowoczesny projekt akademicki, reprezentujący oszczędny segment rynku.
Każdy z nich stanowi inny zakład na to, w jaki sposób przekazać moc z silników do koniuszków palców — i każdy wymaga innego zestawu obrabianych maszynowo części.
Trzy architektury napędów i ich znaczenie dla produkcji
Oddalając się od konkretnych dłoni, znajdziesz trzy dominujące architektury napędów. To rozróżnienie ma znaczenie, ponieważ wybór architektury decyduje o tym, które części dominują w Twoim zestawieniu materiałów — a tym samym o tym, jakich możliwości obróbki potrzebujesz od partnera produkcyjnego.
W przypadku dźwigni z napędem bezpośrednim silniki są zintegrowane bezpośrednio z zespołami palców i dłoni. Części mechanicznych jest stosunkowo niewiele, ale każda z nich musi pomieścić wnękę silnika o ścisłej współosiowości i płaskim mocowaniu enkodera. Priorytety obróbki: precyzyjne wnęki, płaskość gniazda enkodera, prowadzenie kabli.
Dłonie napędzane ścięgnami — podejście Shadow Hand i Tesla Optimus Gen 3 — przenoszą siłowniki na przedramię i przekazują siłę poprzez ścięgna poprowadzone przez bloczki. Części mechaniczne wewnątrz dłoni są lżejsze i mniejsze, ale jest ich znacznie więcej. Będziesz obrabiać dziesiątki bloczków, kół pasowych, prowadnic ścięgien i rur prowadzących jedną ręką. Priorytety obróbki: mikroprecyzja w otworach bloczków, powierzchnie kanałów kablowych o niskim tarciu i powtarzalne profile rowków.
Dźwignie napędzane cięgnami — ILDA, DexLink, SyLink — wykorzystują sztywne połączenia mechaniczne do przenoszenia ruchu z silników w dłoni. Liczba części jest mniejsza niż w przypadku konstrukcji napędzanych ścięgnami, ale każde połączenie wymaga ścisłych tolerancji otworów sworzniowych, aby zachować dokładność kinematyczną. Priorytety obróbki: precyzyjne otwory na sworznie, dopasowane długości ogniw, interfejsy kołkowe.
Większość humanoidalnych dłoni obecnej generacji, w tym dłoni Tesli, to w rzeczywistości hybrydy – łączące napęd ścięgnisty ze śrubami pociągowymi lub planetarnymi śrubami rolkowymi, tworzące stawy o dużej sile. Wynika to z produkcji: partner pracujący nad nowoczesnymi, zręcznymi dłońmi musi obsługiwać wszystkie trzy architektury.
Elementy szkieletowe i konstrukcyjne
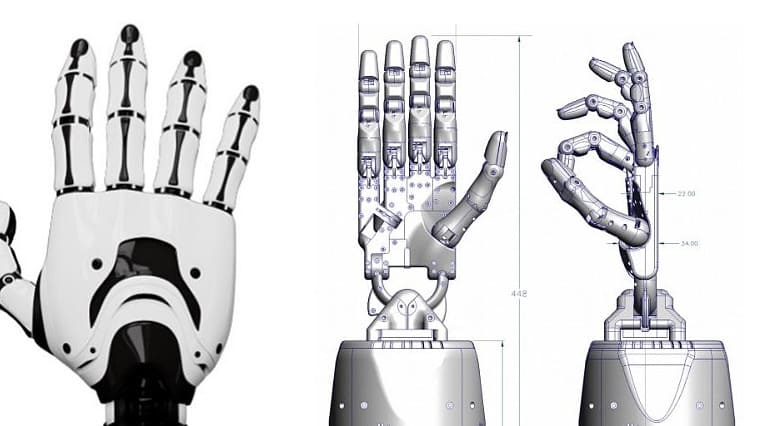
Szkieletowe części sprawnej dłoni przenoszą wszelkie obciążenia, jakie kiedykolwiek napotka – siły chwytu, obciążenia uderzeniowe oraz wewnętrzne obciążenia wstępne ścięgien i siłowników. Definiują one również ogólne wymiary i masę dłoni, które wpływają bezpośrednio na budżety masy nadgarstka i przedramienia.
Paliczki: segmenty palców dalszy, środkowy i bliższy
Ludzkie palce mają trzy paliczki – bliższy (najbliżej dłoni), środkowy i dalszy (na czubku palca). Większość palców robotów antropomorficznych naśladuje tę strukturę, dając około 12 paliczków na dłoń (cztery palce × trzy paliczki), plus dwa paliczki dla kciuka.
Każdy paliczek to mała skorupa konstrukcyjna – zazwyczaj o długości 15–30 mm i szerokości 8–15 mm – która musi pomieścić łożyska obrotowe na każdym końcu, zapewnić prowadzenie ścięgien lub połączeń, zamontować czujniki dotykowe po stronie dłoniowej i połączyć się z sąsiednimi paliczkami za pomocą precyzyjnie obrobionych stawów obrotowych. Grubość ścianek spada do 0.8–1.2 mm w najmniejszych paliczkach dystalnych.
Priorytetami obróbki paliczka są: koncentryczność otworów obrotowych (zwykle ±0.005 mm między dwoma otworami stawowymi), dopasowana symetria lewej i prawej strony pary palców oraz wystarczająco gładkie wykończenie powierzchni, aby ruch ścięgna lub połączenia nie powodował gromadzenia się wewnątrz stawu zanieczyszczeń powstałych w wyniku zużycia.
Struktura ramy dłoniowej i podstawy nadgarstka
Dłoń stanowi szkielet strukturalny dłoni. Zawiera interfejsy montażowe dla wszystkich pięciu podstaw palców, mieści siłowniki dłoniowe (w architekturze z napędem bezpośrednim lub sprzężonym), prowadzi ścięgna z nadgarstka do palców oraz zapewnia połączenie mechaniczne z nadgarstkiem i przedramieniem.
Ramy dłoni są zazwyczaj obrabiane maszynowo z prętów aluminiowych – 6061-T6 w przypadku projektów o niskim koszcie lub 7075-T6, gdzie najważniejsza jest sztywność konstrukcyjna. W przypadku dłoni z cięgnami, dłoń służy również jako główny frez ścięgna, co oznacza, że dziesiątki małych wewnętrznych kanałów i kieszeni na rolki muszą zostać obrobione maszynowo w coś, co z zewnątrz wygląda jak gładka, organiczna skorupa.
To jeden z najmocniejszych argumentów przemawiających za 5-osiową obróbką CNC w produkcji ręcznej. Dobrze zaprojektowana skorupa dłoni może zostać wytworzona z pojedynczego aluminiowego wykroju w jednym lub dwóch ustawieniach z możliwością obróbki 5-osiowej lub w sześciu lub więcej ustawieniach z frezowaniem 3-osiowym. Liczba ustawień ma bezpośredni wpływ na koszty, czas realizacji i spójność wymiarową między seriami produkcyjnymi.
Podstawa kciuka i obudowa stawu CMC
Kciuk jest najbardziej złożoną mechanicznie częścią dłoni. Jego staw podstawowy – staw nadgarstkowo-śródręczny (CMC) – jest stawem siodełkowym u człowieka, umożliwiającym dwa niezależne stopnie swobody rotacji, co pozwala na ustawienie czubka kciuka w dużej przestrzeni. Odtworzenie tego w sprzęcie mechanicznym jest naprawdę trudne.
Większość konstrukcji dla osób o sprawnej dłoni wykorzystuje przegub CMC, wykorzystując dwie przecinające się osie obrotu, co oznacza, że obudowa podstawy kciuka musi pomieścić dwa zestawy ortogonalnych gniazd łożyskowych w bardzo kompaktowej obudowie. Wyzwanie związane z obróbką jest realne: dwa otwory łożyskowe H6, których osie muszą się przecinać w odległości kilku setnych milimetra, na pojedynczym obrabianym elemencie rzadko przekraczającym wymiary 25 × 30 × 40 mm.
Obróbkę podstawy kciuka traktujemy jako specjalizację w zakresie zręcznych prac ręcznych. Jest to zazwyczaj element dłoni o najwyższej tolerancji.
Adapter nadgarstka i interfejs ręka-przedramię
W miejscu, w którym dłoń styka się z przedramieniem, potrzebny jest adapter mechaniczny, który przenosi obciążenie konstrukcyjne, kieruje okablowaniem od siłowników do enkoderów i czujników dotykowych, a w projektach napędzanych ścięgnami, kieruje rurkami prowadzącymi ścięgna, które przenoszą siłę z siłowników przedramienia do dłoni.
Adaptery nadgarstkowe są zazwyczaj obrabiane maszynowo z aluminium 7075-T6 lub, w przypadku platform o większym udźwigu, z tytanu Ti-6Al-4V. Kluczowymi cechami są: układ śrub dopasowany do przedramienia (tolerancja położenia zazwyczaj ±0.02 mm), geometria przelotu kabli i ścięgien oraz – w przypadku, gdy dłoń obraca się niezależnie w stawie nadgarstka – gniazda łożyskowe dla samego łożyska nadgarstka.
Elementy przeniesienia napędu
Jeśli budujesz nowoczesną, zręczną dłoń napędzaną ścięgnami, to właśnie tutaj znajduje się większość Twoich obrabianych części. Każde ścięgno potrzebuje kół pasowych do zmiany kierunku, prowadnic do sterowania przebiegiem oraz – coraz częściej – precyzyjnych śrub pociągowych do przekształcania ruchu obrotowego siłownika w liniowy ruch ścięgna.
Bloczki i krążki: rdzeń transmisji ścięgnistej
Pojedynczy palec napędzany ścięgnem zazwyczaj przechodzi przez sześć do dwunastu bloczków, przemieszczając się od siłownika przedramienia do opuszki palca. Pomnóż przez 20+ stopni swobody, a otrzymasz od 120 do 250 bloczków na dłoń – często więcej niż w przypadku jakiejkolwiek innej kategorii części obrabianych mechanicznie.
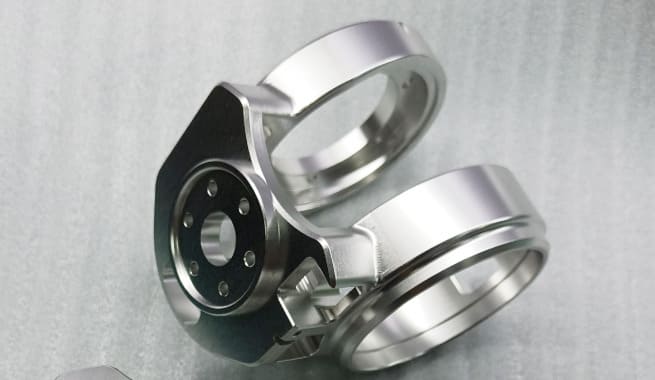
Bloczki dla dłoni zręcznych są małe (zwykle o średnicy zewnętrznej od 4 do 10 mm) i muszą płynnie pracować pod napięciem ścięgna, nie powodując jego zużycia. Profil rowka ma ogromne znaczenie. Zbyt ostry rowek wcina się w ścięgno. Zbyt płytki rowek powoduje, że ścięgno wyskakuje pod wpływem drgań. Typowym celem jest półkolisty profil rowka dopasowany do średnicy ścięgna z dokładnością do 0.05 mm, z Ra 0.4 μm lub lepszym na powierzchni rowka.
Otwory w krążkach to elementy o najwęższej tolerancji w większości przypadków. Tolerancja H5 (±3 μm dla małych średnic) jest powszechna, ponieważ chybotanie krążka przekłada się bezpośrednio na zmianę toru ścięgna i ostateczną awarię.
Rury kablowe i prowadnice ścięgien
Tam, gdzie bloczki nie są w stanie zapewnić ciągłego podparcia – długich prostych odcinków przez dłoń, przejść przez stawy – rolę odgrywają rurki prowadzące i tuleje prowadzące. Są to małe, cylindryczne elementy, zazwyczaj z PEEK-u lub acetalu, z polerowanymi otworami wewnętrznymi, które umożliwiają ścięgnom przesuwanie się z minimalnym tarciem.
Wyzwaniem w obróbce jest wykończenie powierzchni otworu. Miliony cykli ścięgna w nierównym otworze doprowadzą do zużycia zarówno samego ścięgna, jak i rury. Docelowe wykończenie otworu wewnętrznego to Ra 0.2 μm lub lepsze, co zazwyczaj wymaga obróbki wykańczającej narzędziem z powłoką diamentową lub polerowania po obróbce.
Promień gięcia rurki prowadzącej również ma znaczenie. Każde zagięcie grubsze niż około 8-krotność średnicy ścięgna drastycznie zwiększa tarcie i skraca żywotność ścięgna. To jeden z punktów DFM, które często poruszamy podczas przeglądów projektów.
Miniaturowe nakrętki i obudowy śrub planetarnych
Tesla Optimus Gen 3 spopularyzowała zastosowanie miniaturowych planetarnych śrub rolkowych w siłownikach humanoidalnych. Architektura ta przekształca ruch obrotowy silnika w precyzyjny, liniowy ruch napinający ścięgna, charakteryzujący się znacznie większą gęstością siły niż w przypadku śrub pociągowych i lepszą wydajnością niż napędy harmoniczne przy niewielkich rozmiarach.
Same elementy śrubowe i rolkowe pochodzą od wyspecjalizowanych producentów — obróbka profili gwintów z taką precyzją to specjalistyczna dziedzina. Jednak obudowy, interfejsy nakrętek i adaptery montażowe, w których osadzone są planetarne śruby rolkowe, to dokładnie te elementy obrabiane z wysoką precyzją, z którymi regularnie pracujemy. Otwory w obudowach planetarnych nakrętek rolkowych zazwyczaj wymagają tolerancji H6 z walcowością w granicach 3 μm, a prostopadłość kołnierza montażowego wpływa na napięcie wstępne śruby i jej trwałość eksploatacyjną.
Przekładnie ślimakowe, stożkowe i obudowy reduktorów
Oprócz śrub rolkowych, przekładnie ślimakowe są powszechne w konstrukcjach dla osób zręcznych – szczególnie w kompaktowych złączach samoblokujących, w których palec musi utrzymywać pozycję bez ciągłego momentu obrotowego silnika. Przekładnie stożkowe występują w punktach przenoszenia siły pod kątem prostym, szczególnie w podstawach kciuków i stawach nadgarstkowych.
Nie wycinamy samych zębów kół zębatych – zazwyczaj robią to wyspecjalizowani producenci kół zębatych metodą frezowania lub kształtowania. Obrabiamy jednak półfabrykaty kół zębatych, które trafiają do nacinania zębów, oraz obudowy, w których umieszczane są gotowe koła zębate. Współosiowość otworów i prostopadłość powierzchni oporowych obudów kół zębatych bezpośrednio wpływają na wzór zazębienia, co przekłada się na hałas, luz i żywotność.
Sprzęgła i adaptery silnika do skrzyni biegów
Pomiędzy wałami silnika a elementami przekładni – śrubami, kołami zębatymi, szpulami ścięgien – potrzebne są sprzęgła i adaptery. W siłownikach zręcznych są to zazwyczaj miniaturowe sprzęgła sztywne lub mieszkowe, wykonane ze stali nierdzewnej lub tytanu.
Najważniejsze cechy to mechanizm zaciskowy (zwykle kołnierz szczelinowy ze śrubą zaciskową M2 lub M2.5), współśrodkowość otworu silnika i otworu przekładni (zwykle ±0.005 mm) oraz — w przypadku sprzęgieł mieszkowych — podatność sekcji mieszka, która pochłania niewielkie odchylenia, przenosząc jednocześnie moment obrotowy w sposób sztywny.
Elementy montażowe czujników i elektroniki
Współczesne, sprawne dłonie są naszpikowane czujnikami. Każdy czubek palca ma układ sensorów dotykowych. Każdy staw ma enkoder położenia. Kable muszą być poprowadzone od nich wszystkich do centralnych sterowników, aby nie przecierać izolacji. Części obrabiane mechanicznie, które obsługują ten czujnik i warstwę elektroniczną, są małe, ale liczne.
Podłoża montażowe czujników dotykowych
Czujniki dotykowe na opuszkach palców – matryce pojemnościowe, czujniki optyczne GelSight, siatki ciśnieniowe MEMS – wymagają sztywnych podłoży montażowych, które utrzymują je w precyzyjnym położeniu względem znajdującego się pod nimi paliczka. Podłoże zapewnia wsparcie mechaniczne, definiuje podatną geometrię powierzchni styku i często posiada ekranowanie EMI.
Zazwyczaj obrabiamy te podłoża z aluminium lub PEEK-u. Kluczowe cechy to płaskość górnej powierzchni (która wpływa na kalibrację czujnika), rowek na uszczelkę obwodową (który zapobiega przedostawaniu się zanieczyszczeń do wnęki czujnika) oraz geometria wyjścia kabla (która nie może naprężać elastycznego złącza czujnika).
Uchwyty enkoderów i precyzyjne kołnierze montażowe
Każdy ruchomy przegub jest wyposażony w co najmniej jeden enkoder położenia. W dzisiejszych czasach jest to zazwyczaj magnetyczny enkoder absolutny z chipem na płytce drukowanej i małym magnesem na obracającym się wale. Aby enkoder mógł odczytywać dane niezawodnie, szczelina powietrzna między magnesem a chipem musi być utrzymywana w ściśle określonych granicach – zazwyczaj od 0.5 do 1.5 mm.
Tolerancja szczeliny powietrznej decyduje o specyfikacji obróbki wspornika enkodera. Płaskość powierzchni montażowej wspornika, tolerancja położenia otworu montażowego magnesu oraz prostopadłość stosu montażowego decydują o tym, czy enkoder odczytuje dane, czy generuje błędy. Rutynowo utrzymujemy te parametry na poziomie ±0.02 mm w przypadku wsporników enkodera.
Wewnętrzne kanały kablowe i funkcje zarządzania przewodami
Zręczna dłoń przenosi dziesiątki kabli o małym przekroju – zasilających i sygnałowych do enkoderów, sterowników i czujników dotykowych. Kable te muszą przebiegać przez wewnętrzną strukturę dłoni, nie powodując ucisku, zużycia ani blokowania ruchu mechanicznego.
Projektowanie kanałów kablowych to jeden z obszarów, w których obróbka 5-osiowa pokazuje swoją wartość. Gładkie, zakrzywione kanały wewnętrzne – z dużymi promieniami na wejściu i wyjściu – są znacznie łatwiejsze do obróbki na maszynach 5-osiowych niż na frezarce 3-osiowej, która wymaga wielu ustawień i generuje stopniowaną geometrię wewnętrzną. Kanały przepustowe dla kabli są zazwyczaj specyfikowane o średnicy od 1.5 do 3 mm z promieniami wejścia i wyjścia co najmniej dwukrotnie większymi od średnicy kanału.
Zagadnienia dotyczące ekranowania EMI w obudowach obrabianych maszynowo
Sterowniki silników wysokoprądowych i obwody czujników niskonapięciowych dzielące przestrzeń wewnątrz małej dłoni stwarzają poważne problemy z zakłóceniami elektromagnetycznymi. Obrabiane maszynowo aluminiowe obudowy mogą służyć jako skuteczne ekrany EMI — ale tylko wtedy, gdy obróbka mechaniczna zapewnia czysty kontakt elektryczny między stykającymi się powierzchniami.
Praktycznym wnioskiem jest to, że złącza obudów, w których istotne jest ekranowanie EMI, nie powinny być anodowane na twardo na stykających się powierzchniach, ponieważ anodowanie typu III tworzy warstwę izolującą elektrycznie. Należy albo zamaskować te powierzchnie podczas anodowania, albo określić przewodzącą alternatywę, taką jak przezroczysta chromianowa powłoka konwersyjna na stykających się kołnierzach.
Wybór materiałów na elementy dłoni zręcznych
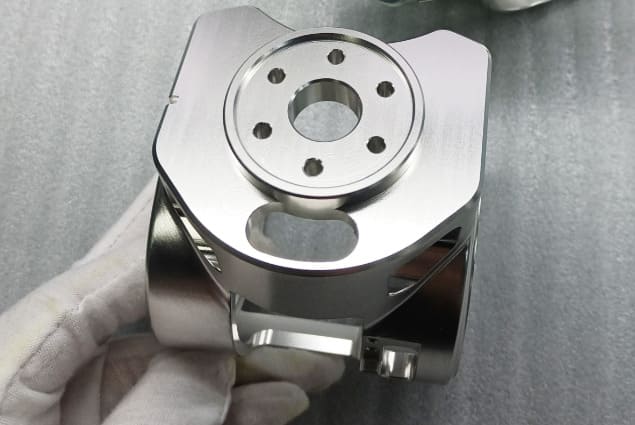
Wybór materiału ma wpływ na każdą inną decyzję w procesie projektowania zręcznych dłoni. Wyznacza on pułap wytrzymałości w stosunku do masy, determinuje możliwe metody obróbki powierzchni i często decyduje o tym, czy dany element nadaje się do obróbki mechanicznej w wymaganej skali.
Stopy aluminium: 6061-T6 i 7075-T6 do ram szkieletowych
Aluminium dominuje w konstrukcji szkieletów dłoni sprawnych. Połączenie niskiej gęstości (2.7 g/cm³), doskonałej obrabialności i kompatybilności z anodowaniem twardym sprawia, że jest to domyślny wybór do produkcji ram dłoniowych, paliczków i wsporników konstrukcyjnych.
6061-T6 to ekonomiczny, wytrzymały materiał. Można go obrabiać czysto, zachowuje tolerancję w cyklach termicznych i dobrze znosi twarde anodowanie. Można go stosować do skorup palmowych, płyt osłonowych i mniej istotnych elementów konstrukcyjnych.
7075-T6 sprawdza się tam, gdzie stosunek wytrzymałości do masy ma największe znaczenie — w podstawach kciuków, mocowaniu końcówek palców o dużym obciążeniu, adapterach nadgarstka i wszędzie tam, gdzie minimalna grubość ścianki jest wykorzystywana do granic możliwości. Jego granica plastyczności jest niemal dwukrotnie wyższa niż w przypadku 6061, kosztem wyższych kosztów surowców i niższej odporności na korozję.
Typowa, zręczna ręka używa mieszanki – 6061 dla większości części, 7075 dla niewielkiego odsetka komponentów, gdzie oszczędność masy ma znaczenie. Nasza strona poświęcona obróbce CNC aluminium szczegółowo omawia oba stopy, jeśli interesują Cię bardziej szczegółowe specyfikacje materiałowe.
Tytan Ti-6Al-4V do zastosowań medycznych i w miejscach o krytycznym znaczeniu wagowym
Ti-6Al-4V — tytan klasy 5 — to połączenie konstrukcji zręcznych i precyzyjnych, stosowanych w metalurgii lotniczej. Jego gęstość (4.43 g/cm³, około 60% stali) w połączeniu z wysoką wytrzymałością i wyjątkową odpornością na korozję sprawia, że jest on cenny w przypadku elementów konstrukcyjnych o krytycznym znaczeniu dla masy oraz w zastosowaniach robotyki medycznej, gdzie biokompatybilność i kompatybilność ze sterylizacją mają kluczowe znaczenie.
Praktyczne zastosowania w zręcznych dłoniach: adaptery nadgarstków na platformach humanoidalnych, gdzie każdy gram w kończynach wzmacniany jest w całym łańcuchu kinematycznym; podstawy kciuków w wysoce wydajnych dłoniach badawczych; elementy efektorów końcowych robotów chirurgicznych; oraz wszelkie części poddawane cyklom sterylizacji w autoklawie.
Kompromis w produkcji jest realny. Obróbka CNC tytanu odbywa się z ułamkiem prędkości skrawania aluminium, żywotność narzędzi jest krótsza, a zarządzanie temperaturą wymaga chłodzenia zalewowego z precyzyjną kontrolą wiórów. Spodziewaj się około 3-4 razy wyższych kosztów obróbki na element w porównaniu z równoważną geometrią aluminium. Dodatkowa opłata jest opłacalna tylko wtedy, gdy oszczędności masy rzeczywiście znajdą odzwierciedlenie na platformie.
PEEK i PEEK-CF: Dlaczego Tesla Optimus opiera się na polimerach o wysokiej wydajności
PEEK — polieteroeteroketon — stał się sztandarowym materiałem ery humanoidalnych dłoni. Program Tesli Optimus Gen 2 pozwolił na zmniejszenie masy poprzedniej generacji o około 10 kg, głównie dzięki zastąpieniu elementów konstrukcyjnych metalem, materiałem PEEK i PEEK wzmocnionym włóknem węglowym (PEEK-CF).
Właściwości, które sprawiają, że PEEK jest atrakcyjny dla osób pracujących z użyciem rąk:
- Gęstość około 1.32 g/cm³ — mniej niż połowa aluminium, mniej niż jedna trzecia stali
- Wytrzymałość na rozciąganie od około 100 MPa (bez wypełnienia) do 240 MPa (z wypełnieniem w 30% włóknem węglowym) — konkurencyjna w stosunku wytrzymałości do masy w porównaniu z aluminium
- Temperatura pracy ciągłej powyżej 250°C — w żadnym wypadku nie stanowi ograniczenia dla ręki
- Odporność chemiczna i biokompatybilność — umożliwia zastosowania robotyki medycznej
- Właściwości samosmarujące — zmniejsza potrzebę stosowania oddzielnych tulei w niektórych konstrukcjach połączeń
Obróbka PEEK różni się od obróbki metali. Posuwy są wyższe, prędkości umiarkowane, a geometria narzędzia kładzie nacisk na czyste ścinanie, a nie na odprowadzanie wiórów. Zarządzanie ciepłem przesuwa się z kwestii zużycia narzędzia na odkształcenie materiału — PEEK może mięknąć i ulegać zlepianiu, jeśli parametry skrawania nie są prawidłowe. W przypadku PEEK-CF ścierne włókna węglowe znacznie przyspieszają zużycie narzędzia, a dla uzyskania jednolitego wykończenia często wymagane jest stosowanie narzędzi z powłoką diamentową.
Regularnie obrabiamy zarówno PEEK bez wypełniacza, jak i PEEK-CF do elementów dłoni zręcznych. Jeśli projektujesz dłoń, która korzysta ze strategii materiałowej firmy Tesla, nasza strona poświęcona możliwościom obróbki CNC PEEK zawiera szczegółowe informacje o konkretnych gatunkach i procesach.
Stal nierdzewna 17-4 PH do wałów, sworzni i łożysk kół pasowych
Tam, gdzie aluminium i polimery nie są wystarczająco wytrzymałe — sworznie obrotowe o dużej wytrzymałości, kołki ustalające w złączach nośnych, małe wałki w siłownikach — sprawdza się stal nierdzewna utwardzana wydzieleniowo 17-4 PH. W stanie H900 zapewnia granicę plastyczności powyżej 1170 MPa, dobrą odporność na korozję i stabilność wymiarową dzięki obróbce cieplnej.
Stal 17-4 PH poddajemy obróbce skrawaniem w stanie wyżarzanym w roztworze, a następnie utwardzaniu wydzieleniowemu po zakończeniu obróbki wstępnej. Odkształcenia podczas starzenia są minimalne w przypadku części symetrycznych, takich jak większość sworzni i wałków.
Miedź berylowa i ceramika inżynierska do specjalistycznych interfejsów
W przypadku konstrukcji dłoni zręcznych, okazjonalnie można spotkać miedź berylową (doskonałą do małych sprężyn i niemagnetycznych styków przewodzących) oraz ceramikę inżynieryjną (do powierzchni ślizgowych o wysokiej odporności na zużycie lub izolatorów elektrycznych). Są to materiały specjalistyczne o specjalnych wymaganiach dotyczących obsługi, ale znajdują się na liście materiałów dla wysokowydajnych dłoni badawczych i specjalistycznych zastosowań przemysłowych.
Trzy wyzwania produkcyjne charakterystyczne dla zręcznych rąk
Obróbka mechaniczna elementów wymagających zręczności rąk to nie tylko „obróbka małym robotem”. Trzy odrębne wyzwania kształtują sposób, w jaki należy podchodzić do produkcji, różniący się od innych prac precyzyjnych.
Miniaturyzacja: Funkcje obróbki poniżej 1 mm
Najmniejsze elementy widoczne dla sprawnej dłoni – rowki na rolki, otwory przelotowe na kable, śruby mocujące czujniki dotykowe – zwykle mają szerokość poniżej 1 mm. Rowki na rolki o szerokości 0.5 mm, gwintowane otwory M1.0 i kanały kablowe o średnicy 0.6 mm są powszechne.
Mikrofrezowanie na taką skalę wymaga ultraprecyzyjnych wrzecion pracujących z prędkością od 40 000 do 80 000 obr./min, specjalistycznych mikronarzędzi (zazwyczaj węglikowych z powłokami diamentowymi do obróbki polimerów lub metali nieżelaznych) oraz ścisłej kontroli termicznej zarówno przedmiotu obrabianego, jak i obrabiarki. Stabilność temperatury otoczenia na poziomie ±1°C podczas obróbki jest standardem dla precyzyjnych mikrofrezowań. Ugięcie narzędzia pod wpływem siły skrawania staje się dominującym źródłem błędów, co wymusza konserwatywne parametry skrawania i precyzyjną strategię ścieżki narzędzia.
Złożona geometria organiczna dłoni i podstaw kciuków
Skorupa dłoni współczesnej, sprawnej dłoni wygląda mniej jak obrobiony element, a bardziej jak struktura biologiczna – zakrzywione powierzchnie, rzeźbione kieszenie, kanały kablowe, wypustki mocujące pod złożonymi kątami. Podstawy kciuków charakteryzują się tą samą złożonością w miniaturze.
Wydajna obróbka tych kształtów wymaga obróbki 5-osiowej. Obróbka powierzchniowa, która wymagałaby pięciu lub sześciu ustawień w obróbce 3-osiowej, może być zazwyczaj wykonana w jednym lub dwóch ustawieniach obróbki 5-osiowej, z lepszą spójnością wymiarową, ponieważ nie występują błędy dopasowania między ustawieniami.
Inną konsekwencją złożonej geometrii jest mocowanie. Standardowe imadła i strategie mocowania nie zapewniają niezawodnego trzymania nieregularnych muszli dłoniowych. Często budujemy niestandardowe, miękkie szczęki do produkcji muszli dłoniowych i podstaw kciuków – to niewielka, początkowa inwestycja w oprzyrządowanie, która zwraca się w całej partii.
Precyzja na dużą skalę: od prototypu do produkcji seryjnej
Prototyp zręcznej dłoni to jedno. Sto rąk to drugie. Tysiąc rąk miesięcznie – ilość, której zaczynają wymagać nowe programy humanoidalne – to zupełnie inny problem produkcyjny.
Utrzymanie otworów kół pasowych H5 w prototypie jest możliwe dzięki starannemu, ręcznemu dopasowaniu i kontroli. Utrzymanie otworów kół pasowych H5 w 250 kołach pasowych na rękę, przez 1,000 rąk miesięcznie, wymaga statystycznej kontroli procesu, zautomatyzowanego pomiaru w trakcie procesu oraz – często – konfiguracji zmieniacza palet, które pozwalają jednej maszynie pracować bez nadzoru przez dłuższe cykle. To inna dziedzina produkcji, a wybór dostawcy, który będzie w stanie skalować się wraz z programem, to decyzja warta podjęcia na wczesnym etapie.
Procesy CNC według typu komponentu
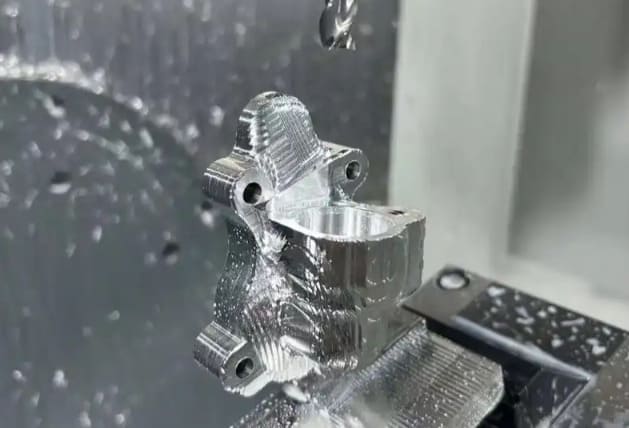
Nie każda część dłoni sprawnej wykorzystuje ten sam proces. Dopasowanie właściwego procesu do właściwej części to punkt wyjścia do określenia kosztów, jakości i czasu realizacji.
Obróbka 5-osiowa skorup dłoni i podstaw kciuków
Osłony dłoni, podstawy kciuków, adaptery nadgarstków i wszelkie części z elementami o złożonych kątach lub organicznie zakrzywionymi powierzchniami powinny być używane na sprzęcie 5-osiowym. Sama redukcja czasu pracy zazwyczaj rekompensuje wyższą stawkę godzinową maszyny — osłona dłoni 5-osiowa, która jest gotowa w jednym ustawieniu w cenie 80 dolarów za godzinę, jest zazwyczaj tańsza niż osłona 3-osiowa, która wymaga pięciu ustawień w cenie 50 dolarów za godzinę, po uwzględnieniu błędów ustawienia i odpadów.
Poza kosztami, obróbka 5-osiowa pozwala projektantom na wykorzystanie geometrii, której obróbka 3-osiowa w ogóle nie jest ekonomiczna – podcięć montażowych, kątowych kanałów kablowych, profilowanych kieszeni ścięgien. Ta swoboda geometryczna często przekłada się na lżejszą, wytrzymalszą i bardziej zintegrowaną konstrukcję.
Mikrofrezowanie dla szczegółów stawów paliczków i palców
Paliczki i ich wewnętrzne stawy są poddawane obróbce metodą mikrofrezowania. Średnice narzędzi od 0.3 mm do 2 mm, prędkości wrzeciona do 80 000 obr./min i siły skrawania na tyle małe, że ugięcie narzędzia staje się dominującym ograniczeniem precyzji.
Istotne techniki: frezowanie współbieżne pozwalające zachować stałe obciążenie wiórami, trochoidalne ścieżki narzędzi do rowków, zapobiegające pełnemu zazębieniu się narzędzi, a także ścisła kontrola termiczna na całej ścieżce narzędzia, ponieważ rozszerzalność cieplna w tej skali powoduje szybkie przesunięcie części poza tolerancję.
Mocowanie w skali mikrofrezowania jest często równie ważne, co samo cięcie. Uchwyty próżniowe, miękkie szczęki o specjalnym kształcie lub dedykowane mikrouchwyty pozwalają na mocowanie małych elementów bez ich odkształcania.
Obróbka szwajcarska sworzni kół pasowych, wałów i elementów gwintowanych
Małe, precyzyjne części cylindryczne nadają się do tokarek typu szwajcarskiego . Kołki pasowe, kołki ustalające, wałki siłowników, elementy sprzęgające, pręty gwintowane — wszystkie one po zejściu ze szwajcarskiego sprzętu są czystsze, bardziej koncentryczne i tańsze w przeliczeniu na część niż w przypadku konwencjonalnego toczenia z dodatkowymi operacjami.
Typowe szwajcarskie możliwości, istotne dla sprawnej pracy ręcznej: stosunek długości do średnicy do 20:1 bez zauważalnego ugięcia, tolerancja średnicy w granicach ±2.5 μm, gładkość powierzchni Ra 0.4 μm po toczeniu. Gwintowanie, nacinanie krzyżowe i radełkowanie wykonywane są w tym samym ustawieniu, co znacząco obniża koszt jednostkowy w całym cyklu produkcyjnym.
W przypadku partii 500 sworzni kół pasowych, toczenie szwajcarskie pozwala na produkcję kompletnej części w jednym cyklu, bez konieczności wykonywania dodatkowych operacji. Ekonomia staje się atrakcyjna, gdy liczba części zaczyna rosnąć.
Obróbka elektroerozyjna drutem do rowków kół pasowych, wielowypustów i ostrych elementów wewnętrznych
Niektórych cech po prostu nie da się uzyskać za pomocą narzędzi obrotowych. Ostre narożniki wewnętrzne w rowkach prowadzących ścięgna, precyzyjne wypusty na wałach sprzęgłowych i skomplikowane profile rowków kół pasowych – to wszystko mieści się w zakresie obróbki elektroerozyjnej drutem.
Obróbka elektroerozyjna drutowa pozwala uzyskać gładkość powierzchni do Ra 0.4 μm z tolerancją wymiarową w granicach ±5 μm. Jest wolniejsza i droższa niż frezowanie pojedynczych elementów, ale często jest to jedyny wykonalny proces dla niektórych geometrii — a w niektórych przypadkach jedyny proces, który pozwala uzyskać element w utwardzonym materiale bez obróbki cieplnej po obróbce.
Zagadnienia po obróbce: gratowanie, czyszczenie i przygotowanie powierzchni
Obróbka mechaniczna to dopiero pierwszy krok. Elementy wymagające sprawnej ręki zazwyczaj wymagają starannego gratowania – szczególnie w wewnętrznych kanałach kablowych, gdzie każda wystająca krawędź z czasem uszkodzi izolację. Czyszczenie ultradźwiękowe usuwa płyn obróbkowy i mikrozanieczyszczenia przed montażem. Przygotowanie powierzchni do klejenia (coraz częściej stosowane w przypadku kompozytowych skorup palmowych) wymaga specjalistycznych środków chemicznych i kontroli procesu.
Żaden z tych kroków nie jest opcjonalny. Idealnie obrobiony bloczek z małym zadziorem w rowku przebije ścięgna w kilka tygodni.
Tolerancje, GD&T i kontrola jakości
Ogólne deklaracje dotyczące tolerancji nikomu nie pomagają. To właśnie tego trzymamy się w produkcji elementów zręcznych.
Cele tolerancji według typu komponentu
Poniższa tabela przedstawia typowe tolerancje docelowe dla najczęściej spotykanych elementów obrabianych ręcznie. Poszczególne programy mogą być węższe lub luźniejsze, w zależności od konstrukcji złącza i wybranego reduktora.
| Komponent / Funkcja | Typowa tolerancja | Typowe wykończenie powierzchni |
|---|---|---|
| Otwór koła pasowego (do łożyska miniaturowego) | H5 (±3 μm) | Ra 0.4 μm |
| Profil rowka koła pasowego | ± 0.05 mm | Ra 0.4 μm |
| Otwór obrotowy paliczka | H6 (±5 μm) | Ra 0.8 μm |
| Profil zewnętrzny skorupy palmy | ± 0.05 mm | Ra 1.6 μm |
| Kanał ścięgna muszli palmowej | ± 0.02 mm | Ra 0.2 μm |
| Współśrodkowość otworu stawu CMC kciuka | ± 0.01 mm | Ra 0.4 μm |
| Płaskość mocowania uchwytu enkodera | ± 0.02 mm | Ra 0.8 μm |
| Pozycja wzoru śrub adaptera nadgarstka | ± 0.02 mm | Ra 1.6 μm |
| Średnica kołka ustalającego miniaturowego | h5 (±3 μm) | Ra 0.2 μm |
| Elementy gwintowane (M1.0-M2.5) | 6H wewnętrzne / 6g zewnętrzne | Do |
Strategia GD&T dla układów montażowych o krytycznym znaczeniu
Zręczna dłoń ma stosy tolerancji montażowych, które byłyby przerażające, gdyby dodać je w sposób naiwny. Droga od punktu odniesienia nadgarstka, przez dłoń, staw podstawy, trzy paliczki, aż do opuszki palca, przecina od 15 do 20 wymiarów. Nawet jeśli każdy element mieści się w granicach ±0.05 mm, naiwny stos przekracza ±1 mm — wystarczająco, aby całkowicie zaburzyć dokładność kinematyczną.
Rozwiązaniem jest funkcjonalne GD&T. Każda część otrzymuje układ odniesienia oparty na cechach, które pasują do sąsiednich części. Tolerancje położenia są odnoszone do tego układu, a nie kumulowane poprzez tolerancje rozmiaru. Tolerancje profilu kontrolują krytyczne powierzchnie przylegania bez konieczności określania indywidualnych wymiarów dla każdego elementu.
Dobrze wykonana dłoń z tolerancją indywidualnych cech ±0.05 mm może być złożona z dokładnością ±0.1 mm na opuszkach palców. Źle wykonana, te same tolerancje prowadzą do niedziałających dłoni.
Protokoły inspekcyjne: współrzędnościowa maszyna pomiarowa, pomiar optyczny i profilometria powierzchni
Dokonujemy inspekcji części dłoni sprawnych, stosując protokoły warstwowe:
- Inspekcja pierwszego artykułu CMM weryfikuje każde wywołanie GD&T na pierwszej części cyklu produkcyjnego, wraz z pełnym raportem odchyleń odnoszącym się do danych projektowych
- Pomiar w trakcie procesu — wskaźniki otworów, wskaźniki sworzni, wskaźniki wysokości — sprawdza krytyczne wymiary każdej części w trakcie produkcji
- Pomiar optyczny w przypadku cech bezkontaktowych (profile zewnętrzne, kształty rowków, cienkie ścianki), w których sondy CMM są niepraktyczne
- Profilometria powierzchni na krytycznych otworach łożysk, kanałach ścięgien i rowkach kół pasowych w celu weryfikacji docelowych wartości Ra i parametrów pełnej tekstury powierzchni
- Kontrola 100% w otworach kół pasowych, otworach CMC kciuka i wszelkich elementach, w których awaria w terenie byłaby katastrofalna
Każda partia dostarczana jest z certyfikatami materiałowymi umożliwiającymi powiązanie ich z numerem wytopu w walcowni, certyfikatami zgodności i raportami z kontroli wymiarowej w celu sprawdzenia kluczowych cech.
Wskazówki dotyczące projektowania pod kątem możliwości produkcji (DFM) dla projektantów zręcznych dłoni
Najcenniejszym wkładem, jaki może zaoferować partner w zakresie obróbki skrawaniem, nie jest wycena — to przegląd projektu, który poprzedza wycenę. W tej sekcji zebraliśmy kwestie dotyczące DFM, które najczęściej poruszamy w projektach dla osób zręcznych.
Minimalna grubość ścianki według materiału i typu cechy
Minimalne grubości ścianek różnią się znacząco w zależności od materiału i tego, czy ścianka jest elementem konstrukcyjnym wymagającym dużej sztywności, czy też warstwą kosmetyczną:
- Aluminium 6061-T6: 0.8 mm minimum dla ścian konstrukcyjnych, 0.5 mm dla krótkich osłon kosmetycznych z żebrami usztywniającymi
- Aluminium 7075-T6: 0.6 mm minimum dla ścian konstrukcyjnych, 0.4 mm dla krótkich osłon kosmetycznych
- Tytan Ti-6Al-4V: Minimum 0.5 mm dla ścian konstrukcyjnych
- ZERKAĆ: Minimum 1.0 mm dla ścianek konstrukcyjnych, 0.6 mm dla pokryć kosmetycznych (polimer mięknie w cieńszych sekcjach podczas obróbki)
- PEEK-CF: Minimum 0.8 mm, ale należy pamiętać o wpływie orientacji włókien w pobliżu cienkich ścianek
Poniżej tych limitów można zaobserwować zniekształcenie części podczas obróbki, ślady drgań na gotowej powierzchni lub sprężynowanie powodujące, że wymiar końcowy będzie poza tolerancją.
Geometria rowka koła pasowego zapewniająca wydajną obróbkę
Profile rowków kół pasowych wyglądają prosto na rysunku, ale kryją w sobie złożoność produkcji. Kilka punktów DFM, które pozwalają zaoszczędzić:
- Określ półkolisty profil rowka dopasowany do nominalnej średnicy ścięgna — nie ostry rowek w kształcie litery V
- Zaakceptuj tolerancję profilu 0.05–0.1 mm zamiast naciskać na ±0.02 mm; ścięgno dostosowuje się do różnicy
- Głębokość rowka powinna wynosić 30–45% średnicy ścięgna — głębsze rowki powodują wiązanie ścięgna, płytsze rowki powodują jego przeskakiwanie
- Aby wyeliminować ścieranie ścięgna przy wejściu i wyjściu, zastosuj fazowane krawędzie wejściowe po obu stronach rowka.
Promień gięcia i geometria rury prowadzącej w trasowaniu kabli
Ułożenie ścięgien i kabli decyduje o tym, czy ręka będzie sprawna po 10 000 cykli, czy po 10 000 000 cykli:
- Minimalny promień gięcia ścięgna: 8× średnica ścięgna (mniejsze promienie znacznie skracają żywotność ścięgna)
- Promień gięcia przewodu: minimalna średnica zewnętrzna przewodu 5×
- Wykończenie otworu wewnętrznego rury prowadzącej: Ra 0.2 μm lub lepsze
- Fazowanie wejścia i wyjścia rury prowadzącej: minimum 45° × 0.3 mm
- Unikaj gwałtownych przejść między rurami prowadzącymi a odcinkami swobodnego prowadzenia — zapewnij krótkie przejście w kształcie trąbki
Wybór elementów złącznych miniaturowych: gwinty od M1.0 do M2.5
Zręczny montaż ręczny wymaga użycia dziesiątek miniaturowych elementów złącznych. Kilka ważnych punktów:
- Jeśli to możliwe, wybieraj gwinty M1.6, M2.0 i M2.5 zamiast M1.0 i M1.2 — mniejsze gwinty łatwo się zrywają i są znacznie trudniejsze do sprawdzenia
- Do połączeń konstrukcyjnych należy używać śrub z łbem gniazdowym, natomiast w przypadku tych rozmiarów należy stosować śruby z łbem płaskim lub krzyżakowym.
- Określ wkładki gwintowane (śrubowe lub wciskane) w częściach polimerowych i aluminiowych podlegających wielokrotnemu rozmontowywaniu
- Parametry momentu obrotowego mają znaczenie: zbyt mocne dokręcenie śruby M1.6 jest łatwe i może spowodować zniszczenie
Konsolidacja części w celu zmniejszenia tolerancji montażu
Każde połączenie w zespole zwiększa tolerancję na stos. Jedną z najbardziej wartościowych interwencji DFM jest łączenie wielu obrobionych części w jedną, bardziej złożoną część.
Zespół dłoni zaprojektowany jako pięć oddzielnych, obrabianych maszynowo elementów wraz z elementami złącznymi charakteryzuje się większą tolerancją, dłuższym czasem montażu i większą liczbą usterek niż ten sam zespół dłoni zaprojektowany jako pojedyncza powłoka obrabiana maszynowo w 5 osiach. Wersja jednoczęściowa jest droższa jednostkowo niż każdy z pięciu elementów, ale tańsza niż ich suma i zapewnia lepszą wydajność zespołu.
Kiedy włączyć partnera produkcyjnego: czas przeglądu projektu
Im szybciej, tym lepiej. Dane wejściowe z produkcji w trakcie projektowania CAD rutynowo pozwalają zaoszczędzić 20-40% kosztów produkcji dzięki konsolidacji części, uproszczeniu cech i zastępowaniu materiałów. Te same dane wejściowe po zamrożeniu projektu zazwyczaj pozwalają zaoszczędzić mniej niż 10% i często wymagają zmian projektowych, które rozprzestrzenią się na sąsiednie komponenty.
Preferujemy rozpoczynanie przeglądów projektu w momencie, gdy architektura kinematyczna jest już ustalona, a szczegółowa geometria komponentów wciąż płynna. Wtedy perspektywa produkcyjna przynosi największą wartość.
Rzeczywistość wolumenu, kosztów i czasu realizacji
Rzetelne informacje na temat rzeczywistych kosztów programu i czasu jego trwania.
Ilość prototypów: czego się spodziewać (1–10 rąk)
Produkcja prototypu kompletnego zestawu dłoni zręcznych – każdego obrabianego mechanicznie elementu dla jednej dłoni – trwa zazwyczaj w naszym warsztacie od 4 do 8 tygodni. Koszt różni się znacząco w zależności od złożoności projektu, ale dłoń o 20 stopniach swobody, napędzana ścięgnami, zazwyczaj produkuje obrabiane mechanicznie części o wartości 8,000–25 000 dolarów na dłoń przy ilościach prototypowych.
Rozkład kosztów jest nierównomierny. Osłony dłoni, podstawy kciuków i adaptery nadgarstków są drogie w przeliczeniu na część, ale jest ich niewiele. Koła pasowe i sworznie są tanie w przeliczeniu na część, ale jest ich wiele. Obudowy silników i nakrętki śrub rolek planetarnych znajdują się pośrodku.
Produkcja niskoseryjna: 50–500 rąk na partię
Przy 50-500 osobach na partię, koszt obróbki na rękę znacząco spada – zazwyczaj o 40-60% poniżej kosztu prototypu. Oszczędności wynikają z efektywności partii: koszty przygotowania amortyzują się na większej liczbie części, opłaca się budować niestandardowe oprzyrządowanie, a próbkowanie kontrolne zastępuje 100% weryfikację CMM w przypadku większości cech.
Czas realizacji zamówienia na 50–500 partii wyrobów wytwarzanych ręcznie wynosi zazwyczaj od 8 do 14 tygodni, w zależności od stopnia udoskonalenia projektu między prototypem a rozpoczęciem produkcji.
Skalowanie do produkcji masowej: ponad 1,000 rąk miesięcznie
Produkcja masowa radykalnie zmienia model produkcji. Dedykowane komórki obróbcze z konfiguracją zmieniacza palet, statystyczną kontrolą procesu, zautomatyzowanym pomiarem w trakcie procesu i dedykowanymi protokołami kontroli stają się standardem. Koszt obróbki na rękę przy ponad 1,000 osobach miesięcznie zazwyczaj spada o kolejne 20-30% w porównaniu z produkcją niskoseryjną.
Nawiązanie relacji z dostawcami do produkcji masowej wymaga czasu. Od wstępnego projektu do pierwszej dostawy do produkcji masowej należy oczekiwać 3-6 miesięcy.
Główne czynniki wpływające na koszty: liczba funkcji, tolerancja, materiał i objętość
Jeśli chcesz obniżyć koszty produkcji przy użyciu sprawnej ręki, oto dźwignie w kolejności od najskuteczniejszego do najskuteczniejszego:
- objętość — 500 razy więcej rozdań nie oznacza 500 razy mniej kosztów na rozdanie, ale realistyczne jest 5–8 razy mniej
- Konsolidacja funkcji — łączenie części często pozwala zaoszczędzić więcej kosztów niż optymalizacja poszczególnych części
- Relaksacja tolerancji — obniżenie niekrytycznych cech z H6 do H8 lub z ±0.02 mm do ±0.05 mm znacząco skraca czas obróbki
- Substytucja materiałowa — przechodząc ze stali 7075 na 6061, gdzie pozwala na to wytrzymałość, lub ze stali Ti-6Al-4V na 7075, gdzie pozwala na to masa
- Wybór procesu — właściwy proces dla każdej części jest lepszy niż wymuszanie wszystkiego przez jeden proces
Wybór partnera CNC do produkcji ręcznej
Decyzja o partnerze produkcyjnym ma większe znaczenie w przypadku produkcji ręcznej niż w przypadku większości innych prac precyzyjnych. Części są małe, liczne, o ścisłych tolerancjach i kluczowe dla systemu, w którym każdy komponent musi działać.
Lista kontrolna możliwości do oceny dostawców obróbki skrawaniem
Umiejętności mające znaczenie dla sprawnej produkcji rąk:
- 5-osiowa obróbka CNC z możliwością pozycjonowania ±0.005 mm, najlepiej z konfiguracjami zmieniacza palet w celu skalowania produkcji
- Możliwość mikrofrezowania w tym narzędzia o średnicy 0.3–2 mm, wrzeciona o ultraprecyzyjnej prędkości powyżej 40 000 obr./min i środowiska obróbki z kontrolą temperatury
- Toczenie typu szwajcarskiego do sworzni kół pasowych, wałów i elementów gwintowanych
- Wire EDM do rowków, ostrych elementów wewnętrznych i prac z utwardzonymi materiałami
- Pełna zdolność materiałowa w stopach aluminium, tytanie, PEEK, PEEK-CF i hartowanych stalach nierdzewnych
- Obróbka powierzchni we własnym zakresie lub przez zaufanego partnera — anodowanie twarde, wygładzanie chemiczne, smarowanie suchą warstwą
- Inspekcja CMM z dokładnością submikronową i profilometria powierzchni do pracy w kanałach ścięgien
- Udokumentowana identyfikowalność z certyfikatami materiałowymi i raportami z kontroli wymiarowej
- Wsparcie inżynieryjne podczas przeglądu projektu zamiast relacji opartych wyłącznie na cytatach
RichconnPodejście firmy do elementów zręczności dłoni
At RichconnDo produkcji ręcznej zręcznościowej podchodzimy jak do partnerstwa, a nie jak do transakcji na zlecenie. Nasze możliwości obejmują pełen zakres elementów obrabianych ręcznie zręcznościowo — muszle i podstawy kciuków na urządzeniach 5-osiowych, paliczki i detale stawów na platformach mikrofrezarskich, sworznie kół pasowych i wałki na tokarkach szwajcarskich, precyzyjne wielowypusty i ostre detale na elektroerozyjnej obróbce drutowej.
Możliwości materiałowe obejmują stopy i polimery faktycznie wykorzystywane w programach dla osób zręcznych: aluminium 6061-T6 i 7075-T6, tytan Ti-6Al-4V, stal nierdzewną 17-4 PH, PEEK i PEEK-CF. Opcje obróbki powierzchni obejmują anodowanie twarde typu III, wygładzanie chemiczne skomplikowanych geometrii oraz specjalistyczne smary suche do powierzchni stykających się ze ścięgnami.
Nasze możliwości kontroli obejmują weryfikację CMM cech zdefiniowanych przez GD&T, profilometrię powierzchni na krytycznych powierzchniach łożysk i kanałów ścięgien oraz pełną dokumentację identyfikowalności każdej partii.
Jeśli czytałeś nasz poprzedni poradnik „Robot Joint Components” , zauważysz tę samą dyscyplinę stosowaną w mniejszej skali. Części są różne, ale filozofia produkcji jest ta sama.
Jak zacząć: przegląd projektu, NDA i proces wyceny
Typowa ścieżka zaangażowania:
- Pierwszy kontakt przez richconn.com/kontakt z krótkim opisem Twojego programu
- Wzajemna NDA aby chronić Twój projekt i plan działania
- Przegląd projektu — zwykle 1–2 sesje obejmujące informacje zwrotne dotyczące DFM, zalecenia dotyczące materiałów i wybór procesu dla każdego komponentu
- Cytat obejmujące ilości prototypów z jasną ceną i czasem realizacji
- Produkcja prototypów po których następują cykle iteracji w miarę dojrzewania projektu
- Planowanie produkcji — zaangażowanie mocy produkcyjnych, inwestycje w narzędzia i kwalifikacja procesu w celu skalowania wolumenu
Programy, które angażują się w tę sekwencję na wczesnym etapie — przed zamrożeniem projektu — konsekwentnie osiągają produkcję szybciej i przy niższych kosztach jednostkowych niż programy, które przekazują gotowe pakiety CAD do wyceny.
Wniosek
Zręczne dłonie to obecnie obszar, w którym humanoidalna robotyka jako technologia może przetrwać lub umrzeć. Sztuczna inteligencja jest prawie gotowa. Problem dwunożnego poruszania się został rozwiązany. Dłoń – z 80 do 150 precyzyjnie obrobionymi komponentami, wymaganiami dotyczącymi mikrotolerancji i koniecznością przetrwania milionów cykli chwytania – pozostaje elementem decydującym o tym, czy platforma humanoidalna zostanie wysłana, czy pozostanie na hali demonstracyjnej.
Jeśli chcesz wynieść z tego przewodnika jedną rzecz, niech będzie to: wybór partnera produkcyjnego ma większe znaczenie niż jakakolwiek pojedyncza decyzja projektowa. Właściwy partner wykryje problemy z DFM, zanim staną się kosztownymi przeróbkami. Właściwy partner dostosowuje się do Twojego programu, od prototypu do produkcji, bez konieczności zmiany dostawcy w trakcie realizacji. Właściwy partner traktuje Twoje precyzyjne komponenty jak produkty precyzyjne, a nie jak generyczne produkty do obróbki małych detali.



