
Prawdziwa osobowość każdego robota tkwi w jego stawach. Ramię może mieć perfekcyjny kod kinematyczny i pięknie zaprojektowany efektor końcowy, ale jeśli stawy się chwieją, cofają pod obciążeniem lub tracą powtarzalność po dziesięciu tysiącach cykli – to nie ma znaczenia.
Jako producent CNC, który obrabia precyzyjne komponenty do zastosowań robotycznych, poświęcamy dużo czasu na zachowanie tolerancji elementów złącznych. Gniazda łożyskowe posiadają tolerancję Ra 0.4 μm. Kołnierze napędu harmonicznego są koncentryczne z tolerancją ±0.005 mm. Tytanowe jarzma odciążone o 30% bez dotykania sekcji krytycznych pod względem naprężeń.
W tym przewodniku omówiono, co tak naprawdę składa się na przegub robota — części, materiały i metody produkcji, które wpływają na ostateczną wydajność. Podczas gdy większość artykułów na ten temat ogranicza się do szerokich kategorii, my zajmiemy się szczegółami: konkretnymi gatunkami stopów i powodami, dla których warto wybrać jeden zamiast drugiego, docelowymi parametrami wykończenia powierzchni, które mają znaczenie w rzeczywistych zespołach, strategiami łączenia tolerancji oraz kompromisami, z którymi przyjdzie Ci się zmierzyć, przechodząc z projektowania wspomaganego komputerowo (CAD) do produkcji seryjnej.
Przyda Ci się to niezależnie od tego, czy projektujesz nową platformę humanoidalną, pozyskujesz moduły łączące do komórki przemysłowej czy po raz pierwszy oceniasz dostawcę maszyn obróbczych.
Zrozumienie elementów połączeń robotów i ich kluczowej roli w systemach robotycznych
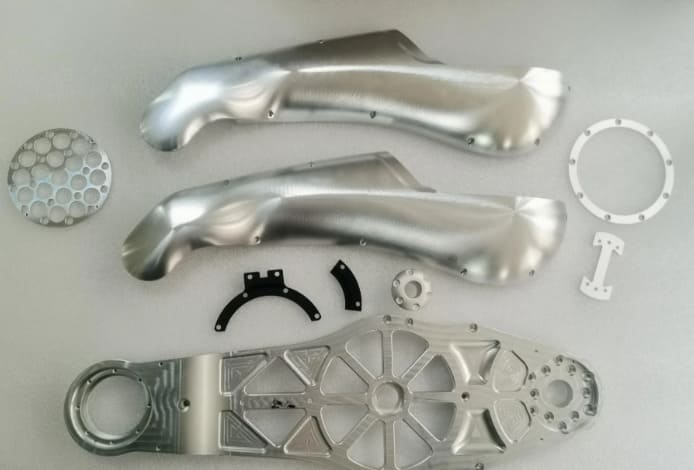
Zanim zagłębimy się w szczegóły poszczególnych części, warto zatrzymać się na chwilę i zobaczyć, jak staw zachowuje się jako system — i dlaczego dominuje w zakresie wydajności całego robota.
Integracja systemów mechanicznych, napędowych i elektrycznych
Przegub robota to miejsce, w którym zderzają się trzy dziedziny inżynierii. Część mechaniczna zapewnia strukturę i ogranicza ruch do odpowiednich stopni swobody. Część napędowa – silniki, reduktory, hamulce – dostarcza i moduluje moc. Część elektryczna i sterująca – enkodery, czujniki momentu obrotowego, okablowanie – zamykają pętlę.
Żadnego z tych elementów nie da się zoptymalizować w izolacji. Serwosilnik o doskonałej gęstości momentu obrotowego niewiele znaczy, jeśli obudowa wzmacnia jego drgania, przenosząc je na tarczę enkodera. Napęd harmoniczny o powtarzalności 30 sekund kątowych jest marnowany, jeśli gniazdo łożyska przesuwa się o 0.02 mm pod wpływem obciążenia termicznego. Wyceniając obudowę przegubu robota, zawsze pytamy o komponenty sparowane — ponieważ strategia obróbki musi służyć zespołowi montażowemu, a nie tylko rysunkowi.
Wpływ na wydajność, dokładność i niezawodność robota
Trzy wskaźniki są najważniejsze dla użytkowników końcowych systemów robotycznych: dokładność bezwzględna, powtarzalność i średni czas między awariami. Sprzęt połączony wpływa na wszystkie trzy.
- Dokładność zależy od precyzji długości ogniwa, wyrównania połączeń i sprężystego zachowania konstrukcji pod obciążeniem
- Powtarzalność na który wpływają luzy reduktora, spójność napięcia wstępnego łożysk i sztywność mocowania enkodera
- Niezawodność sprowadza się do zatrzymania smarowania łożyska, skuteczności uszczelnienia i odporności materiału na zmęczenie
Błędy dokładności oprogramowania można kompensować poprzez kalibrację. Z drugiej strony, powtarzalność i niezawodność to niemal wyłącznie funkcje sprzętu – dlatego jakość produkcji ma tak ogromny wpływ na całkowity koszt posiadania.
Ewolucja od platform przemysłowych do platform współpracujących i humanoidalnych
Ostatnia dekada zmieniła wymagania dotyczące przegubów robotów. Tradycyjne ramiona przemysłowe – SCARA i sześcioosiowe „konie robocze” w fabrykach motoryzacyjnych – stawiały na sztywność, prędkość i ładowność. Ich przeguby są masywne, ciężkie i zbudowane wokół dużych przekładni.
Roboty współpracujące zmieniły specyfikę. Nagle stawy potrzebowały zintegrowanego czujnika momentu obrotowego dla bezpiecznej interakcji z człowiekiem, możliwości cofania się w trybach uczenia oraz wystarczającego zapasu termicznego, aby pracować cały dzień przy zmniejszonych cyklach pracy. Obudowy się zmniejszyły. Gęstość integracji wzrosła.
Platformy humanoidalne przesuwają granice możliwości. Dwunożny robot z ponad 20 ruchomymi stawami po prostu nie jest w stanie udźwignąć masy tradycyjnych architektur stawów. To właśnie tutaj wkraczają lekkie aluminiowe obudowy, tytanowe ścieżki obciążenia i siłowniki z napędem quasi-bezpośrednim – i to właśnie tutaj nasze rozmowy z klientami z branży robotyki najbardziej się zmieniły w ciągu ostatnich dwóch lat.
Elementy mechaniczne: fundament konstrukcyjny
Przeguby robotów nie istnieją w izolacji. Łączą się z elementami konstrukcyjnymi, montują się w ramach i znajdują się pod osłonami ochronnymi. Każdy z tych elementów mechanicznych ma swoje własne wymagania dotyczące obróbki i logikę materiałową.
Ramiona i łączniki robota: główne elementy konstrukcyjne
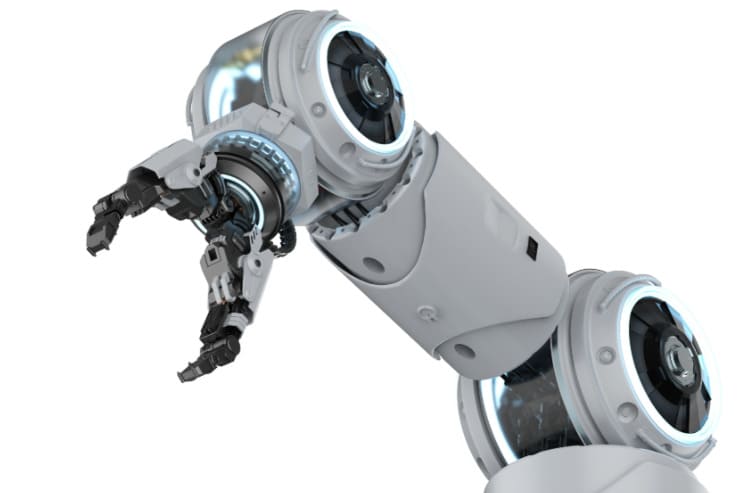
Łączniki to długie elementy konstrukcyjne łączące sąsiadujące stawy. Przenoszą one obciążenia statyczne i dynamiczne – grawitację, reakcje bezwładności podczas przyspieszania oraz siły zewnętrzne działające na efektor końcowy.
Większość nowoczesnych ogniw robotów jest obrabiana mechanicznie z wlewków aluminiowych 6061-T6 lub kutych aluminiowych półfabrykatów. W przypadku ramion o większym udźwigu – powyżej około 30 kg – często stosuje się 7075-T6 w głównych sekcjach ogniw oraz stalowe lub tytanowe wzmocnienia na stykach połączeń. Celem projektu jest uzyskanie korzystnego stosunku sztywności do masy, ponieważ każdy gram masy ogniwa pojawia się w równaniach bezwładności dla każdego połączenia przed nim.
Z punktu widzenia obróbki, ogniwa to zazwyczaj cienkościenne, kieszeniowe struktury. Korzystna jest dla nich obróbka 5-osiowa, ponieważ dostęp do kieszeni i żeber z trzech osi jest utrudniony bez konieczności wykonywania wielu ustawień – a każde dodatkowe ustawienie wprowadza niepewność ustawienia.
Stawy robota: Umożliwianie kontrolowanego ruchu i stopni swobody
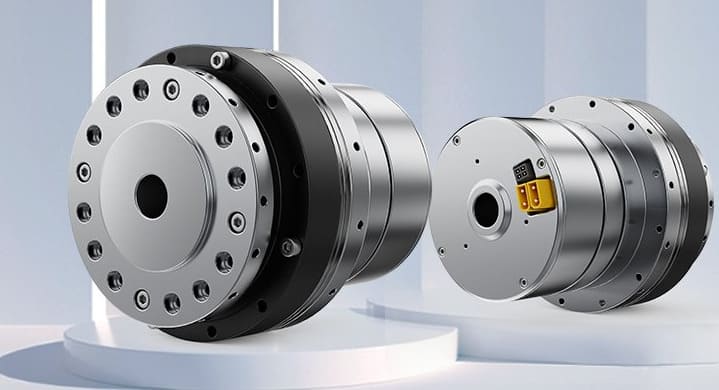
Sam staw to zespół mechaniczny, który umożliwia kontrolowany ruch między dwoma ogniwami. W robotyce przemysłowej dominują dwa typy stawów:
- Stawy obrotowe (obrotowy, 1 stopień swobody) — najczęściej stosowany, w każdym ramieniu przegubowym
- Stawy pryzmatyczne (liniowy, 1 stopień swobody) — stosowany w gantry, osiach Z SCARA i niektórych humanoidalnych nogach
Do bardziej egzotycznych konfiguracji zaliczają się stawy kuliste (3 stopnie swobody, głównie w robotach chirurgicznych i nożnych) i stawy uniwersalne (2 stopnie swobody, głównie w układach napędowych).
Każdy element składa się co najmniej z: elementu obrotowego, łożysk, obudowy, interfejsu napędowego i – zazwyczaj – czujnika położenia. Priorytetami obróbki są: koncentryczność otworów łożyskowych i osi napędowej, płaskość kołnierza montażowego oraz stabilność wymiarowa sekcji nośnych w warunkach cyklicznych zmian temperatury.
Ramy i podstawy: konstrukcje nośne i stabilność
Podstawa to miejsce, w którym robot łączy się ze światem zewnętrznym. W przypadku ramion przemysłowych jest to zazwyczaj odlewana lub spawana konstrukcja stalowa, obrabiana maszynowo na krytycznych powierzchniach montażowych. W przypadku robotów współpracujących i mobilnych standardem jest aluminium.
Kluczowe elementy obrabiane mechanicznie podstawy to interfejs montażowy złącza nr 1 – gdzie płaskość i precyzja wzoru otworów decydują o tym, jak prosto całe ramię jest ustawione – oraz interfejsy mocujące do podłogi, wózka lub AGV. Podstawa z odchyleniem od płaskości wynoszącym 0.1 mm w mocowaniu złącza nr 1 może objawiać się kilkumilimetrowym błędem położenia efektora końcowego przy pełnym zasięgu.
Obudowy i osłony ochronne: ochrona komponentów i zarządzanie kablami
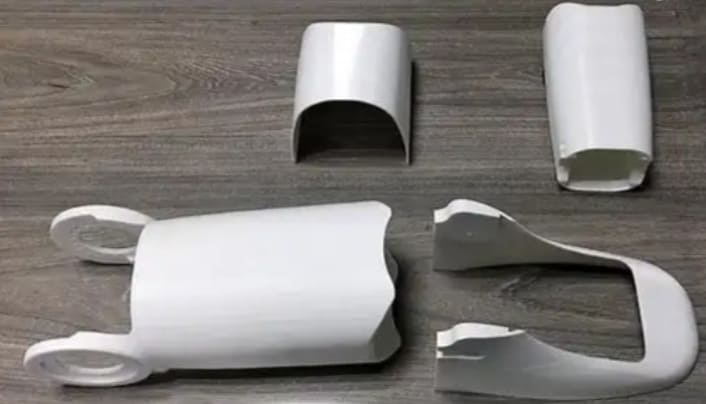
Obudowy nie tylko zamykają komponenty. Zapewniają sztywność konstrukcji, działają jak radiatory dla elektroniki napędu, określają stopień ochrony przed wnikaniem i prowadzą wewnętrzne okablowanie.
Najlepsze projekty obudów konsolidują jak najwięcej funkcji w jednym obrabianym elemencie – redukując liczbę połączeń, powierzchni uszczelniających i skracając czas montażu. To właśnie tutaj 5-osiowe CNC się opłaca. Złożona obudowa, która wymagałaby pięciu oddzielnych odlewów i montażu, często może być wykonana z jednego elementu obrabianego w jednym lub dwóch mocowaniach.
Elementy napędowe: układy przeniesienia napędu
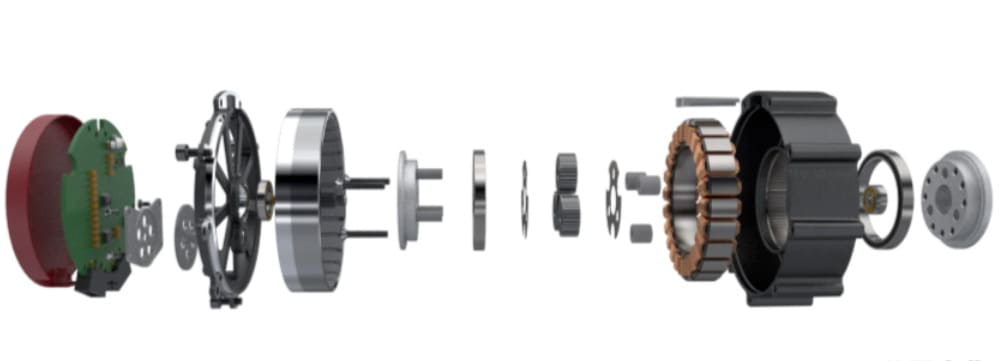
Układ napędowy to miejsce, w którym energia elektryczna zamienia się w ruch mechaniczny. Jego elementy – silniki, reduktory, łożyska, wały – określają moment obrotowy, prędkość, luz i właściwości termiczne połączenia.
Silniki serwo: główne źródło zasilania ze sterowaniem w pętli zamkniętej
Nowoczesne stawy robotów niemal powszechnie wykorzystują bezszczotkowe serwosilniki z magnesami trwałymi. Serwosilniki prądu przemiennego dominują w ramionach przemysłowych; bezramkowe serwosilniki prądu stałego są powszechne w cobotach i humanoidalnych robotach, ponieważ można je zintegrować bezpośrednio z obudową stawu bez oddzielnej obudowy silnika.
Z punktu widzenia produkcji, sam silnik rzadko jest przedmiotem obróbki mechanicznej – ale jego interfejsy montażowe już tak. Kołnierze silnika, tuleje wirnika, elementy ustalające stojana i mocowania enkodera wymagają ścisłych tolerancji. Na przykład magnesy wirnika silnika bezramowego są osadzone w obrobionej maszynowo tulei, której współosiowość względem tarczy enkodera bezpośrednio wpływa na dokładność komutacji.
Reduktory precyzyjne i przekładnie: napędy harmoniczne i układy cykloidalne
Reduktory umożliwiają małym, szybkoobrotowym silnikom osiągnięcie wysokiego momentu obrotowego i niskiej prędkości, niezbędnych do pracy stawów robota. Dominują trzy główne architektury:
- Napędy harmoniczne — kompaktowy, bezluzowy, o niskiej masie; standard dla robotów współpracujących i mniejszych połączeń przemysłowych
- Reduktory cykloidalne / RV — wysoka gęstość momentu obrotowego, doskonała odporność na wstrząsy, stosowane w większych ramionach przemysłowych (zwykle w przegubach 1-3)
- Przekładnie planetarne — niższy koszt, większy luz, stosowany w mniej wymagających osiach pomocniczych
Nie obrabiamy mechanicznie wewnętrznych uzębień tych reduktorów – to domena wyspecjalizowanych producentów, takich jak Harmonic Drive Systems i Nabtesco. Obrabiamy natomiast obudowy, w których są one zamontowane, kołnierze wejściowe i wyjściowe oraz płyty adaptera łączące reduktory z silnikami. Precyzja tych interfejsów jest kluczowa: każda niewspółosiowość przekłada się bezpośrednio na zużycie reduktora, wibracje i skrócenie jego żywotności.
Łożyska i tuleje: wspomaganie płynnego ruchu obrotowego
Łożyska rolkowe krzyżowe to podstawa przegubów robotycznych. Ich łączna nośność promieniowa, osiowa i momentowa w smukłej konstrukcji sprawia, że idealnie nadają się do przegubów obrotowych o dużym obciążeniu. Łożyska skośne występują w zastosowaniach wymagających wyższych prędkości, a łożyska kulkowe poprzeczne w mniej wymagających zastosowaniach pomocniczych.
Obróbka gniazd łożyskowych to odrębna dziedzina. Typowe wymagania, które realizujemy:
- Tolerancja średnicy otworu: H6 lub lepsza (często ±5 μm)
- Wykończenie powierzchni: Ra 0.4-0.8 μm
- Cylindryczność: w granicach 5 μm na całej długości siedziska
- Prostopadłość ramienia montażowego do osi otworu: w zakresie 10 μm
Nieprawidłowy montaż któregokolwiek z tych elementów może spowodować przegrzanie łożyska, przedwczesne zużycie lub przenoszenie hałasu przez cały staw. To jedna z cech, którą testujemy w 100% w seriach produkcyjnych — ponieważ awaria jest kosztowna i trudna do wykrycia w terenie.
Wały i sprzęgła: przenoszenie mocy i kompensacja drgań
Pomiędzy silnikiem a reduktorem lub reduktorem a kołnierzem wyjściowym znajduje się zazwyczaj sprzęgło – sztywny zacisk, mieszek lub elastomerowy pająk – które przenosi moment obrotowy, jednocześnie kompensując niewielkie odchylenia. Wały łączące te elementy są zazwyczaj wykonane z hartowanej stali (4140 lub 17-4 PH), szlifowane i często toczone na tokarkach typu szwajcarskiego w celu uzyskania ścisłej współosiowości i gładkości powierzchni.
Komponenty elektryczne i sterujące
Choć jako producent maszyn CNC skupiamy się na mechanicznej stronie połączeń, nie da się uzyskać pełnego obrazu bez uwzględnienia warstwy elektrycznej i sterowania.
Każdy przegub napędowy zawiera enkoder — zazwyczaj absolutny moduł magnetyczny lub optyczny zamontowany na wale silnika, często z dodatkowym enkoderem na wyjściu reduktora, służącym do kompensacji sztywności. Czujniki momentu obrotowego, oparte na tensometrach lub magnetostrykcyjne, są standardem w przegubach robotów współpracujących. Hamulce — zazwyczaj sprężynowe, zwalniane elektrycznie — utrzymują pozycję po zaniku zasilania. Sterowniki silników i płytki sterujące mogą być zintegrowane wewnątrz obudowy przegubu lub umieszczone zdalnie w szafie sterowniczej.
Znaczenie dla produkcji jest subtelne, ale realne. Powierzchnie montażowe enkodera muszą być płaskie na poziomie mikronów, w przeciwnym razie tarcza się wyślizgnie i pogorszy dokładność pozycjonowania. Wnęki czujników czasami wymagają specjalnej obróbki powierzchni w celu zapewnienia ekranowania EMI. Kanały kablowe wymagają dużych promieni i gładkich powierzchni wewnętrznych, aby zapobiec zużyciu izolacji podczas milionów cykli zginania. Podczas obróbki mechanicznej obudowy, która integruje wszystkie te interfejsy, tolerancje rysunku mówią tylko część prawdy — kolejność montażu i specyfikacje sąsiednich komponentów mówią resztę.
Wybór materiałów do zastosowań robotycznych
Wybór materiału wyznacza limit tego, co może zaoferować każdy proces produkcyjny. W naszym warsztacie decyzja o wyborze materiału jest często poddawana ponownej analizie po wstępnej analizie projektu — ponieważ źle dobrany materiał może podwoić koszty obróbki, skrócić trwałość zmęczeniową o połowę lub uniemożliwić obróbkę powierzchni.
Stopy aluminium: 6061-T6 na obudowy i 7075-T6 na kołnierze konstrukcyjne
Aluminium dominuje w konstrukcji złącz robotów. Połączenie niskiej gęstości (2.7 g/cm³), dobrej obrabialności i kompatybilnych metod obróbki powierzchni sprawia, że jest to domyślny wybór dla obudów, pokryw i drugorzędnych elementów konstrukcyjnych.
6061-T6 to prawdziwy „koń roboczy”. Granica plastyczności około 276 MPa, doskonała spawalność i znakomita reakcja na anodowanie twarde sprawiają, że idealnie nadaje się do większości zastosowań w budownictwie mieszkaniowym. Można go obrabiać czysto i dobrze zachowuje tolerancję w cyklach termicznych.
7075-T6 wchodzi do gry, gdy stosunek wytrzymałości do masy jest ważniejszy niż odporność na korozję. Granica plastyczności wynosząca około 503 MPa – prawie dwukrotnie więcej niż 6061 – sprawia, że jest on atrakcyjny do stosowania na kołnierze nośne, jarzma przegubów w ramionach o dużym udźwigu oraz elementy konstrukcyjne, w których konieczne jest zminimalizowanie grubości ścianek. Kompromisy są realne: gorsza odporność na korozję, trudniejsze spawanie i wyższe koszty surowców. Jest również mniej podatny na anodowanie twarde, co czasami wymaga specjalistycznej kontroli procesu w celu uzyskania spójnej jakości powłoki.
W praktyce często spotykamy się z zastosowaniem mieszanym – 6061 na obudowę zewnętrzną, 7075 na wewnętrzne wsporniki nośne i kołnierze montażowe. Celem projektu było zapewnienie wytrzymałości stopu dokładnie tam, gdzie jest to potrzebne, a nie poza tym.
Stal nierdzewna 17-4 PH: Zastosowania o wysokiej wytrzymałości i trudne warunki
W zastosowaniach wymagających odporności na korozję, wyższej wytrzymałości lub odporności zmęczeniowej przewyższającej możliwości aluminium, najlepszym wyborem jest stal nierdzewna 17-4 PH. W stanie H900 granica plastyczności przekracza 1170 MPa. Jest ona stosowana do wałów wyjściowych, sworzni o dużym obciążeniu, jarzm przegubowych robotów pracujących w środowiskach przetwórstwa żywności lub sterylizacji medycznej oraz wsporników nośnych na nogach humanoidalnych.
Obróbka stali 17-4 PH jest bardziej wymagająca niż obróbka aluminium. Siły skrawania są wyższe, narzędzia zużywają się szybciej, a odprowadzanie ciepła ma większe znaczenie. Zazwyczaj obrabiamy ją w stanie wyżarzanym w roztworze (warunek A), a następnie po zakończeniu obróbki stosujemy obróbkę cieplną z utwardzaniem wydzieleniowym. Odkształcenia podczas starzenia są minimalne, jeśli geometria jest symetryczna – jest to kluczowy punkt do rozważenia podczas projektowania części asymetrycznych.
Tytan Ti-6Al-4V: Wymagania w dziedzinie robotyki lotniczej i medycznej
Stop tytanu Ti-6Al-4V — klasa 5 — to połączenie robotyki i metalurgii lotniczej. Gęstość około 4.43 g/cm³ (około 60% stali), granica plastyczności około 880 MPa i wyjątkowa odporność na korozję sprawiają, że jest to materiał pierwszego wyboru, gdy masa i wytrzymałość są jednocześnie kluczowe.
Praktyczne zastosowania w robotyce obejmują: mocowania końcowych chwytaków robotów chirurgicznych, humanoidalne wsporniki nośne, w których liczy się każdy gram, ramiona robotów do inspekcji lotniczej i kosmicznej oraz osprzęt montażowy do systemów obrazowania medycznego.
Wyzwania produkcyjne są realne. Obróbka Ti-6Al-4V jest powolna i kosztowna — prędkości skrawania są ułamkiem prędkości stali, żywotność narzędzi jest krótka, a zarządzanie ciepłem wymaga chłodzenia zalewowego i precyzyjnego odprowadzania wiórów. Z drugiej strony, dobrze znosi precyzyjną obróbkę powierzchni, a jego odporność na zmęczenie w stanie surowym jest znakomita. Jeśli zespół projektowy jest skłonny zapłacić wyższą cenę za obróbkę, tytan może umożliwić konfiguracje połączeń, które po prostu nie są osiągalne w przypadku aluminium lub stali.
Polimery inżynierskie: acetal, PEEK i nylon do określonych funkcji
Nie wszystkie elementy przegubów robota są metalowe. Polimery inżynieryjne występują w tulejach, powierzchniach ciernych, prowadnicach kablowych, a czasem także w osłonach konstrukcyjnych.
- acetal (POM) — niskie tarcie, dobra obrabialność, stabilność wymiarowa; stosowane do tulei prowadzących i powierzchni ślizgowych o małym obciążeniu
- PEEK — odporność na wysokie temperatury, odporność chemiczna i imponująca wytrzymałość; stosowane w robotyce medycznej, tulejach termoizolacyjnych i elementach konstrukcyjnych narażonych na cykle sterylizacji
- Nylon (zwykle warianty 6/6 lub wypełnione MDS) — tuleje odporne na zużycie, zaciski kablowe, niekrytyczne osłony konstrukcyjne
Logika obróbki polimerów odwraca wiele zasad obróbki metali. Posuwy są wyższe, prędkości umiarkowane, a geometria narzędzia kładzie nacisk na czyste ścinanie zamiast odprowadzania wiórów. Zarządzanie ciepłem przesuwa się z kwestii zużycia narzędzia na odkształcenie materiału — polimery są bardziej podatne na gumowanie, topienie lub odkształcenia termiczne niż na zużycie ścierne narzędzia.
Metody produkcji precyzyjnej
Wybór metody produkcji to moment, w którym zamysł projektowy staje się fizyczną rzeczywistością — lub nie. Wybór niewłaściwego procesu może sprawić, że dobrze zaprojektowane złącze stanie się niemożliwe do wyprodukowania lub podwoi jego koszt, nie przynosząc żadnych korzyści funkcjonalnych. W kolejnych sekcjach omówimy najczęściej podejmowane przez nas decyzje dotyczące procesów w przypadku komponentów złącz robotów oraz uzasadnienie każdego z nich.
Procesy obróbki CNC dla złożonych geometrii
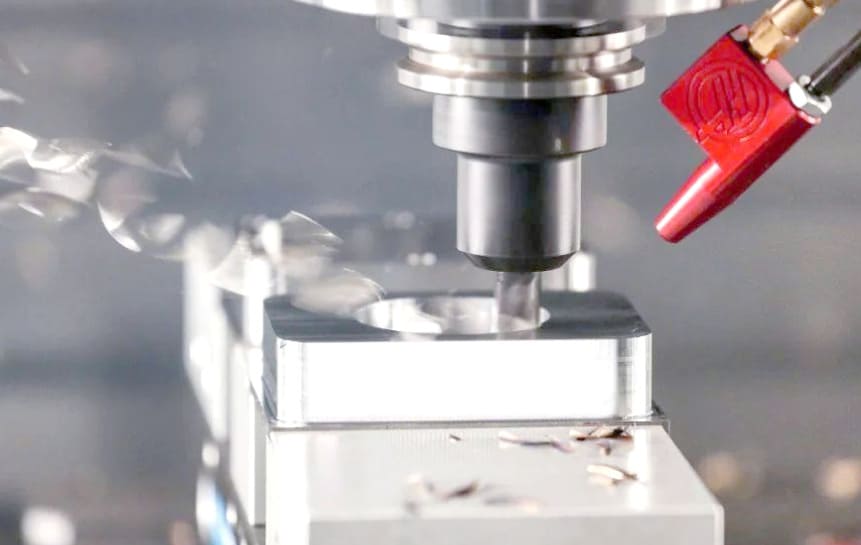
Obróbka 5-osiowa kontra 3-osiowa: podcięcia i korzyści z obróbki na jednym ustawieniu
Największą różnicą w możliwościach zakładów konkurujących o robotykę jest wydajność 5-osiowa. W przypadku komponentów złącz robotów, obróbka 5-osiowa nie jest czymś miłym – to dźwignia kosztów i jakości.
Obróbka trójosiowa wymaga, aby każda funkcja była dostępna z jednego ustawienia narzędzia. W przypadku obudowy przegubu robota z gniazdami, kątowymi kołnierzami montażowymi i kanałami kablowymi biegnącymi przez wiele płaszczyzn, zazwyczaj oznacza to cztery do sześciu ustawień. Każde ustawienie wprowadza tolerancję ustawienia i ryzyko poprawek.
Obróbka pięcioosiowa pozwala nam utrzymać część w jednym uchwycie i dotrzeć do elementów z wielu orientacji bez ryzyka ich uszkodzenia. Korzyści są następujące:
- Podcięcia wymagające zastosowania kątowych uchwytów lub specjalistycznych narzędzi stają się proste
- Krótsze wysięgi narzędzi poprawiają sztywność i wykończenie powierzchni
- Liczba konfiguracji zazwyczaj spada z czterech do sześciu do jednego lub dwóch
- Całkowite obniżenie czasu realizacji i kosztów — czasami o 30–50% w przypadku złożonych obudów
Zastrzegamy sobie obróbkę 3-osiową w przypadku prostszych wsporników, płyt adapterowych i obudów wtórnych, których geometria nie uzasadnia dodatkowych kosztów maszyny.
Obróbka gniazda łożyska: Wymagania dotyczące wykończenia powierzchni Ra 0.4-0.8 μm
Gniazda łożyskowe to miejsca, w których schodzą się wykończenie powierzchni i tolerancja wymiarowa. Łożysko wałeczkowe krzyżowe pracujące w gnieździe o zbyt dużym lub nieokrągłym przekroju straci napięcie wstępne, będzie miało luz i będzie generować ciepło.
Nasze podejście do obróbki gniazd łożyskowych przebiega według kontrolowanej sekwencji:
- Rozwiercanie zgrubne do rozmiaru końcowego z dokładnością do 0.1 mm
- Wytaczanie półwykańczające z dokładnością do 0.02 mm przy użyciu precyzyjnego wytaczadła
- Wykończyć rozwiercanie za pomocą płytki wycierającej lub rozwiertaka z węglika spiekanego w celu wykonania ostatniego przejścia
- Opcjonalne honowanie lub rozwiercanie diamentowe do zastosowań w najtrudniejszych warunkach (H5 lub lepsza)
Docelowe parametry wykończenia powierzchni różnią się w zależności od typu łożyska. W przypadku łożysk wałeczkowych poprzecznych zazwyczaj stosujemy Ra 0.4–0.8 μm. W przypadku łożysk kulkowych skośnych Ra 0.8–1.6 μm jest zazwyczaj wystarczające. Wykończenie musi być również równomierne na całej długości gniazda łożyska — „polerowany pas” o lepszym wykończeniu na większości gniazda z bardziej chropowatym obszarem w pobliżu obrzeża może być gorszy niż jednolicie chropowate wykończenie, ponieważ powoduje nieciągłość napięcia wstępnego, która w łożysku przekłada się na drgania.
Kontrola stosu tolerancji: Implementacja GD&T dla precyzji ±0.05 mm
Obudowa stawu robota może mieć 15–20 cech wymiarowych, z których każda ma swoją własną tolerancję. Naiwne zsumowanie tolerancji sugerowałoby narzut ±0.5 mm lub większy na etapie montażu – wystarczający, aby staw stał się niefunkcjonalny.
Prawidłowe praktyki GD&T zapobiegają temu. Zamiast tolerancje wielkości stosu stosujemy:
- Podstawowy układ odniesienia oparty na cechach funkcjonalnych (zwykle oś obrotu stawu i kołnierz montażowy)
- Tolerancje położenia odnoszące się do danej ramki, kontrolujące lokalizację obiektu bez układania w stosy
- Tolerancje profilu dla powierzchni krytycznych, takich jak gniazda łożysk i rowki uszczelnień
- Objaśnienia bicia dla współosiowości pomiędzy otworami powiązanymi
Aby uzyskać obudowę o dobrej tolerancji, rutynowo utrzymujemy tolerancję ±0.05 mm na poziomie montażu, nawet gdy poszczególne elementy mają mniejsze tolerancje wymiarowe. Kluczem jest, aby rysunek wyraźnie przekazywał zamysł funkcjonalny . Obudowa wymiarowana z tradycyjnymi tolerancjami ± dla każdego elementu to przepis na złom lub niepotrzebne koszty – zazwyczaj jedno i drugie.
Trochoidalne ścieżki narzędzi i strategie obróbki szybkobieżnej
Strategie obróbki z dużą prędkością mają największe znaczenie w przypadku operacji obróbki kieszeni, które dominują w produkcji obudów. Ścieżki trochoidalne – gdzie frez zagłębia się w materiał w płytkim, kolistym wzorze, a nie w pełnym rowku – umożliwiają znacznie wyższą wydajność usuwania materiału bez przekraczania limitów obciążenia narzędzia.
W przypadku obudów aluminiowych zazwyczaj stosujemy:
- Frezy zgrubne o prędkości 15 000–24 000 obr./min
- Zaangażowanie promieniowe 5-10% średnicy narzędzia
- Głębokość skrawania osiowa równa 2-3-krotności średnicy narzędzia
- Zoptymalizowane prędkości posuwu, aby utrzymać stałe obciążenie wiórami w narożnikach i przejściach
Korzyści – skrócony czas cyklu, dłuższa żywotność narzędzi, lepsze wykończenie powierzchni, mniejsze odkształcenia termiczne – kumulują się w całej partii części produkcyjnych. W przypadku typowego ramienia robota zaobserwowaliśmy 40% skrócenie czasu cyklu dzięki przejściu z konwencjonalnych strategii obróbki kieszeni na metody trochoidalne.
Zaawansowane technologie produkcyjne
Obróbka szwajcarska małych precyzyjnych części: kołki, wały i kołki
Przeguby robotów są pełne małych, precyzyjnych części cylindrycznych – kołków ustalających, wałków wyjściowych, wałków enkoderów, mocowań czujników. Tokarki typu szwajcarskiego, dzięki zastosowaniu tulei prowadzących, zapewniają współosiowość i gładkość powierzchni tych części, czego nie jest w stanie osiągnąć konwencjonalne toczenie.
Typowe szwajcarskie umiejętności, które wnosimy do pracy z robotyką:
- Stosunek długości do średnicy do 20:1 bez zauważalnego ugięcia
- Tolerancja średnicy w granicach ±2.5 μm
- Wykończenie powierzchni Ra 0.4 μm po toczeniu, lepsze po przejściu polerującym
- Pełna produkcja części — toczenie, frezowanie, wiercenie, gwintowanie, funkcje krzyżowe — w jednym ustawieniu
W przypadku partii 500 wałków enkodera, szwajcarska obróbka pozwala na wytworzenie gotowej części na cykl bez konieczności wykonywania dodatkowych operacji, przy koszcie jednostkowym, jakiego nie da się osiągnąć przy zastosowaniu konwencjonalnej obróbki tokarsko-frezarskiej.
EDM dla skomplikowanych elementów: rowków i szczelin o ciasnym wejściu
Niektórych cech po prostu nie da się uzyskać za pomocą narzędzi obrotowych. Wielowypusty wewnętrzne z wąskimi wejściami, ostre narożniki wewnętrzne w ciasnych kieszeniach oraz hartowane komponenty wymagające obróbki cieplnej – wszystkie te elementy wchodzą w zakres obróbki elektroerozyjnej.
Obróbka elektroerozyjna drutowa doskonale sprawdza się w obróbce elementów przelotowych – wielowypustów, profili krzywkowych i rowków wpustowych w hartowanych elementach. W produkcji możliwe jest uzyskanie wykończenia powierzchni Ra 0.4 μm i tolerancji w zakresie ±5 μm.
Obróbka elektroerozyjna wgłębna (Sinker EDM) pozwala na obróbkę elementów o zamkniętym dnie – małych kieszeni, szczelin nieprzelotowych i złożonych wnęk 3D. Jest wolniejsza i droższa niż frezowanie, ale często stanowi jedyną opłacalną metodę obróbki niektórych wewnętrznych elementów napędowych.
Produkcja addytywna: szybkie prototypowanie z wykorzystaniem technologii Multi Jet Fusion i SLS
Produkcja addytywna zyskała swoje miejsce w cyklu badawczo-rozwojowym robotyki. W przypadku prototypowych obudów, wsporników i nienośnych elementów konstrukcyjnych, HP Multi Jet Fusion (z PA12) i SLS (z PA11 lub PA12) wytwarzają części w ciągu 2-3 dni, podczas gdy obróbka mechaniczna zajęłaby 2-3 tygodnie.
Polecamy AM dla:
- Pierwsze prototypy artykułów w celu sprawdzenia dopasowania i prowadzenia kabli
- Narzędzia małoseryjne — przyrządy obróbkowe, przyrządy pomiarowe, przyrządy montażowe
- Niekrytyczne drugorzędne elementy konstrukcyjne w robotach demonstracyjnych
Odradzamy klientom drukowanie AM ze względu na:
- Elementy konstrukcyjne nośne w robotach produkcyjnych
- Powierzchnie wymagające precyzyjnej obróbki maszynowej (miejsca łożysk, powierzchnie uszczelniające)
- Zastosowania z obciążeniami dynamicznymi i problemami zmęczeniowymi
Produkcja addytywna z metali — DMLS, LPBF — odgrywa coraz większą, ale wciąż ograniczoną rolę w produkcji połączeń robotów. Koszty obróbki końcowej (usuwanie podpór, HIP, obróbka krytycznych powierzchni) zazwyczaj niwelują pozorną korzyść ekonomiczną w przypadku czegokolwiek poza złożonymi, niskoseryjnymi komponentami o zoptymalizowanej topologii, których obróbka mechaniczna nie jest w stanie wytworzyć.
Protokoły kontroli jakości i inspekcji
Obudowa złącza, która pomyślnie przeszła obróbkę mechaniczną, ale nie przeszła montażu końcowego, jest gorsza niż ta, która nie przeszła kontroli. Nasz proces kontroli jakości komponentów złącz robotów przebiega w prostej kolejności: pomiar, charakterystyka, korekta.
Kontrola pierwszego artykułu wykorzystuje współrzędnościową maszynę pomiarową (CMM) do weryfikacji wszystkich oznaczeń GD&T z rysunkiem. W przypadku elementów krytycznych dla montażu – otworów łożysk, wzorów mocowania silnika, powierzchni uszczelniających – generujemy pełny raport odchyleń od punktów odniesienia projektu. W tym momencie ujawniają się drobne niejasności na rysunku, które wyjaśniamy z klientem przed uruchomieniem pozostałej części partii.
Kontrola produkcji wykorzystuje połączenie pomiarów w trakcie procesu (średnicówki, sworzni, wysokościomierze) oraz próbkowania współrzędnościową maszyną pomiarową (CMM). Otwory łożysk tocznych krzyżowych są kontrolowane w 100%, ponieważ ich tolerancja jest ograniczona, a ryzyko awarii jest kosztowne. Powierzchnie kosmetyczne i elementy niekrytyczne są próbkowane zgodnie z uzgodnionym AQL.
Pomiar chropowatości powierzchni wykorzystuje profilometr kontaktowy do pomiaru krytycznych gniazd łożysk i powierzchni uszczelniających. Tekstura powierzchni – nie tylko Ra – ma znaczenie dla skuteczności uszczelnienia, a my możemy mierzyć Rz, Rmax i współczynniki powierzchni łożyska, gdy wymagają tego specyfikacje.
Dokumentacja jest równie ważna jak pomiary. Każda partia produkcyjna komponentów złącz robotycznych opuszcza nasz zakład z Certyfikatem Zgodności, certyfikatem materiałowym z numerem wytopu walcarki oraz – w przypadku cech krytycznych – raportem z kontroli wymiarowej. Taka identyfikowalność nie jest opcjonalna w większości łańcuchów dostaw robotyki, szczególnie w tych obsługujących klientów OEM z branży medycznej, lotniczej i motoryzacyjnej.
Obróbka powierzchni i procesy wykończeniowe
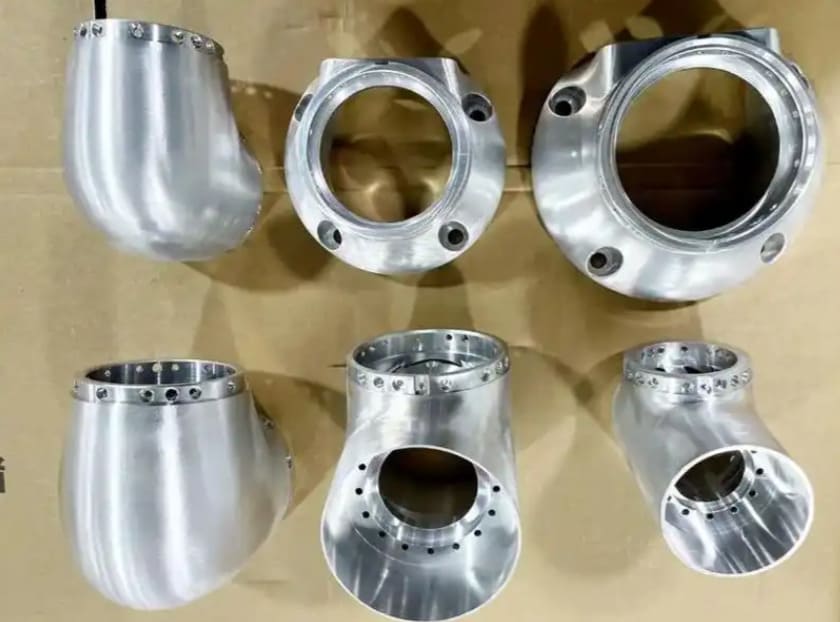
Obróbka powierzchniowa to proces, w którym dobrze obrobiony element staje się trwałym elementem produkcyjnym. W przypadku połączeń robotów dominują trzy grupy metod obróbki.
Twarde anodowanie i utlenianie mikrołukowe elementów aluminiowych
Standardowe anodowanie twarde typu III tworzy ceramiczno-twardą warstwę tlenku glinu o grubości 25-75 μm. Twardość powierzchni sięga 500-700 HV (w porównaniu do około 150 HV w przypadku stali 6061), odporność na zużycie wzrasta o rząd wielkości, a odporność na korozję ulega zmianie.
W przypadku obudów przegubów robotycznych stosujemy anodowanie twarde w przypadku:
- Powierzchnie zewnętrzne narażone na zużycie podczas transportu, obsługi lub środki czyszczące
- Powierzchnie otworów, które niosą uszczelnienia, ale nie łożyska — powłoka zmienia wymiar otworu o około połowę grubości powłoki i wpływa na napięcie wstępne łożyska
- Powierzchnie ścierne na kanałach kablowych i pokrywach dostępowych
To pominięcie gniazda łożyska to jedno z najczęstszych niedopatrzeń projektowych, jakie zauważamy podczas przeglądu. Rysunek z informacją „twarde anodowanie całej powierzchni” nałożony na obudowę z krytycznym otworem łożyska spowoduje, że części będą miały prawidłowe wymiary przed powlekaniem i poza tolerancją po powlekaniu. Rozwiązaniem jest albo zamaskowanie otworu przed powlekaniem, albo określenie nieco przewymiarowanego otworu, który po powlekaniu będzie mieścił się w tolerancji – oba rozwiązania zwiększają koszty i złożoność.
Utlenianie mikrołukowe (MAO) , zwane również plazmowym utlenianiem elektrolitycznym, pozwala uzyskać jeszcze twardsze powłoki – do 1500 HV – o doskonałych właściwościach dielektrycznych. Jest droższe i charakteryzuje się bardziej chropowatą powierzchnią po nałożeniu, ale w przypadku najbardziej wymagających zastosowań ściernych jest to powłoka pierwszego wyboru.
Zastosowania smarów suchych i wygładzania chemicznego
Suche środki smarne – na bazie MoS₂ i PTFE – zmniejszają tarcie na powierzchniach styku ślizgowego, nie narażając ich na ryzyko zanieczyszczenia olejem lub smarem. Są one stosowane na powierzchniach styku kanałów kablowych, stykach pokryw przesuwnych oraz elementach pomocniczych do montażu. Zazwyczaj są nakładane metodą natryskiwania i utwardzania lub zanurzania i utwardzania.
Wygładzanie chemiczne – kontrolowane trawienie redukujące chropowatość powierzchni – to specjalistyczny proces stosowany w przypadku komponentów wytwarzanych metodą addytywną. Elementy AM o chropowatości Ra 8-15 μm po wydrukowaniu można wygładzić do Ra 1-3 μm poprzez wygładzanie chemiczne, co poprawia odporność na zmęczenie materiału i zwiększa skuteczność wtórnej obróbki powierzchni.
Zarządzanie temperaturą: rozważania na temat współczynnika rozszerzalności cieplnej
Niedopasowanie rozszerzalności cieplnej między elementami połączenia może powodować zmiany napięcia wstępnego łożyska, niewspółosiowość enkodera i różnice w dopasowaniu między współpracującymi częściami. Współczynniki, z którymi pracujesz:
- Aluminium: ~23 × 10⁻⁶ /°C
- Stal: ~11 × 10⁻⁶ /°C
- Tytan: ~9 × 10⁻⁶ /°C
- ZERKAĆ: ~50 × 10⁻⁶ /°C
W przypadku połączenia pracującego w zakresie temperatur od 15°C do 65°C – typowym dla robotów przemysłowych – aluminiowy otwór łożyska o średnicy 100 mm rozszerzy się o około 115 μm, podczas gdy stalowy wał łożyska w tym samym otworze rozszerzy się tylko o 55 μm. To zmiana napięcia wstępnego o około 60 μm – potencjalnie wystarczająca do znaczącej zmiany zachowania łożyska.
Solidne konstrukcje połączeń uwzględniają ten problem. Typowe strategie obejmują stosowanie dopasowanych materiałów na krytycznych stykach, specyfikację łożysk zaprojektowanych tak, aby wytrzymywały wysokie gradienty temperatury oraz – tam, gdzie to możliwe – zapewnienie swobodnego przepływu ciepła w kierunku osiowym przy jednoczesnym ograniczeniu głównej osi obciążenia. Zignoruj to, a w praktyce zobaczysz tryby awarii, które nigdy nie pojawiły się podczas testów laboratoryjnych.
Wniosek
W przegubach robotów zamysł projektowy spotyka się z rzeczywistością produkcyjną. Każdy omawiany przez nas komponent – od łączników i obudów, przez silniki, reduktory, łożyska i wały – odzwierciedla kompromis między masą a sztywnością, precyzją a kosztem, wydajnością a niezawodnością.
Jeśli chcesz wyciągnąć z tego przewodnika jedną rzecz, niech będzie to: wybór materiału, specyfikacja tolerancji i wybór procesu nie są niezależnymi decyzjami. Kołnierz 7075-T6 o wąskich tolerancjach ulegnie uszkodzeniu, jeśli zostanie wykonany w formie odlewu. Gniazdo łożyska krzyżowo-tocznego nie sprawdzi się, jeśli zostanie poddane procesowi powlekania, który zmienia wymiar otworu. Obudowa przegubu humanoidalnego zaprojektowana do obróbki 3-osiowej będzie kosztować trzy razy więcej niż powinna.
At RichconnWspółpracujemy z zespołami robotycznymi od wstępnej analizy projektu aż po produkcję. Jeśli rozważasz dostawców pod kątem nowego komponentu – niezależnie od tego, czy chodzi o prototypy, czy o produkcję ciągłą – możemy pomóc Ci przeprowadzić testy ciśnieniowe projektu pod kątem wykonalności, zanim wytniesz pierwszy chip. To właśnie ta wstępna współpraca generuje największe oszczędności kosztów i czasu realizacji.
Najczęściej zadawane pytania
Przegub robota składa się z czterech grup funkcjonalnych: elementów mechanicznych (obudowy, ogniw, ram, pokryw), elementów napędowych (serwomotoru, precyzyjnego reduktora, łożysk, wałów i sprzęgieł), elementów elektrycznych (enkoderów, czujników momentu obrotowego, hamulców, okablowania) oraz interfejsów sterujących (sterownika silnika, kondycjonowania czujników). Obudowa mechaniczna zazwyczaj integruje większość z nich w jednym, obrabianym mechanicznie zespole.
Dominującymi materiałami są aluminium 6061-T6 do obudów ogólnego przeznaczenia, aluminium 7075-T6 do kołnierzy konstrukcyjnych o wysokiej wytrzymałości, stal nierdzewna 17-4 PH do wałków i sworzni o dużej wytrzymałości oraz tytan Ti-6Al-4V do zastosowań w robotyce medycznej i lotnictwie, gdzie waga ma krytyczne znaczenie. Polimery inżynieryjne, takie jak PEEK, acetal i nylon, są stosowane do produkcji tulei, powierzchni ciernych i elementów izolacji termicznej.
Główne metody to 5-osiowa obróbka CNC skomplikowanych obudów i ogniw, toczenie CNC typu szwajcarskiego dla małych, precyzyjnych wałków i sworzni, elektroerozyjna obróbka drutowa i wgłębna dla wielowypustów i skomplikowanych elementów hartowanych oraz wytwarzanie addytywne (MJF i SLS) dla prototypów i oprzyrządowania niskoseryjnego. Wybór zależy od geometrii, wymagań dotyczących precyzji, materiału i wielkości produkcji.
Łożyska wałeczkowe krzyżowe zazwyczaj wymagają tolerancji otworu H6 (około ±5 μm), gładkości powierzchni Ra 0.4-0.8 μm , walcowości z tolerancją 5 μm i prostopadłości odsadzenia do osi otworu z tolerancją 10 μm. Łożyska skośne tolerują nieco luźniejsze wymagania dotyczące wykończenia (Ra 0.8-1.6 μm), ale taką samą precyzję wymiarową.
Obróbka 5-osiowa redukuje liczbę zamocowań z czterech do sześciu do jednego lub dwóch, eliminuje błędy wyrównania między zamocowaniami, umożliwia dostęp do podcięć bez użycia specjalistycznych narzędzi i skraca wysięg narzędzia, zapewniając lepszą jakość powierzchni. W przypadku złożonych obudów złącz robota, obróbka 5-osiowa zazwyczaj obniża całkowity koszt i czas realizacji o 30-50% w porównaniu z frezowaniem 3-osiowym.
Twarde anodowanie typu III zwiększa grubość powłoki o 25–75 μm, co efektywnie zmniejsza średnicę otworu o około połowę (powłoka wrasta i wyrasta z podłoża). W przypadku precyzyjnego gniazda łożyska z tolerancją H6, ta zmiana wymiarów powoduje przesunięcie otworu poza tolerancję i może wyeliminować napięcie wstępne łożyska lub spowodować zakłócenia podczas montażu. Otwory łożysk są maskowane przed anodowaniem lub etap powlekania jest pomijany w przypadku tych elementów.



