
Se você acompanha o setor de robótica humanoide, já sabe onde reside o verdadeiro gargalo da indústria. Não é a IA, a locomoção ou o equilíbrio — esses problemas estão sendo resolvidos. O gargalo está na mão.
Uma mão robótica de alta precisão precisa caber dentro de um corpo humano, articular-se em 15 a 25 graus de liberdade, detectar forças de contato na ordem de frações de Newton e suportar milhões de ciclos de preensão. Cada grama importa. Cada 0.01 mm importa. E cada uma das aproximadamente 80 a 150 peças usinadas com precisão dentro de uma mão robótica moderna precisa ser fabricada de acordo com as especificações antes que a mão possa se mover.
At RichconnPassamos muito tempo trabalhando dentro das faixas de tolerância dessas peças — furos de polias com tolerância H5, furos de pivô da falange concêntricos com precisão de ±0.005 mm, elos dos dedos em PEEK usinados sem delaminação, revestimentos da palma produzidos em uma única configuração de 5 eixos. Este guia oferece uma visão do ponto de vista do fabricante sobre o que realmente compõe uma mão dextra: as peças, os materiais, as tolerâncias e os métodos de fabricação que determinam se a mão finalizada funciona ou fica parada em uma prateleira.
Seja para projetar uma nova plataforma humanoide, buscar componentes para um protótipo de pesquisa ou avaliar um fornecedor de usinagem pela primeira vez, as seções abaixo explicam tudo o que você precisa saber.
O panorama da robótica de mãos hábeis em 2026: por que esse componente define a robótica humanoide.
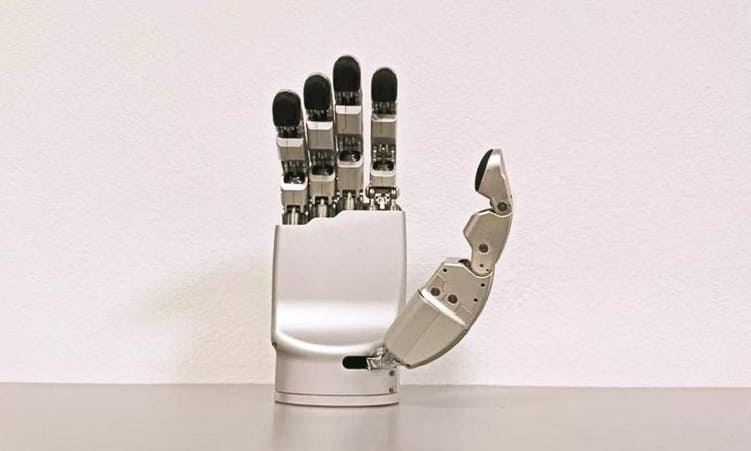
Antes de analisarmos as partes individualmente, é útil entender onde as mãos hábeis se encaixam no contexto mais amplo dos humanoides — e por que elas se tornaram o componente com o qual a maioria dos programas de reconhecimento de humanos está silenciosamente tendo dificuldades.
Por que a destreza manual se tornou o gargalo para os robôs humanoides?
É possível construir um humanoide que anda, se equilibra e manipula objetos simples usando garras convencionais. O que você não consegue fazer com uma garra convencional é dobrar roupa, pegar um ovo, rosquear um parafuso ou entregar um copo d'água para alguém. Toda lista de tarefas de uso geral de um humanoide eventualmente esbarra na necessidade de destreza semelhante à da mão humana — e é aí que a mão se torna o problema mais difícil da plataforma.
Os dados da indústria refletem isso. O relatório da Western Securities de maio de 2026 estimou que as mãos robóticas representavam 14% do valor total dos componentes do Tesla Optimus, sendo que os motores de encaixe oco dentro da mão, por si só, respondiam por cerca de 48% do custo total. As mãos robóticas convencionais chinesas são vendidas atualmente entre ¥50,000 e ¥100,000 por unidade — um preço comparável ao de um braço robótico industrial completo há uma década. Reduzir esse preço para a faixa de ¥5,000 a ¥30,000, necessária para a implantação em massa de robôs humanoides, é fundamentalmente um problema de cadeia de suprimentos e de fabricação.
É aqui que a usinagem CNC se torna fundamental. Fundição e forjamento não conseguem atingir a precisão necessária. A impressão 3D não consegue atingir a relação resistência/massa ideal na produção em massa. O CNC é o único processo que permite a escalabilidade desde o protótipo até a produção em massa, mantendo as tolerâncias que uma mão habilidosa realmente exige.
Arquiteturas de referência: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
O mercado de máquinas manuais de alta precisão não se resume a uma única arquitetura — são várias, cada uma com diferentes implicações de fabricação. Uma breve descrição dos projetos de referência que você verá mencionados repetidamente:
- Mão Destra Sombria — 20 graus de liberdade (DoF) acionados em 24 articulações, com acionamento por tendões e conjunto de atuadores no antebraço. Referência no setor desde meados da década de 2010.
- Tesla Optimus geração 3 — 22 graus de liberdade por mão, 25 atuadores movidos para o antebraço, acionamento híbrido por tendão e fuso de esferas. A referência para a atual geração de programas de robôs humanoides.
- Mão destra da Inspire Robotics — 6 a 12 graus de liberdade, dependendo do modelo, design integrado de servoatuador linear, precisão de posicionamento de 0.2 mm. Uma plataforma chinesa comercialmente consolidada.
- ILDA Hand (Nature Communications, 2021) — 15 graus de liberdade em 20 juntas, acionado por articulações, massa total de 1.1 kg. Uma referência acadêmica sobre o potencial das arquiteturas acionadas por articulações.
- DexLink Hand — 16 graus de liberdade, controlado por ligações, compacto e acessível. Um projeto acadêmico moderno, representativo do segmento de mercado com foco em custo-benefício.
Cada uma delas representa uma aposta diferente sobre como direcionar a energia dos motores até as pontas dos dedos — e cada uma exige uma combinação diferente de peças usinadas.
Três arquiteturas de acionamento e o que elas significam para a manufatura
Ao analisar as configurações específicas de cada mão, você encontrará três arquiteturas de acionamento dominantes. Essa distinção é importante, pois a escolha da arquitetura determina quais componentes predominam na sua lista de materiais — e, portanto, quais capacidades de usinagem você precisa do seu parceiro de fabricação.
As mãos com acionamento direto integram os motores diretamente nos conjuntos dos dedos e da palma. As peças mecânicas são relativamente poucas, mas cada uma precisa acomodar uma cavidade para o motor com alta concentricidade e planicidade de montagem do encoder. Prioridades de usinagem: cavidades de precisão, planicidade da base do encoder e roteamento dos cabos.
As mãos mecânicas acionadas por tendões — como as da Shadow Hand e da Tesla Optimus Gen 3 — movem atuadores para o antebraço e transmitem a força através de tendões que passam por polias. As peças mecânicas internas da mão são mais leves e menores, porém em número muito maior. Você usinará dezenas de polias, roldanas, guias de tendões e tubos de passagem de cabos por mão. As prioridades de usinagem incluem: microprecisão nos furos das polias, superfícies de baixo atrito nos canais de cabos e perfis de ranhuras repetíveis.
Mãos articuladas — ILDA, DexLink, SyLink — usam articulações mecânicas rígidas para transmitir o movimento de motores localizados na mão ou na palma da mão. O número de peças é menor do que em projetos acionados por tendões, mas cada articulação exige tolerâncias rigorosas nos furos dos pinos para manter a precisão cinemática. Prioridades de usinagem: furos de pivô precisos, comprimentos de elos correspondentes, interfaces de pinos guia.
A maioria das mãos humanoides da geração atual, incluindo a de Tesla, são, na verdade, arquiteturas híbridas — combinando acionamento por tendões com fusos de esferas ou fusos planetários para articulações de alta força. A implicação para a fabricação é clara: um parceiro que trabalha em mãos modernas e hábeis precisa lidar com as peças das três arquiteturas.
Componentes Esqueléticos e Estruturais
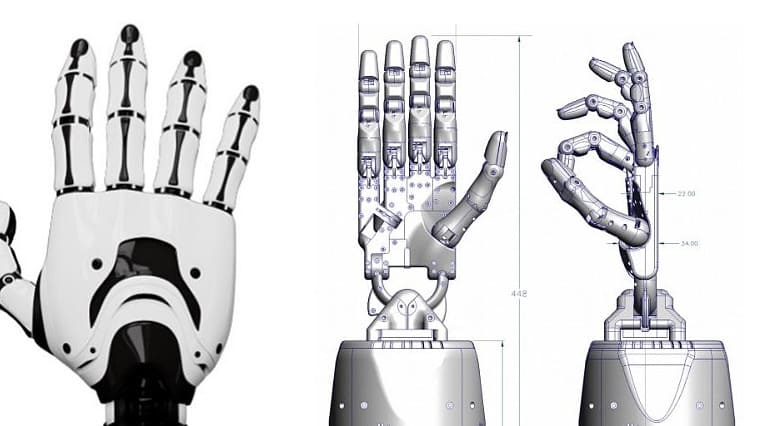
As estruturas ósseas de uma mão hábil suportam toda a carga que a mão enfrenta — forças de preensão, cargas de impacto e as pré-cargas internas de tendões e atuadores. Elas também definem as dimensões e a massa geral da mão, que influenciam diretamente o balanço de massa do punho e do antebraço.
Falanges: Segmentos Distais, Médios e Proximais dos Dedos
Os dedos humanos possuem três falanges — proximal (mais próxima da palma da mão), média e distal (ponta do dedo). A maioria dos dedos robóticos antropomórficos replica essa estrutura, resultando em aproximadamente 12 falanges por mão (quatro dedos × três falanges), mais duas falanges para o polegar.
Cada falange é uma pequena estrutura interna — tipicamente com 15 a 30 mm de comprimento e 8 a 15 mm de largura — que precisa abrigar rolamentos de pivô em cada extremidade, fornecer passagem para tendões ou articulações, montar sensores táteis na face palmar e conectar-se às falanges vizinhas por meio de juntas de pivô usinadas com precisão. A espessura da parede diminui para 0.8 a 1.2 mm nas menores falanges distais.
As prioridades de usinagem em uma falange são a concentricidade do furo de pivô (tipicamente ±0.005 mm entre os dois furos da articulação), a simetria correspondente entre os lados esquerdo e direito do par de dedos e um acabamento superficial suficientemente liso para que o movimento do tendão ou da articulação não gere detritos de desgaste dentro da articulação.
Estruturas da palma da mão e da base do carpo
A palma da mão é a espinha dorsal estrutural da mão. Ela contém as interfaces de montagem para as bases dos cinco dedos, abriga quaisquer atuadores internos (em arquiteturas de acionamento direto ou por articulação), direciona os tendões do pulso para os dedos e fornece a conexão mecânica com o pulso e o antebraço.
As estruturas das palmas das mãos são normalmente usinadas a partir de tarugos de alumínio — seja 6061-T6 para projetos com foco em custo ou 7075-T6 onde a rigidez estrutural é mais importante. Em mãos com acionamento por tendões, a palma também serve como o principal canal de passagem dos tendões, o que significa que dezenas de pequenos canais internos e cavidades para polias precisam ser usinados no que, externamente, parece uma estrutura orgânica lisa.
Este é um dos argumentos mais fortes a favor da usinagem CNC de 5 eixos na produção de mãos que exigem destreza. Uma estrutura de palma bem projetada pode ser usinada a partir de um único bloco de alumínio em uma ou duas configurações com capacidade de 5 eixos, ou em seis ou mais configurações com roteamento de 3 eixos. O número de configurações afeta diretamente o custo, o prazo de entrega e a consistência dimensional entre os lotes de produção.
Base do polegar e alojamento conjunto CMC
O polegar é a parte da mão mecanicamente mais complexa. Sua articulação basal — a articulação carpometacarpal (CMC) — é uma articulação em sela nos humanos, permitindo dois graus de liberdade rotacionais independentes que possibilitam posicionar a ponta do polegar em um amplo espaço. Reproduzir isso em componentes mecânicos é realmente difícil.
A maioria dos designs de mãos hábeis implementa a articulação CMC usando dois eixos de rotação que se cruzam, o que significa que a base do polegar precisa acomodar dois conjuntos de assentos de rolamento ortogonais em um espaço muito compacto. O desafio de usinagem é real: dois furos para rolamentos H6 cujos eixos devem se cruzar com uma precisão de alguns centésimos de milímetro, em uma única peça usinada raramente maior que 25 × 30 × 40 mm.
Consideramos a usinagem da base do polegar uma especialidade dentro do trabalho manual que exige destreza. Normalmente, é a peça individual com a maior tolerância em toda a mão.
Adaptador de pulso e interface mão-antebraço
Na junção da mão com o antebraço, é necessário um adaptador mecânico que suporte a carga estrutural, direcione a fiação dos atuadores para os encoders e sensores táteis e — em projetos acionados por tendões — direcione os tubos guia dos tendões que transmitem a força dos atuadores do antebraço para a mão.
Os adaptadores de pulso são geralmente usinados em alumínio 7075-T6 ou, em plataformas de maior capacidade de carga, em titânio Ti-6Al-4V. As características críticas são o padrão de furação que se encaixa no antebraço (tolerância posicional tipicamente de ±0.02 mm), a geometria de passagem de cabos e tendões e — onde a mão gira independentemente na articulação do pulso — os alojamentos dos rolamentos para o próprio rolamento do pulso.
Componentes de transmissão de atuação
Se você estiver construindo uma mão moderna e flexível acionada por tendões, é aqui que se concentra a maior parte das peças usinadas. Cada tendão precisa de polias para mudar de direção, guias para controlar o trajeto e — cada vez mais — fusos de esferas de precisão para converter o movimento rotativo do atuador em deslocamento linear do tendão.
Polias e roldanas: o núcleo da transmissão tendinosa
Um único dedo articulado por tendão normalmente passa por seis a doze polias no trajeto do atuador no antebraço até a ponta do dedo. Multiplicando por mais de 20 graus de liberdade, obtemos de 120 a 250 polias por mão — frequentemente mais do que em qualquer outra categoria de peças usinadas.
As polias para mãos hábeis são pequenas (tipicamente com diâmetro externo de 4 a 10 mm) e precisam girar suavemente sob a tensão do tendão, sem desgastá-lo. O perfil da ranhura é extremamente importante. Uma ranhura muito afiada corta o tendão. Uma ranhura muito rasa permite que o tendão salte para fora com a vibração. O objetivo típico é um perfil de ranhura semicircular, com diâmetro do tendão dentro de 0.05 mm, e rugosidade superficial de 0.4 μm ou melhor.
Os furos das polias são os elementos com maior tolerância na maioria das mãos. A tolerância H5 (±3 μm em diâmetros pequenos) é comum porque a oscilação da polia se traduz diretamente em variação do trajeto do tendão e eventual falha.
Tubos para roteamento de cabos e guias para tendões
Onde as polias não conseguem fornecer suporte contínuo — longos trechos retos pela palma da mão, transições entre articulações — os tubos de guia e as buchas de rolamento entram em ação. Essas são pequenas peças cilíndricas, geralmente de PEEK ou acetal, com furos internos polidos que permitem que os tendões deslizem com o mínimo de atrito.
O desafio de usinagem reside no acabamento da superfície interna do furo. Um tendão que se move milhões de vezes contra um furo áspero desgastará tanto a si mesmo quanto o tubo. O acabamento interno desejado para o furo é de Ra 0.2 μm ou melhor, o que normalmente requer um passe de acabamento com uma ferramenta revestida de diamante ou uma operação de polimento pós-usinagem.
Os raios de curvatura do tubo guia também são importantes. Qualquer curvatura mais acentuada que aproximadamente 8 vezes o diâmetro do tendão aumenta drasticamente o atrito e reduz a vida útil do tendão. Este é um dos pontos de DFM (Design for Manufacturing) que frequentemente levantamos durante as revisões de projeto.
Porcas e alojamentos de parafusos de rolos planetários em miniatura
O Tesla Optimus Gen 3 popularizou o uso de fusos de esferas planetários em miniatura em atuadores humanoides. Essa arquitetura converte o movimento rotativo do motor em um movimento linear preciso de tensionamento de tendões, com densidade de força muito maior do que fusos de esferas e melhor eficiência do que atuadores harmônicos em tamanhos reduzidos.
Os elementos de parafuso e rolete em si são provenientes de fabricantes especializados — a usinagem de perfis de rosca com essa precisão é uma disciplina dedicada. Mas as carcaças, interfaces de porca e adaptadores de montagem que suportam os fusos de roletes planetários são exatamente o tipo de peças usinadas de alta precisão com as quais trabalhamos regularmente. Os furos das carcaças para as porcas dos fusos de roletes planetários normalmente exigem tolerância H6 com cilindricidade dentro de 3 μm, e o esquadro do ombro de montagem afeta a pré-carga do parafuso e sua vida útil em serviço.
Engrenagens sem-fim, engrenagens cônicas e carcaças de redutores
Além dos fusos de rolos, as engrenagens helicoidais são comuns em designs de mãos articuladas — particularmente em juntas compactas com travamento automático, onde se deseja que o dedo mantenha a posição sem torque contínuo do motor. As engrenagens cônicas aparecem em pontos de transmissão em ângulo reto, especialmente nas bases do polegar e nas articulações do pulso.
Não usinamos os dentes das engrenagens em si — isso geralmente é feito por fabricantes especializados em engrenagens usando fresagem ou torneamento. Mas usinamos os blanks das engrenagens que são enviados para o corte dos dentes, e usinamos os alojamentos que acomodam as engrenagens acabadas. A concentricidade do furo e o esquadro dos ombros nos alojamentos das engrenagens afetam diretamente os padrões de contato da malha de engrenamento, o que afeta o ruído, a folga e a vida útil.
Acoplamentos e adaptadores de motor para transmissão
Entre os eixos do motor e os componentes de transmissão — parafusos, engrenagens, bobinas de tendão — são necessários acoplamentos e adaptadores. Em atuadores manuais de alta precisão, estes são geralmente acoplamentos rígidos ou de fole em miniatura, usinados em aço inoxidável ou titânio.
As características críticas são o mecanismo de fixação (normalmente um colar com fenda e um parafuso de fixação M2 ou M2.5), a concentricidade entre o furo do motor e o furo de transmissão (normalmente ±0.005 mm) e — para acoplamentos tipo fole — a flexibilidade da seção do fole, que absorve pequenos desalinhamentos enquanto transmite o torque rigidamente.
Componentes de montagem de sensores e eletrônicos
As mãos modernas e hábeis estão repletas de sensores. Cada ponta dos dedos possui uma matriz tátil. Cada articulação tem um codificador de posição. Cabos precisam ser instalados entre todos esses componentes e os controladores centrais sem danificar o isolamento. As peças usinadas que suportam essa camada de sensores e componentes eletrônicos são pequenas, mas numerosas.
Substratos de montagem de sensores táteis
Sensores táteis de ponta de dedo — matrizes capacitivas, sensores ópticos GelSight, grades de pressão MEMS — necessitam de substratos de montagem rígidos que os mantenham em alinhamento preciso em relação à falange subjacente. O substrato fornece suporte mecânico, define a geometria da superfície de contato flexível e, frequentemente, oferece blindagem EMI.
Normalmente, usinamos esses substratos em alumínio ou PEEK. As características críticas são a planicidade da superfície superior (que afeta a calibração do sensor), o sulco de vedação periférico (que impede a entrada de contaminantes na cavidade do sensor) e a geometria da saída do cabo (que não deve tensionar o conector flexível do sensor).
Suportes de encoder e flanges de montagem de precisão
Cada junta acionada possui pelo menos um codificador de posição. Atualmente, trata-se tipicamente de um codificador absoluto magnético com um chip na placa de circuito impresso e um pequeno ímã no eixo rotativo. A distância entre o ímã e o chip deve ser mantida dentro de limites estreitos — geralmente de 0.5 a 1.5 mm — para que o codificador faça leituras confiáveis.
Essa tolerância na folga de ar determina as especificações de usinagem do suporte do encoder. A planicidade da superfície de montagem do suporte, a tolerância de posição do furo de montagem do ímã e o esquadro do conjunto se combinam para determinar se o encoder lê ou gera erros. Normalmente, mantemos essas características dentro de uma tolerância de ±0.02 mm nos suportes dos encoders.
Canais de cabos internos e recursos de gerenciamento de fios
Uma mão hábil carrega dezenas de cabos de bitola fina — energia e sinal para encoders, drivers e sensores táteis. Esses cabos precisam passar pela estrutura interna da mão sem beliscar, desgastar ou bloquear o movimento mecânico.
O projeto de canaletas para cabos é uma das áreas em que a usinagem de 5 eixos demonstra seu valor. Canaletas internas suaves e curvas — com raios generosos nos pontos de entrada e saída — são muito mais fáceis de usinar em equipamentos de 5 eixos do que em fresamento de 3 eixos, que exige múltiplas configurações e produz geometria interna escalonada. As canaletas para passagem de cabos são normalmente especificadas com diâmetro de 1.5 a 3 mm e raios de entrada e saída de pelo menos 2 vezes o diâmetro da canaleta.
Considerações sobre blindagem EMI em carcaças usinadas
Circuitos de acionamento de motores de alta corrente e circuitos de sensores de baixa tensão compartilhando espaço dentro de uma mão pequena criam desafios significativos de interferência eletromagnética. Carcaças de alumínio usinadas podem servir como blindagens EMI eficazes — mas somente se a usinagem permitir um contato elétrico limpo entre as superfícies de acoplamento.
Na prática, isso significa que as juntas da carcaça, onde a blindagem EMI é importante, não devem ser anodizadas nas superfícies de contato, já que a anodização Tipo III produz uma camada isolante elétrica. A solução é mascarar essas superfícies durante a anodização ou especificar uma alternativa condutora, como um revestimento de conversão de cromato transparente nas flanges de contato.
Seleção de materiais para componentes de mão hábil
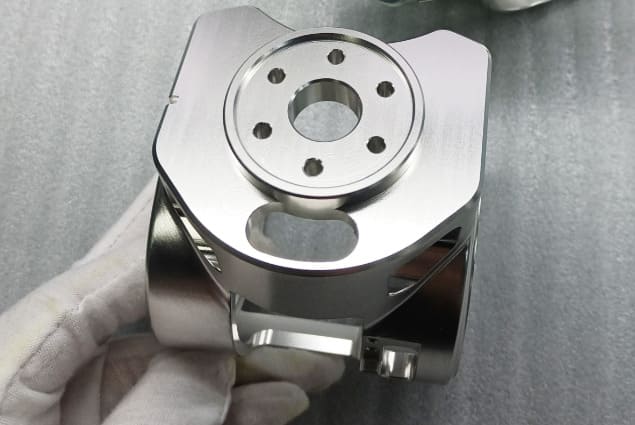
A escolha do material influencia todas as outras decisões no projeto manual preciso. Ela define o limite de resistência em relação à massa, determina quais tratamentos de superfície são possíveis e, muitas vezes, decide se uma determinada característica é sequer usinável na escala necessária.
Ligas de alumínio: 6061-T6 vs. 7075-T6 para estruturas esqueléticas
O alumínio domina a construção esquelética de mãos habilidosas. Sua combinação de baixa densidade (2.7 g/cm³), excelente usinabilidade e compatibilidade com anodização dura o torna a escolha padrão para estruturas de palma, falanges e suportes estruturais.
O alumínio 6061-T6 é uma opção versátil e econômica. Ele permite usinagem limpa, mantém as tolerâncias mesmo após ciclos térmicos e aceita bem a anodização dura. Use-o para revestimentos de palmas, placas de cobertura e elementos estruturais não críticos.
O aço 7075-T6 entra em cena quando a relação resistência/massa é crucial — em bases para o polegar, suportes para as pontas dos dedos que suportam altas cargas, adaptadores para o pulso e qualquer peça onde a espessura mínima da parede esteja sendo levada ao limite. Sua resistência ao escoamento é quase o dobro da do 6061, ao custo de uma matéria-prima mais cara e menor resistência à corrosão.
A mão habilidosa típica utiliza uma combinação de alumínio — 6061 para a maioria das peças e 7075 para a pequena porcentagem de componentes onde a redução de massa realmente importa. Nossa página sobre usinagem CNC de alumínio aborda ambas as ligas em detalhes, caso você queira especificações de materiais mais aprofundadas.
Titânio Ti-6Al-4V para aplicações médicas e com restrições de peso
O titânio Ti-6Al-4V — grau 5 — é a união da precisão da construção artesanal com a metalurgia aeroespacial. Sua densidade (4.43 g/cm³, cerca de 60% da densidade do aço), combinada com alta resistência e excelente resistência à corrosão, o torna valioso para elementos estruturais com restrições de peso e para aplicações em robótica médica, onde a biocompatibilidade e a compatibilidade com esterilização são essenciais.
Aplicações práticas em mãos hábeis: adaptadores de pulso em plataformas humanoides onde cada grama nas extremidades se amplifica em toda a cadeia cinemática; bases de polegar em mãos de pesquisa de alto desempenho; componentes de atuadores finais de robôs cirúrgicos; e qualquer peça exposta a ciclos de esterilização em autoclave.
A compensação na fabricação é real. A usinagem CNC de titânio opera a uma fração da velocidade de corte do alumínio, a vida útil da ferramenta é menor e o gerenciamento térmico exige refrigeração abundante com controle rigoroso de cavacos. Espere um custo de usinagem por peça aproximadamente 3 a 4 vezes maior em comparação com geometrias equivalentes em alumínio. O custo adicional só se justifica quando a redução de custos em larga escala realmente se reflete na plataforma.
PEEK e PEEK-CF: Por que o Tesla Optimus utiliza polímeros de alto desempenho?
O PEEK — poliéter éter cetona — tornou-se o material característico da era das mãos humanoides. O programa Optimus Gen 2 da Tesla reduziu aproximadamente 10 kg da massa da geração anterior, principalmente pela substituição de componentes estruturais de metal por PEEK e PEEK reforçado com fibra de carbono (PEEK-CF).
As propriedades que tornam o PEEK atraente para trabalhos manuais que exigem destreza:
- Densidade em torno de 1.32 g/cm³ — menos da metade de alumínio, menos de um terço de aço
- Resistência à tração em torno de 100 MPa (sem carga) a 240 MPa (com 30% de carga de fibra de carbono) — competitivo com o alumínio em termos de relação resistência/massa
- Temperatura de operação contínua acima de 250°C — longe de ser uma limitação na mão
- Resistência química e biocompatibilidade — possibilita aplicações em robótica médica
- Propriedades autolubrificantes — reduz a necessidade de buchas separadas em alguns projetos de juntas
A usinagem de PEEK difere da usinagem de metais. Os avanços são maiores, as velocidades são moderadas e a geometria da ferramenta prioriza o corte limpo em detrimento da evacuação de cavacos. O gerenciamento térmico passa de preocupações com o desgaste da ferramenta para a distorção do material — o PEEK pode amolecer e formar grumos se os parâmetros de corte não estiverem corretos. No caso do PEEK-CF, as fibras de carbono abrasivas aceleram significativamente o desgaste da ferramenta, sendo frequentemente necessário o uso de ferramentas revestidas com diamante para um acabamento consistente.
Usinamos regularmente PEEK puro e PEEK-CF para componentes de mão que exigem destreza. Se você estiver projetando uma mão que utilize a estratégia de materiais da Tesla, nossa página sobre capacidades de usinagem CNC de PEEK detalha as classes e os processos específicos.
Aço inoxidável 17-4 PH para eixos, pinos e rolamentos de polias.
Onde o alumínio e o polímero não são suficientemente resistentes — pinos de articulação de alta carga, pinos guia em juntas estruturais, eixos pequenos dentro de atuadores — o aço inoxidável 17-4 PH, endurecido por precipitação, assume o papel principal. Na condição H900, ele oferece limite de escoamento acima de 1170 MPa, com boa resistência à corrosão e estabilidade dimensional por meio de tratamento térmico.
Usinamos o aço 17-4 PH em condição de recozimento de solubilização e, em seguida, realizamos o endurecimento por precipitação após a usinagem primária estar completa. A distorção durante o envelhecimento é mínima em peças simétricas, que são a maioria dos pinos e eixos.
Cobre-berílio e cerâmicas de engenharia para interfaces especializadas
Nas extremidades do design de mãos de alta precisão, você ocasionalmente encontrará cobre-berílio (excelente para molas pequenas e contatos condutores não magnéticos) e cerâmicas de engenharia (para superfícies deslizantes de alto desgaste ou isoladores elétricos). Esses são materiais especiais com requisitos de manuseio específicos, mas aparecem na lista de materiais para mãos de pesquisa de alto desempenho e aplicações industriais especializadas.
Três desafios de fabricação exclusivos para mãos hábeis
A usinagem de componentes manuais que exigem destreza não se resume a "usinagem com robôs pequenos". Três desafios distintos moldam a forma como a fabricação deve ser abordada, diferenciando-se de outros trabalhos de precisão.
Miniaturização: Usinagem de características com dimensões inferiores a 1 mm
Os menores detalhes em uma mão hábil — ranhuras para polias, orifícios para passagem de cabos, parafusos de montagem de sensores táteis — geralmente têm menos de 1 mm. Ranhuras para polias com 0.5 mm de largura, furos roscados M1.0 e canais para cabos com 0.6 mm de diâmetro são comuns.
A micromecanização nessa escala exige fusos de ultraprecisão operando a 40,000 a 80,000 RPM, microferramentas especializadas (normalmente de metal duro com revestimento de diamante para usinagem de polímeros ou metais não ferrosos) e controle térmico rigoroso tanto da peça quanto da máquina-ferramenta. A estabilidade da temperatura ambiente de ±1 °C durante a usinagem é padrão para trabalhos de micromecanização de alta precisão. A deflexão da ferramenta sob a força de corte torna-se uma fonte dominante de erros, o que exige parâmetros de corte conservadores e uma estratégia cuidadosa de trajetória da ferramenta.
Geometria orgânica complexa das palmas das mãos e bases dos polegares
A palma da mão de uma pessoa moderna e hábil se assemelha menos a uma peça usinada e mais a uma estrutura biológica — superfícies curvas, cavidades esculpidas, canais para cabos, saliências de montagem em ângulos compostos. As bases dos polegares compartilham a mesma complexidade em miniatura.
A usinagem eficiente dessas formas exige capacidade de 5 eixos. Uma concha de palma que exigiria cinco ou seis configurações em fresagem de 3 eixos pode normalmente ser finalizada em uma ou duas configurações com usinagem de 5 eixos, com melhor consistência dimensional devido à ausência de erros de alinhamento entre as configurações.
Outra consequência da geometria complexa é a fixação. Morsas e estratégias de fixação padrão não seguram as palmas das mãos de forma confiável. Frequentemente, construímos dispositivos de fixação personalizados com mordentes macios para lotes de produção de palmas e bases de polegar — um pequeno investimento inicial em ferramentas que se paga ao longo do lote.
Precisão em escala: do protótipo aos volumes de produção
Uma mão protótipo com destreza é uma coisa. Cem mãos são outra. Mil mãos por mês — o volume que os programas de robôs humanoides emergentes estão começando a exigir — é um problema de fabricação fundamentalmente diferente.
A obtenção de furos para polias H5 em um protótipo é possível com ajustes manuais cuidadosos e inspeção minuciosa. A obtenção de furos para polias H5 em 250 polias por mão, ao longo de 1,000 mãos por mês, exige controle estatístico de processo, medição automatizada durante o processo e — frequentemente — configurações de máquinas com trocador de paletes que permitem que uma única máquina opere sem supervisão por ciclos prolongados. Trata-se de uma disciplina de fabricação diferente, e escolher um fornecedor que possa acompanhar a escala do seu programa é uma decisão que vale a pena tomar desde o início.
Processos CNC por tipo de componente
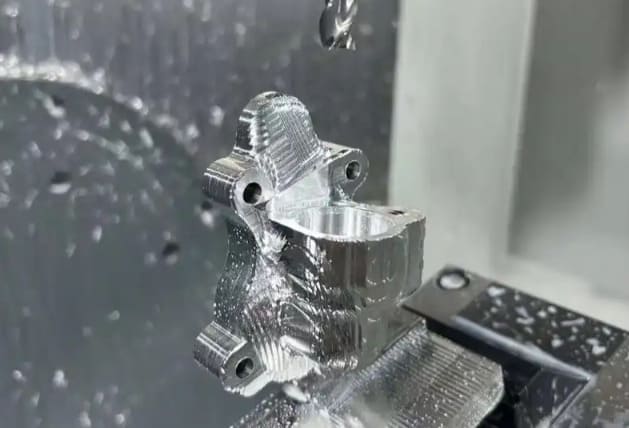
Nem todas as peças que exigem destreza manual utilizam o mesmo processo. A escolha do processo certo para a peça certa é o que define o custo, a qualidade e o prazo de entrega.
Usinagem de 5 eixos para revestimentos de palma e bases de polegar
As palmas das mãos, bases para os polegares, adaptadores de pulso e qualquer peça com ângulos compostos ou superfícies curvas orgânicas devem ser fabricadas em equipamentos de 5 eixos. A redução na taxa de configuração, por si só, geralmente compensa o custo mais elevado da máquina por hora — uma palma de mão fabricada em 5 eixos, com acabamento em uma única configuração a US$ 80/hora, costuma ser mais barata no geral do que uma palma de mão fabricada em 3 eixos, que requer cinco configurações a US$ 50/hora, considerando erros de alinhamento e desperdício.
Além do custo, a usinagem de 5 eixos permite que os projetistas utilizem geometrias que a usinagem de 3 eixos não consegue produzir de forma econômica — como recortes para encaixe de peças, canais de cabos angulados e bolsos para tendões com contornos específicos. Essa liberdade geométrica geralmente resulta em um design de palma mais leve, resistente e integrado.
Micromecanização para detalhes de falanges e articulações dos dedos
As falanges e suas características de articulação interna são processadas no regime de micromecanização. Diâmetros de ferramenta de 0.3 mm a 2 mm, velocidades de rotação de até 80,000 RPM e forças de corte suficientemente pequenas para que a deflexão da ferramenta se torne o limite de precisão dominante.
As técnicas que fazem a diferença: fresamento concordante para manter a carga de cavacos consistente, trajetórias de ferramenta trocoidais para ranhuras para evitar o contato total da ferramenta e controle térmico rigoroso em toda a trajetória da ferramenta, pois a expansão térmica nessas escalas faz com que as peças saiam da tolerância rapidamente.
A fixação em escala de micromecanização é muitas vezes tão importante quanto o próprio corte. Placas de fixação a vácuo, mordentes macios personalizados ou dispositivos de fixação específicos permitem segurar peças pequenas sem deformá-las.
Usinagem suíça para pinos de polia, eixos e elementos roscados.
Peças cilíndricas pequenas e de alta precisão devem ser usinadas em tornos tipo suíço . Pinos de polia, pinos guia, eixos de atuadores, elementos de acoplamento, barras roscadas — todos eles saem dos equipamentos suíços com acabamento mais limpo, maior concentricidade e a um custo unitário menor do que em tornos convencionais com operações secundárias.
Características típicas da usinagem suíça relevantes para trabalhos manuais de alta precisão: relações comprimento/diâmetro de até 20:1 sem deflexão perceptível, tolerâncias de diâmetro dentro de ±2.5 μm, acabamento superficial Ra 0.4 μm após torneamento. Rosqueamento, ranhuras e recartilhamento são realizados na mesma configuração, o que reduz significativamente o custo por peça em lotes de produção.
Para um lote de 500 pinos de polia, o torneamento suíço produz uma peça completa por ciclo, sem necessidade de operações secundárias. A relação custo-benefício é bastante atraente quando o número de peças começa a aumentar.
Eletroerosão a fio para ranhuras de polias, estrias e detalhes internos precisos.
Algumas características simplesmente não podem ser produzidas por ferramentas rotativas. Cantos internos vivos em ranhuras de guia de tendões, estrias de precisão em eixos de acoplamento e perfis complexos de ranhuras de polias são todos do domínio da eletroerosão a fio.
A eletroerosão a fio produz acabamentos superficiais com rugosidade superficial de até Ra 0.4 μm e tolerâncias dimensionais de ±5 μm. É um processo mais lento e caro por peça do que a fresagem, mas muitas vezes é a única opção viável para determinadas geometrias — e, em alguns casos, o único processo capaz de produzir uma característica em material endurecido sem a necessidade de usinagem posterior com tratamento térmico.
Considerações pós-usinagem: rebarbação, limpeza e preparação da superfície
A usinagem é apenas o primeiro passo. Componentes manuais que exigem destreza geralmente requerem um cuidadoso desbastamento — especialmente em canais de cabos internos, onde qualquer borda saliente danificará o isolamento com o tempo. A limpeza ultrassônica remove o fluido de usinagem e micropartículas antes da montagem. A preparação da superfície para a colagem adesiva (cada vez mais comum em conchas de palma compostas) requer produtos químicos específicos e controle rigoroso do processo.
Nenhuma dessas etapas é opcional. Uma polia perfeitamente usinada com uma pequena rebarba na ranhura pode romper os tendões em poucas semanas.
Tolerâncias, GD&T e Controle de Qualidade
Declarações genéricas de tolerância não ajudam ninguém. É isso que realmente verificamos nos componentes que exigem destreza manual na produção.
Metas de tolerância por tipo de componente
A tabela abaixo apresenta as tolerâncias-alvo típicas para as características mais comuns usinadas manualmente com precisão. Os programas individuais podem apresentar tolerâncias mais rigorosas ou mais amplas, dependendo do projeto da junta e da ferramenta redutora escolhida.
| Componente/Recurso | Tolerância Típica | Acabamento de superfície típico |
|---|---|---|
| Furo da polia (para rolamento em miniatura) | H5 (±3 μm) | Ra 0.4 μm |
| Perfil da ranhura da polia | ± 0.05 mm | Ra 0.4 μm |
| furo de articulação da falange | H6 (±5 μm) | Ra 0.8 μm |
| Perfil externo da concha da palmeira | ± 0.05 mm | Ra 1.6 μm |
| furo do canal do tendão da casca da palma | ± 0.02 mm | Ra 0.2 μm |
| concentricidade do furo da articulação CMC do polegar | ± 0.01 mm | Ra 0.4 μm |
| planicidade de montagem do suporte do encoder | ± 0.02 mm | Ra 0.8 μm |
| Posição do padrão de parafusos do adaptador de pulso | ± 0.02 mm | Ra 1.6 μm |
| Diâmetro do pino de cavilha em miniatura | h5 (±3 μm) | Ra 0.2 μm |
| Características roscadas (M1.0-M2.5) | 6H interno / 6g externo | - |
Estratégia GD&T para empilhamentos críticos de montagem
Uma mão habilidosa apresenta tolerâncias acumuladas de montagem que seriam assustadoras se fossem calculadas de forma ingênua. O caminho desde o ponto de referência do pulso, passando pela palma da mão, articulação da base do dedo, três falanges e até a ponta do dedo, cruza de 15 a 20 elementos dimensionados. Mesmo que cada elemento apresente uma tolerância de ±0.05 mm, a estimativa ingênua ultrapassa ±1 mm — o suficiente para comprometer completamente a precisão cinemática.
A solução é GD&T funcional. Cada peça recebe um sistema de referência baseado nas características de acoplamento com as peças vizinhas. As tolerâncias de posição são referenciadas a esse sistema, em vez de serem acumuladas por meio de tolerâncias dimensionais. As tolerâncias de perfil controlam as superfícies de acoplamento críticas sem exigir dimensões individuais em cada característica.
Se bem executada, uma mão com tolerâncias individuais de ±0.05 mm em cada detalhe pode ser montada com precisão de ±0.1 mm na ponta dos dedos. Se mal executada, as mesmas tolerâncias produzem mãos que não funcionam.
Protocolos de Inspeção: CMM, Medição Óptica e Perfilometria de Superfície
Inspecionamos partes da mão que exigem destreza, utilizando protocolos em camadas:
- Inspeção CMM do primeiro artigo Verifica cada especificação GD&T na primeira peça de um lote de produção, com um relatório completo de desvios referenciado aos dados de projeto.
- Medição em processo — Calibradores de diâmetro interno, calibradores de pinos, calibradores de altura — verificam as dimensões críticas de cada peça durante a produção.
- Medição óptica em características sem contato (perfis externos, formatos de ranhuras, paredes finas) onde as sondas CMM são impraticáveis
- Perfilometria de superfície em furos de rolamento críticos, canais de tendões e ranhuras de polias para verificar as metas de Ra e os parâmetros completos de textura da superfície.
- inspecção 100% em furos de polias, furos de CMC de polegar e qualquer elemento onde uma falha em campo seria catastrófica.
Cada lote é enviado com certificações de materiais rastreáveis até o número de lote da fábrica, Certificados de Conformidade e relatórios de inspeção dimensional para características críticas.
Diretrizes de Design para Fabricação (DFM) para Designers com Habilidade Manual Exímia
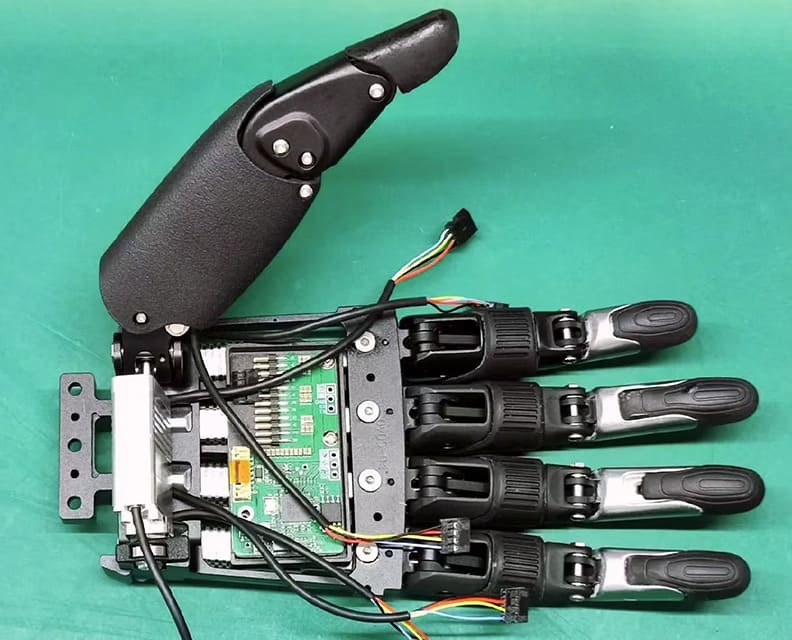
A contribuição mais valiosa que um parceiro de usinagem pode oferecer não é um orçamento, mas sim a revisão do projeto que ocorre antes do orçamento. Esta seção aborda os pontos de DFM (Design for Manufacturing) que mais frequentemente destacamos em projetos de usinagem manual de precisão.
Espessura mínima da parede por material e tipo de característica
A espessura mínima da parede varia significativamente de acordo com o material e se a parede é um elemento estrutural crítico em termos de rigidez ou um revestimento estético:
- Alumínio 6061-T6: Mínimo de 0.8 mm para paredes estruturais, 0.5 mm para revestimentos cosméticos curtos com nervuras de reforço.
- Alumínio 7075-T6: Mínimo de 0.6 mm para paredes estruturais e 0.4 mm para revestimentos cosméticos curtos.
- Titânio Ti-6Al-4V: 0.5 mm mínimo para paredes estruturais
- OLHADINHA: Espessura mínima de 1.0 mm para paredes estruturais e 0.6 mm para revestimentos estéticos (o polímero amolece em seções mais finas durante a usinagem).
- PEEK-CF: Mínimo de 0.8 mm, mas esteja ciente dos efeitos da orientação das fibras perto de paredes finas.
Abaixo desses limites, você verá distorção da peça durante a usinagem, marcas de vibração na superfície acabada ou retorno elástico que fará com que a dimensão final fique fora da tolerância.
Geometria de ranhura da polia que usina com eficiência
Os perfis das ranhuras das polias parecem simples no desenho, mas escondem complexidades de fabricação. Alguns pontos de DFM (Design for Manufacturing) que reduzem custos:
- Especifique um perfil de ranhura semicircular que corresponda ao diâmetro nominal do tendão — não uma ranhura em V acentuada.
- Aceite uma tolerância de perfil de 0.05 a 0.1 mm em vez de tentar chegar a ±0.02 mm; o tendão se adapta à diferença.
- A profundidade do sulco deve ser igual a 30-45% do diâmetro do tendão — sulcos mais profundos causam compressão do tendão, enquanto sulcos mais rasos permitem que o tendão salte.
- Faça chanfros nas bordas de entrada em ambos os lados da ranhura para eliminar a abrasão do tendão na entrada e na saída.
Raio de curvatura do roteamento de cabos e geometria do tubo guia
O trajeto dos tendões e cabos determina se sua mão funcionará após 10,000 ciclos ou após 10,000,000 de ciclos:
- Raio mínimo de curvatura do tendão: 8 vezes o diâmetro do tendão (raios menores reduzem drasticamente a vida útil do tendão).
- Raio de curvatura do roteamento do cabo: mínimo de 5 vezes o diâmetro externo do cabo
- Acabamento do furo interno do tubo guia: Ra 0.2 μm ou melhor
- Chanfros de entrada e saída do tubo guia: 45° × 0.3 mm (mínimo)
- Evite transições abruptas entre tubos guia e seções de passagem livre — utilize uma transição curta em forma de trombeta.
Selecionando parafusos em miniatura: Roscas M1.0 a M2.5
A montagem manual precisa utiliza dezenas de fixadores em miniatura. Alguns pontos importantes:
- Prefira roscas M1.6, M2.0 e M2.5 em vez de M1.0 e M1.2 sempre que possível — as roscas menores se desgastam com facilidade e são muito mais difíceis de inspecionar.
- Use parafusos de cabeça sextavada interna para conexões estruturais; parafusos de fenda ou Phillips podem espanar durante a montagem nesses tamanhos.
- Especificar insertos roscados (helicoidais ou de pressão) em peças de polímero e alumínio sujeitas a desmontagem repetida.
- As especificações de torque são importantes: apertar demais um parafuso M1.6 é fácil e destrutivo.
Consolidação de peças para reduzir o acúmulo de tolerâncias de montagem
Cada junta em uma montagem adiciona tolerância à composição. Uma das intervenções de DFM (Design for Manufacturing) de maior valor é a combinação de múltiplas peças usinadas em uma única peça usinada mais complexa.
Uma palma da mão projetada como cinco peças usinadas separadas, além de fixadores, apresenta maior acúmulo de tolerâncias, maior tempo de montagem e mais modos de falha do que a mesma palma projetada como uma única peça usinada em 5 eixos. A versão de peça única é mais cara por unidade do que qualquer uma das cinco peças, mas mais barata do que a soma delas, e produz uma montagem com melhor desempenho.
Quando envolver seu parceiro de fabricação: Cronograma de revisão do projeto
Quanto antes, melhor. A utilização de informações de fabricação durante o projeto CAD geralmente economiza de 20 a 40% do custo de produção por meio da consolidação de peças, simplificação de recursos e substituição de materiais. A mesma utilização de informações após a finalização do projeto geralmente economiza menos de 10% e, muitas vezes, exige alterações no projeto que se propagam para componentes adjacentes.
Preferimos iniciar as revisões de projeto no ponto em que a arquitetura cinemática está definida, mas a geometria detalhada dos componentes ainda está em desenvolvimento. É nesse momento que uma perspectiva de fabricação agrega mais valor.
Volume, custo e prazo de entrega: a realidade
Informações honestas sobre o custo real de um programa e sua duração real.
Quantidades de protótipos: O que esperar (1-10 unidades)
A produção de protótipos de um conjunto completo de mãos articuladas — incluindo todos os componentes usinados para uma mão — geralmente leva de 4 a 8 semanas em nossa oficina. O custo varia enormemente de acordo com a complexidade do projeto, mas uma mão com 20 graus de liberdade acionada por tendões normalmente gera entre US$ 8,000 e US$ 25,000 em peças usinadas por mão, em quantidades de protótipo.
A distribuição de custos é desigual. As capas para a palma da mão, as bases para o polegar e os adaptadores de pulso são caros por unidade, mas em pequena quantidade. As polias e os pinos são baratos por unidade, mas numerosos. As carcaças do motor e as porcas dos parafusos dos roletes planetários ficam em uma faixa intermediária de preço.
Produção de baixo volume: 50 a 500 mãos por lote
Com 50 a 500 mãos por lote, o custo de usinagem por mão cai significativamente — tipicamente 40 a 60% abaixo do custo do protótipo. A economia vem da eficiência do lote: os custos de preparação são amortizados em mais peças, dispositivos de fixação personalizados valem a pena serem construídos e a amostragem de inspeção substitui a verificação CMM de 100% na maioria das características.
O prazo de entrega para lotes de 50 a 500 unidades produzidas manualmente é normalmente de 8 a 14 semanas, dependendo do nível de refinamento do projeto entre o protótipo e o início da produção.
Escalando para produção em massa: mais de 1,000 mãos por mês
A produção em massa altera fundamentalmente o modelo de manufatura. Células de usinagem dedicadas com configurações de trocadores de paletes, controle estatístico de processo, medição automatizada durante o processo e protocolos de inspeção específicos tornam-se padrão. O custo de usinagem por operador, com mais de 1,000 operadores por mês, normalmente cai de 20 a 30% em comparação com a produção de baixo volume.
Estabelecer uma relação de fornecimento para produção em massa leva tempo. Espere de 3 a 6 meses desde a aprovação inicial do projeto até o primeiro envio da produção em massa.
Principais fatores de custo: número de recursos, tolerância, material e volume.
Se você deseja reduzir os custos de fabricação em uma máquina com destreza manual, estas são as alavancas, em ordem de impacto:
- Volume — Ter 500 vezes mais mãos não significa um custo por mão 500 vezes menor, mas uma redução de 5 a 8 vezes é realista.
- Consolidação de funcionalidades — Combinar peças geralmente reduz custos mais do que qualquer otimização de peça individual.
- Relaxamento da tolerância — A redução de características não críticas de H6 para H8 ou de ±0.02 mm para ±0.05 mm diminui significativamente o tempo de usinagem.
- Substituição de material — migrando do 7075 para o 6061 onde a resistência permitir, ou do Ti-6Al-4V para o 7075 onde a massa permitir
- Escolha do processo — o processo correto para cada parte é melhor do que forçar tudo a passar por um único processo
Escolhendo um parceiro CNC para produção manual precisa
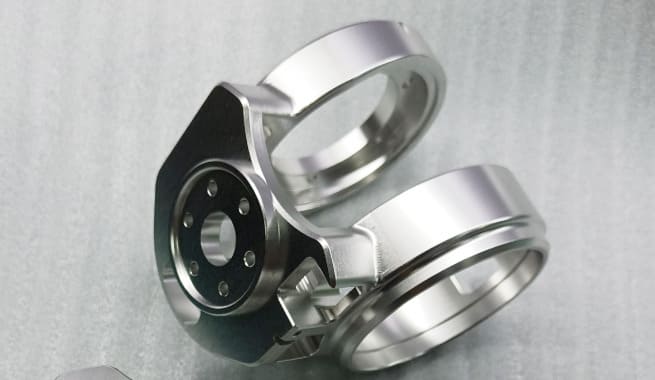
A escolha do parceiro de fabricação é mais importante para a produção manual que exige destreza do que para a maioria dos outros trabalhos de precisão. As peças são pequenas, numerosas, possuem tolerâncias rigorosas e são essenciais para um sistema onde cada componente precisa funcionar.
Lista de verificação de capacidade para avaliação de fornecedores de usinagem
As habilidades que importam para a produção manual precisa:
- Usinagem CNC de 5 eixos com capacidade de posicionamento de ±0.005 mm, preferencialmente com configurações de trocador de paletes para escalonamento da produção.
- Capacidade de micromecanização incluindo ferramentas de 0.3 a 2 mm, fusos de ultraprecisão acima de 40,000 RPM e ambientes de usinagem com controle térmico.
- torneamento tipo suíço para pinos de polia, eixos e elementos roscados
- Fio EDM Para ranhuras, detalhes internos agudos e trabalhos em materiais endurecidos.
- Capacidade total de material em ligas de alumínio, titânio, PEEK, PEEK-CF e aços inoxidáveis endurecidos
- Tratamento de superfície interno ou por parceiro de confiança — anodização dura, alisamento químico, lubrificação por película seca
- Inspeção CMM com capacidade submicrométrica e perfilometria de superfície para trabalhos em canais tendinosos
- Rastreabilidade documentada com certificações de materiais e relatórios de inspeção dimensional
- Suporte de engenharia durante a revisão do projeto. em vez de relações apenas de citação
RichconnA abordagem da [nome da empresa] para componentes de mão hábil
At RichconnNa [nome da empresa], encaramos a produção manual de precisão como uma parceria, e não como uma simples transação. Nossas capacidades abrangem toda a gama de componentes usinados manualmente com precisão — desde a palma da mão e a base do polegar em equipamentos de 5 eixos, passando por falanges e detalhes de articulações em plataformas de micromecanização, até pinos e eixos de polias em tornos suíços, estrias de precisão e detalhes nítidos em eletroerosão a fio.
A gama de materiais abrange as ligas e polímeros que os programas de destreza manual realmente utilizam: alumínio 6061-T6 e 7075-T6, titânio Ti-6Al-4V, aço inoxidável 17-4 PH, PEEK e PEEK-CF. As opções de tratamento de superfície incluem anodização dura tipo III, alisamento químico em geometrias complexas e lubrificantes especiais de película seca para superfícies de contato com tendões.
Nossa capacidade de inspeção inclui verificação por CMM de características definidas por GD&T, perfilometria de superfície em superfícies críticas de rolamentos e canais de tendões, e documentação completa de rastreabilidade para cada lote.
Se você leu nosso guia anterior sobre Componentes de Juntas de Robôs , reconhecerá a mesma disciplina aplicada em menor escala. As peças são diferentes, mas a filosofia de fabricação é a mesma.
Como começar: Análise de projeto, acordo de confidencialidade e processo de orçamento
O caminho típico de engajamento:
- Contato inicial através de richconn.com / contato com uma breve descrição do seu programa
- NDA mútuo para proteger seu projeto e roteiro
- Revisão do projeto — geralmente 1 a 2 sessões abordando feedback de DFM (Design for Manufacturing), recomendações de materiais e seleção de processos por componente.
- Citação abrangendo quantidades de protótipos com preços e prazos de entrega claros.
- Produção de protótipo seguido por ciclos de iteração à medida que seu projeto amadurece.
- Planejamento de produção — Compromisso de capacidade, investimento em ferramentas e qualificação de processos para escalonamento de volume
Os programas que se envolvem desde o início dessa sequência — antes do congelamento do projeto — consistentemente chegam à produção mais rapidamente e com um custo por pessoa menor do que os programas que entregam pacotes CAD finalizados para orçamento.
Conclusão
A destreza das mãos é o fator decisivo para o sucesso ou fracasso da robótica humanoide como tecnologia. A inteligência artificial está quase pronta. A locomoção bípede já foi solucionada. A mão — com seus 80 a 150 componentes usinados com precisão, suas exigências de microtolerância e a necessidade de suportar milhões de ciclos de preensão — continua sendo o componente que determina se uma plataforma humanoide será comercializada ou permanecerá apenas em fase de demonstração.
Se você puder levar apenas uma coisa deste guia, que seja esta: a escolha do parceiro de fabricação é mais importante do que qualquer decisão de projeto isolada. O parceiro certo identifica problemas de DFM (Design for Manufacturing) antes que se transformem em retrabalho dispendioso. O parceiro certo acompanha o crescimento do seu programa, do protótipo à produção, sem forçar a troca de fornecedor no meio do projeto. O parceiro certo trata seus componentes de fabricação manual como os produtos de precisão que são, e não como peças pequenas e genéricas usinadas.



