
Если вы следите за развитием человекоподобной робототехники, вы уже знаете, где находится настоящее узкое место в отрасли. Дело не в искусственном интеллекте, ходьбе или равновесии — эти проблемы решаются. Узкое место — это рука.
Ловкая роботизированная рука должна помещаться внутри оболочки человеческого размера, иметь от 15 до 25 степеней свободы, воспринимать контактные силы с точностью до долей Ньютона и выдерживать миллионы циклов захвата. Каждый грамм имеет значение. Каждый 0.01 мм имеет значение. И каждая из примерно 80–150 прецизионно обработанных деталей внутри современной ловкой руки должна быть изготовлена в соответствии со спецификацией, прежде чем рука сможет двигаться.
At RichconnМы уделяем много времени соблюдению допусков при изготовлении этих деталей — отверстия для шкивов соответствуют стандарту H5, отверстия для шарниров фаланг концентричны с точностью до ±0.005 мм, звенья пальцев из PEEK обрабатываются без расслоения, ладонные оболочки изготавливаются за одну 5-осевую установку. Это руководство представляет собой взгляд производителя на то, что на самом деле входит в состав ловкой руки: детали, материалы, допуски и методы производства, которые определяют, будет ли готовая рука работать или просто лежать на полке.
Независимо от того, разрабатываете ли вы новую человекоподобную платформу, закупаете компоненты для исследовательского прототипа или впервые оцениваете поставщика оборудования для механической обработки — в разделах ниже вы найдете всю необходимую информацию.
Перспективы развития ловкой руки в 2026 году: почему этот компонент определяет развитие человекоподобной робототехники.
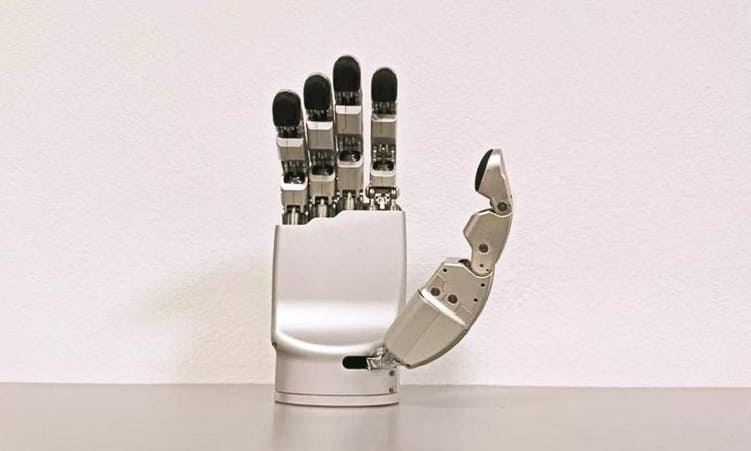
Прежде чем углубляться в отдельные детали, полезно понять, какое место занимают ловкие руки в общей картине человекоподобных роботов — и почему именно с этим компонентом большинство программ по созданию человекоподобных роботов испытывают непростые проблемы.
Почему ловкость рук стала узким местом для человекоподобных роботов
Можно создать человекоподобного робота, который ходит, балансирует и манипулирует простыми предметами, используя обычные захваты. Но с обычным захватом вы не сможете сложить белье, поднять яйцо, нарезать резьбу на болте или подать кому-нибудь стакан воды. В любом списке задач, которые может выполнить человекоподобный робот, рано или поздно возникает необходимость в ловкости, подобной человеческой руке, — и именно тогда рука становится самой сложной проблемой на платформе.
Данные отрасли это подтверждают. В отчете Western Securities за май 2026 года указано, что на подвижные руки приходится 14% от общей стоимости компонентов Tesla Optimus, при этом на полые чашеобразные двигатели внутри руки приходится примерно 48% от ее стоимости. В настоящее время розничная цена на подвижные руки в Китае составляет от 50 000 до 100 000 юаней за единицу — это сопоставимо со стоимостью полноценной промышленной роботизированной руки десять лет назад. Снижение цены до диапазона 5,000–30 000 юаней, необходимого для массового внедрения человекоподобных роботов, в основном связано с проблемами цепочки поставок и производства.
Именно здесь в центре внимания оказывается обработка на станках с ЧПУ. Литье и ковка не могут обеспечить такую точность. 3D-печать не может обеспечить такое соотношение прочности и массы в серийном производстве. ЧПУ — это единственный процесс, который масштабируется от прототипа до серийного производства, сохраняя при этом допуски, необходимые для работы ловкой руки.
Референсные архитектуры: Shadow Hand, Tesla Optimus Gen 3, Inspire, ILDA, DexLink
Рынок инструментов для развития ловкости рук – это не одна архитектура, а несколько, каждая со своими особенностями в производстве. Краткий обзор типовых проектов, которые вы будете часто встречать:
- Теневая ловкая рука — 20 степеней свободы, управляемых 24 суставами, приводимый в движение сухожилиями с помощью блока приводов предплечья. Эталон в отрасли с середины 2010-х годов.
- Тесла Оптимус Ген 3 — 22 степени свободы на каждую руку, 25 приводов, перемещающихся к предплечью, сухожилиям и гибридному приводу с винтовым механизмом. Эталон для нынешней волны программ создания человекоподобных роботов.
- Inspire Robotics — ловкая рука — От 6 до 12 степеней свободы в зависимости от модели, интегрированная конструкция линейного сервопривода, точность позиционирования 0.2 мм. Коммерчески зрелая китайская платформа.
- Ильда Хэнд (Nature Communications, 2021) — 15 степеней свободы по 20 шарнирам, рычажный привод, общая масса 1.1 кг. Академический пример того, насколько далеко можно продвинуться в использовании архитектур с рычажным приводом.
- Рука DexLink — 16 степеней свободы, рычажный механизм, компактный и доступный по цене. Современная академическая разработка, представляющая собой сегмент рынка с низкими ценами.
Каждый из этих вариантов представляет собой разные способы передачи энергии от двигателей к пальцам — и каждый требует разного сочетания обработанных деталей.
Три архитектуры приводов и их значение для производства.
Если отвлечься от конкретных моделей, можно выделить три доминирующие архитектуры приводов. Это различие имеет значение, поскольку выбор архитектуры определяет, какие компоненты будут преобладать в вашей спецификации материалов, а следовательно, и какие возможности обработки вам потребуются от вашего производственного партнера.
Рукоятки с прямым приводом интегрируют двигатели непосредственно в узлы пальцев и ладони. Механических деталей относительно немного, но каждая из них должна вмещать полость для двигателя с высокой концентричностью и плоскостностью крепления энкодера. Приоритеты обработки: прецизионные полости, плоскостность посадочного места энкодера, прокладка кабелей.
Руки с приводом от сухожилий — подход Shadow Hand и Tesla Optimus Gen 3 — перемещают приводы к предплечью и передают усилие через сухожилия, проложенные по шкивам. Механические детали внутри руки легче и меньше, но их гораздо больше. На каждой руке вам предстоит обрабатывать десятки шкивов, блоков, направляющих для сухожилий и трубок для прокладки кабелей. Приоритеты обработки: микроточность отверстий под шкивы, поверхности кабельных каналов с низким коэффициентом трения и повторяемые профили канавок.
Рукоятки с рычажным приводом — ILDA, DexLink, SyLink — используют жесткие механические звенья для передачи движения от двигателей, расположенных в рукоятке или ладони. Количество деталей меньше, чем в конструкциях с сухожильным приводом, но каждое звено требует жестких допусков на отверстия для штифтов для поддержания кинематической точности. Приоритеты обработки: точные отверстия для шарниров, согласованная длина звеньев, сопряжение штифтов.
Большинство современных человекоподобных рук, включая руку Теслы, на самом деле представляют собой гибридные конструкции — сочетающие сухожильный привод с ходовыми винтами или планетарными роликовыми винтами для создания шарниров, работающих с высокой нагрузкой. Производственный вывод очевиден: партнеру, работающему над созданием современных ловких рук, необходимо работать с деталями, соответствующими всем трем типам конструкций.
Скелетные и структурные компоненты
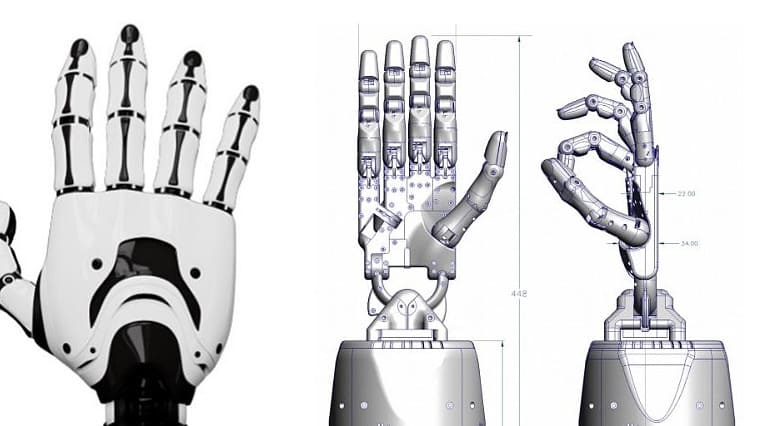
Скелетные части ловкой кисти несут на себе все нагрузки, которые когда-либо испытывает кисть — силы захвата, ударные нагрузки и внутренние предварительные нагрузки сухожилий и приводов. Они также определяют общие размеры и массу кисти, которые напрямую влияют на баланс массы запястья и предплечья.
Фаланги: дистальный, средний и проксимальный сегменты пальцев.
У человека три фаланги пальцев — проксимальная (ближайшая к ладони), средняя и дистальная (кончик пальца). Большинство антропоморфных пальцев роботов воспроизводят эту структуру, что дает примерно 12 фаланг на руку (четыре пальца × три фаланги), плюс две фаланги для большого пальца.
Каждая фаланга представляет собой небольшую структурную оболочку — обычно от 15 до 30 мм в длину и от 8 до 15 мм в ширину — которая должна вмещать подшипники скольжения на каждом конце, обеспечивать прокладку сухожилий или звеньев, проходящих через нее, крепить тактильные датчики с ладонной стороны и соединяться с соседними фалангами посредством прецизионно обработанных шарнирных соединений. Толщина стенок уменьшается до 0.8–1.2 мм на самых маленьких дистальных фалангах.
При обработке фаланг пальцев приоритетными являются соосность отверстий для шарниров (обычно ±0.005 мм между двумя отверстиями в шарнире), симметричность левой и правой сторон пары пальцев, а также достаточно гладкая поверхность, чтобы движение сухожилий или звеньев не приводило к образованию продуктов износа внутри шарнира.
Каркас ладони и структуры основания запястья
Ладонь — это структурная основа кисти. На ней расположены крепежные элементы для оснований всех пяти пальцев, размещены любые внутриладонные приводы (в системах с прямым приводом или рычажной системой), проходят сухожилия от запястья к пальцам и обеспечивают механическое соединение с запястьем и предплечьем.
Рамки для ладоней обычно изготавливаются из алюминиевой заготовки — либо из сплава 6061-T6 для экономичных конструкций, либо из сплава 7075-T6, где структурная жесткость имеет первостепенное значение. В кистях рук с сухожильным приводом ладонь также служит основным местом для обработки сухожилий, что означает, что необходимо выточить десятки небольших внутренних каналов и углублений для шкивов, чтобы получить то, что снаружи выглядит как гладкая органическая оболочка.
Это один из самых веских аргументов в пользу 5-осевой обработки на станках с ЧПУ при производстве изделий ручной работы. Хорошо спроектированный корпус ладони можно изготовить из цельной алюминиевой заготовки за одну или две переналадки при наличии 5-осевой обработки, или за шесть и более переналадок при использовании 3-осевой фрезеровки. Количество переналадок напрямую влияет на стоимость, сроки выполнения и точность размеров между производственными циклами.
Основание большого пальца и корпус соединения CMC
Большой палец — самая сложная в механическом отношении часть кисти. Его базальный сустав — пястно-запястный сустав (ПЗС) — у человека представляет собой седловидный сустав, обеспечивающий две независимые степени свободы вращения, позволяющие располагать кончик большого пальца в большом пространстве. Воспроизвести это в механических устройствах действительно сложно.
В большинстве конструкций кистей для ловких рук шарнирное соединение CMC использует две пересекающиеся оси вращения, что означает, что корпус основания большого пальца должен вмещать два комплекта ортогональных подшипниковых опор в очень компактном корпусе. Задача обработки действительно сложна: два отверстия для подшипников H6, оси которых должны пересекаться с точностью до нескольких сотых миллиметра, на одной обработанной детали, редко превышающей размеры 25 × 30 × 40 мм.
Мы рассматриваем обработку основания большого пальца как специализацию в рамках ловкой ручной работы. Как правило, это самая высокоточная деталь, изготавливаемая вручную.
Адаптер для запястья и интерфейс для соединения кисти и предплечья
В месте соединения кисти и предплечья необходим механический адаптер, который принимает на себя структурную нагрузку, прокладывает кабели от приводов к энкодерам и тактильным датчикам, а также — в конструкциях с приводом от сухожилий — прокладывает направляющие трубки для сухожилий, передающие усилие от приводов предплечья в кисть.
Адаптеры для запястья обычно изготавливаются из алюминия 7075-T6 или, на платформах с большей грузоподъемностью, из титана Ti-6Al-4V. Ключевыми особенностями являются схема расположения болтов, соединяющих адаптер с предплечьем (допуск по положению обычно ±0.02 мм), геометрия прохождения троса и сухожилия, а также — в случаях, когда кисть вращается независимо в запястном суставе — посадочные места для самого подшипника запястья.
Компоненты приводной передачи
Если вы создаёте современную кисть с приводом от сухожилий, то именно здесь сосредоточена основная часть обработанных деталей. Каждое сухожилие нуждается в шкивах для изменения направления, направляющих для контроля траектории движения и — всё чаще — в прецизионных ходовых винтах для преобразования вращательного движения привода в линейное перемещение сухожилия.
Блоки и шкивы: основа сухожильной передачи.
Обычно палец, приводимый в движение сухожилиями, проходит через шесть-двенадцать шкивов по мере перемещения от привода предплечья к кончику пальца. Умножьте это число на 20 и более степеней свободы, и вы получите от 120 до 250 шкивов на кисть — зачастую больше, чем в любой другой категории обработанных деталей.
Шкивы для ловких рук имеют небольшие размеры (обычно от 4 до 10 мм внешнего диаметра) и должны плавно вращаться под натяжением сухожилия, не изнашивая само сухожилие. Профиль канавки имеет огромное значение. Слишком острая канавка врезается в сухожилие. Слишком мелкая канавка позволяет сухожилию выскакивать под воздействием вибрации. Типичная цель — полукруглая канавка, соответствующая диаметру сухожилия с точностью до 0.05 мм, с шероховатостью Ra 0.4 мкм или лучше на поверхности канавки.
В большинстве случаев наиболее жесткие допуски предъявляются к отверстиям шкивов. Допуск H5 (±3 мкм для малых диаметров) является распространенным, поскольку люфт шкива напрямую приводит к изменению траектории движения сухожилия и, в конечном итоге, к его поломке.
Трубки для прокладки кабелей и направляющие для тросов
Там, где шкивы не могут обеспечить непрерывную поддержку — например, на длинных прямых участках ладони или при переходах между суставами — эту функцию выполняют направляющие трубки и втулки. Это небольшие цилиндрические детали, обычно из PEEK или ацетала, с полированными внутренними отверстиями, которые позволяют сухожилиям скользить с минимальным трением.
Основная сложность при механической обработке заключается в чистовой обработке внутренней поверхности отверстия. Волоконный стержень, совершающий миллионы циклов трения о шероховатое отверстие, изнашивает как себя, так и трубу. Целевая чистота внутренней поверхности отверстия составляет Ra 0.2 мкм или лучше, что обычно требует чистовой обработки алмазным инструментом или последующей полировки.
Радиусы изгиба направляющей трубки также имеют значение. Любой изгиб, превышающий примерно 8-кратный диаметр троса, значительно увеличивает трение и сокращает срок службы троса. Это один из моментов проектирования с учетом технологичности, который мы часто поднимаем во время анализа проекта.
Гайки и корпуса для миниатюрных планетарных роликовых винтовых передач
В Tesla Optimus Gen 3 получило распространение использование миниатюрных планетарных роликовых винтов в человекоподобных приводах. Эта архитектура преобразует вращательное движение двигателя в точное линейное движение натяжения сухожилий, обеспечивая гораздо более высокую плотность силы, чем ходовые винты, и лучшую эффективность, чем гармонические приводы в малых размерах.
Сами винты и ролики изготавливаются специализированными производителями — обработка резьбовых профилей с такой точностью является узкоспециализированной областью. Но корпуса, гайки и монтажные адаптеры, используемые для планетарных роликовых винтов, — это именно те высокоточные детали, с которыми мы регулярно работаем. Отверстия в корпусах для гаек планетарных роликовых винтов обычно требуют допуска H6 с цилиндричностью в пределах 3 мкм, а перпендикулярность монтажного плеча влияет на предварительное натяжение винта и срок службы.
Червячные передачи, конические шестерни и корпуса редукторов
Наряду с роликовыми винтами, червячные передачи часто используются в конструкциях кистей рук, особенно в компактных самоблокирующихся суставах, где необходимо, чтобы палец удерживался в определенном положении без постоянного крутящего момента двигателя. Конические шестерни применяются в точках передачи под прямым углом, особенно в основаниях большого пальца и запястных суставах.
Мы не нарезаем сами зубья шестерен — это обычно делают специализированные производители шестерен с помощью зубофрезерования или строгания. Но мы обрабатываем заготовки шестерен, которые отправляются на нарезку зубьев, и обрабатываем корпуса, в которых размещаются готовые шестерни. Соосность отверстий и перпендикулярность плечиков в корпусах шестерен напрямую влияют на характер зацепления шестерен, что, в свою очередь, влияет на шум, люфт и срок службы.
Муфты и переходники для соединения двигателя с трансмиссией
Между валами двигателя и компонентами трансмиссии — винтами, шестернями, катушками с натяжными тросами — необходимы муфты и переходники. В ручных приводах для точной работы это обычно миниатюрные жесткие или сильфонные муфты, изготовленные из нержавеющей стали или титана.
Ключевыми характеристиками являются зажимной механизм (обычно это прорезной воротник с зажимным болтом M2 или M2.5), соосность между отверстием двигателя и отверстием трансмиссии (обычно ±0.005 мм) и — для муфт сильфонного типа — податливость сильфонной секции, которая компенсирует небольшие смещения, одновременно жестко передавая крутящий момент.
Компоненты для крепления датчиков и электроники
Современные ловкие руки напичканы датчиками. Каждый кончик пальца имеет тактильный массив. Каждый сустав оснащен датчиком положения. Кабели должны прокладываться от всех этих датчиков к центральным контроллерам, не повреждая изоляцию. Обработанные детали, поддерживающие этот сенсорный и электронный слой, малы, но многочисленны.
Подложки для крепления тактильных датчиков
Тактильные датчики на кончиках пальцев — емкостные матрицы, оптические датчики GelSight, MEMS-датчики давления — нуждаются в жестких монтажных подложках, которые обеспечивают их точное выравнивание относительно фаланги пальца. Подложка обеспечивает механическую поддержку, определяет гибкую геометрию контактной поверхности и часто имеет экранирование от электромагнитных помех.
Обычно мы изготавливаем эти подложки из алюминия или PEEK. Критически важными характеристиками являются плоскостность верхней поверхности (которая влияет на калибровку датчика), периферийная уплотнительная канавка (которая предотвращает попадание загрязнений в полость датчика) и геометрия выхода кабеля (которая не должна создавать нагрузку на гибкий разъем датчика).
Кронштейны для энкодеров и прецизионные монтажные фланцы
Каждый приводной шарнир оснащен как минимум одним энкодером положения. В современных системах это, как правило, магнитный абсолютный энкодер с микросхемой на печатной плате и небольшим магнитом на вращающемся валу. Для обеспечения надежного считывания показаний энкодера необходимо поддерживать воздушный зазор между магнитом и микросхемой в жестких пределах — обычно от 0.5 до 1.5 мм.
Допуск на воздушный зазор определяет технические характеристики обработки кронштейна энкодера. Плоскостность монтажной поверхности кронштейна, допуск на положение отверстия для крепления магнита и перпендикулярность сборки в совокупности определяют, будет ли энкодер считывать данные или выдавать ошибки. Мы обычно поддерживаем эти параметры на уровне ±0.02 мм для кронштейнов энкодеров.
Внутренние кабельные каналы и функции организации проводов
Ловкая рука удерживает десятки тонких кабелей — силовых и сигнальных для энкодеров, драйверов и тактильных датчиков. Эти кабели должны проходить через внутреннюю структуру руки, не защемляя, не изнашивая и не блокируя механическое движение.
Проектирование кабельных каналов — одна из областей, где 5-осевая обработка демонстрирует свои преимущества. Гладкие, изогнутые внутренние каналы — с большими радиусами на входе и выходе — гораздо проще обрабатывать на 5-осевом оборудовании, чем на 3-осевом фрезерном станке, который требует нескольких переналадок и создает ступенчатую внутреннюю геометрию. Кабельные каналы обычно проектируются диаметром от 1.5 до 3 мм с радиусами входа и выхода не менее чем в 2 раза превышающими диаметр канала.
Вопросы экранирования от электромагнитных помех в механически обработанных корпусах
Размещение сильноточных драйверов двигателей и низковольтных сенсорных цепей внутри небольшой ладони создает значительные проблемы с электромагнитными помехами. Корпуса из обработанного алюминия могут служить эффективными экранами от электромагнитных помех — но только если обработка обеспечивает чистый электрический контакт между сопрягаемыми поверхностями.
На практике это означает, что соединения корпусов, где важна защита от электромагнитных помех, не следует подвергать твердому анодированию сопрягаемых поверхностей, поскольку анодирование типа III создает электроизолирующий слой. Либо следует маскировать эти поверхности во время анодирования, либо использовать проводящую альтернативу, например, прозрачное хроматное конверсионное покрытие на сопрягаемых фланцах.
Выбор материалов для компонентов, предназначенных для ловкой работы руками.
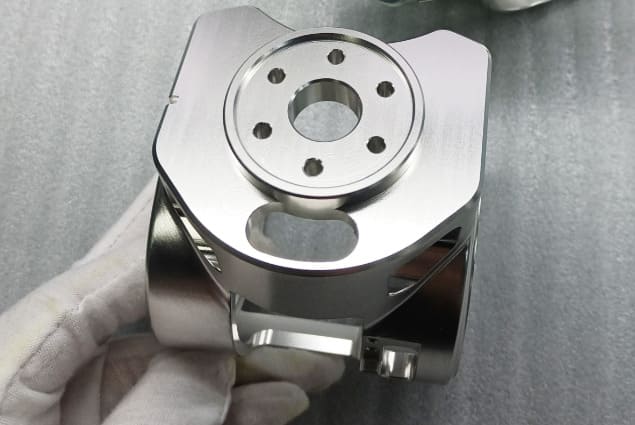
Выбор материала оказывает влияние на все остальные решения в искусном ручном проектировании. Он определяет предел прочности на единицу массы, выявляет возможные варианты обработки поверхности и часто решает, можно ли вообще обработать тот или иной элемент в требуемом масштабе.
Алюминиевые сплавы: 6061-T6 против 7075-T6 для каркасных конструкций.
Алюминий доминирует в конструкции каркасов кистей рук. Сочетание низкой плотности (2.7 г/см³), превосходной обрабатываемости и совместимости с твердым анодированием делает его предпочтительным выбором для каркасов ладоней, фаланг и несущих скоб.
Сплав 6061-T6 — это экономичный и надежный материал. Он хорошо поддается механической обработке, сохраняет точность при термических циклах и отлично анодируется. Используйте его для изготовления корпусов, крышек и некритичных конструктивных элементов.
Сплав 7075-T6 используется там, где наиболее важно соотношение прочности и массы — в основаниях для больших пальцев, высоконагруженных креплениях для кончиков пальцев, адаптерах для запястья и любых деталях, где минимальная толщина стенки доведена до предела. Его предел текучести почти вдвое выше, чем у сплава 6061, но это достигается за счет более высокой стоимости сырья и сниженной коррозионной стойкости.
Обычно ловкая рука использует смесь сплавов: 6061 для большинства деталей и 7075 для небольшого процента компонентов, где экономия массы действительно важна. На нашей странице , посвященной обработке алюминия на станках с ЧПУ, подробно описаны оба сплава, если вам нужны более подробные технические характеристики материалов.
Титан Ti-6Al-4V для применения в критически важных с точки зрения веса и медицинских целях.
Сплав Ti-6Al-4V — титан марки 5 — это сочетание искусной ручной работы и аэрокосмической металлургии. Его плотность (4.43 г/см³, около 60% от стали) в сочетании с высокой прочностью и выдающейся коррозионной стойкостью делает его ценным материалом для критически важных по весу конструкционных элементов, а также для применения в медицинской робототехнике, где важны биосовместимость и совместимость со стерилизацией.
Практическое применение для ловких рук: адаптеры для запястий на человекоподобных платформах, где каждый грамм в конечностях усиливается на протяжении всей кинематической цепи; основания для больших пальцев на высокопроизводительных исследовательских манипуляторах; компоненты концевых захватов хирургических роботов; и любые детали, подвергающиеся циклам автоклавной стерилизации.
Компромисс в производстве реален. Обработка титана на станках с ЧПУ происходит со скоростью, значительно меньшей, чем при обработке алюминия, срок службы инструмента короче, а для терморегулирования требуется обильное подача охлаждающей жидкости с контролируемым стружкообразованием. Ожидайте примерно в 3-4 раза большую стоимость обработки детали по сравнению с аналогичной геометрией алюминия. Эта разница оправдана только в том случае, если экономия массы действительно оправдывает себя при разработке платформы.
PEEK и PEEK-CF: почему Tesla Optimus полагается на высокоэффективные полимеры
Полиэфирэфиркетон (PEEK) стал визитной карточкой эры человекоподобных рук. В рамках программы Tesla Optimus Gen 2 удалось снизить массу примерно на 10 кг по сравнению с предыдущим поколением, в основном за счет замены металлических конструктивных элементов на PEEK и PEEK, армированный углеродным волокном (PEEK-CF).
Свойства, которые делают PEEK привлекательным для ручного конструирования:
- Плотность около 1.32 г/см³ — менее половины алюминия, менее трети стали
- Предел прочности на растяжение составляет от 100 МПа (без наполнителя) до 240 МПа (с наполнителем из 30% углеродного волокна). — по показателю прочности к массе конкурентоспособен с алюминием.
- Рабочая температура в течение всего срока службы превышает 250°C. — ни в коей мере не является ограничением для руки
- Химическая стойкость и биосовместимость — позволяет применять медицинскую робототехнику
- Самосмазывающиеся свойства — уменьшает необходимость в отдельных втулках в некоторых конструкциях соединений.
Обработка PEEK отличается от обработки металлов. Подача выше, скорость умеренная, а геометрия инструмента ориентирована на чистое резание, а не на удаление стружки. Управление тепловым режимом смещается от проблем износа инструмента к деформации материала — PEEK может размягчаться и образовывать смолы, если параметры резания не соответствуют требованиям. В случае PEEK-CF абразивные углеродные волокна значительно ускоряют износ инструмента, и для получения стабильного качества обработки часто требуется инструмент с алмазным покрытием.
Мы регулярно обрабатываем как неармированный PEEK, так и PEEK-CF для изготовления деталей кистей рук. Если вы разрабатываете кисть руки, в которой используется стратегия материалов Tesla, на нашей странице, посвященной возможностям обработки PEEK на станках с ЧПУ, подробно описаны конкретные марки и процессы.
Нержавеющая сталь 17-4 PH для валов, штифтов и подшипников шкивов.
Там, где алюминий и полимеры недостаточно прочны — высоконагруженные шарнирные штифты, штифты в несущих соединениях, небольшие валы внутри приводов — на помощь приходит нержавеющая сталь 17-4 PH с дисперсионным упрочнением. В состоянии H900 она обеспечивает предел текучести выше 1170 МПа, а также хорошую коррозионную стойкость и стабильность размеров после термообработки.
Мы обрабатываем сталь 17-4 PH в состоянии после термической обработки, а затем проводим упрочнение старением после завершения основной механической обработки. Деформация при старении минимальна на симметричных деталях, которыми является большинство штифтов и валов.
Бериллиевая медь и конструкционная керамика для специализированных интерфейсов
В области проектирования манипуляторов для ловких рук иногда встречаются бериллиевая медь (отлично подходит для небольших пружин и немагнитных проводящих контактов) и инженерная керамика (для износостойких скользящих поверхностей или электрических изоляторов). Это специальные материалы со специфическими требованиями к обработке, но они присутствуют в спецификации материалов для высокопроизводительных исследовательских манипуляторов и специализированных промышленных применений.
Три производственные проблемы, характерные именно для ловких рук.
Изготовление деталей, требующих высокой точности, — это не просто «обработка на небольших роботах». Три различных задачи определяют, как следует подходить к производству, отличающемуся от других видов высокоточной работы.
Миниатюризация: обработка элементов размером менее 1 мм.
Даже самые мелкие детали, которые ловко обрабатывает рука — канавки для шкивов, отверстия для кабелей, винты крепления тактильных датчиков — обычно имеют размер менее 1 мм. Канавки для шкивов шириной 0.5 мм, резьбовые отверстия M1.0 и кабельные каналы диаметром 0.6 мм встречаются довольно часто.
Микрофрезерование в таком масштабе требует сверхточных шпинделей, работающих со скоростью от 40 000 до 80 000 об/мин, специализированного микроинструмента (обычно твердосплавного с алмазным покрытием для обработки полимеров или цветных металлов) и жесткого терморегулирования как заготовки, так и станка. Стандартом для высокоточной микрообработки является стабильность температуры окружающей среды ±1°C во время обработки. Отклонение инструмента под действием силы резания становится основным источником ошибок, что обуславливает необходимость консервативных параметров резания и тщательной стратегии траектории движения инструмента.
Сложная органическая геометрия ладоней и оснований больших пальцев
Ладонная оболочка современной ловкой руки больше напоминает не обработанную деталь, а биологическую структуру — изогнутые поверхности, рельефные углубления, каналы для кабелей, крепежные выступы, расположенные под сложными углами. Основания больших пальцев в миниатюре обладают той же сложностью.
Для эффективной обработки таких форм необходима 5-осевая обработка. Корпус ладони, для обработки которого на 3-осевом фрезерном станке потребовалось бы пять или шесть переналадок, на 5-осевом станке обычно можно обработать за одну или две переналадки, обеспечив при этом лучшую точность размеров, поскольку отсутствуют ошибки выравнивания между переналадками.
Другое следствие сложной геометрии — это оснастка. Стандартные тиски и методы зажима не обеспечивают надежной фиксации неровных панелей. Для серийного производства панелей и оснований для больших пальцев мы часто изготавливаем на заказ мягкие зажимные приспособления — небольшие первоначальные инвестиции в оснастку, которые окупаются при выпуске партии.
Точность в масштабе: от прототипа до серийного производства.
Создание прототипа ловкой руки — это одно. Сто рук — совсем другое. Тысяча рук в месяц — объем, который начинают требовать новые программы по созданию человекоподобных роботов, — это принципиально иная производственная задача.
Удержание отверстий под шкивы H5 на прототипе достижимо с помощью тщательной ручной подгонки и контроля. Удержание отверстий под шкивы H5 на 250 шкивах на каждой рукоятке при обработке 1,000 рукояток в месяц требует статистического контроля процесса, автоматизированного измерения в процессе работы и — зачастую — конфигураций машин для смены паллет, позволяющих одной машине работать без присмотра в течение длительных циклов. Это совершенно иная производственная дисциплина, и выбор поставщика, способного масштабироваться в соответствии с вашей программой, — это решение, которое стоит принять на раннем этапе.
Процессы ЧПУ по типу компонентов
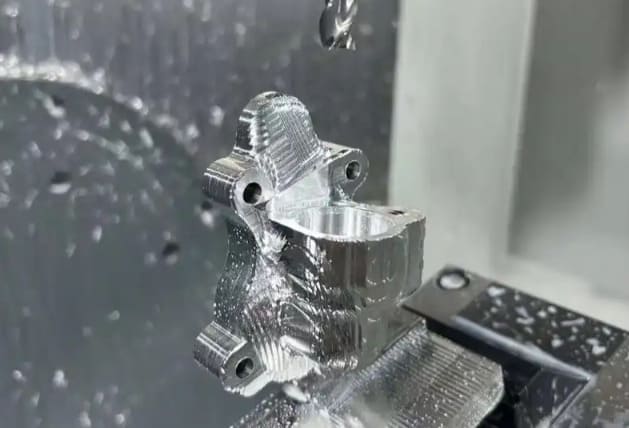
Не все детали, изготавливаемые вручную с использованием точных технологий, создаются по одному и тому же процессу. Выбор правильного процесса для каждой детали определяет стоимость, качество и сроки выполнения заказа.
5-осевая обработка для изготовления накладок на ладонь и оснований для большого пальца.
Накладки на ладони, основания для большого пальца, адаптеры для запястья и любые детали со сложными углами или органическими изогнутыми поверхностями предназначены для 5-осевого оборудования. Как правило, сокращение времени на переналадку окупает более высокую почасовую ставку станка — 5-осевая накладка на ладони, обработка которой занимает одну переналадку по цене 80 долларов в час, обычно обходится дешевле, чем 3-осевая накладка, требующая пяти переналадок по цене 50 долларов в час, если учесть ошибки выравнивания и брак.
Помимо снижения стоимости, 5-осевая обработка позволяет конструкторам использовать геометрию, которую 3-осевая обработка экономически невыгодна — подрезки для крепления, наклонные кабельные каналы, контурные карманы для сухожилий. Эта геометрическая свобода часто приводит к созданию более легкой, прочной и интегрированной конструкции ладони.
Микрофрезерование для обработки фаланг и деталей пальцевых суставов
Фаланги и их внутренние соединительные элементы работают в режиме микрофрезерования. Диаметр инструмента от 0.3 мм до 2 мм, скорость вращения шпинделя до 80 000 об/мин и силы резания, достаточно малые, чтобы основным ограничивающим фактором точности стало отклонение инструмента.
Ключевые методы: попутное фрезерование для поддержания постоянной нагрузки на стружку, трохоидальные траектории движения инструмента при обработке пазов для предотвращения полного зацепления инструмента, а также жесткий терморегулирование по всей траектории, поскольку тепловое расширение в таких масштабах быстро выводит детали из допустимых отклонений.
При микрофрезеровании фиксация деталей зачастую так же важна, как и сама резка. Вакуумные патроны, специальные мягкие зажимы или специализированные микроприспособления позволяют удерживать мелкие детали, не деформируя их.
Швейцарская машиностроительная обработка для изготовления штифтов, валов и резьбовых элементов шкивов.
Небольшие высокоточные цилиндрические детали обрабатываются на токарных станках швейцарского типа . Шкивы, штифты, валы приводов, соединительные элементы, резьбовые стержни — все они изготавливаются на швейцарском оборудовании более качественно, концентрично и дешевле в пересчете на деталь, чем при традиционной токарной обработке с дополнительными операциями.
Типичные швейцарские технологии, необходимые для кропотливой ручной работы: соотношение длины к диаметру до 20:1 без заметного отклонения, допуски по диаметру в пределах ±2.5 мкм, шероховатость поверхности Ra 0.4 мкм после токарной обработки. Нарезание резьбы, поперечные элементы и накатка выполняются за одну установку, что значительно снижает себестоимость детали в ходе серийного производства.
При изготовлении партии из 500 штифтов шкивов, швейцарская токарная обработка позволяет получить цельную деталь за один цикл без необходимости дополнительных операций. Экономическая целесообразность становится очевидной, как только увеличивается объем изготавливаемых деталей.
Электроэрозионная обработка проволокой для обработки канавок, шлицов и острых внутренних элементов шкивов.
Некоторые элементы просто невозможно изготовить с помощью вращающихся инструментов. Острые внутренние углы в пазах направляющих тросов, прецизионные шлицы на валах муфт и сложные профили канавок шкивов — все это относится к области применения электроэрозионной обработки проволокой.
Электроэрозионная обработка проволокой позволяет получать поверхность с шероховатостью Ra до 0.4 мкм и допусками по размерам в пределах ±5 мкм. Этот метод медленнее и дороже, чем фрезерование деталей, но часто это единственный жизнеспособный процесс для определенных геометрических форм, а в некоторых случаях — единственный, позволяющий получить деталь с определенными характеристиками в закаленном материале без последующей термообработки.
Послемеханическая обработка: удаление заусенцев, очистка и подготовка поверхности.
Механическая обработка — это только первый этап. Для деталей кистей рук обычно требуется тщательная зачистка, особенно внутренних кабельных каналов, где любой выступающий край со временем повредит изоляцию. Ультразвуковая очистка удаляет смазочно-охлаждающую жидкость и микрочастицы перед сборкой. Подготовка поверхности для клеевого соединения (все чаще используемого в композитных панелях рук) требует применения специальных химических составов и контроля технологического процесса.
Ни один из этих шагов не является необязательным. Идеально обработанный шкив с небольшим заусенцем в канавке износится в сухожилиях за несколько недель.
Допуски, геометрические допуски и контроль качества.
Стандартные указания на допуски никому не помогут. Вот что мы на самом деле держим в руках, когда изготавливаем детали на производстве.
Допуски по типу компонента
В таблице ниже приведены типичные целевые допуски для наиболее распространенных элементов, обрабатываемых вручную с использованием высокоточных инструментов. В зависимости от конструкции соединения и выбора редуктора, отдельные программы могут работать с более жесткими или более свободными допусками.
| Компонент/Функция | Типичный допуск | Типичная отделка поверхности |
|---|---|---|
| Отверстие для шкива (для миниатюрного подшипника) | H5 (±3 мкм) | Ra 0.4 мкм |
| Профиль канавки шкива | ±0.05 мм | Ra 0.4 мкм |
| Отверстие для оси фаланги | H6 (±5 мкм) | Ra 0.8 мкм |
| Внешний профиль скорлупы пальмы | ±0.05 мм | Ra 1.6 мкм |
| канал сухожилия пальмовой раковины | ±0.02 мм | Ra 0.2 мкм |
| Соосность отверстия в пястно-запястном суставе большого пальца | ±0.01 мм | Ra 0.4 мкм |
| Плоскостность крепления кронштейна энкодера | ±0.02 мм | Ra 0.8 мкм |
| Расположение крепежных болтов адаптера запястья | ±0.02 мм | Ra 1.6 мкм |
| Миниатюрный штифт диаметром | h5 (±3 мкм) | Ra 0.2 мкм |
| Резьбовые элементы (M1.0-M2.5) | 6H внутренний / 6g внешний | - |
Стратегия геометрических допусков и размеров для критически важных элементов сборочных узлов.
Ловкая рука обладает таким уровнем точности сборки, что если сложить эти параметры наивно, это было бы ужасно. Путь от запястья через ладонь, базовый сустав, три фаланги и до кончика пальца пересекает от 15 до 20 заданных элементов. Даже если каждый элемент имеет допуск ±0.05 мм, наивный суммарный допуск превышает ±1 мм — этого достаточно, чтобы полностью нарушить кинематическую точность.
Решением является функциональная геометрическая допусковая система (GD&T). Каждая деталь получает базовую систему координат, основанную на элементах, сопрягаемых с соседними деталями. Допуски по положению привязаны к этой системе координат, а не суммируются с допусками по размерам. Допуски по профилю контролируют критически важные сопрягаемые поверхности без необходимости установки индивидуальных размеров для каждого элемента.
При правильном подходе, рука с индивидуальными допусками ±0.05 мм может быть собрана с точностью до ±0.1 мм на кончике пальца. При неправильном подходе те же допуски приводят к созданию неработоспособных рук.
Протоколы контроля: координатно-измерительная машина, оптические измерения и профилометрия поверхности.
Мы проводим осмотр ловких частей кисти с использованием многоуровневых протоколов:
- Контроль качества первого образца на КИМ. Проверяет каждое указание геометрических допусков и размеров на первой детали, выпущенной в рамках производственной партии, с составлением полного отчета об отклонениях, привязанного к базовым элементам конструкции.
- Измерение в процессе производства — Измерительные приборы для отверстий, штифтовые калибры, высотомеры — проверяют критически важные размеры каждой детали в процессе производства.
- Оптические измерения на бесконтактных элементах (внешние профили, форма канавок, тонкие стенки), где использование измерительных щупов координатно-измерительной машины нецелесообразно.
- Профилометрия поверхности на критически важных подшипниковых отверстиях, каналах для тросов и канавках шкивов для проверки целевых значений Ra и параметров текстуры всей поверхности.
- Проверка 100% на отверстиях шкивов, отверстиях CMC для зажимных муфт и любых элементах, где отказ в полевых условиях может привести к катастрофическим последствиям.
Каждая партия поставляется с сертификатами на материалы, подтверждающими происхождение из номера плавки, сертификатами соответствия и протоколами контроля размеров по критически важным параметрам.
Рекомендации по проектированию с учетом технологичности производства (DFM) для дизайнеров, работающих с ловкими руками.
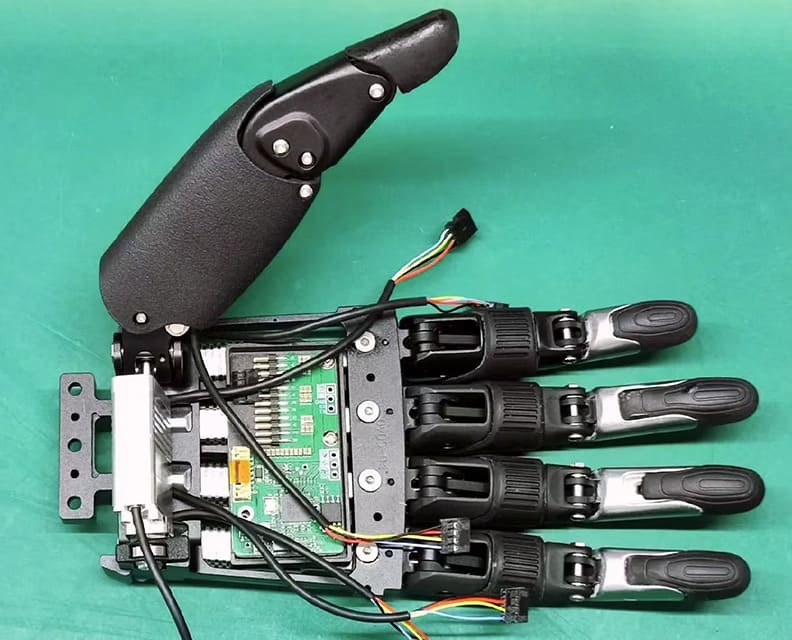
Наиболее ценная информация, которую может предоставить партнер по механической обработке, — это не коммерческое предложение, а анализ проекта, который проводится до его составления. В этом разделе собраны наиболее часто поднимаемые нами вопросы DFM (проектирование для обеспечения технологичности конструкции) при разработке изделий с подвижными руками.
Минимальная толщина стенки в зависимости от материала и типа элемента конструкции.
Минимальная толщина стен значительно варьируется в зависимости от материала и от того, является ли стена критически важным конструктивным элементом или декоративным покрытием:
- Алюминий 6061-Т6: Минимальная толщина 0.8 мм для несущих стен, 0.5 мм для коротких декоративных покрытий с ребрами жесткости.
- Алюминий 7075-Т6: Минимальная толщина защитного слоя для несущих стен — 0.6 мм, для коротких декоративных перекрытий — 0.4 мм.
- Титан Ti-6Al-4V: Минимальная толщина несущих стен — 0.5 мм.
- ПЕК: Минимальная толщина 1.0 мм для несущих стенок, 0.6 мм для декоративных покрытий (полимер размягчается в более тонких участках во время механической обработки).
- PEEK-CF: Минимальный диаметр волокна — 0.8 мм, но следует учитывать влияние ориентации волокон вблизи тонких стенок.
При значениях ниже этих пределов вы заметите деформацию детали во время обработки, следы вибрации на готовой поверхности или упругое восстановление, которое выведет готовый размер за пределы допуска.
Геометрия канавки шкива, обеспечивающая эффективную обработку.
Профили канавок шкива выглядят простыми на чертеже, но скрывают сложность изготовления. Несколько моментов, связанных с DFM (проектированием для производства), которые позволяют сэкономить средства:
- Укажите полукруглый профиль канавки, соответствующий номинальному диаметру сухожилия, а не острый V-образный профиль канавки.
- Допускается допуск на профиль 0.05-0.1 мм, а не стремление к ±0.02 мм; сухожилие компенсирует эту разницу.
- Глубина борозд должна составлять 30-45% от диаметра сухожилия — более глубокие бороздки вызывают застревание сухожилия, более мелкие позволяют сухожилиям подпрыгивать.
- С обеих сторон канавки должны быть скошенные входные кромки, чтобы предотвратить истирание сухожилия в местах входа и выхода.
Радиус изгиба при прокладке кабеля и геометрия направляющей трубки
Прокладка сухожилий и тросиков определяет, будет ли ваша рука работать после 10 000 циклов или после 10 000 000 циклов:
- Минимальный радиус изгиба сухожилия: 8 × диаметр сухожилия (меньшие радиусы значительно сокращают срок службы сухожилия).
- Радиус изгиба при прокладке кабеля: минимум 5× внешний диаметр кабеля.
- Чистота внутренней поверхности направляющей трубки: Ra 0.2 мкм или лучше.
- Фаски на входе и выходе направляющей трубки: минимум 45° × 0.3 мм.
- Избегайте резких переходов между направляющими трубами и участками со свободным прокладкой — обеспечьте короткий переход в форме трубы.
Выбор миниатюрных крепежных элементов: резьба от M1.0 до M2.5
Ловкая ручная сборка предполагает использование десятков миниатюрных крепежных элементов. Вот несколько важных моментов:
- По возможности отдавайте предпочтение резьбе M1.6, M2.0 и M2.5 перед M1.0 и M1.2 — более тонкая резьба легко срывается и её гораздо сложнее проверить.
- Для структурных соединений используйте винты с шестигранной головкой; винты с прорезью или крестообразным шлицем срываются при сборке при использовании винтов таких размеров.
- В полимерных и алюминиевых деталях, подвергающихся многократной разборке, следует использовать резьбовые вставки (винтовые или запрессовываемые).
- Технические параметры момента затяжки имеют значение: перетягивание крепежного элемента M1.6 легко может привести к серьезным повреждениям.
Объединение компонентов для уменьшения накопления допусков при сборке.
Каждое соединение в сборке вносит свой вклад в общий допуск. Одним из наиболее эффективных методов проектирования с учетом технологичности производства является объединение нескольких обработанных деталей в одну более сложную деталь.
Конструкция ладони, состоящая из пяти отдельных обработанных деталей плюс крепежные элементы, имеет больший объем допусков, большее время сборки и большее количество вариантов отказов, чем та же ладонь, выполненная в виде цельной оболочки, обработанной на 5-осевом станке. Цельная версия дороже в расчете на единицу продукции, чем любая из пяти деталей по отдельности, но дешевле, чем их сумма, и обеспечивает более высокую производительность конструкции.
Когда следует привлекать производственного партнера: сроки проведения анализа проектной документации.
Чем раньше, тем лучше. Внесение изменений в производственный процесс на этапе проектирования в САПР обычно позволяет сэкономить 20-40% производственных затрат за счет консолидации деталей, упрощения элементов и замены материалов. Аналогичные изменения после утверждения проекта обычно позволяют сэкономить менее 10% и часто требуют внесения изменений, которые распространяются на соседние компоненты.
Мы предпочитаем начинать обсуждение проекта на том этапе, когда кинематическая архитектура уже определена, но детальная геометрия компонентов еще не до конца проработана. Именно тогда производственный подход приносит наибольшую пользу.
Реальные показатели объема, стоимости и сроков поставки
Достоверная информация о реальной стоимости программы и фактической продолжительности её выполнения.
Количество прототипов: чего ожидать (1-10 рук)
Изготовление прототипа полного комплекта подвижных кистей рук — всех обработанных компонентов для одной руки — обычно занимает в нашем цехе 4-8 недель. Стоимость сильно варьируется в зависимости от сложности конструкции, но для прототипа кисти с 20 степенями свободы и сухожильным приводом обычно производится деталей на сумму от 8 000 до 25 000 долларов.
Распределение затрат неравномерно. Корпуса для ладони, основания для большого пальца и адаптеры для запястья дороги в расчете на одну деталь, но их мало. Шкивы и штифты дешевы в расчете на одну деталь, но их много. Корпуса двигателей и гайки для винтов планетарных роликов находятся посередине.
Производство в малых объемах: 50-500 изделий за партию.
При обработке 50-500 деталей за партию стоимость обработки одной детали значительно снижается — как правило, на 40-60% ниже стоимости прототипа. Экономия достигается за счет эффективности партии: затраты на переналадку амортизируются на большем количестве деталей, изготовление нестандартных приспособлений становится выгодным, а выборочный контроль заменяет 100% проверку на КИМ для большинства элементов.
Срок выполнения заказа на 50-500 экземпляров, изготовленных вручную, обычно составляет 8-14 недель, в зависимости от степени доработки дизайна между созданием прототипа и началом серийного производства.
Масштабирование до массового производства: более 1,000 рук в месяц.
Массовое производство коренным образом меняет производственную модель. Специализированные обрабатывающие ячейки с системами смены паллет, статистический контроль процессов, автоматизированное измерение параметров в процессе работы и специальные протоколы контроля качества становятся стандартом. Стоимость обработки одной детали при объеме производства более 1,000 деталей в месяц обычно снижается еще на 20-30% по сравнению с мелкосерийным производством.
Установление партнерских отношений с поставщиком для массового производства требует времени. Ожидайте, что от момента утверждения первоначального проекта до первой поставки серийной продукции пройдет от 3 до 6 месяцев.
Основные факторы, влияющие на стоимость: количество элементов, допуски, материалы и объем производства.
Если вы хотите сократить производственные затраты, используя ловкие руки, вот рычаги в порядке убывания их эффективности:
- Объём — Увеличение количества раздач в 500 раз не означает снижение стоимости одной раздачи в 500 раз, но снижение в 5-8 раз вполне реально.
- консолидация функций — Комбинирование деталей зачастую снижает затраты больше, чем оптимизация каждой отдельной детали.
- Снижение допустимого отклонения — Снижение точности некритичных элементов с H6 до H8 или с ±0.02 мм до ±0.05 мм значительно сокращает время обработки.
- Замена материала — переход от сплава 7075 к 6061 там, где это позволяет прочность, или от сплава Ti-6Al-4V к 7075 там, где это позволяет масса.
- Выбор процесса — Правильный подход к каждой детали лучше, чем попытка выполнить всё одним целым процессом.
Выбор партнера по ЧПУ для производства изделий ручной работы
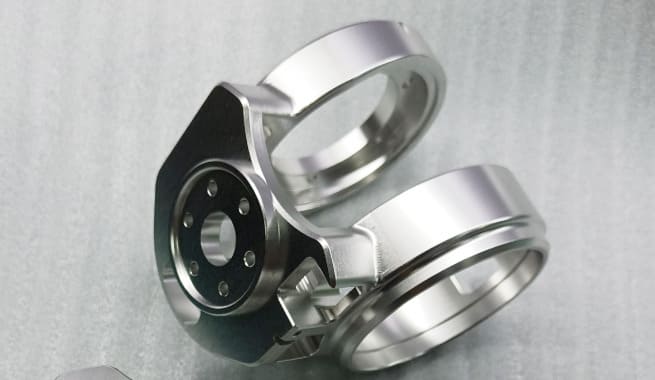
Выбор производственного партнера имеет большее значение для кропотливой ручной работы, чем для большинства других видов высокоточной работы. Детали малы, многочисленны, имеют жесткие допуски и критически важны для системы, где каждый компонент должен работать исправно.
Контрольный список возможностей для оценки поставщиков оборудования для механической обработки.
Навыки, имеющие значение для ловкости рук:
- 5-осевая обработка с ЧПУ с возможностью позиционирования ±0.005 мм, предпочтительно с конфигурацией устройства смены паллет для масштабирования производства.
- Возможность микрофрезерования включая оснастку толщиной 0.3-2 мм, сверхточные шпиндели со скоростью вращения более 40 000 об/мин и условия обработки с терморегулированием.
- Токарная обработка швейцарского типа для штифтов шкивов, валов и резьбовых элементов.
- Проволока EDM для шлицев, острых внутренних элементов и обработки закаленных материалов.
- Полная материальная функциональность в том числе для алюминиевых сплавов, титана, PEEK, PEEK-CF и закаленных нержавеющих сталей.
- Обработка поверхностей собственными силами или у проверенных партнеров. — твердое анодирование, химическое сглаживание, сухая пленочная смазка
- Контроль качества на координатно-измерительных машинах с возможностью субмикронного контроля и профилометрия поверхности для исследования сухожильных каналов.
- Документированная прослеживаемость с сертификатами на материалы и протоколами контроля размеров.
- Инженерная поддержка на этапе проверки проекта. а не отношения, основанные только на цитатах
RichconnПодход [название компании] к компонентам ловкой руки
At RichconnМы подходим к производству деталей, изготовленных вручную с высокой точностью, как к партнерству, а не как к мелкосерийному производству. Наши возможности охватывают весь спектр деталей, изготовленных вручную с высокой точностью: накладки на ладони и основания для больших пальцев на 5-осевом оборудовании, фаланги и детали суставов на микрофрезерных платформах, штифты и валы шкивов на швейцарских токарных станках, прецизионные шлицы и острые элементы на электроэрозионных станках.
Производимые материалы охватывают сплавы и полимеры, которые фактически используются в программах для отработки ручных навыков: алюминий 6061-T6 и 7075-T6, титан Ti-6Al-4V, нержавеющая сталь 17-4 PH, PEEK и PEEK-CF. Варианты обработки поверхности включают твердое анодирование типа III, химическое сглаживание сложных геометрических форм и специальные сухие смазочные материалы для поверхностей, контактирующих с сухожилиями.
Наши возможности контроля качества включают проверку геометрических допусков и размеров с помощью координатно-измерительной машины (КИМ), профилометрию поверхности критически важных подшипниковых узлов и каналов для тросов, а также полную документацию по отслеживаемости каждой партии.
Если вы читали наше предыдущее руководство по компонентам шарнирных соединений роботов , вы узнаете тот же принцип, применяемый в меньшем масштабе. Детали разные, но философия производства та же.
Как начать: анализ проекта, соглашение о неразглашении и процесс составления сметы.
Типичный путь взаимодействия:
- Первоначальный контакт через richconn.com / контактная с кратким описанием вашей программы.
- Взаимное соглашение о неразглашении для защиты вашего проекта и плана развития
- Обзор дизайна — обычно 1-2 сессии, посвященные анализу технологичности производства, рекомендациям по материалам и выбору технологических процессов для каждого компонента.
- Оформление заказа Покрытие объемов производства прототипов с четким ценообразованием и сроками поставки.
- Производство прототипа затем последуют итерационные циклы по мере развития вашего проекта.
- Производственное планирование — Затраты на производственные мощности, инвестиции в оборудование и квалификация технологических процессов для масштабирования производства.
Программы, которые начинают работу на этом этапе — до утверждения проекта — неизменно достигают стадии производства быстрее и с меньшими затратами на единицу продукции, чем программы, которые передают готовые пакеты CAD-моделей для составления смет.
Заключение
В настоящее время жизнеспособность человекоподобной робототехники зависит от наличия или отсутствия ловких кистей рук. Искусственный интеллект почти готов. Проблема двуногого передвижения решена. Кисть — с её 80–150 компонентами, изготовленными с высокой точностью, требованиями к микродопускам и необходимостью выдерживать миллионы циклов захвата — остаётся тем компонентом, от которого зависит, будет ли человекоподобная платформа выпущена на рынок или останется на демонстрационной площадке.
Если вы вынесете из этого руководства что-то одно, пусть это будет следующее: выбор производственного партнера важнее любого отдельного проектного решения. Правильный партнер выявляет проблемы DFM до того, как они превратятся в дорогостоящие доработки. Правильный партнер масштабируется вместе с вашей программой от прототипа до серийного производства, не вынуждая менять поставщика в середине программы. Правильный партнер относится к вашим компонентам, изготовленным вручную, как к высокоточным изделиям, которыми они и являются, а не как к обычной мелкой механической обработке.



